

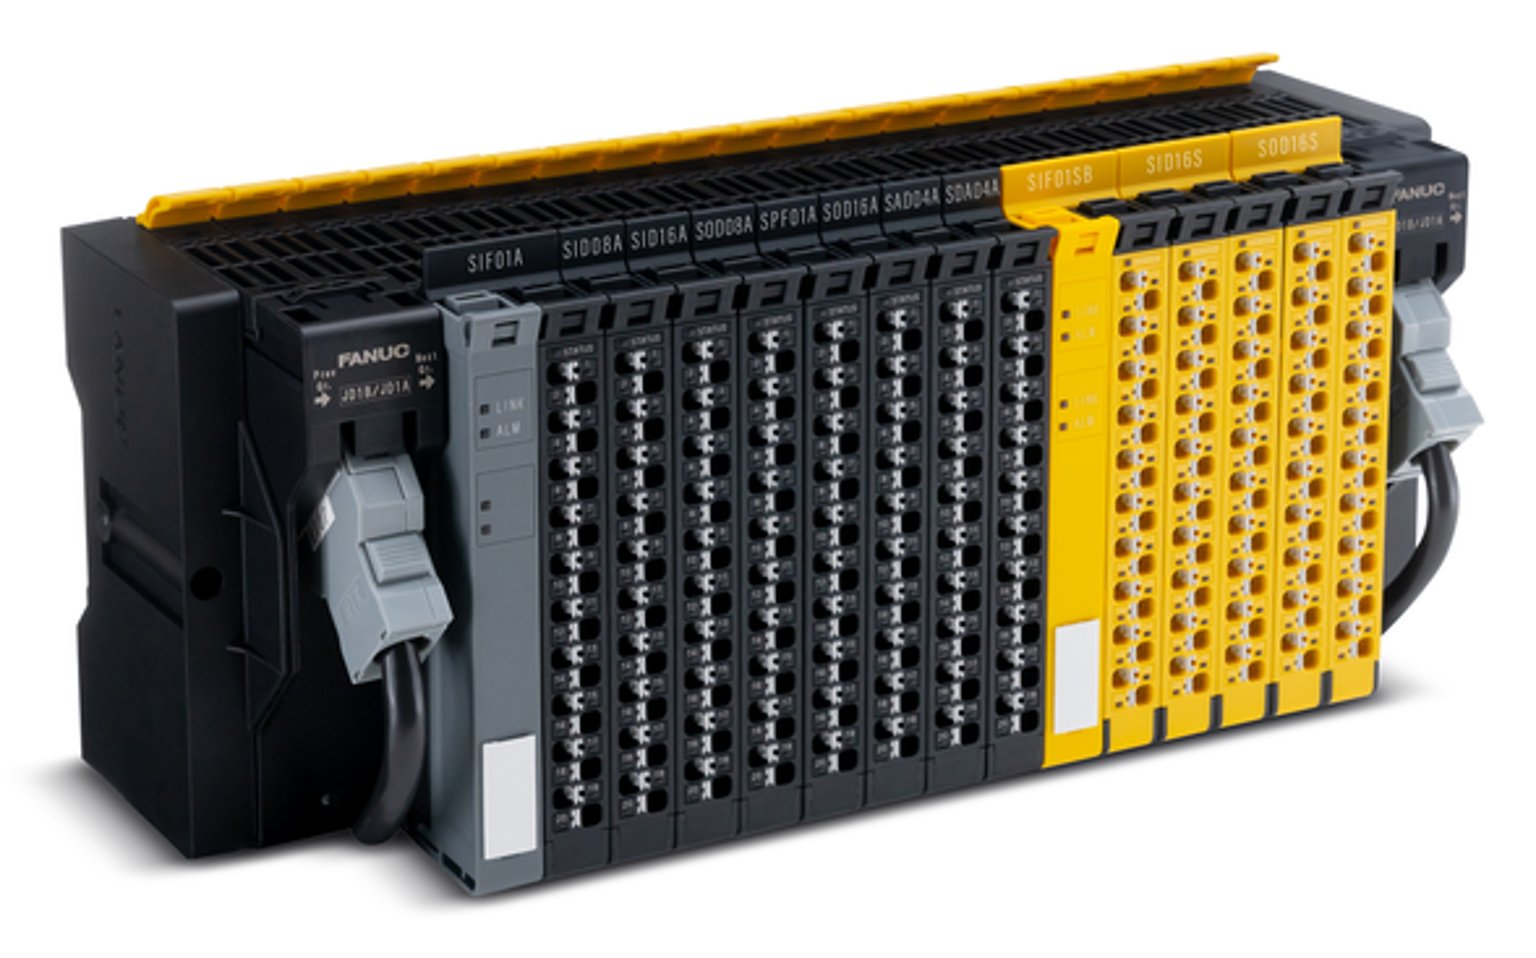
机器人I/O板维修应沿完整通道追踪一条指令或传感器信号,区分软件映射、现场接线、模块供电与板级电路。控制器位不变化不证明输入板损坏,输出指令打开也不证明执行器已经得到电能。
本文是印刷电路板维修指南的专项补充,面向普通数字量I/O,不作为安全I/O验证流程。检测前确认控制器、接口、模块及端子文件,不同系统的输入类型、公共参考点及源型、漏型方式可能不同。
1. 明确通道及预期动作顺序
记录模块料号、版本、接头、通道与控制器地址,拍摄标签和端子图,保留I/O分配及近期配置变更。写清预期顺序:哪个传感器应变化、哪个位跟随以及执行器何时响应,区分偶发延迟与完全无响应。
多通道同时异常时,先查共同的现场供电、公共端、模块连接或网络段,不逐路假定器件损坏。模块状态灯正常也不证明每一路现场电源均存在。
2. 从传感器追踪数字输入至控制器
| 位置 | 证据 | 问题 |
|---|---|---|
| 传感器 | 供电和实际检测目标状态 | 是否产生预期信号 |
| 现场端子 | 事件时的正确信号及参考点 | 信号是否到达该通道 |
| 模块显示 | 文档对应的通道及模块状态 | 接口是否识别变化 |
| 控制器地址 | 映射和时序 | 观察的是否为正确软件位 |
只在文档测点使用适配仪器测量,按模块资料确认参考点和电平,不默认所有工业输入相同。传感器断开时看似正常,连接后可能无法驱动输入,应保留带载条件和信号时序。
TI ISO1211是隔离式工业数字输入接收器的一个示例,其资料说明输入阈值、极性及外围器件的重要性。它并非已确认装在FANUC或ABB板上的器件;实际限值依据装机接口和接线。
3. 从数字输出指令追踪到执行器
在同一事件中对照控制器指令、输出供电、端子状态及执行器响应。输出可能采用继电器或半导体,测试取决于设计。确认源型或漏型及负载公共端,不把通道指示当作有效负载电流的证明。
判断输出级之前,检查外部线缆、负载及规定的抑制配置。线圈短路、线缆损伤或返回不良可能模拟或导致板卡故障。不绕过互锁、强制生产输出,也不在缺少批准测试计划时用通用灯泡替代负载。
4. 用断电检查定位板级损伤
隔离、确认放电并采取ESD措施后,在放大条件下检查受影响端子、接头焊点及可见通道电路,按图或可靠同型板对照线路与外围器件。在路电阻和二极管读数包含并联路径,不能独立作为诊断结论。
确诊后可能涉及接头、保护器件、接收器、输出驱动或损坏线路。记录失效功能及各项维修的测量依据,不因一路输出坏就更换全部通道器件。替代件须匹配电气与功能要求,包括适用的隔离条件。
5. 复测目标通道及相邻功能
上电前检查焊点、极性、间距及相关异常连接。用适配工装对照输入状态或输出响应,既测打开也测关闭。只能打开却无法关闭的通道不能视为合格。
必要时测试维修可能影响的相邻通道、共享电源及通讯,记录负载、信号类型、时序和限值。工装可能无法复现原执行器、噪声及走线,应在返板前列明差距。
6. 保持原逻辑验证装机顺序
恢复批准的映射并按现场流程验证完整传感器至执行器顺序,确认正常、关闭状态及原故障条件。通讯恢复与通道修复分开记录;安全功能仍需其规定验证和记录,不属于普通I/O流程。
评估时提交模块标签、精确通道、端子图、预期顺序和实际状态,同时提供负载、电源、报警及近期工作,先区分板卡、传感器、线缆、配置或执行器问题,再确认维修范围。