

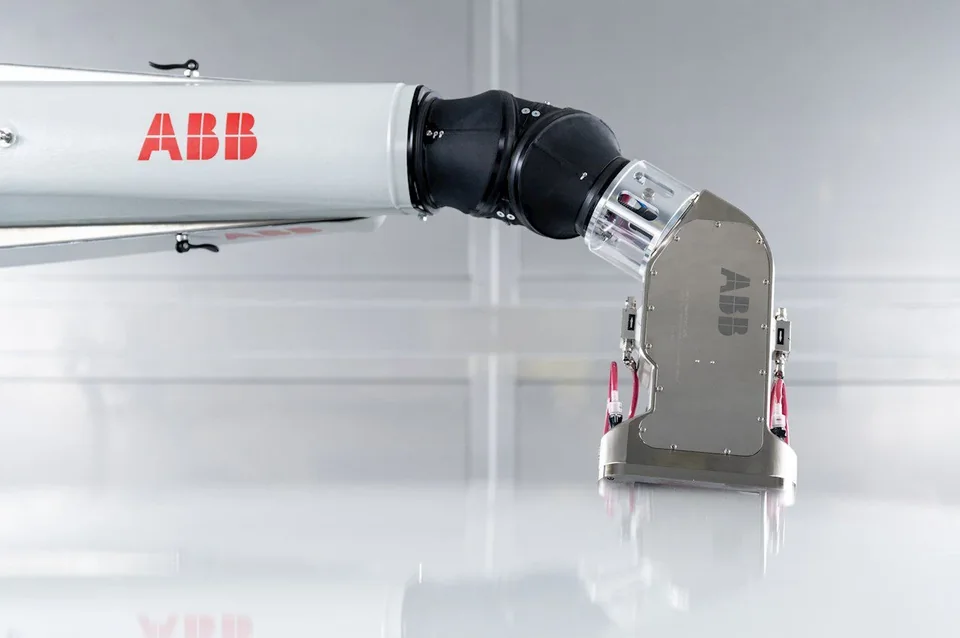
汽车自动喷涂利用受控施涂设备和编程运动,为车身或零部件施加涂层。完整系统由喷涂机器人、供漆系统、喷房、工件定位和工艺控制组成。机器人重复执行已确认的轨迹,最终涂装质量仍取决于涂料、表面处理和固化工艺。
工厂涂装线与维修车间中的汽车喷涂机器人,解决的是不同任务。本文说明它们的区别、常见工艺阶段及新的数字技术,同时介绍现有系统发生运动或涂层故障时需要保存的记录。
汽车自动喷涂如何运行?
工艺在机器人开始喷涂前就已启动。表面应按指定涂料要求处理,车身或零部件也必须正确定位,随后施涂设备执行经过验证的流程。喷枪触发、涂料流量和机器人运动应与工件保持协调。
- 按批准的流程准备并定位车身或零部件。
- 为实际车型或工件选择相应程序、涂料和配方。
- 控制流量、距离和搭接,施加规定涂层。
- 按各涂层的工艺要求进行闪干或固化。
- 检查表面质量并记录返工,再放行工件。
这些是通用工艺阶段,并非适用于所有生产线的统一配方。涂层顺序、膜厚、压力、电压、闪干和固化条件取决于涂料及实装设备,应使用对应技术资料和已经验证的现场规程。
工厂涂装线与维修车间机器人有什么区别?
| 系统 | 常见任务 | 必须核对的事项 |
|---|---|---|
| 工厂汽车涂装线 | 重复喷涂车身或零部件 | 输送线或夹具定位、整线集成、换色和固化 |
| 维修车间喷涂机器人 | 对已准备好的车辆或选定钣金件进行修补涂装 | 车辆识别、可达空间、遮蔽、喷房布局和人员作业流程 |
| 数字装饰施涂 | 在选定区域施加兼容图案或对比色 | 涂料兼容性、喷印头可达空间、图案数据和涂层质量验证 |
维修车间的演示不能确定工厂生产线的表现,装饰喷印头也不能替代全部底漆、色漆或清漆工艺。比较供应商前,应先比较实际应用与涂层范围。
汽车自动喷涂系统由哪些设备组成?
自动喷涂系统需要多个子系统共同工作。喷涂机器人承载或定位施涂设备,泵和流体控制装置供应涂料,夹具或输送线建立工件位置,喷房与固化工艺则提供达到指定涂装质量所需的条件。
| 设备 | 作用 | 质量变化时应保留的证据 |
|---|---|---|
| 机器人、控制器与位置反馈 | 重复已验证的轨迹和施涂距离 | 程序版本、工具坐标系、报警及异常姿态 |
| 喷枪或旋转雾化器 | 施加并雾化选定涂料 | 施涂设备型号、喷涂状态和批准设置 |
| 供漆与混合设备 | 按要求的状态输送适用材料 | 配方、流量历史、材料批次和换色记录 |
| 工件输送、喷房与固化 | 维持位置及所要求的工艺环境 | 夹具状态、生产线时序和工艺记录 |
设备示例可参考FANUC喷涂机器人与自动涂装系统。其应用页面涵盖喷涂及其他表面处理工艺,具体机器人与涂料配置仍需选型确认。
了解系统类型和故障定位,可阅读自动喷涂系统指南。
如何选择适合任务的机器人和施涂设备?
选择机器人喷涂设备时,应匹配工件和工艺。核对工作范围、凹陷表面的可达性、夹具布局及完整施涂设备的负载,并与相关供应商确认实装配置、管路和工艺设备。
“喷涂机器人”描述的是应用,并非对涂料兼容性的保证。手持喷涂设备、通用机械臂和配置完整的工业喷涂机器人是不同产品,集成前应核对设备是否满足目标涂装环境的要求。
Graco的涂装自动化设备概述说明了为什么应在评估机器人运动的同时,评估喷枪、混合和供料设备。
数字化涂装改变了什么?
传统喷涂将涂料雾化为液滴并控制形成的喷幅;数字施涂则在选定位置放置兼容材料。两种方式具有不同的工艺限制,不宜视为可互换方案。
杜尔将EcoNextJet描述为安装在机器人上的喷印头,其喷嘴可独立控制。软件协调机器人轨迹和液滴落点,杜尔列出的涂料及喷印头技术开发伙伴包括Axalta和XAAR。
该技术与适用表面上的对比色及装饰图案有关。应询问哪些涂料、几何形状和表面质量要求已经验证。精细图案的演示不能确定另一种涂料体系或生产线上的结果。
AI和喷涂仿真如何支持汽车涂装?
检测和生产数据可帮助团队分析重复缺陷。发出提醒、提出疑似原因和自动改变设置,是不同的能力。评估工具时,应了解其结论由哪些测量支持,以及工艺变更由谁批准。
离线仿真可帮助工程师在生产试验前评估可达性、轨迹和顺序时序。结果取决于机器人、夹具和工件模型,实际试验仍需确认涂层覆盖、表面质量及整线真实产出。
ABB的Painting PowerPac产品文档提供了喷涂单元仿真的厂家示例,应核对其可用性及与实装控制器的版本兼容性。
哪些因素影响汽车自动喷涂成本和产出?
比较时应考虑完整安装范围,而不只是机械臂价格。相关项目包括机器人、施涂设备、喷房、供漆系统、夹具、控制、集成和培训;运行成本包括涂料、清洗、维护、人工、能源和返工。范围未明确时,统一价格没有实际参考价值。
应说明产出计算是否包括上料、喷涂、换色、清洗和固化。当其他阶段限制整线节拍时,更快的喷涂行程不会提高总产出。应在相同产品组合和涂装质量标准下比较每小时合格件数。
生产试验清单和成本对照,可参考自动喷涂收益与投资回收期指南。
维护喷涂机器人前应记录什么?
区分运动故障和涂层缺陷。轨迹或位置发生变化时,保留报警、工具和工件坐标系、程序变更及异常姿态;运动正常而表面质量变化时,则比较材料、流量、施涂设备、触发时序和喷房条件。
- 记录机器人、控制器、施涂设备及供漆系统型号。
- 保留首条报警、缺陷照片和各项问题的发生时间。
- 列出近期对涂料、配方、夹具、程序或硬件的变更。
- 注明哪些检查能在部件上完成,哪些需要原有单元条件。
机器人侧评估可参考喷涂机器人检测与维修,并在约定范围前提交型号、故障记录和应用条件。
采用汽车自动喷涂新技术前应问哪些问题?
- 演示是否采用有代表性的车辆几何形状和指定涂料?
- 测得的循环时间是否包括实际上下料和换型工作?
- 采用哪项检查标准来确定涂层合格?
- 由谁维护程序、工艺设置和替换部件记录?
- 安装或维修后仍需完成哪些检查?
技术决策应始终对应可测量的生产问题。在相同验收条件下,比较传统机器人喷涂系统、针对性改造和新型数字施涂技术。厂家示例描述的是相应产品,并非晟泰的安装或维修案例。