

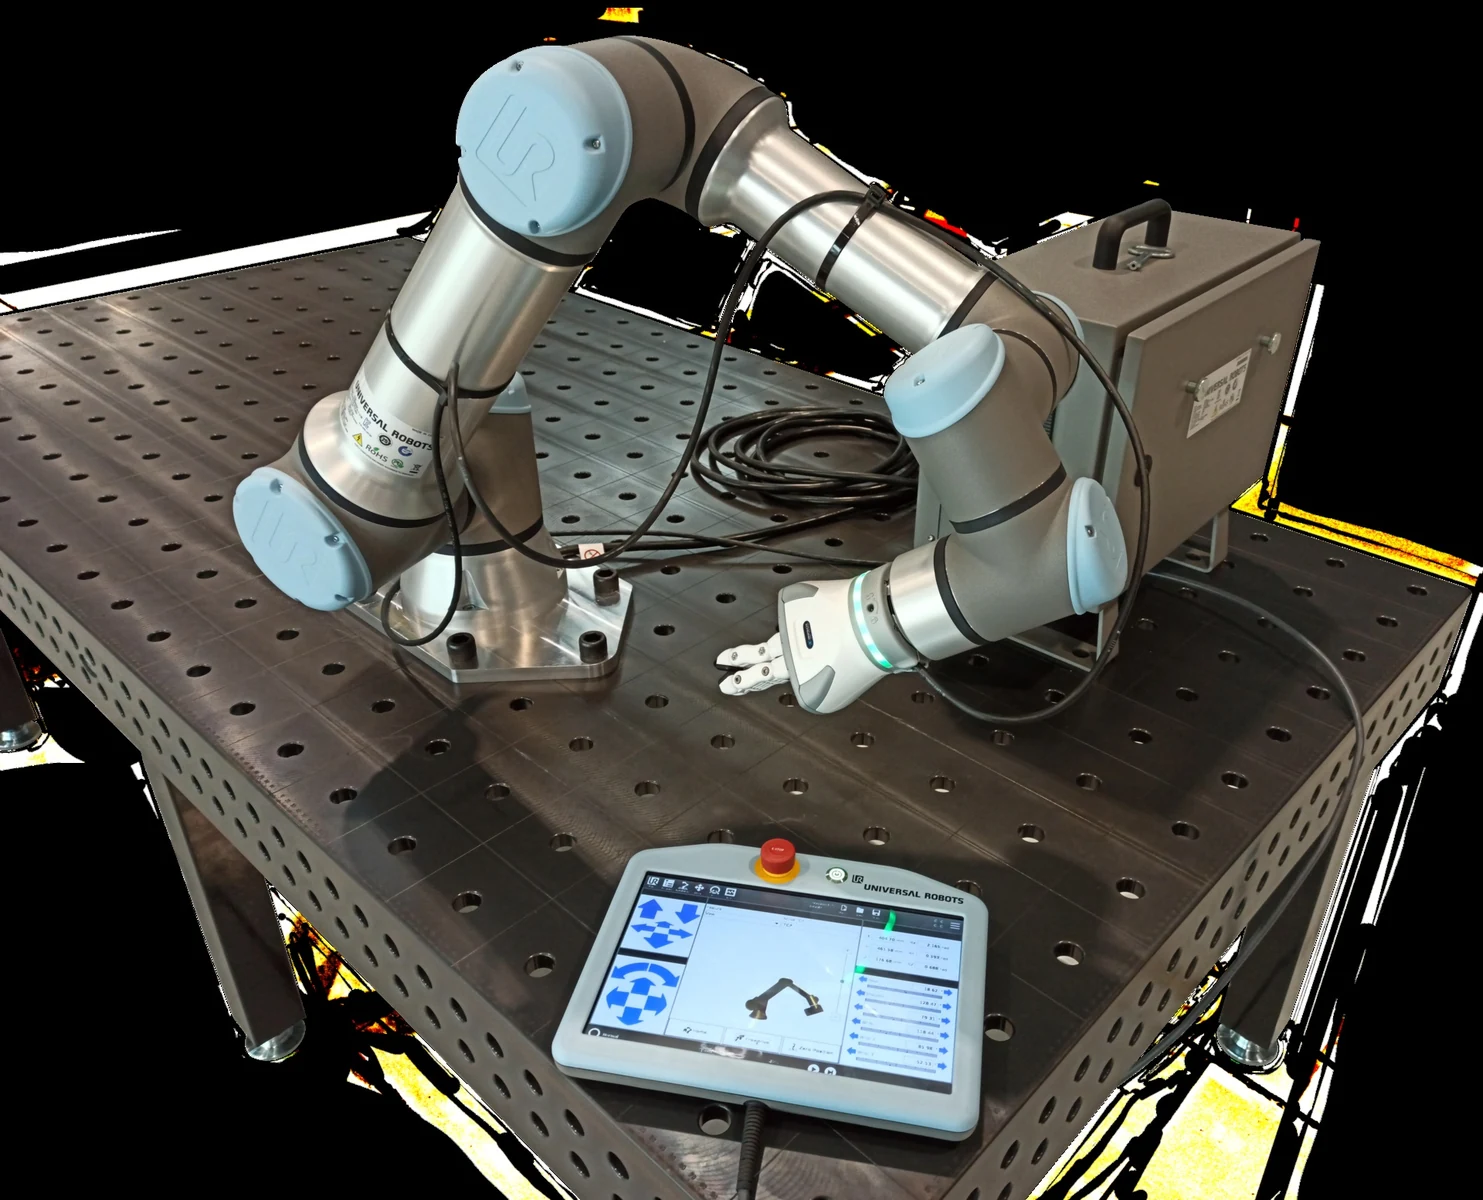
Com articulações complacentes integradas, uma estrutura leve e funcionalidades de segurança incorporadas, os robôs colaborativos Universal Robots (UR) são adequados para linhas de produção onde pessoas e robôs trabalham em conjunto. São amplamente utilizados em tarefas ligeiras, como montagem de precisão, assistência em postos de trabalho, retificação de peças pequenas e alimentação flexível de máquinas. Em vez dos conjuntos volumosos de redutores externos presentes nos robôs industriais convencionais, utilizam articulações de accionamento de precisão integradas, o que resulta em padrões de desgaste fundamentalmente diferentes dos dos equipamentos de seis eixos para trabalhos pesados.
Muitos técnicos de manutenção no local continuam a seguir práticas convencionais de manutenção de robôs, centradas na substituição da massa lubrificante e no aperto mecânico, mas descurando tarefas essenciais específicas dos robôs colaborativos, como a manutenção dos vedantes das juntas complacentes, a calibração dos sensores de segurança e a verificação do desgaste e envelhecimento dos cabos. Os arranques e paragens complacentes frequentes, a cedência e a recuperação após contacto externo e os pequenos ajustes em várias orientações podem provocar gradualmente uma degradação oculta do desempenho, incluindo alterações na sensibilidade à complacência, menor suavidade de movimento e ligeiro desvio de posição.
A manutenção normalizada de robôs UR, adaptada à conceção inerente destes robôs colaborativos, ajuda a preservar a segurança e a precisão na colaboração entre pessoas e robôs e contribui para o funcionamento contínuo a longo prazo em linhas de produção flexíveis.
Retentores das articulações e limpeza
A manutenção dos vedantes externos e da limpeza das articulações colaborativas é uma parte essencial da manutenção básica dos robôs Universal Robots. Cada articulação tem um design integrado e totalmente fechado, sem componentes de transmissão expostos. O estado dos anéis de vedação externos e a precisão do seu encaixe no corpo da articulação determinam diretamente o grau de proteção dos componentes internos de precisão. O pó, as fibras e os óleos de processo presentes em postos de trabalho partilhados por pessoas e robôs podem acumular-se nas frestas das articulações.
Com o tempo, estes depósitos podem degradar gradualmente o material de vedação, afrouxar o ajuste do vedante e comprometer a limpeza do interior das juntas. Durante a manutenção de rotina, limpe cuidadosamente o corpo do robô com um pano macio que não largue fiapos e um produto de limpeza específico, removendo os depósitos das folgas das juntas e das superfícies da caixa. Nunca dirija um jato de ar comprimido a alta pressão para as folgas da caixa, pois pode forçar os contaminantes para o interior da estrutura.
Inspecione cuidadosamente todas as carcaças das juntas para detetar fissuras, deformações e perda de tinta; verifique também se os anéis de vedação estão endurecidos, gastos ou soltos. Estas verificações ajudam a manter a eficácia da vedação do robô e a impedir que contaminantes externos entrem nas cavidades de precisão das juntas.
Estado do movimento da articulação
As verificações da suavidade dinâmica e a manutenção destinada a corrigir o desgaste ligeiro nas juntas integradas devem ter em conta as características de funcionamento complacente do robô. As juntas da Universal Robots dependem de sensores de binário de precisão e de mecanismos de transmissão compactos para obter movimento complacente sem conjuntos de engrenagens pesados. O desgaste normal concentra-se em fenómenos ligeiros de atrito e fadiga causados pelos esforços nos sensores, em vez do desgaste extenso associado aos redutores convencionais.
Durante a manutenção, coloque o robô no modo Freedrive e mova manualmente cada eixo, devagar, ao longo de toda a amplitude angular, verificando se há rigidez, bloqueios ou ruídos invulgares durante a rotação das articulações, para identificar desgaste ligeiro por fricção que não seja visível. Nas articulações sujeitas a funcionamento prolongado e de alta frequência, reponha pequenas quantidades de lubrificante de acordo com as especificações do fabricante. Controle cuidadosamente a quantidade aplicada para evitar que o excesso de massa lubrificante atraia poeiras e forme resíduos persistentes que aumentem a resistência das articulações, mantendo assim um movimento suave e uniforme em todos os eixos.
Flange da ferramenta e base
Verifique a estabilidade da flange de montagem da ferramenta terminal e da fixação da base para evitar desvios de precisão indiretos. Os robôs colaborativos utilizam frequentemente várias ferramentas leves para agarrar peças, realizar operações de contacto e alinhar com precisão. A vibração persistente de baixo nível no posto de trabalho pode reduzir a pré-carga dos parafusos da flange e dos elementos de fixação da ferramenta, causando um ligeiro deslocamento. Um centro de gravidade desequilibrado altera as forças aplicadas na ferramenta terminal, sujeitando os mecanismos de transmissão das articulações, concebidos para permitir cedência, a esforços irregulares e acelerando a fadiga e o envelhecimento dos componentes.
Durante a manutenção de robôs UR, remova os contaminantes da face da flange e das superfícies de contacto das ferramentas e verifique o binário de aperto de cada parafuso de ancoragem da base e de cada parafuso da flange terminal, para corrigir desvios das folgas de montagem causados pela vibração. Verifique a planura de aperto das ferramentas e a distribuição da carga para manter estável o centro de gravidade da carga durante o funcionamento e reduzir os efeitos contínuos das tensões assimétricas na precisão do movimento.
Cabos e ligações internas
Inspecione as linhas internas e os cabos do robô para detetar fadiga e evitar falhas intermitentes de funcionamento. A Universal Robots encaminha internamente as linhas e os cabos do corpo, onde ficam sujeitos a torção, flexão e alongamento à medida que as juntas se movem em diferentes ângulos. O movimento alternado prolongado pode causar envelhecimento oculto do revestimento dos cabos e acumulação de tensão. Como as linhas não apresentam sinais externos de desgaste, é difícil identificar visualmente os danos ocultos, que podem passar facilmente despercebidos durante a manutenção de rotina.
Durante a manutenção, examine cuidadosamente o estado das cablagens e dos cabos. Verifique se os cabos estão endurecidos e se o revestimento está desgastado nas zonas sujeitas a flexão frequente nas articulações. Organize o encaminhamento interno para aliviar a tensão mecânica acumulada. Confirme que os conectores dos cabos estão completamente encaixados e seguros, para evitar falhas de contacto dos sinais provocadas por vibrações e atrasos na resposta aos comandos, ajudando a manter o ajuste da pose em tempo real e a retroação do controlo de força.
Funções de proteção e estado elétrico
A calibração e a manutenção dos sistemas de deteção de segurança e de controlo elétrico são fundamentais para uma colaboração segura entre pessoas e robôs. Os sistemas de deteção de força e de feedback de segurança são componentes essenciais do equipamento da Universal Robots. Pequenos impactos externos e as vibrações causadas por arranques e paragens frequentes durante uma utilização prolongada podem provocar ligeiros desvios nos valores de referência dos sensores, afetando a precisão da proteção contra colisões com cedência, da cedência e recuperação sob força externa e da deteção de carga.
Durante a manutenção, verifique individualmente as funções de segurança, incluindo a ativação da paragem de emergência, o modo de condução livre e os limites de sobrecarga, para confirmar que cada mecanismo de segurança responde prontamente e é ativado com precisão. Com a alimentação desligada, limpe os filtros de arrefecimento do armário de controlo e remova o pó do interior para manter uma dissipação de calor adequada dos módulos de acionamento. Verifique se os terminais elétricos apresentam oxidação ou estão mal apertados. Verifique também os parâmetros de referência de movimento do robô e corrija os desvios de trajetória acumulados durante o funcionamento prolongado, para manter a precisão do movimento e os limites de segurança nos valores estabelecidos pelo fabricante.
Registos de assistência e acompanhamento
A manutenção normalizada dos robôs colaborativos da Universal Robots segue uma abordagem fundamentalmente diferente da utilizada nos robôs industriais convencionais, centrando-se na gestão detalhada das estruturas flexíveis, dos sensores de segurança e do desgaste ligeiro dos componentes de precisão. Para além da substituição generalizada de peças e do aperto de componentes, aborda especificamente a fadiga oculta e a degradação do desempenho em ambientes de produção partilhados por pessoas e robôs.
Uma manutenção consistente e normalizada ajuda a manter a conformidade operacional e o desempenho de segurança, a reduzir a frequência de avarias intermitentes e a conservar, a longo prazo, o equipamento em conformidade com os requisitos elevados de precisão e segurança das estações de trabalho de automação flexível.
Para planear a assistência numa célula existente, utilize a lista de verificação das informações necessárias para a reparação de maquinaria industrial.