

Robôs YASKAWA: avarias e guias de reparação MOTOMAN
11 artigosOs robôs YASKAWA são apresentados sob a designação MOTOMAN em tarefas de manuseamento, soldadura e outras operações fabris. Para a reparação de robôs YASKAWA, identifique o braço e o respetivo controlador: o modelo do robô, por si só, não identifica o accionamento, o sistema de realimentação nem o procedimento de recuperação. Comece pelos registos dos modelos abaixo e, em seguida, escolha o guia correspondente à avaria.
Identifique o robô YASKAWA e o respetivo controlador
Leia separadamente a placa de identificação do braço e a etiqueta do controlador. Registe os números de série, a versão do software e a aplicação instalada. A reparação do robô MOTOMAN pode envolver um componente do braço, o controlador, a ferramenta ou uma interface da célula; são âmbitos de reparação diferentes. Um armário com aspeto semelhante não comprova a compatibilidade.
| Registar | Porque é importante | Evite esta suposição |
|---|---|---|
| Modelo e número de série do robô | Identifica a configuração do braço e a documentação mecânica aplicável. | A designação da família, por si só, identifica todas as opções instaladas. |
| Modelo e software do controlador | Determina o texto de alarme, os menus, as definições e o procedimento de recuperação corretos. | Os procedimentos DX100, DX200 e YRC1000 são intercambiáveis. |
| Código completo do motor, accionamento ou sistema de realimentação | Ajuda a confirmar as opções dos componentes e as verificações de compatibilidade. | A mesma forma de conector permite identificar uma substituição compatível. |
| Ferramenta e aplicação da célula | Explica a carga, as permissões do processo e a fase em que a avaria começou. | Todos os robôs parados têm um componente do eixo danificado. |
Escolha um guia de diagnóstico de avarias para robôs YASKAWA
Registe o primeiro alarme e o evento que o precedeu. Indique se são afetados todos os eixos ou apenas um, e se o problema ocorre durante a ativação, um movimento manual ou um ciclo automático. Mantenha os alarmes do controlador separados das mensagens comuns do PLC ou do processo.
| Sintoma | Primeira distinção | Registo útil |
|---|---|---|
| Sem movimento | Condições de modo, ativação ou arranque em falta, em vez de uma avaria de movimento. | Estado manual ou automático, primeiro alarme e último pedido recebido. |
| Alarme YRC1000 4315 | Contacto ou carga inesperada, em comparação com dados da ferramenta, cablagem ou defeito de um componente. | Subcódigo exato, eixo, pose, ferramenta/carga e segmento de movimento. |
| Alarme de feedback ou de dados de posição | Interrupção na alimentação ou no cabo, em vez de problemas no encoder ou na retenção da posição. | Alarme completo, etiqueta do motor, desligamento recente e histórico de cópias de segurança. |
| Ruído, aquecimento ou paragem dependente da pose | Efeitos da carga, do encaminhamento e da refrigeração, por oposição a uma avaria interna confirmada. | Velocidade, pose, carga, tendência da temperatura e último ciclo normal. |
MOTOMAN guias por modelo: verifique a configuração exata
Utilize o modelo completo e a configuração documentada ao escolher um guia. O guia MH180 abaixo segue uma referência de manutenção relacionada com DX200; não estabelece que todos os MH180 tenham esse controlador. O guia GP400 aborda as referências de posição após trabalhos no motor. Confirme as etiquetas instaladas antes de aplicar qualquer um dos procedimentos.
Repare o conjunto identificado, não o nome do alarme
Um alarme identifica uma condição a investigar, não uma ordem automática de substituição de peças. Compare o motor, o travão, o cabo de retorno e a carga mecânica com o relatório do controlador. Após a substituição de um componente, determine quais as cópias de segurança, definições, verificações de referência ou calibrações exigidas pelo procedimento do modelo. Não apague dados de posição nem altere as definições de colisão apenas para eliminar uma mensagem.
Registe os ensaios que o sistema reparado efetivamente passa
Um ensaio de bancada e uma célula em funcionamento demonstram coisas diferentes. Registe as peças reparadas, as verificações das ligações, o equipamento de ensaio compatível e quaisquer alterações às definições. Na máquina instalada, acorde a ferramenta, a carga, o percurso e as condições de ensaio permitidas. Registe as observações relativas a alarmes, corrente, aquecimento e posição, quando relevantes, e indique os ensaios ainda pendentes.
Modelo do fabricante e documentação do controlador
Utilize o localizador oficial de modelos Yaskawa Motoman para obter informações sobre carga útil, alcance e configuração. As páginas do fabricante sobre controladores e documentação ajudam a localizar a referência correta para o sistema instalado. Estes recursos complementam os guias de avarias aqui disponíveis; não substituem uma inspeção específica do modelo nem confirmam que um componente não listado seja intermutável.
Envie o modelo, o alarme e a fase em que ocorreu a falha para avaliação da reparação
Utilize o formulário de pedido de avaliação abaixo para partilhar as etiquetas do robô e do controlador, o primeiro alarme completo, o eixo afetado e a sequência temporal dos acontecimentos. Indique se o movimento manual funciona, que trabalho recente precedeu a avaria e que verificações já foram efetuadas. Envie fotografias nítidas das etiquetas e dos conectores. Estes registos ajudam a determinar a próxima inspeção e os limites de qualquer orçamento de reparação.
Guia de avaliação de avarias
- Robôs YASKAWA: alarme YRC1000 1512 e reparação 1513
- Robôs YASKAWA sem movimento: verificações de activação, E/S e falhas do servo
- YASKAWA Robôs: YRC1000 alarme 4315 plano de reparação
- Reparação de robôs YASKAWA: alarmes de bateria YRC1000 4312 e 4311
- Reparação de YASKAWA MH180: avarias intermitentes do encoder e do chicote de cabos
- YASKAWA GP400 Reparação: erro de posição após a substituição de um motor
Robôs YASKAWA: alarme YRC1000 1512 e reparação 1513
Nos robôs YASKAWA com alarme YRC1000 1512 ou 1513: inspecione as ventoinhas de arrefecimento, o fluxo de ar, as ligações CPS01K e as avarias da unidade de alimentação; em seguida, verifique a reparação.
Ler o artigo →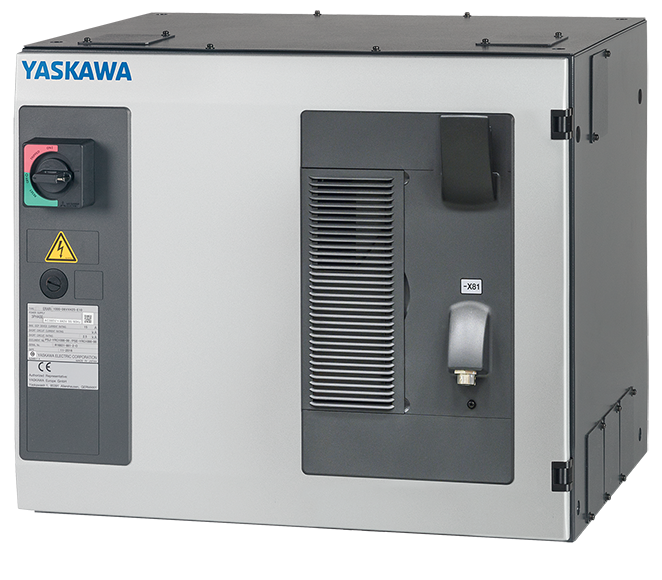
Reparação de robôs YASKAWA: alarmes de bateria YRC1000 4312 e 4311
YRC1000 alarmes 4312 e 4311: distinga a tensão da bateria do encoder da perda de dados de cópia de segurança. Verifique o circuito, as cópias de segurança e a recuperação da posição específica do modelo.
Ler o artigo →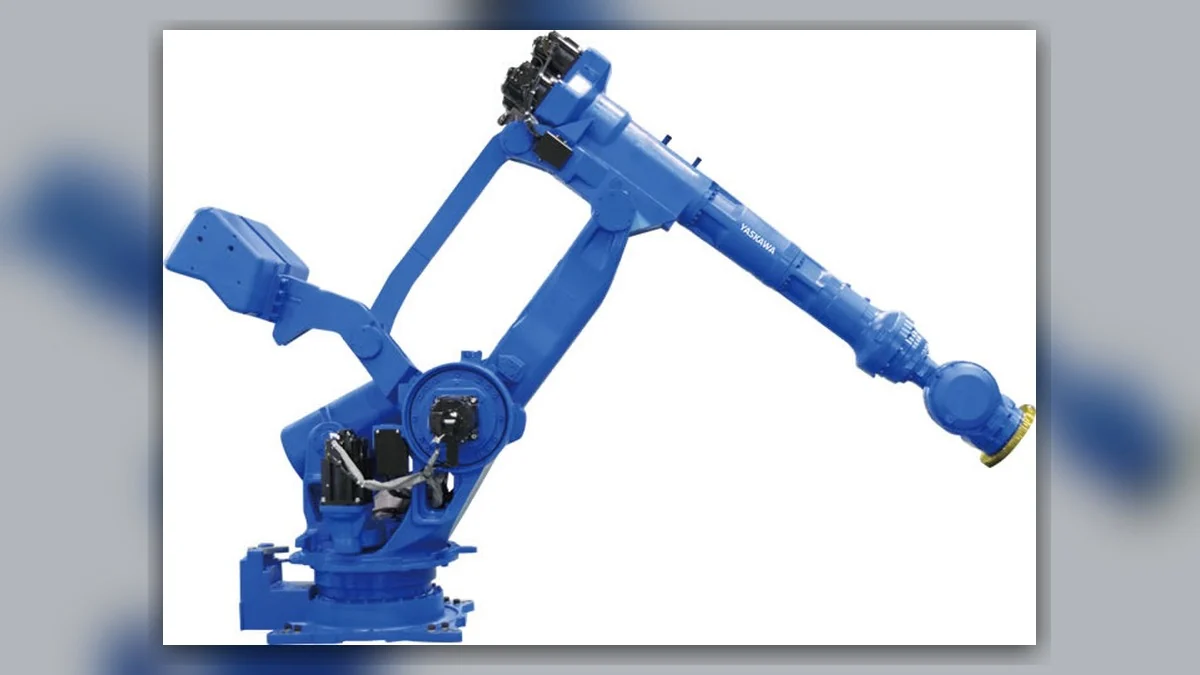
YASKAWA Robôs: YRC1000 alarme 4315 plano de reparação
Nos robôs YASKAWA com alarme YRC1000 4315: verifique colisões, carga da ferramenta, movimento, alimentação e cablagem dos travões; depois, defina os trabalhos de reparação e a aceitação por etapas.
Ler o artigo →Reparação de YASKAWA MH180: avarias intermitentes do encoder e do chicote de cabos
YASKAWA MH180 reparação de alarmes do encoder relacionados com a posição: isole a cablagem externa e interna, preserve os dados do encoder e verifique a reparação do chicote DX200.
Ler o artigo →
YASKAWA GP400 Reparação: erro de posição após a substituição de um motor
Reparação do YASKAWA GP400 após substituição do motor: verifique a compatibilidade, selecione um método válido para definir a posição de referência, distinga os erros da ferramenta e do referencial e verifique o programa de trabalho.
Ler o artigo →
Robôs YASKAWA sem movimento: verificações de activação, E/S e falhas do servo
Os robôs YASKAWA não se movem? Distinga problemas de habilitação do servomotor, de comunicação com o PLC, de cabos e de motores. Registe a identificação do controlador e os alarmes antes de solicitar uma reparação.
Ler o artigo →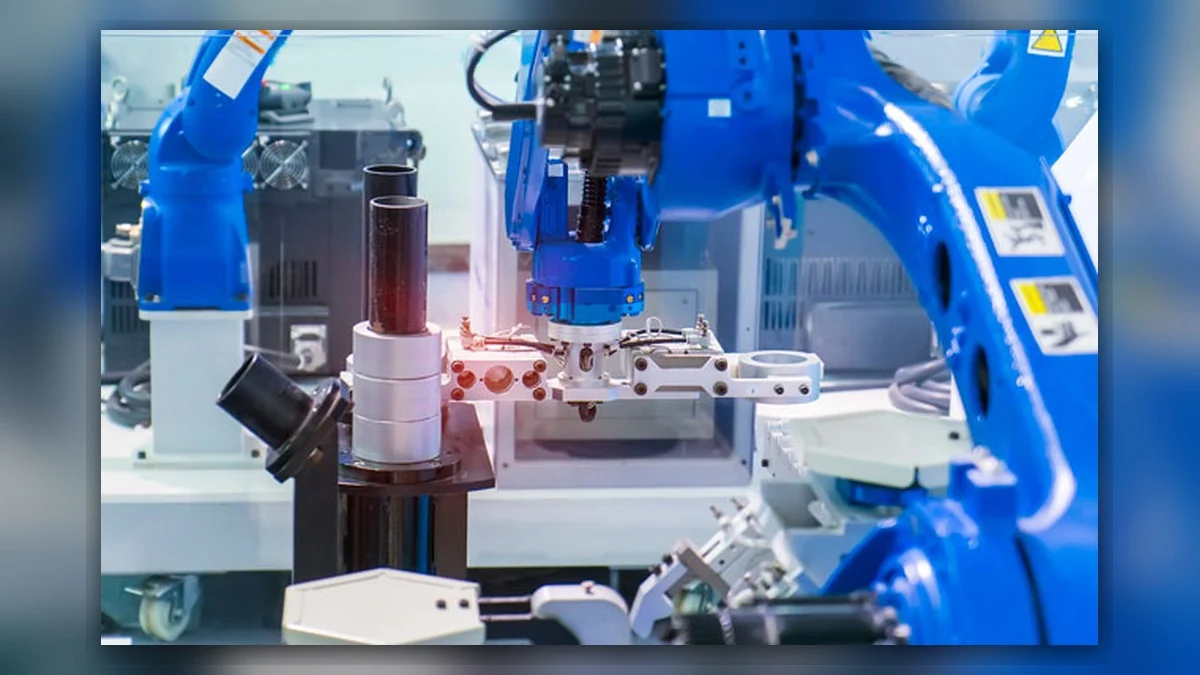
Como documentar ruído ou vibração novos no robô YASKAWA antes do diagnóstico de reparação?
Registe quando ocorre o ruído ou a vibração do robô YASKAWA. Compare os eixos, as posições e as cargas antes de atribuir a causa a um motor, accionamento ou redutor.
Ler o artigo →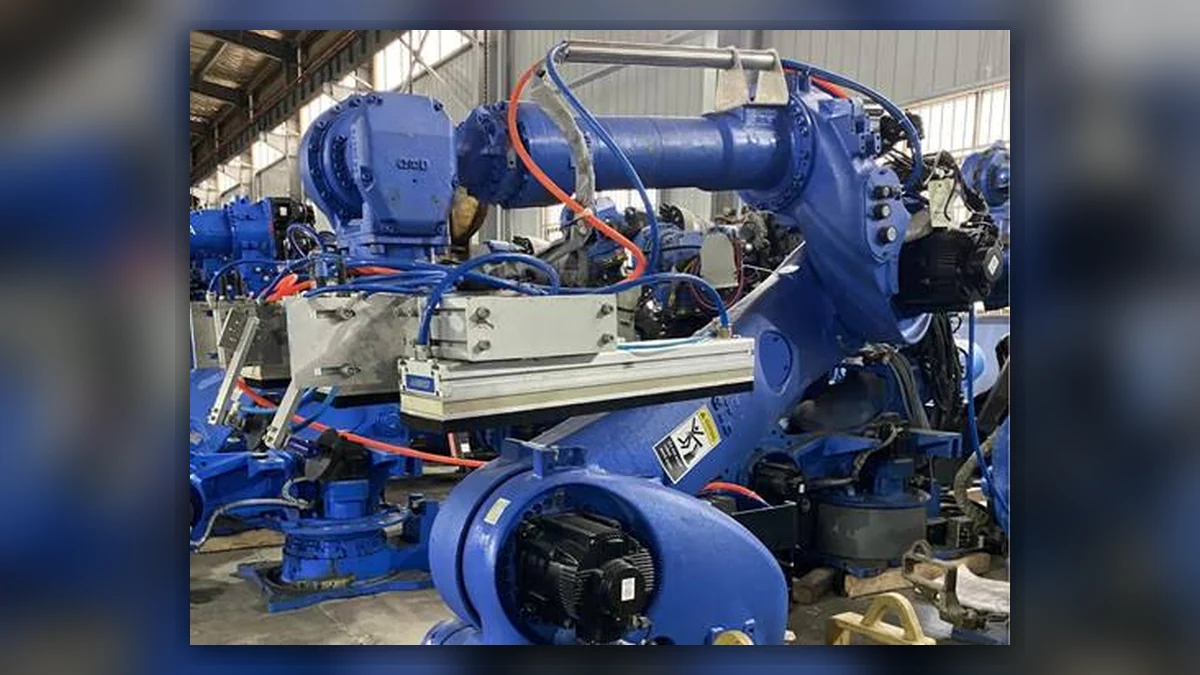
YASKAWA MH180 Reparação de avarias de ligação à terra: verificações dos cabos
Diagnostique e repare falhas de ligação à terra no cabo do corpo do robô YASKAWA MH180 com testes de continuidade por secção, verificações nas articulações móveis, substituição do cabo e validação com carga elevada.
Ler o artigo →YASKAWA Reparação do motor da pistola de soldadura do robô SGMSS-20A2A-YR11
O servomotor SGMSS-20A2A-YR11 é um componente de accionamento essencial nos sistemas de pistolas de soldadura de robôs de soldadura por pontos YASKAWA, concebido especificamente para aberturas e fechos frequentes, aplicação rápida de força e manutenção precisa da força nos postos de soldadura de carroçarias.
Ler o artigo →
Guia de manutenção de robôs YASKAWA GP400
O YASKAWA GP400 é um robô industrial de elevada capacidade de carga, amplamente utilizado em aplicações exigentes em linhas de produção, incluindo movimentação de materiais pesados, paletização de peças de grandes dimensões, carga e descarga de componentes industriais pesados e montagem de componentes automóveis, graças à sua construção rígida e ao desempenho consistente sob cargas elevadas.
Ler o artigo →