

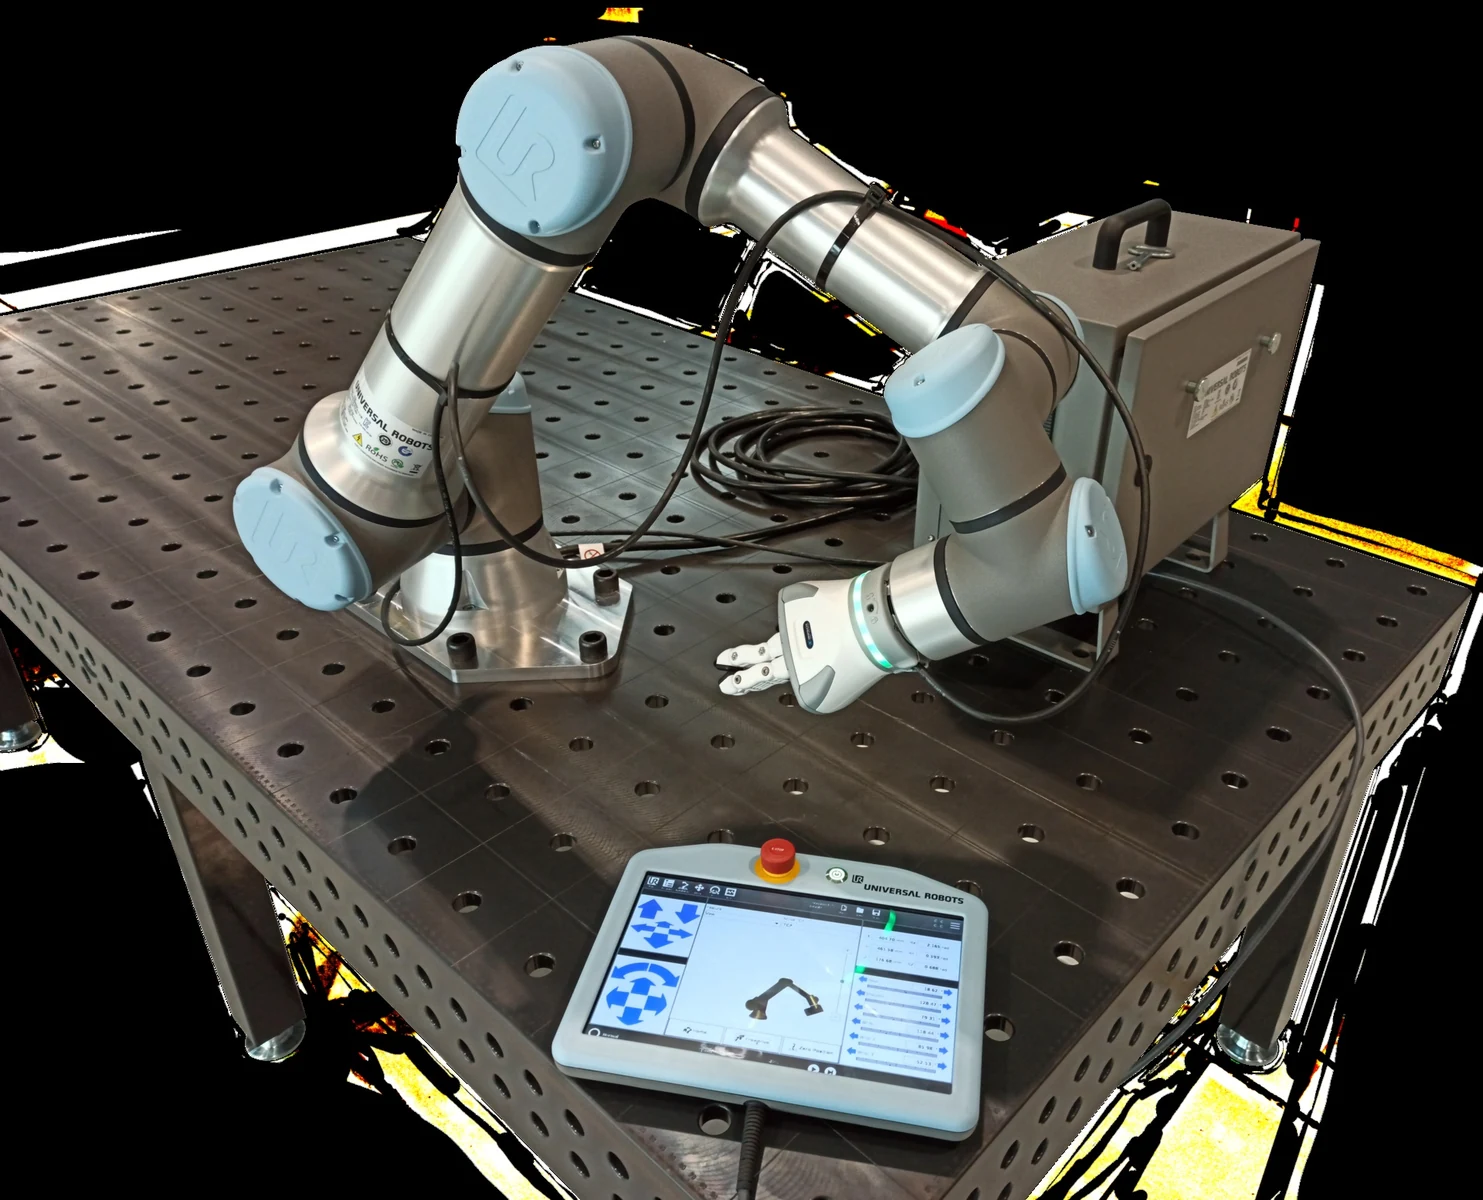
Con articulaciones integradas con capacidad de adaptación, una estructura ligera y funciones de seguridad integradas, los robots colaborativos de Universal Robots (UR) son adecuados para líneas de producción en las que personas y robots trabajan juntos. Se utilizan ampliamente en tareas ligeras como el montaje de precisión, la asistencia en puestos de trabajo, el rectificado de piezas pequeñas y la atención flexible de máquinas. En lugar de los voluminosos conjuntos de reductores externos de los robots industriales convencionales, emplean articulaciones de accionamiento de precisión integradas, por lo que sus patrones de desgaste difieren fundamentalmente de los de los equipos de seis ejes para trabajos pesados.
Muchos técnicos de mantenimiento en planta siguen aplicando prácticas convencionales de mantenimiento de robots y se centran en sustituir la grasa y apretar componentes mecánicos, mientras pasan por alto tareas específicas de los robots colaborativos, como el mantenimiento de las juntas de las articulaciones con comportamiento flexible, la calibración de los sensores de seguridad y la comprobación de la fatiga y el envejecimiento de los cables. Los arranques y paradas frecuentes con comportamiento flexible, la cesión y recuperación tras un contacto externo, y los pequeños ajustes en distintas orientaciones pueden provocar gradualmente un deterioro del rendimiento difícil de detectar, incluidos cambios en la sensibilidad de respuesta al contacto, una menor suavidad de movimiento y ligeras desviaciones de la posición y orientación.
Un mantenimiento estandarizado de los robots UR, adaptado al diseño propio de estos robots colaborativos, ayuda a preservar la seguridad y la precisión en la colaboración entre personas y robots y favorece el funcionamiento continuo a largo plazo en líneas de producción flexibles.
Juntas de sellado de las articulaciones y limpieza
El mantenimiento de los sellos externos y la limpieza de las articulaciones de los robots colaborativos son una parte fundamental del mantenimiento básico de Universal Robots. Cada articulación tiene un diseño integrado y completamente cerrado, sin componentes de transmisión expuestos. El estado de los anillos de sellado externos y la precisión de su ajuste a la carcasa determinan directamente el grado de protección de los componentes internos de precisión. El polvo, los restos de fibras y los aceites de proceso pueden acumularse en los huecos de las articulaciones de los puestos de trabajo compartidos por personas y robots.
Con el tiempo, estos depósitos pueden deteriorar gradualmente el material de sellado, reducir el ajuste de las juntas y comprometer la limpieza del interior de las articulaciones. Durante el mantenimiento rutinario, limpie suavemente el cuerpo del robot con un paño suave que no desprenda pelusa y un producto de limpieza específico, retirando los depósitos de las ranuras de las articulaciones y las superficies de la carcasa. Nunca dirija una pistola de aire a alta presión hacia las aberturas de la carcasa, ya que podría introducir contaminantes en la estructura interna.
Inspeccione cuidadosamente todas las carcasas de las articulaciones para detectar grietas, deformaciones y pérdida de pintura, y compruebe si los anillos de sellado presentan endurecimiento, desgaste o desprendimiento. Estas comprobaciones ayudan a mantener la estanqueidad del robot y a evitar que entren contaminantes externos en las cavidades de precisión de las articulaciones.
Estado del movimiento de las articulaciones
Las comprobaciones de suavidad dinámica y el mantenimiento de pequeños desgastes en las articulaciones integradas deben tener en cuenta las características de funcionamiento flexible del robot. Las articulaciones de Universal Robots se basan en la detección precisa del par y en mecanismos de transmisión compactos para lograr un movimiento flexible sin grandes conjuntos de engranajes. El desgaste habitual se concentra en pequeñas fricciones y fatiga causadas por los esfuerzos de detección, en lugar del desgaste más extenso asociado con los reductores convencionales.
Durante el mantenimiento, ponga el robot en modo Freedrive y mueva manualmente cada eje, despacio y a lo largo de todo su recorrido angular. Compruebe si hay rigidez, agarrotamientos o ruidos inusuales al girar las articulaciones para detectar un desgaste por fricción leve que no sea visible. En las articulaciones sometidas a un funcionamiento prolongado y de alta frecuencia, reponga pequeñas cantidades de lubricante conforme a las especificaciones del fabricante. Controle cuidadosamente la cantidad aplicada para evitar que el exceso de grasa atraiga polvo y forme lodos persistentes que aumenten la resistencia de las articulaciones; así se mantiene un movimiento suave y uniforme en todos los ejes.
Brida de herramienta y base
Compruebe la estabilidad de la brida de montaje de la herramienta del efector final y de la fijación a la base para evitar desviaciones de precisión inducidas indirectamente. Los robots colaborativos suelen llevar diversas herramientas ligeras para sujetar piezas, realizar procesos por contacto y efectuar alineaciones precisas. Una vibración leve y persistente en el puesto de trabajo puede reducir la precarga de los pernos de la brida y de los elementos de fijación de la herramienta, lo que provoca un ligero desplazamiento de esta. Un centro de gravedad desequilibrado modifica las fuerzas que actúan sobre el efector final, somete los mecanismos de transmisión flexibles de las articulaciones a esfuerzos irregulares y acelera la fatiga y el envejecimiento de los componentes.
Durante el mantenimiento de los robots UR, elimine los contaminantes de la cara de la brida y de las superficies de contacto de las herramientas, y compruebe el par de apriete de cada perno de anclaje de la base y de la brida del extremo para corregir las desviaciones en las holguras de montaje causadas por la vibración. Compruebe la planitud de sujeción de las herramientas y la distribución de la carga para mantener estable su centro de gravedad durante el funcionamiento y reducir los efectos continuos de las tensiones asimétricas sobre la precisión del movimiento.
Cables y conexiones internas
Inspeccione las líneas y los cables internos del robot para detectar fatiga y prevenir fallos de funcionamiento intermitentes. Universal Robots dispone las líneas y los cables del cuerpo por el interior, donde se someten a torsión, flexión y estiramiento al moverse las articulaciones por distintos ángulos. El movimiento alternativo prolongado y dentro de los límites especificados puede provocar un envejecimiento oculto de las cubiertas de los cables y una acumulación de tensión mecánica en ellos. Como las líneas no presentan signos externos de desgaste, los daños ocultos son difíciles de identificar visualmente y pueden pasarse por alto fácilmente durante el mantenimiento rutinario.
Durante el mantenimiento, revise a fondo el estado de las líneas y los cables, compruebe si hay endurecimiento de los cables o desgaste de su cubierta en las zonas sometidas a flexiones frecuentes de las articulaciones y ordene el tendido interno para aliviar la tensión mecánica acumulada. Compruebe que los conectores de los cables estén completamente insertados y bien sujetos para evitar fallos de contacto de señal relacionados con las vibraciones y retrasos en la respuesta a las órdenes, lo que ayuda a mantener el ajuste de la posición y orientación en tiempo real y la realimentación del control de fuerza.
Funciones de protección y estado eléctrico
La calibración y el mantenimiento de los sistemas de detección de seguridad y de control eléctrico son fundamentales para la colaboración segura entre personas y robots. Los sistemas de detección de fuerza y de realimentación de seguridad son componentes esenciales de los equipos de Universal Robots. Los pequeños impactos externos y las vibraciones provocadas por los arranques y paradas frecuentes durante un funcionamiento prolongado pueden causar ligeras desviaciones en los valores de referencia de los sensores. Esto afecta a la precisión de la protección ante colisiones, la cesión y recuperación ante fuerzas externas y la detección de carga.
Durante el mantenimiento, verifique cada función de seguridad por separado, incluida la activación de la parada de emergencia, Freedrive y los límites de sobrecarga, para confirmar que cada mecanismo responde con rapidez y se activa correctamente. Con la alimentación desconectada, limpie los filtros de refrigeración del armario de control y elimine el polvo de su interior para mantener una disipación de calor adecuada en los módulos de accionamiento. Compruebe si los bornes eléctricos presentan oxidación o conexiones flojas. Verifique también los parámetros de referencia de movimiento del robot y corrija las desviaciones de trayectoria acumuladas durante el funcionamiento prolongado para mantener la precisión de movimiento conforme a las normas de fábrica y los umbrales de seguridad establecidos por el fabricante.
Registros de servicio y seguimiento
El mantenimiento estandarizado de los robots colaborativos de Universal Robots sigue un enfoque fundamentalmente diferente al utilizado para los robots industriales convencionales, centrado en la gestión detallada de las estructuras con flexibilidad mecánica, la detección de seguridad y el desgaste menor de los componentes de precisión. Va más allá de la sustitución y el apriete generalizados de piezas y aborda específicamente la fatiga oculta y el deterioro del rendimiento en entornos de producción compartidos por personas y robots.
Un mantenimiento constante y estandarizado ayuda a mantener el funcionamiento conforme a los requisitos y el rendimiento de seguridad, reducir la frecuencia de los fallos intermitentes y mantener el equipo ajustado a los elevados requisitos de precisión y seguridad de las estaciones de trabajo de automatización flexible a largo plazo.
Para planificar el servicio en una celda existente, utilice la lista de verificación de información para la reparación de maquinaria industrial.