

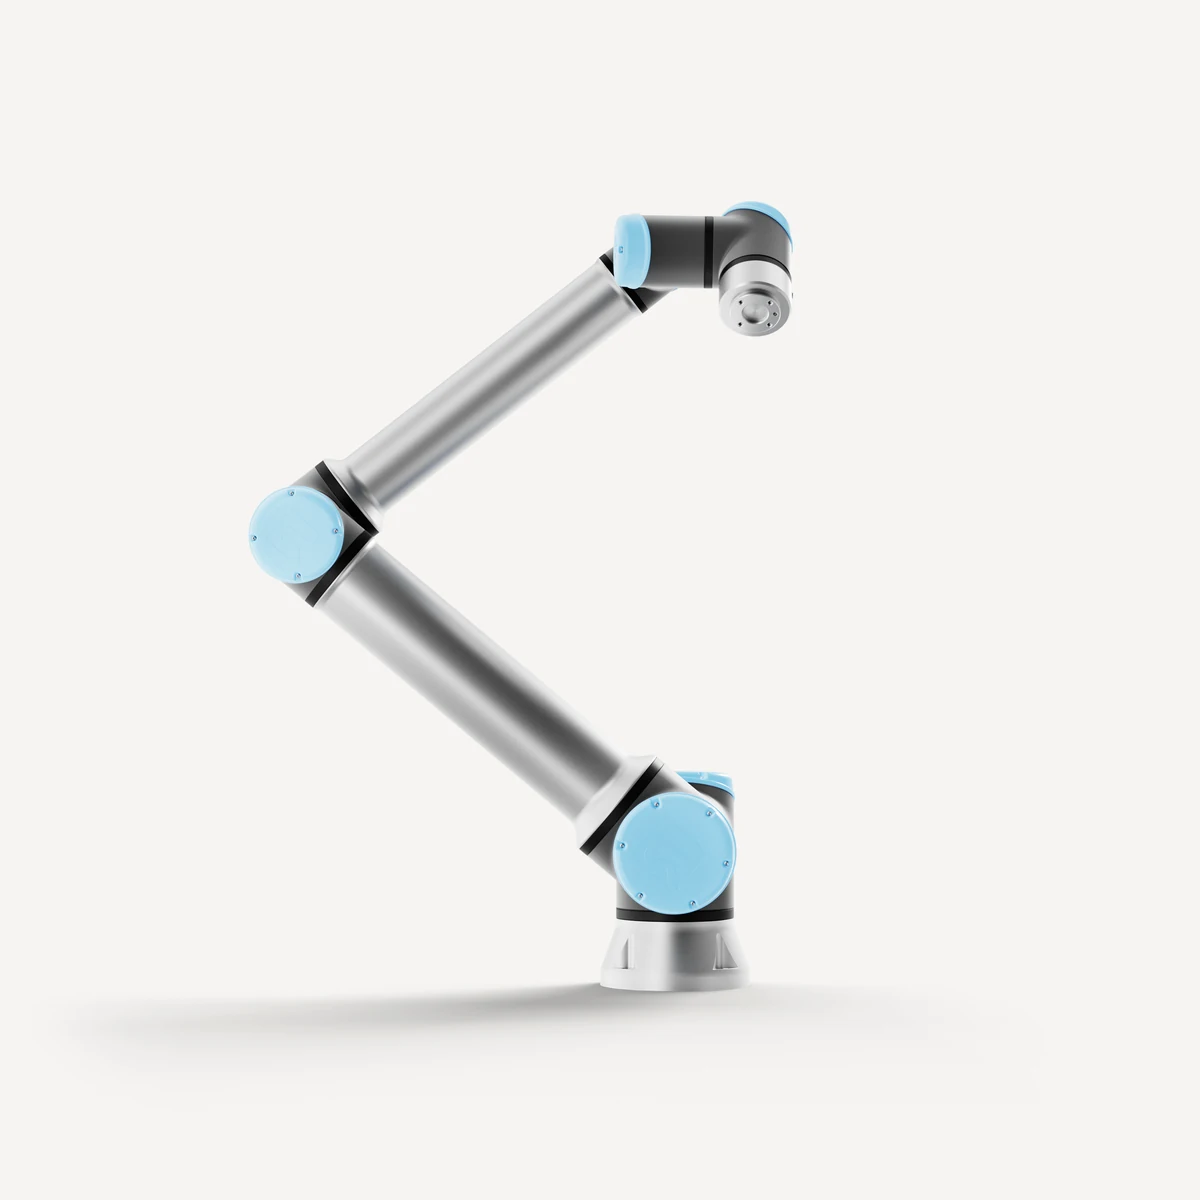
Como robô colaborativo de elevada carga útil, o Universal Robots UR12e foi concebido para uma colaboração flexível entre pessoas e robôs, sem uma vedação de segurança separada. Pode ser integrado diretamente em processos combinados, como a triagem de materiais na linha de produção, a montagem de peças, o manuseamento de materiais auxiliares e a ligação a estações de trabalho. Em comparação com o funcionamento rígido de arranque e paragem dos robôs industriais tradicionais, este modelo funciona com maior suavidade, muda de posição com mais flexibilidade e proporciona uma deteção de contacto mais sensível. A sua estrutura global utiliza sobretudo módulos integrados e leves e não tem uma estrutura de transmissão externa complexa.
O padrão de desgaste difere por completo do observado em equipamento para trabalhos pesados. O desgaste concentra-se sobretudo nas juntas flexíveis, nos módulos de sensores integrados, no encaminhamento de cabos integrado e nos componentes de alimentação adaptativos. Os métodos convencionais de manutenção de equipamento industrial pesado não satisfazem os requisitos de precisão dos robôs colaborativos. Uma manutenção normalizada dos Universal Robots, adaptada às características de funcionamento flexível dos UR12e, pode preservar eficazmente a adaptabilidade da interação entre pessoas e robôs e a repetibilidade, assegurando a continuidade da produção flexível em várias condições de funcionamento.
Módulos das juntas
A verificação do estado dos módulos de articulação integrados é o foco central da manutenção dos robôs UR12e Universal Robots. Todas as estruturas de transmissão de potência do robô estão altamente integradas nas articulações, eliminando a estrutura de redução montada externamente, utilizada nos projetos tradicionais, e tornando o equipamento mais compacto para utilização em postos de trabalho confinados.
A rotação flexível prolongada em várias posições, os arranques e paragens frequentes e as ligeiras variações de carga podem provocar desgaste por fadiga uniforme nos componentes de transmissão de precisão. Entretanto, o lubrificante interno deteriora-se gradualmente, reduzindo a suavidade da rotação das articulações. Pequenos bloqueios e vibrações a baixa velocidade, difíceis de detectar durante o funcionamento diário, são frequentemente causados por uma lubrificação irregular das articulações e por alterações nas folgas internas mínimas.
A manutenção começa com uma limpeza sem pó, para remover o pó de produção e os resíduos finos das folgas nas carcaças das juntas, seguida de uma inspeção das superfícies das carcaças para detetar deformações, riscos, bordos de vedação salientes e outros problemas. Em função das horas de funcionamento do equipamento, inspeciona-se e repõe-se o lubrificante das juntas para manter um movimento constante durante movimentos finos a baixa velocidade e rotações de grande amplitude.
Cabos e mangueiras flexíveis
A manutenção detalhada dos cabos flexíveis e da tubagem integrada tem em conta as características de posicionamento flexível do robô colaborativo. Uma grande parte dos cabos do UR12e passa pelo interior, acompanhando o braço do robô nas flexões, torções e extensões e retrações em vários ângulos. A deformação flexível prolongada pode causar problemas ocultos, como fadiga das bainhas dos cabos, desgaste dos condutores internos e contactos instáveis nos conectores.
As falhas dos cabos podem ocorrer subitamente, sem sinais externos óbvios nas fases iniciais, podendo causar erros aleatórios no equipamento, arranques e paragens anormais e sinais intermitentes. Durante a manutenção, verifica-se secção a secção o estado de cada cabo integrado e da zona dos tubos, organiza-se o encaminhamento pelo braço e corrigem-se a compressão, o deslocamento e a tensão excessiva provocados pelo movimento prolongado. Apertam-se os pontos de ligação para evitar anomalias de transmissão causadas por mau contacto ou folgas e manter a estabilidade a longo prazo dos circuitos de alimentação e de sinal.
Vedantes e limpeza
A manutenção das vedações do corpo e do sistema de proteção contra o pó ajuda a abrandar o envelhecimento dos módulos de precisão. As folgas nas juntas dos robôs colaborativos e as tolerâncias reduzidas nas interfaces da caixa são extremamente pequenas, mas o pó fino, os detritos de fibras e o ar húmido do ambiente de produção podem penetrar gradualmente nos módulos. A acumulação prolongada pode desgastar as estruturas de transmissão de precisão e interferir com a sensibilidade dos componentes de deteção. O UR12e depende da sua estrutura global vedada para manter a precisão de deteção e a estabilidade de funcionamento.
A manutenção inclui uma inspeção completa da zona de contacto do vedante em cada junta, a remoção de contaminantes acumulados ao longo das extremidades do vedante e a substituição dos componentes de vedação envelhecidos ou que já não assentem corretamente. Isto restabelece a proteção estanque do robô, impede a entrada de contaminantes ambientais nos módulos principais e reduz, na origem, o envelhecimento e o desgaste dos componentes de precisão.
Verificação das funções de segurança
A verificação específica dos sistemas de deteção de segurança e de binário adaptativo ajuda a garantir uma colaboração segura entre pessoas e robôs. O UR12e está equipado com deteção de binário de alta precisão, deteção de colisões e um sistema de amortecimento adaptativo. Através do retorno de dados de binário em tempo real, estes sistemas permitem evitar colisões entre pessoas e robôs e proporcionam proteção flexível contra colisões e proteção por limites, funções essenciais que distinguem os robôs colaborativos do equipamento tradicional. A vibração durante o funcionamento prolongado e as flutuações de carga podem provocar pequenos desvios na referência de deteção e reduzir gradualmente a sensibilidade.
A manutenção dos robôs Universal Robots centra-se na verificação da precisão da realimentação do binário em cada articulação, da sensibilidade da resposta a colisões e do desempenho da desaceleração controlada, bem como na correção dos desvios de deteção acumulados durante o funcionamento prolongado. Isto permite que o equipamento reaja rapidamente a contactos ligeiros com pessoas, materiais ou ferramentas, reduz os riscos de produção causados pela interação entre pessoas e robôs e mantém as normas de segurança no posto de trabalho.
Refrigeração e configuração
A manutenção do arrefecimento dos módulos de controlo elétrico e da estabilidade dos parâmetros do sistema ajuda a estabilizar as condições de funcionamento do equipamento. A unidade de controlo de um robô colaborativo tem um elevado nível de integração, com componentes densamente dispostos num corpo compacto. O funcionamento contínuo e prolongado gera calor constante, enquanto o pó acumulado nas superfícies pode reduzir a eficiência do arrefecimento e provocar ligeiros desvios nos parâmetros e flutuações na velocidade de resposta.
A manutenção inclui a limpeza do pó e dos contaminantes das zonas de arrefecimento do controlo eléctrico do corpo, para manter uma temperatura de funcionamento estável dos componentes e garantir a estabilidade do processamento do sistema e da aquisição de sinais. Após a manutenção do hardware, é realizado um teste de movimentos coordenados a baixa velocidade em todas as poses, incluindo condições específicas como extensão máxima, recolha e torção. Este teste permite identificar problemas como vibração a baixa velocidade, movimentos irregulares e resposta tardia, além de verificar a repetibilidade do equipamento e a suavidade dos movimentos flexíveis.
Planeamento da manutenção
O programa de manutenção do robô colaborativo Universal Robots UR12e baseia-se na sua estrutura integrada flexível e nas condições de colaboração entre pessoas e robôs. Afasta-se da lógica de manutenção utilizada em robôs industriais tradicionais para cargas pesadas e dá maior ênfase à proteção dos módulos de precisão, à estabilidade da precisão de deteção e à manutenção de um encaminhamento flexível dos cabos.
Uma manutenção direcionada e detalhada pode compensar continuamente a fadiga estrutural e o desvio de parâmetros causados por uma operação flexível, preservar as principais vantagens do equipamento em termos de adaptação flexível, proteção contra colisões e posicionamento de alta precisão, e manter as estações de trabalho com produção colaborativa entre pessoas e robôs a funcionar de forma eficiente, segura e fiável, satisfazendo as necessidades em constante mudança das linhas de produção automatizadas flexíveis.
Para planear a assistência numa célula existente, utilize a lista de verificação das informações necessárias para a reparação de maquinaria industrial.