

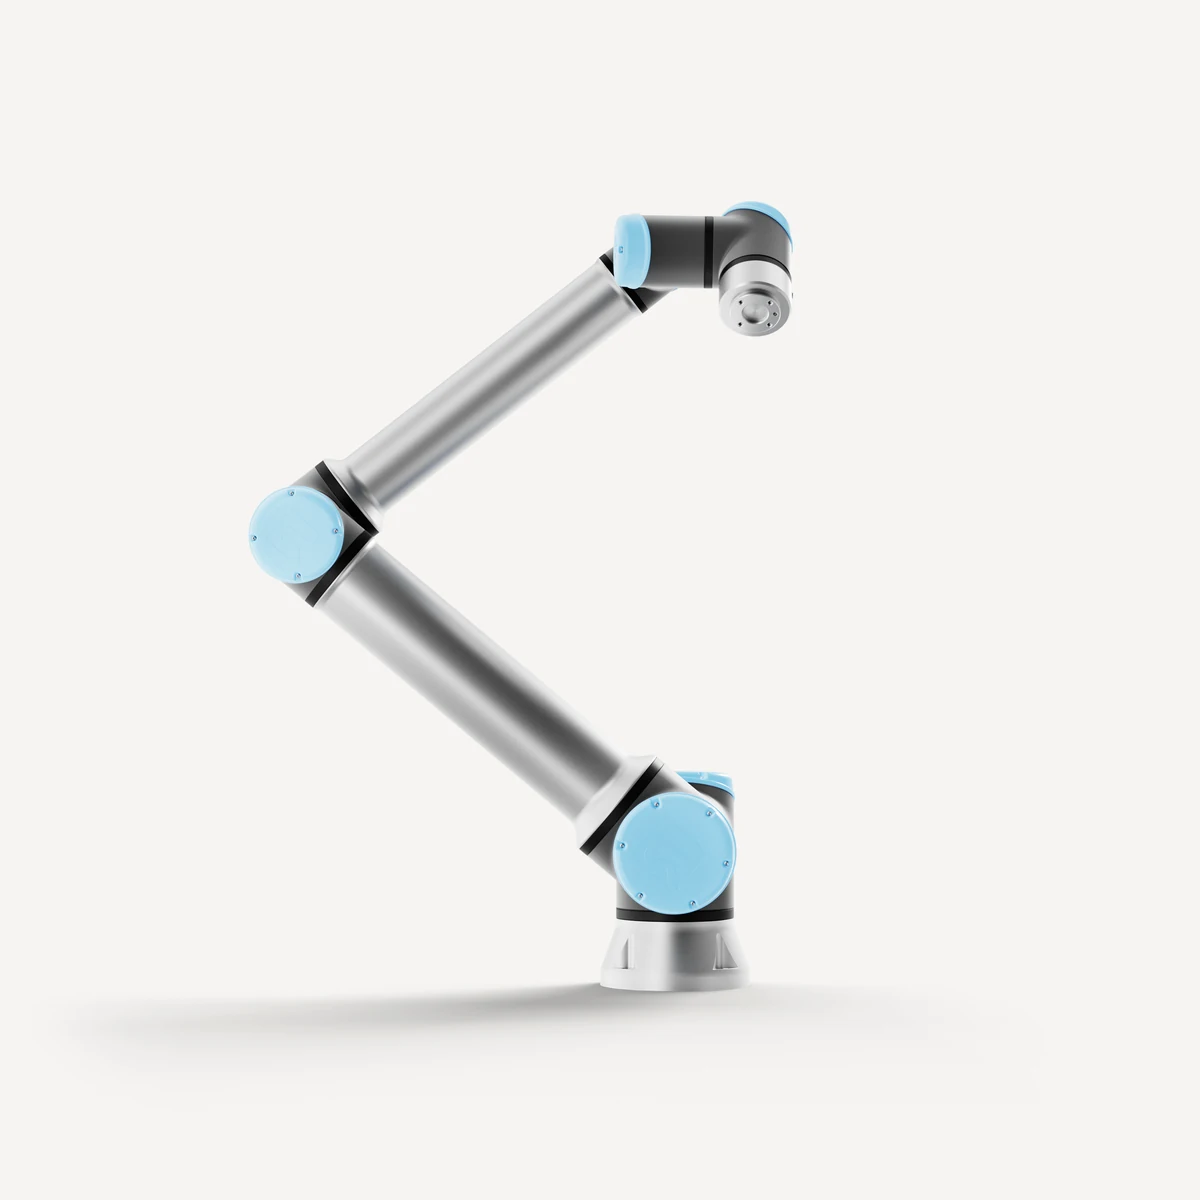
Como robot colaborativo de alta capacidad de carga, el Universal Robots UR12e está diseñado para facilitar la cooperación flexible entre personas y robots sin una valla de seguridad independiente. Puede integrarse directamente en procesos combinados como la clasificación de materiales en líneas de producción, el ensamblaje de piezas, la manipulación auxiliar de materiales y la conexión con estaciones de trabajo. En comparación con el funcionamiento rígido de arranque y parada de los robots industriales tradicionales, este modelo se mueve con mayor suavidad, cambia de postura con más flexibilidad y ofrece una detección de contacto más sensible. Su estructura utiliza principalmente módulos integrados ligeros y no tiene un complejo sistema de transmisión externo.
Su patrón de desgaste difiere por completo del de los equipos de servicio pesado. El desgaste se concentra principalmente en las articulaciones flexibles, los módulos de sensores integrados, el tendido de cables integrado y los componentes de potencia adaptativos. Los métodos convencionales de mantenimiento de equipos industriales pesados no satisfacen los requisitos de precisión de los robots colaborativos. Un mantenimiento estandarizado de Universal Robots, basado en las características de funcionamiento flexible del UR12e, puede ayudar a preservar su adaptabilidad a la colaboración entre personas y robots y su repetibilidad, y a mantener la continuidad de la producción flexible en distintas condiciones de funcionamiento.
Módulos de articulación
Verificar el estado de los módulos de articulación integrados es el objetivo central del mantenimiento del UR12e de Universal Robots. Todas las estructuras de transmisión de potencia del robot están altamente integradas en las articulaciones, lo que elimina la estructura de reducción montada externamente que se utiliza en los diseños tradicionales y hace que el equipo en su conjunto sea más compacto para trabajar en estaciones con espacio limitado.
La rotación flexible prolongada en distintas posturas, los arranques y paradas frecuentes y las ligeras variaciones de carga pueden causar un desgaste por fatiga uniforme en los componentes de la transmisión de precisión. Al mismo tiempo, el lubricante interno se deteriora gradualmente y reduce la suavidad de giro de las articulaciones. Los leves agarrotamientos y las vibraciones a baja velocidad, difíciles de detectar durante el funcionamiento diario, suelen deberse a una lubricación desigual de las articulaciones y a cambios en las microholguras internas.
El mantenimiento comienza con una limpieza para eliminar el polvo de producción y los residuos finos de los huecos de las carcasas de las articulaciones. Después se inspeccionan las superficies de las carcasas para detectar deformaciones, arañazos, bordes de juntas levantados y otros problemas. Según las horas de funcionamiento del equipo, se inspecciona y repone el lubricante de las articulaciones para mantener un movimiento uniforme durante los micromovimientos a baja velocidad y las rotaciones de gran amplitud.
Cables y mangueras flexibles
El mantenimiento detallado de los cables flexibles y las tuberías integradas tiene en cuenta las características de posicionamiento flexible del robot colaborativo. Una gran proporción de los cables del UR12e discurre por el interior, y las líneas acompañan al brazo robótico al flexionarse, retorcerse, extenderse y retraerse en múltiples ángulos. La deformación flexible prolongada puede causar problemas ocultos, como fatiga de las cubiertas de los cables, desgaste de los conductores internos y contactos inestables en los conectores.
Los fallos de los cables pueden producirse repentinamente, sin señales externas evidentes en las primeras etapas, y causar errores aleatorios del equipo, arranques y paradas anómalos y señales intermitentes. Durante el mantenimiento, se comprueba por tramos el estado de cada zona de cables y tubos integrados, se ordena el tendido a lo largo del brazo y se corrigen la compresión, los desplazamientos y la tensión excesiva causados por el movimiento prolongado. Se aprietan los puntos de conexión para evitar anomalías de transmisión debidas a contactos deficientes o conexiones flojas y mantener la estabilidad a largo plazo de las vías de alimentación y señal.
Juntas y limpieza
El mantenimiento de las juntas del cuerpo y del sistema de protección contra el polvo ayuda a ralentizar el envejecimiento de los módulos de precisión. Las ranuras de las articulaciones de los robots colaborativos y las holguras de precisión en las uniones de la carcasa son extremadamente pequeñas, pero el polvo fino, los residuos de fibras y el aire húmedo del entorno de producción pueden penetrar gradualmente en los módulos. Su acumulación a largo plazo puede desgastar las estructuras de transmisión de precisión y afectar a la sensibilidad de los componentes de detección. El UR12e depende de su estructura sellada para mantener la precisión de detección y la estabilidad de funcionamiento.
El mantenimiento incluye una inspección exhaustiva de la superficie de contacto de las juntas en cada articulación, la eliminación de los contaminantes acumulados en sus bordes y la sustitución de los componentes de sellado que hayan envejecido o ya no ajusten bien. Esto restablece la protección estanca del robot, impide la entrada de contaminantes ambientales en los módulos principales y reduce desde el origen el envejecimiento y desgaste de los componentes de precisión.
Verificación de las funciones de seguridad
La verificación específica de los sistemas de detección de seguridad y de par adaptativo ayuda a garantizar una colaboración segura entre personas y robots. El UR12e está equipado con detección de par de alta precisión, detección de colisiones y un sistema de amortiguación adaptativa. Mediante la información de par en tiempo real, estos sistemas permiten evitar el contacto entre personas y robots, ofrecen protección flexible ante colisiones y protección mediante límites, funciones esenciales que distinguen a los robots colaborativos de los equipos tradicionales. Las vibraciones y fluctuaciones de carga durante el funcionamiento prolongado pueden provocar ligeras desviaciones en la referencia de detección y reducir gradualmente la sensibilidad.
El mantenimiento de los robots Universal Robots se centra en verificar la precisión de la realimentación de par en cada articulación, la sensibilidad de respuesta ante colisiones y la capacidad de desaceleración flexible, a la vez que se corrigen las desviaciones de detección acumuladas por el funcionamiento prolongado. Esto garantiza que el equipo responda rápidamente a un contacto leve con personas, materiales o herramientas, reduce los riesgos de producción derivados de la interacción entre personas y robots y mantiene los estándares de funcionamiento seguro en el puesto de trabajo.
Refrigeración y configuración
Mantener la refrigeración de los módulos de control eléctrico y la estabilidad de los parámetros del sistema ayuda a estabilizar las condiciones de funcionamiento del equipo. La unidad de control de un robot colaborativo presenta un alto grado de integración, con componentes dispuestos de forma compacta en su interior. El funcionamiento continuo y prolongado genera calor de manera sostenida, mientras que el polvo acumulado en las superficies puede reducir la eficacia de la refrigeración y provocar ligeras desviaciones de los parámetros y fluctuaciones en la velocidad de respuesta.
El mantenimiento incluye la limpieza del polvo y los contaminantes de las zonas de refrigeración del sistema de control eléctrico en el cuerpo del robot, para mantener una temperatura de funcionamiento estable de los componentes y garantizar la estabilidad del procesamiento del sistema y de la adquisición de señales. Tras el mantenimiento del hardware, se realiza una prueba de movimiento coordinado a baja velocidad en todas las posturas, que abarca condiciones especiales como la extensión máxima, la retracción y la torsión. Esto permite detectar problemas como vibraciones a baja velocidad, movimientos irregulares y respuestas tardías, y verificar la repetibilidad del equipo y la fluidez de sus movimientos.
Planificación del mantenimiento
El programa de mantenimiento del robot colaborativo Universal Robots UR12e se basa en su estructura integrada y flexible y en las condiciones de colaboración entre personas y robots. Se aparta de la lógica de mantenimiento utilizada para los robots industriales tradicionales de servicio pesado y pone mayor énfasis en proteger los módulos de precisión, mantener estable la exactitud de los sensores y conservar un tendido flexible de los cables.
Un mantenimiento específico y detallado puede compensar de forma continua la fatiga estructural y la desviación de parámetros causadas por el funcionamiento flexible, preservar las principales ventajas del equipo en cuanto a adaptación flexible, protección frente a colisiones y posicionamiento de alta precisión, y mantener el funcionamiento eficiente, seguro y fiable de las estaciones de producción compartidas por personas y robots, a la vez que se atienden las necesidades cambiantes de las líneas de producción automatizadas flexibles.
Para planificar el servicio en una celda existente, utilice la lista de verificación de información para la reparación de maquinaria industrial.