

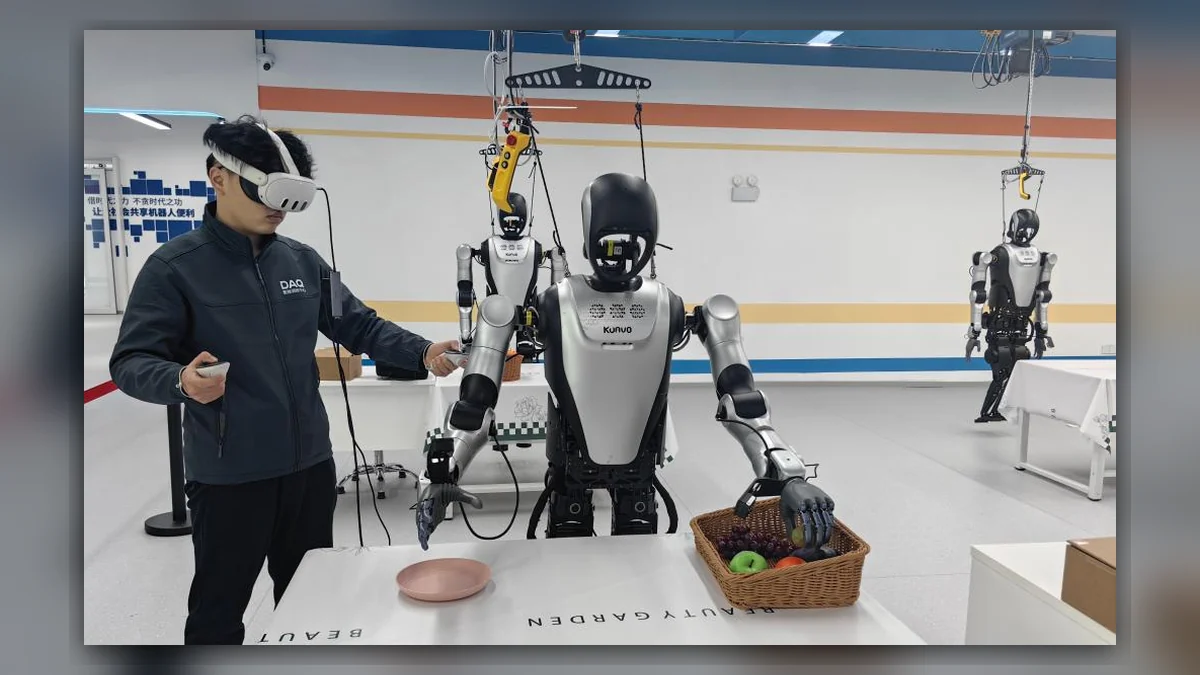
Os robôs humanoides distinguem-se pela forma semelhante à humana e pela capacidade de interação flexível, sendo adequados a movimentos complexos em ambientes não estruturados, como agarrar peças de formas irregulares e colaborar com pessoas. Em contrapartida, os robôs industriais oferecem elevada capacidade de carga, precisão e estabilidade, e são utilizados há muito tempo em contextos de produção estruturados, como linhas de montagem e movimentação de materiais pesados.
Quando se encontram na produção, fazem mais do que simplesmente acrescentar outro equipamento: formam um fluxo de trabalho coordenado e em circuito fechado, que combina interação flexível com execução precisa. As capacidades operacionais fundamentais dos robôs industriais complementam a adaptabilidade ambiental dos robôs humanoides, redefinindo a forma como determinadas etapas de produção são realizadas.
Atribuição de tarefas
As diferenças entre as suas características fundamentais sustentam o valor da colaboração entre ambos. Os robôs industriais utilizam normalmente estruturas de braço articulado, com capacidades de carga que variam entre alguns quilogramas e várias centenas de quilogramas e uma repetibilidade de posicionamento que pode atingir o nível do milímetro ou até do micrómetro. Conseguem executar operações normalizadas, como soldadura e aparafusamento, com elevadas taxas de repetição em postos de trabalho fixos. No entanto, adaptam-se menos às alterações ambientais: se uma peça se deslocar da posição prevista, é necessária uma recalibração manual.
Os robôs humanoides têm troncos e membros semelhantes aos humanos e estão equipados com sensores de visão e de força. Podem ajustar os movimentos através da deteção autónoma, adaptando-se a situações não normalizadas, como alterações na posição da peça ou a necessidade de evitar obstáculos. No entanto, têm capacidades de carga inferiores, geralmente abaixo de 10 quilogramas, pelo que não são adequados para tarefas de serviço pesado.
Estas diferenças permitem que os dois se complementem através de uma divisão de tarefas: os robôs industriais realizam operações de precisão e movimentam cargas pesadas nos processos de produção principais, enquanto os robôs humanoides executam tarefas que exigem maior flexibilidade, como carregar e descarregar peças, transferi-las entre postos de trabalho e prestar assistência quando ocorrem situações anormais.
Função dos robôs industriais
Nas aplicações colaborativas, importa salientar o papel fundamental dos robôs industriais. Numa oficina de montagem de componentes automóveis, pode instalar-se um robô industrial numa estação de soldadura para soldar com precisão as estruturas da carroçaria. Os parâmetros de soldadura estáveis e a capacidade de executar operações com elevada repetibilidade ajudam a garantir uma qualidade de soldadura consistente. Um robô humanoide pode deslocar-se entre postos de trabalho, transportar componentes das estantes de materiais para a área de trabalho do robô industrial e utilizar reconhecimento por visão para verificar se estão correctamente posicionados.
Se um componente estiver desalinhado, o robô humanoide pode ajustá-lo manualmente para a posição especificada antes de o entregar ao robô industrial para processamento. Esta configuração tira pleno partido da precisão do robô industrial, enquanto o robô humanoide contorna as limitações do seu posto de trabalho fixo, criando um fluxo de produção mais contínuo. Na montagem de componentes eletrónicos, o robô industrial posiciona chips em miniatura com precisão micrométrica.
O robô humanoide ajuda a separar componentes antes da colocação e a transportar os produtos acabados posteriormente, evitando a contaminação dos componentes causada pelo contacto humano. Utiliza também sensores de força para controlar a força de preensão e proteger componentes eletrónicos frágeis.
Alcance e flexibilidade
As melhorias operacionais resultantes desta colaboração incluem ganhos de eficiência e flexibilidade. Na produção convencional, a alteração de um processo, como a mudança para outro modelo de peça, exige a reprogramação dos robôs industriais e a recalibração das estações de trabalho, o que pode demorar. Através da aprendizagem autónoma, os robôs humanoides podem adaptar rapidamente os seus métodos de preensão e manuseamento a novas peças, ajudando os robôs industriais a acelerar as mudanças de produção.
Por exemplo, quando uma linha de montagem de pequenos eletrodomésticos muda de modelo de produto, um robô humanoide pode começar por digitalizar a forma de uma nova peça com visão, gerar um percurso de preensão e, em seguida, colocar a peça na orientação especificada sobre a mesa de trabalho do robô industrial, reduzindo o tempo necessário para ajustar este último. Na colaboração entre pessoas e robôs, os robôs humanoides também podem servir de intermediários entre as operações manuais e as tarefas dos robôs industriais.
Depois de um trabalhador concluir a montagem inicial de uma peça, um robô humanoide pega nela e entrega-a a um robô industrial para processamento de precisão. Isto evita que os trabalhadores entrem em contacto direto com robôs industriais a funcionar a alta velocidade, contribuindo para a segurança e aumentando a eficiência das transferências entre etapas do processo.
Estabilidade da produção
A estabilidade dos robôs industriais proporciona um apoio fiável a esta colaboração. Os movimentos flexíveis dos robôs humanoides dependem da deteção e do ajuste em tempo real; alterações súbitas da carga, como agarrar uma peça demasiado pesada, podem causar desvios nos movimentos. Os robôs industriais podem apoiar operações coordenadas através das suas capacidades de monitorização da carga. Por exemplo, ao manusear peças pesadas, um robô industrial retira primeiro uma peça de uma estante e coloca-a numa plataforma intermédia.
Um robô humanoide recolhe então a peça da plataforma e transfere-a para a estação de trabalho seguinte. A capacidade estável do robô industrial para manusear cargas evita falhas causadas pela sobrecarga do robô humanoide. Os dados de produção acumulados ao longo do tempo pelos robôs industriais, como parâmetros de funcionamento e registos de avarias, também podem contribuir para otimizar os movimentos dos robôs humanoides, ajudando-os a adaptar-se mais rapidamente ao ritmo de produção e a reduzir o período inicial de ajuste das operações colaborativas.
Avaliação da aplicação
Quando os robôs humanoides e os robôs industriais se encontram na produção, nenhum substitui o outro. Em vez disso, as suas características complementares criam um modelo operacional mais eficiente. A precisão e a estabilidade dos robôs industriais constituem a base da produção, enquanto a flexibilidade e a adaptabilidade ambiental dos robôs humanoides alargam o leque de tarefas possíveis. A sua colaboração preserva o papel indispensável dos robôs industriais nos processos de produção essenciais e torna os fluxos de trabalho mais adaptáveis através de uma interação flexível, abrindo novas possibilidades de melhoria da produção em vários setores.
Para planear a assistência numa célula existente, utilize a lista de verificação das informações necessárias para a reparação de maquinaria industrial.