

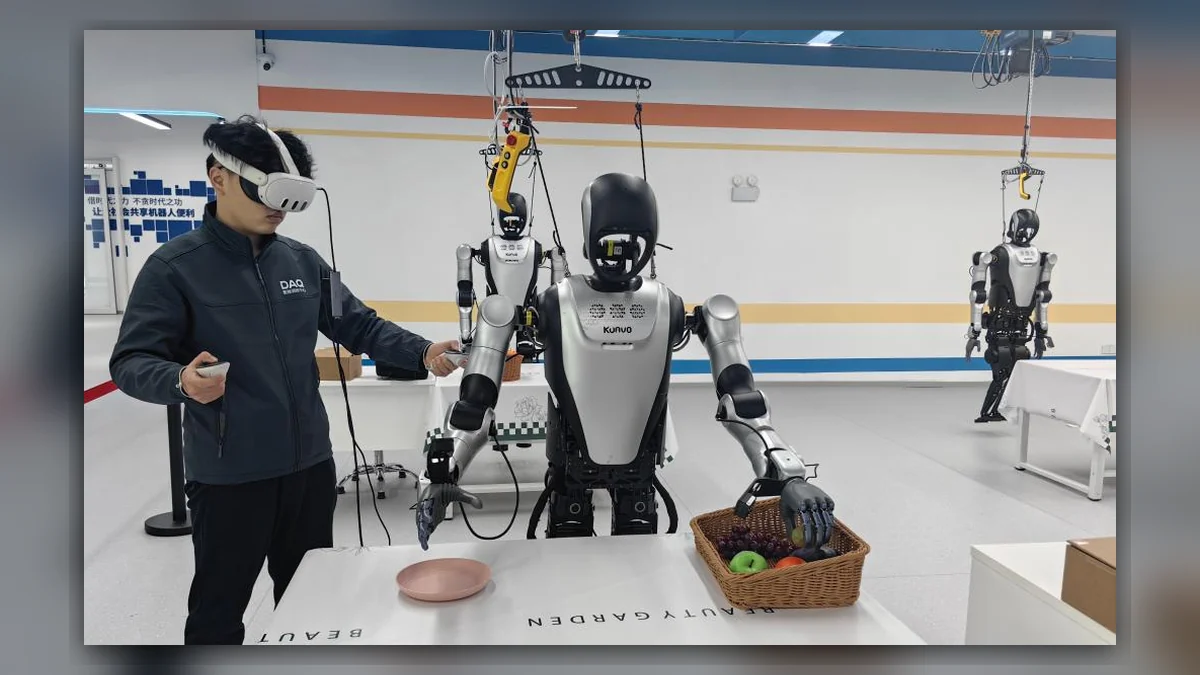
Los robots humanoides se caracterizan por su forma similar a la humana y su capacidad de interacción flexible, lo que los hace adecuados para movimientos complejos en entornos no estructurados, como sujetar piezas de formas irregulares y colaborar con personas. En cambio, los robots industriales ofrecen gran capacidad de carga, precisión y estabilidad, y llevan mucho tiempo utilizándose en entornos de producción estructurados, como líneas de montaje y operaciones de manipulación de materiales pesados.
Cuando ambos coinciden en la producción, hacen más que añadir otro equipo: forman un flujo de trabajo coordinado y de circuito cerrado que combina la interacción flexible con la ejecución precisa. Las capacidades operativas fundamentales de los robots industriales complementan la capacidad de adaptación de los robots humanoides al entorno, y redefinen la forma de realizar determinadas etapas de producción.
Asignación de tareas
Las diferencias entre sus características principales sustentan el valor de su colaboración. Los robots industriales suelen utilizar estructuras de brazos articulados, con capacidades de carga que van desde unos pocos kilogramos hasta varios cientos de kilogramos y una repetibilidad de posicionamiento que alcanza el nivel milimétrico o incluso micrométrico. Pueden realizar operaciones estandarizadas, como soldadura y atornillado, a ritmos de repetición elevados en puestos de trabajo fijos. Sin embargo, se adaptan peor a los cambios del entorno: si una pieza se desplaza de su posición designada, es necesaria una recalibración manual.
Los robots humanoides tienen torso y extremidades similares a los humanos y están equipados con sensores de visión y fuerza. Pueden ajustar sus movimientos mediante la percepción autónoma para adaptarse a situaciones no estandarizadas, como cambios en la posición de la pieza o la necesidad de evitar obstáculos. Sin embargo, su capacidad de carga útil es menor, generalmente inferior a 10 kilogramos, por lo que no son adecuados para tareas pesadas.
Estas diferencias permiten que ambos tipos de robots se complementen mediante un reparto de tareas: los robots industriales se encargan de las operaciones de precisión y las cargas pesadas en los procesos principales de producción, mientras que los robots humanoides realizan tareas que requieren mayor flexibilidad, como cargar y descargar piezas, trasladarlas entre estaciones de trabajo y prestar asistencia cuando surgen situaciones anómalas.
Función de los robots industriales
En las aplicaciones colaborativas, merece especial atención el papel fundamental de los robots industriales. En un taller de montaje de componentes de automoción, se puede instalar un robot industrial en una estación de soldadura para soldar con precisión los bastidores de la carrocería. Sus parámetros de soldadura estables y su capacidad para realizar operaciones con una alta frecuencia de repetición ayudan a garantizar una calidad uniforme de las soldaduras. Un robot humanoide puede desplazarse entre puestos de trabajo, llevar componentes desde las estanterías de materiales hasta el área de trabajo del robot industrial y utilizar el reconocimiento visual para comprobar si están colocados correctamente.
Si un componente está desalineado, el robot humanoide puede ajustarlo manualmente hasta la posición especificada antes de entregarlo al robot industrial para su procesamiento. Esta disposición aprovecha al máximo la precisión del robot industrial, mientras que el robot humanoide aborda las limitaciones de su puesto de trabajo fijo, lo que permite un flujo de producción más continuo. En el ensamblaje de componentes electrónicos, el robot industrial se encarga de la colocación precisa de chips diminutos gracias a su precisión de posicionamiento a escala micrométrica.
El robot humanoide ayuda a clasificar los componentes antes de colocarlos y a transportar los productos terminados después, evitando la contaminación de los componentes por contacto humano. También utiliza sensores de fuerza para controlar la fuerza de agarre y proteger los componentes electrónicos frágiles.
Producción y flexibilidad
Las mejoras operativas derivadas de esta colaboración incluyen avances tanto en eficiencia como en flexibilidad. En la producción convencional, cambiar un proceso, por ejemplo, pasar a otro modelo de pieza, exige reprogramar los robots industriales y recalibrar las estaciones de trabajo, lo que puede llevar tiempo. Mediante el aprendizaje autónomo, los robots humanoides pueden adaptar rápidamente sus métodos de agarre y manipulación a nuevas piezas, lo que ayuda a los robots industriales a realizar cambios de producción más rápidos.
Por ejemplo, cuando una línea de montaje de pequeños electrodomésticos cambia de modelo de producto, un robot humanoide puede primero escanear mediante visión la forma de una nueva pieza, generar una trayectoria de agarre y después colocarla con la orientación especificada en la mesa de trabajo del robot industrial, lo que reduce el tiempo necesario para ajustar este último. En la colaboración entre personas y robots, los robots humanoides también pueden actuar como intermediarios entre las operaciones manuales y las tareas de los robots industriales.
Después de que un operario completa el montaje inicial de una pieza de trabajo, un robot humanoide la recoge y la entrega a un robot industrial para su procesamiento de precisión. Esto evita que los operarios entren en contacto directo con robots industriales que funcionan a alta velocidad, lo que contribuye a la seguridad y mejora la eficiencia de las transferencias entre etapas del proceso.
Estabilidad de la producción
La estabilidad de los robots industriales proporciona un apoyo fiable para esta colaboración. Los movimientos flexibles de los robots humanoides dependen de la detección y el ajuste en tiempo real, y los cambios repentinos de carga, como al agarrar una pieza demasiado pesada, pueden causar desviaciones en sus movimientos. Los robots industriales pueden apoyar las operaciones coordinadas mediante sus capacidades de supervisión de la carga. Por ejemplo, al manipular piezas pesadas, un robot industrial retira primero una pieza de un estante y la coloca sobre una plataforma intermedia.
A continuación, un robot humanoide lo recoge de la plataforma y lo traslada a la siguiente estación de trabajo. La capacidad estable del robot industrial para manipular cargas evita fallos causados por la sobrecarga del robot humanoide. Los datos de producción acumulados por los robots industriales a lo largo del tiempo, como los parámetros de funcionamiento y los registros de fallos, también pueden servir para optimizar los movimientos del robot humanoide, ayudándolo a adaptarse más rápidamente al ritmo de producción y reduciendo el período inicial de ajuste de las operaciones colaborativas.
Evaluación de la aplicación
Cuando los robots humanoides y los robots industriales coinciden en producción, ninguno sustituye al otro. Sus características complementarias crean un modelo operativo más eficiente. La precisión y estabilidad de los robots industriales constituyen la base de la producción, mientras que la flexibilidad y capacidad de adaptación al entorno de los robots humanoides amplían la variedad de tareas que pueden realizarse. Su colaboración conserva el papel indispensable de los robots industriales en los procesos principales de producción y, al mismo tiempo, hace que los flujos de trabajo sean más adaptables mediante una interacción flexible, lo que abre nuevas posibilidades de mejora de la producción en distintos sectores.
Para planificar el servicio en una celda existente, utilice la lista de verificación de información para la reparación de maquinaria industrial.