

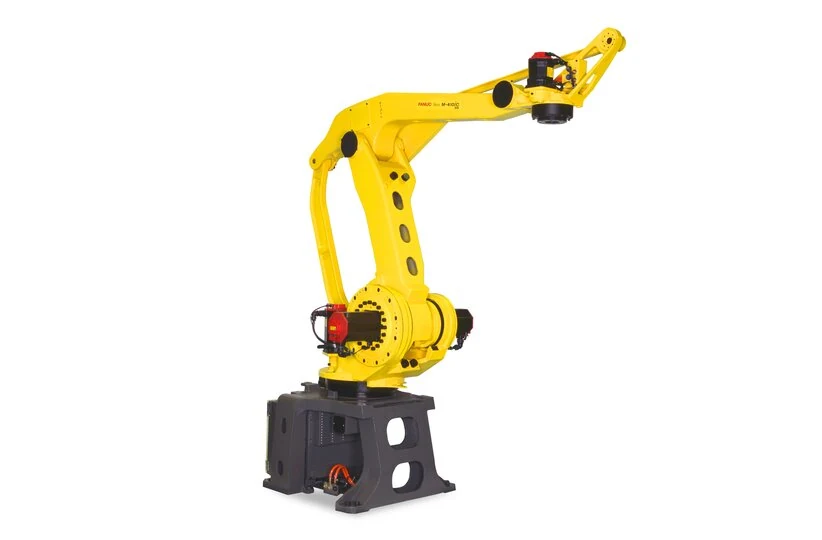
FANUC M-410iC/315码垛异常应先按规律描述。整垛同向偏移、交替层转角错误、纸箱释放后滑动,属于不同问题。逐点重教可能掩盖定位原因所需的规律,应保留原配方并记录第一个错误落点。
应确认M-410iC/315完整型号、控制器和应用配置。相近M-410家族名称不代表几何或负载条件相同,末端夹具、托盘输送机构和图案软件可能由不同供应方提供,其坐标、接口和允许操作需要分别核对。
先识别第一个错误层
记录托盘身份、图案、层号、件号和工具朝向,测量应以明确托盘特征为基准,而不是易变形纸箱边缘。注明是否每个托盘的同一逻辑位置出错。层配方索引错误,可能使机器人准确执行一组本身错误的坐标。
- 保存所选配方、当前件数和活动托盘参考。
- 分别记录抓取与放置状态。
- 记录托盘定位及输送停止条件。
- 注明纸箱尺寸、重量、表面及近期工具变更。
先查托盘实体定位,再改软件偏置
设备可靠停稳后,检查挡停、定位机构及托盘支撑面。托盘落座位置变化,会让整垛相对单元偏移。应比较原定位特征与实际载具和托盘类型;托盘存在信号有效,只能说明可能有托盘,不一定代表其精确落座。
应核对程序选择的托盘参考及活动工位。A工位正确的坐标用于B工位可能错误。批准修正前保存旧参考及选择逻辑,不能用配方偏置补偿松动挡停。
核对层号、件号与方向数据
把目标图案与当前配方对照,包括纸箱尺寸、间距、层高及转角,跟踪任务结束和下一循环计数递增。中断恢复时要确认应用如何保留件号,重复放置或跳件可能来自恢复逻辑,而不是定位硬件。
| 规律 | 有效对照 | 后续范围 |
|---|---|---|
| 所有层整体偏移 | 托盘定位和活动参考 | 夹具或参考修正 |
| 仅交替层旋转错误 | 图案朝向及层索引 | 图案逻辑 |
| 高度误差逐层增加 | 实际箱高及配方增量 | 尺寸设置或压缩评估 |
| 释放后工件移动 | 工具释放、箱面和支撑 | 夹具及放置方法 |
区分机器人位置与纸箱移动
比较放置结束时工具位置与释放后纸箱位置。夹持面磨损、释放不完全或侧面接触,可能在机器人位置正确时移动纸箱。装有气动或真空反馈时应查看记录,夹具开闭信号不能证明工件始终位于预定位置。
按隔离规程检查工具安装、夹指、吸取部件及管线,实际负载、重心和惯量应符合文件规定。降速可能改变现象,但不能确定原因;维修应针对有证据支持的问题。
判断是否真的需要维修机器人部件
夹具、配方及保持条件一致,而工具实测位置仍不稳定时,应按实际诊断和维护规程检查相关运动。部件处理需要机械或反馈证据,错层本身不能证明减速机磨损、编码器损坏或标定丢失。
应分别记录软件修正和实体维修,包括配方前后版本、修复定位件及机器人部件作业,变更前保存应用备份。确认维修后确实需要建立参考或标定时,按适用规程执行并写明原因。
验收完整的代表性码垛任务
单个落点正确不能验证整个图案。应按约定纸箱和托盘布置,检查抓取、相关层转换、放置及释放,并覆盖原报修涉及的恢复条件。按约定尺寸和稳定性标准检查成垛结果,不让人员处于悬吊或不稳定载荷下。
保存配方与参考版本、件数、测量结果及通过标准。组件维修台测试不能验证纸箱变形、托盘落座或完整循环。报修时附上完整铭牌和首个错误层,便于划分机器人、工具和产线集成范围。
明确层索引与累计高度
简化的等高码垛可写成z=z0+n×h,z与h采用同一长度单位,z0为首层参考,n从0开始。这只是说明累计关系的模型,不是实际FANUC程序;应确认实装应用是否采用其他索引方式或按图案分别设置高度。
恒定初始误差与逐层增大的高度误差,需要不同对照。调整层高前应测量实际箱体和支撑面,并考虑相关压缩;计算看似合理,不能证明定位装置或夹具正常。