

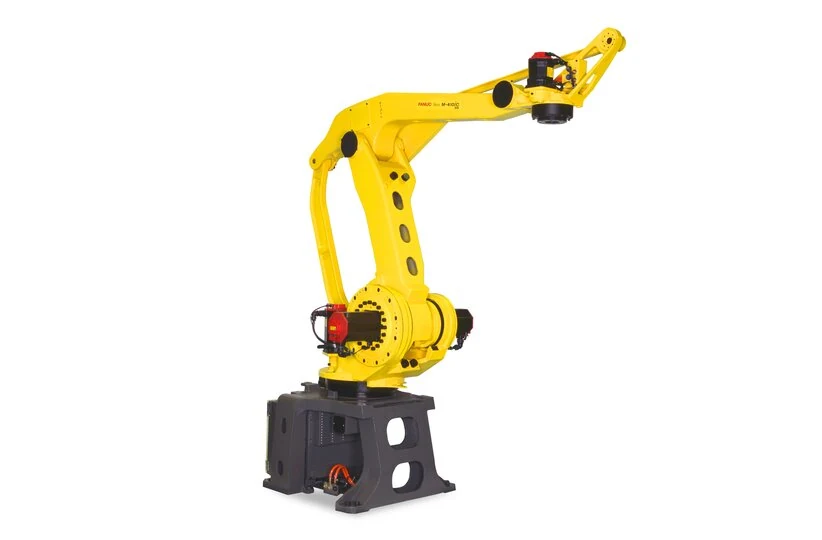
Os erros de paletização do FANUC M-410iC/315 devem ser descritos de acordo com o padrão observado. Uma palete inteira deslocada numa direção, camadas alternadas com rotação incorreta e caixas que se desviam após a libertação são avarias distintas. Retocar todos os pontos de colocação pode ocultar o padrão que permitiria localizar a causa. Preserve a receita original e registe a primeira colocação incorreta.
Confirme o modelo completo M-410iC/315, o controlador e a configuração da aplicação. O nome de uma família M-410 relacionada não confirma que a geometria ou as condições de carga sejam idênticas. O efector final, o transportador de paletes e o software de padrões podem ser fornecidos separadamente. Consulte a documentação instalada para conhecer as definições de coordenadas, as interfaces e as operações permitidas.
Classifique a primeira camada incorreta
Registe o identificador da palete, o padrão, o número da camada, o índice do artigo e a orientação da ferramenta. Faça as medições em relação a uma característica definida da palete, e não ao bordo instável de uma caixa de cartão. Indique se a mesma posição lógica está incorrecta em todas as paletes. Um erro de indexação da receita pode afectar sempre a mesma camada, mesmo quando o robô repete com precisão cada coordenada solicitada.
- Guarde a receita selecionada, a contagem atual de itens e a referência de palete ativa.
- Mantenha separadas as observações da recolha e da colocação.
- Registe as condições de posicionamento da palete e de paragem do transportador.
- Registe as dimensões, o peso e a superfície da caixa, bem como alterações recentes nas ferramentas.
Verifique o posicionamento físico da palete antes de aplicar desvios no software
Depois de imobilizar o equipamento, inspecione os batentes, os dispositivos de posicionamento e a superfície de apoio da palete. Uma palete que assente de forma diferente pode deslocar todas as camadas em relação à célula. Compare o dispositivo de posicionamento original com o suporte e o tipo de palete efetivamente utilizados. Um sensor de presença da palete funcional pode apenas indicar que existe uma palete, não que esteja corretamente posicionada.
Verifique se o programa selecionou a referência de palete pretendida e o posto ativo. Uma coordenada correta para o posto A pode estar errada para o posto B. Antes de qualquer correção autorizada, preserve a referência anterior e a lógica de seleção. Não compense um batente solto acrescentando à receita um desvio de posição sem justificação.
Reveja os dados da camada, do item e da orientação
Compare o padrão previsto com a receita ativa, incluindo as dimensões das caixas de cartão, os intervalos, a altura das camadas e as rotações. Acompanhe o índice do item até à conclusão e ao incremento do ciclo seguinte. Se um ciclo interrompido for retomado, confirme de que forma a aplicação mantém esse índice. Um item duplicado ou em falta pode ter origem na lógica de recuperação, não no hardware de posicionamento.
| Padrão | Comparação útil | Âmbito do trabalho seguinte |
|---|---|---|
| Todas as camadas deslocadas em conjunto | Localização da palete e referência ativa | Correção do dispositivo de fixação ou da referência |
| Só camadas alternadas rodadas | Orientação da receita e índice da camada | Lógica do padrão |
| O erro de altura aumenta com o número de camadas | Altura real da caixa de cartão e incremento da receita | Revisão da configuração dimensional ou da compressão |
| A peça desloca-se após a libertação | Libertação da ferramenta, superfície da embalagem e suporte | Pinça e método de colocação |
Distinga a posição do robô do movimento da caixa
Compare a posição da ferramenta no final da colocação com a posição da caixa após a libertação. Uma superfície de preensão desgastada, uma libertação incompleta ou um contacto lateral podem deslocar a caixa sem que haja um erro de posição do robô. Analise os sinais pneumáticos ou de vácuo, se disponíveis. Um sinal de pinça fechada ou aberta não prova que o objeto transportado tenha permanecido na posição pretendida.
Inspecione a montagem da ferramenta, os dedos, os elementos de sucção e o encaminhamento dos serviços, seguindo o procedimento de isolamento aprovado. Mantenha a carga real, o centro de gravidade e a inércia dentro dos limites documentados para a aplicação. Reduzir a velocidade pode alterar o sintoma, mas não identifica a causa. A correção deve tratar a causa confirmada, e não uma suposta fragilidade mecânica.
Decidir se um componente do robô precisa de reparação
Se o dispositivo de fixação, a receita e as condições de retenção forem compatíveis, mas a posição medida da ferramenta for inconsistente, analise o movimento do robô em causa de acordo com os procedimentos de diagnóstico e manutenção instalados. A decisão sobre um componente exige indícios mecânicos ou de realimentação que a sustentem. Um desvio de camada, por si só, não prova o desgaste de um redutor, a falha de um encoder ou a perda da calibração do robô.
Identifique separadamente as correções de software e as reparações físicas. Registe a receita original e a revista, os componentes fixos de posicionamento e qualquer intervenção nos componentes do robô. Preserve a cópia de segurança da aplicação antes de efetuar alterações. Se for necessário definir referências ou calibrar após uma reparação identificada, siga o procedimento aplicável e documente a razão dessa necessidade.
Verifique uma palete completa representativa
Uma única colocação corrigida não permite validar o padrão. Utilize a disposição de caixas e paletes acordada para verificar a recolha, cada transição de camada relevante, a colocação e a libertação. Inclua a condição de recuperação da aplicação que originou a reclamação. Inspecione a disposição final efetiva com base nos critérios acordados de dimensão e estabilidade, sem colocar pessoas sob cargas suspensas ou sem fixação.
Registe as versões das receitas e das referências, as quantidades de itens, os resultados das medições e os critérios de aprovação. Um teste de bancada de um componente não valida a deformação das caixas de cartão, o posicionamento das paletes nem o ciclo de produção completo. Para um pedido de avaliação, envie estes registos com as etiquetas completas dos modelos e a primeira camada afetada. Assim, é possível determinar se o trabalho diz respeito à reparação do robô, às ferramentas ou à integração da linha.
Verifique explicitamente a indexação das camadas e a altura acumulada
Numa pilha uniforme simplificada, a referência de uma camada pode ser expressa como z igual a z0 mais n multiplicado por h. Defina z e h na mesma unidade de comprimento, z0 como a referência da primeira camada e n como um índice que começa em zero. Trata-se de um modelo ilustrativo, não do programa FANUC instalado. Confirme se a aplicação real utiliza uma convenção de indexação diferente ou alturas específicas para cada padrão.
Um erro inicial constante e um erro de altura crescente apontam para comparações diferentes. Meça as caixas reais e a superfície de apoio, incluindo a compressão relevante, antes de corrigir h. Um cálculo plausível não permite determinar se um dispositivo de localização danificado ou uma pinça a escorregar estão em boas condições.
Inspeção e reparação de robôs de paletização
FANUC M-410iC/315 verificações de manutenção
Contacte a Suntech com o registo das camadas e da receita
Referência do fabricante
Informações sobre o produto FANUC M-410iC/315
Verificações da pinça para cargas pesadas e do suporte da palete