

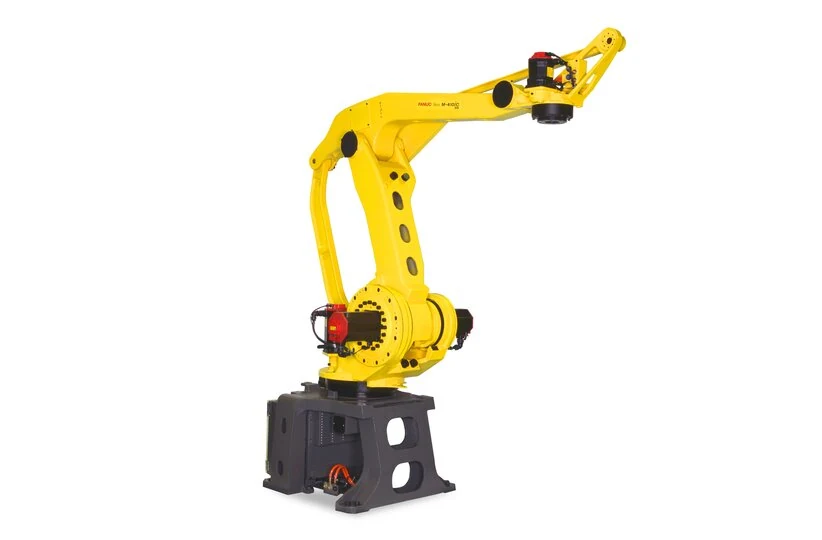
Los errores de paletizado del FANUC M-410iC/315 deben describirse según su patrón. Un palé completo desplazado en una dirección, capas alternas giradas incorrectamente y cajas que se desvían tras soltarlas son fallos distintos. Retocar todos los puntos de colocación puede ocultar el patrón que permitiría localizar la causa. Conserve la configuración original y registre la primera colocación incorrecta.
Confirme el modelo completo M-410iC/315, el controlador y la configuración de la aplicación. Un nombre de familia relacionado, M-410, no demuestra que la geometría o las condiciones de carga sean idénticas. El efector final, el transportador de palés y el software de patrones pueden suministrarse por separado. Consulte la documentación instalada para conocer las definiciones de coordenadas, las interfaces y las operaciones permitidas.
Clasificar la primera capa incorrecta
Registre el identificador del palé, el patrón, el número de capa, el índice del artículo y la orientación de la herramienta. Tome las medidas con respecto a un elemento definido del palé, no a un borde inestable de una caja. Indique si la misma posición lógica es incorrecta en todos los palés. Un error de indexación de la receta puede afectar a una capa de forma reproducible aunque el robot reproduzca con precisión cada coordenada solicitada.
- Guarde la receta seleccionada, el recuento actual de artículos y la referencia del palé activo.
- Registre por separado las observaciones de recogida y colocación.
- Registre las condiciones de posicionamiento del palé y de parada del transportador.
- Anote el tamaño y el peso de la caja, la superficie y los cambios recientes en el utillaje.
Compruebe la ubicación física del palé antes de ajustar los desplazamientos por software
Una vez asegurado el equipo, inspeccione los topes, los dispositivos de posicionamiento y la superficie de apoyo del palé. Si un palé se asienta de forma diferente, todas las capas pueden desplazarse respecto a la celda. Compare el elemento de posicionamiento original con el portador y el tipo de palé reales. Un sensor de presencia de palé que funcione correctamente puede indicar únicamente que hay un palé, no que esté colocado con precisión.
Compruebe si el programa seleccionó la referencia de palé y la estación activa previstas. Una coordenada correcta para la estación A puede ser incorrecta en la estación B. Conserve la referencia anterior y la lógica de selección antes de realizar cualquier corrección aprobada. No compense un tope flojo añadiendo a la receta un desplazamiento de posición sin justificar.
Revisar los datos de capa, artículo y orientación
Compare el patrón previsto con la receta activa, incluidas las dimensiones de las cajas, las separaciones, la altura de las capas y las rotaciones. Siga el índice del elemento hasta que termine el ciclo y se incremente para el siguiente. Si se reanuda un ciclo detenido, compruebe cómo conserva la aplicación ese índice. Un elemento duplicado u omitido puede deberse a la lógica de recuperación y no al hardware de posicionamiento.
| Patrón | Comparación útil | Alcance de los siguientes trabajos |
|---|---|---|
| Todas las capas se desplazaron juntas | Localización del palé y referencia activa | Corrección del utillaje o de la referencia |
| Solo giraban las capas alternas | Orientación de la receta e índice de capa | Análisis del patrón |
| El error de altura aumenta con las capas | Altura real de la caja e incremento definido en la receta | Revisión del ajuste dimensional o de la compresión |
| La pieza se desplaza después de soltarla | Liberación de la herramienta, superficie de la caja y apoyo | Pinza y método de colocación |
Distinga la posición del robot del movimiento de la caja de cartón
Compare la posición de la herramienta al finalizar la colocación con la posición de la caja después de soltarla. Una superficie de agarre desgastada, una liberación incompleta o un contacto lateral pueden desplazar la caja sin que exista un error de posición del robot. Revise la realimentación neumática o de vacío, si está instalada. Una señal de apertura o cierre del efector final no demuestra que el objeto transportado permaneciera en la ubicación prevista.
Inspeccione el montaje de la herramienta, los dedos, los elementos de succión y el tendido de los servicios siguiendo el procedimiento de aislamiento aprobado. Mantenga la carga real, el centro de gravedad y la inercia dentro de los límites documentados para la aplicación. Reducir la velocidad puede modificar el síntoma, pero no identifica la causa. La corrección debe abordar el hallazgo confirmado, no una supuesta debilidad mecánica.
Determinar si un componente del robot necesita reparación
Si las condiciones del útil de sujeción, la receta y la retención de la pieza son las previstas, pero la posición medida de la herramienta es inconsistente, revise el movimiento del robot correspondiente conforme a los procedimientos de diagnóstico y mantenimiento de la instalación. La decisión sobre un componente requiere indicios mecánicos o de realimentación que la respalden. Un desplazamiento entre capas, por sí solo, no demuestra que haya un reductor desgastado, un encoder averiado o una pérdida de calibración del robot.
Identifique por separado las correcciones de software y las reparaciones físicas. Registre la receta original y la revisada, los elementos fijos de posicionamiento y cualquier intervención en los componentes del robot. Conserve una copia de seguridad de la aplicación antes de realizar cambios. Si tras una reparación identificada se requiere referenciado o calibración, siga el procedimiento aplicable y documente por qué fue necesario.
Verifique un palé representativo completo
Una sola colocación corregida no permite verificar el patrón. Utilice la disposición acordada de cajas y palés para comprobar la recogida, cada transición de capa pertinente, la colocación y la liberación. Incluya la condición de recuperación de la aplicación que dio lugar a la incidencia. Inspeccione la disposición final real conforme a los criterios dimensionales y de estabilidad acordados, sin situar a personas debajo de cargas suspendidas o no aseguradas.
Registre las versiones de la receta y de las referencias, el número de elementos, los resultados de las mediciones y los criterios de aceptación. Una prueba de un componente en banco no valida la deformación de las cajas, el posicionamiento del palé ni el ciclo completo de producción. Para una evaluación de servicio, envíe estos registros junto con las etiquetas completas del modelo y la primera capa afectada. Esto permite determinar si el trabajo corresponde a la reparación del robot, al utillaje o a la integración de la línea.
Compruebe expresamente el avance de las capas y la altura acumulada
Para una pila uniforme simplificada, la referencia de una capa puede expresarse como z = z0 + n × h. Defina z y h en la misma unidad de longitud, z0 como la referencia de la primera capa y n como un índice que comienza en cero. Se trata de un modelo ilustrativo, no del programa FANUC instalado. Confirme si la aplicación real utiliza otra convención de índices o alturas específicas para cada patrón.
Un error inicial constante y un error de altura creciente requieren comparaciones distintas. Mida las cajas reales y la superficie de apoyo, incluida cualquier compresión pertinente, antes de corregir h. Un cálculo plausible no demuestra que un dispositivo de posicionamiento dañado o una pinza que resbala estén en buen estado.
Inspección y reparación de robots de paletizado
Comprobaciones de mantenimiento del FANUC M-410iC/315
Contacte con Suntech con el registro de capas y de la receta
Referencia del fabricante
Información del producto FANUC M-410iC/315
Comprobaciones de la pinza para cargas pesadas y del soporte del palé