

FANUC伺服驱动器维修应从完整报警、控制器身份与驱动模块铭牌开始。驱动报警可能涉及输入电源、电机线路、反馈、通信及负载,报警出现的位置并不直接等于故障根源。
本文面向FANUC机器人驱动故障的信息整理。公开检索中的FANUC伺服放大器维修也可能属于CNC设备,机器人控制器与数控系统的硬件和检查流程需分别核对。
先识别控制器,再识别模块
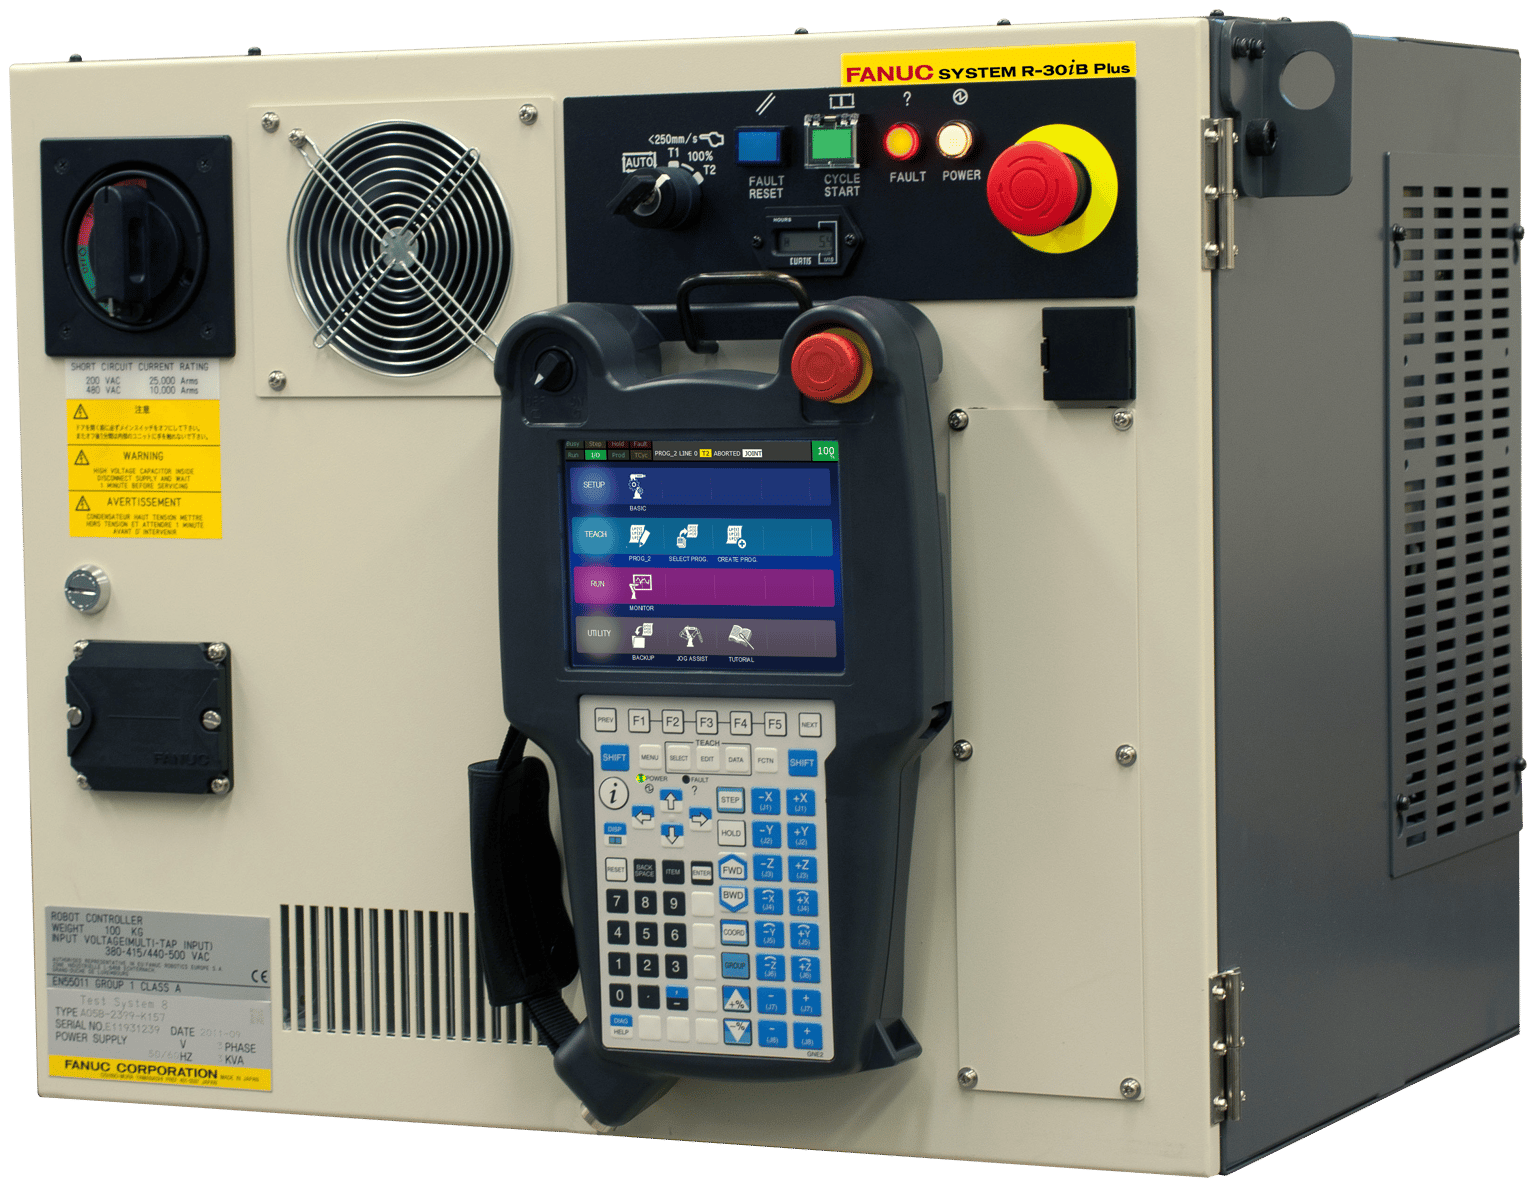
记录机器人型号、控制器系列、柜型和软件版本;拍摄驱动模块与连接电缆完整标签,保留料号、后缀及版本,并说明受影响轴和模块是否服务多个轴。控制柜外观只提供系统背景,不能替代柜内模块身份确认。
厂家控制器资料:FANUC R-30iB Plus。
报警发生阶段有什么区别?
| 故障阶段 | 先保留的信息 | 需要区分的系统 |
|---|---|---|
| 上电即报警 | 完整消息、轴号、时间及其他模块状态 | 供电、控制器状态、通信及模块 |
| 伺服使能时报警 | 第一条报警与就绪、使能变化 | 动力线路、电机连接、反馈及驱动状态 |
| 加速或带载报警 | 方向、速度、工具、负载及近期机械工作 | 负载、机械阻力、电机线路及驱动 |
| 反馈或通信报警 | 完整消息、设备范围与近期电缆工作 | 反馈线、接头、匹配设备及通信路径 |
| 运行一段时间后报警 | 时长、环境和散热状态 | 散热、负载、连接及温度相关部件 |
表格是信息分类方法,不是通用报警代码表。具体代码应按控制器及软件对应手册解释,保留完整文字和轴信息。
区分驱动器与外部线路
对照最后正常周期、首次故障及期间的维护变更,修改前保留程序与参数备份。柜内电气检查按设备规程完成隔离及储能确认,并记录检查线路、方法和结果。
动力、电机与机械负载
过流或过载也可能与电机线路及机械负载有关,应区分静止、加速和特定工具下才出现的情况。空载测试未复现故障,不等于带载条件已验证。绕组、绝缘和制动检查要适合具体电机及其连接电子部件,不把统一电气测试方法用于所有接口。
反馈、电缆与通信
比较故障是否与电缆运动、接头工作或电机更换有关,记录损伤与标识。外观正常不等于线路完整。按文档规定的方法测试与比较,避免无计划互换连接后失去原始故障线索。
何时考虑维修或替换?
结合确认的损伤、已完成测试和外部系统检查确定维修范围。维修报告区分明确故障与预防性替换;如果外部故障未解决,更换板卡后报警仍可能出现。比较方案时同时考虑设置、参数恢复、安装和验证范围。
替换前核对完整料号与配置
- 完整料号、后缀、版本及控制器适用范围。
- 电机、反馈、电缆接口及模块共享功能。
- 固件、参数、备份及对应文档要求。
- 安装后的配置、必要校准和验收项目。
插头、壳体或标签前缀相同尚不足以证明兼容,CNC放大器与机器人驱动模块应按对应系统确认。
维修与测试报告应包含什么?
保留送修现象、确认结论、维修范围、实际被测模块及测试条件。台架结果只说明对应测试安排下的表现,装机后仍需按流程验证反馈、通信、伺服使能及运动,并使用明确负载、速度和时长检查原故障触发条件。
上电后不动作时可参考:FANUC机器人启动条件排查。
整机范围的判断见:工业机械臂维修检查。
提交故障与部件资料
咨询时提供机器人和控制器型号、驱动铭牌、完整报警、事件顺序、轴号、负载、近期变更及已完成测试,并说明需要故障评估、维修范围确认还是替换件匹配。
相关范围见:机器人驱动器维修。
可通过联系页面提交资料。
厂家服务资料:FANUC机器人服务。