

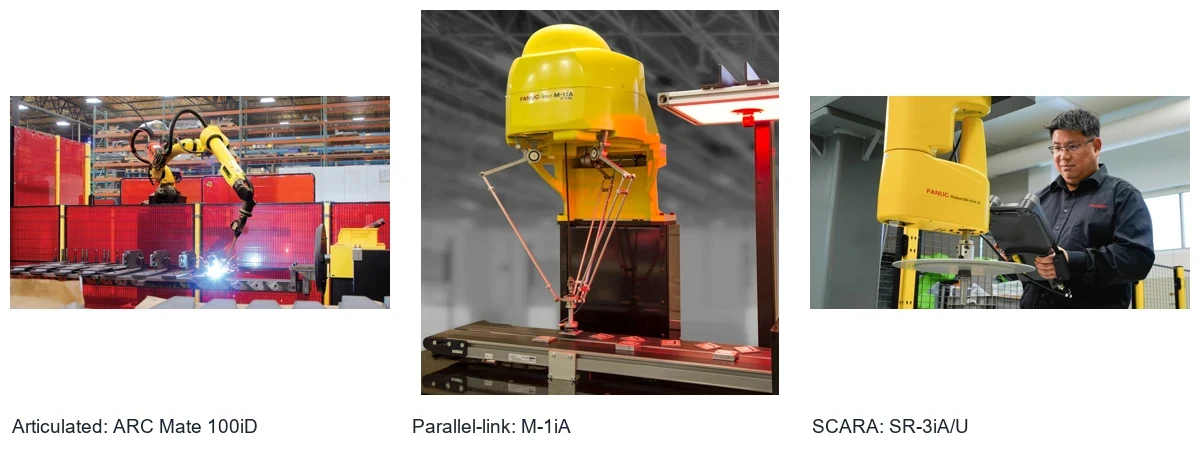
工业机械臂维修中,遇到停机、抖动或定位偏差时,应先区分故障现象与故障部件。启动条件未满足、驱动报警、电缆连接异常和机械负载问题,都可能让机械臂停止动作。先记录故障发生阶段、受影响的轴及完整报警,再确定检查范围。
本文围绕搬运、焊接、喷涂和装配工位,说明控制器、驱动器、电机、电缆与机械负载之间的关系。桌面教学机械臂可能采用不同控制结构,其检查方式不直接作为工业机器人维修依据。
追溯故障前,先阅读机械臂部件与类型,区分本体、末端工具和工位控制。
哪些部件可能造成机械臂故障?
| 部件或系统 | 需要记录的信息 | 单一现象尚不能证明什么 |
|---|---|---|
| 控制器与工位控制 | 运行模式、程序、报警及外围设备就绪信号 | 屏幕上电不等于运动使能成立 |
| 伺服驱动器 | 完整报警、轴号及报警重现阶段 | 过流不直接等于驱动器损坏 |
| 伺服电机与反馈 | 噪声、温升、制动与位置反馈信息 | 轴不转不直接等于绕组烧毁 |
| 电缆和接头 | 损伤、标识及现象是否随姿态变化 | 姿态相关故障尚不能锁定某根电缆 |
| 机械负载和工装 | 近期工具变更、碰撞、卡滞及间隙 | 位置偏差不直接证明减速机磨损 |
先按故障模式缩小范围
全部轴停止,或自动程序不启动
对照控制器状态与工位控制信号,记录运行模式、所选程序、暂停状态和设备许可。如果手动动作正常而自动程序不启动,保留PLC启动与机器人接收状态的先后顺序,优先核对控制条件。
单轴停止、抖动或位置异常
记录轴号、运动方向、速度和负载,区分上电、加速、特定姿态及热机后才出现的现象。保留第一条报警及随后消息,驱动、电机、反馈连接和负载都可能形成相近症状。
分别记录电气、电缆与机械检查
每一步检查应回答一个具体问题。外观检查记录接头和护套状态;电气检查依据对应线路与适用方法;机械检查核对工具、负载和运动范围。按设备规程完成隔离与储能确认后,再开展柜内或轴部作业。
- 比较最后正常周期与首次故障周期,记录换件、程序修改、碰撞和工具工作。
- 保留驱动器、电机和电缆的完整标识,按图纸确认反馈、制动及动力接口。
- 测试记录包含方法、条件、测量结果和仪器,避免只写“正常”或“异常”。
- 保留保护功能,在工位批准的测试状态下排查,不用反复复位替代诊断。
工业机器人维修:哪些检查能区分故障?
工业机器人维修方案应先提出可以验证的问题。保持工具、负载、路径和故障阶段一致,对比第一条故障与最后正常周期。同类报警可能来自不同部件,下表用于选择证据,不是直接给出更换清单。
| 故障模式 | 有用的对照 | 维修判断前需要的证据 |
|---|---|---|
| 使能运动时轴停止 | 在同一事件中对照首条报警、制动指令和反馈状态。 | 制动指令不证明抱闸已释放;记录对应回路检查及负载支撑方法。 |
| 某个姿态出现故障 | 对照相同关节位置、电缆走向和接头状态。 | 隔离后检查完整线缆路径,按正确图纸逐点检测;不在运动机械臂旁拉扯电缆。 |
| 更换工具后位置偏移 | 对照工具质量、重心、TCP和夹具基准与原批准设置。 | 工具或坐标改变也会改变结果,区分基准错误与关节运动错误。 |
| 热机后才报警 | 从冷机到故障,比较相同循环的电流与温度记录。 | 保留运行时长、环境及冷却状态;单点温升不能单独锁定故障部件。 |
电气检查应按对应设备手册,将待测回路与驱动器、敏感反馈器件按要求隔离,记录检测方法与判定限值。绕组绝缘检测不能直接施加到编码器或仍连接的驱动器上;静态导通也不能证明电缆在原工况下始终正常。
轴保持锁止时,可继续阅读伺服电机抱闸不释放检查;反馈报警则先区分线缆、供电及编码器回路,不直接按现象更换电机。
维修评估需要哪些资料?
资料应覆盖整机而非只包含怀疑损坏的部件:机器人型号和序列号、控制器版本、软件信息、工装、完整报警、发生任务及铭牌照片。定位问题还需说明测量基准、负载和测试路径,并区分夹具或工件基准变化。
控制条件排查示例见:FANUC机器人上电不动作。
维修还是替换部件?
结合检测结果、部件身份及验收条件确定维修范围,同时考虑安装、参数恢复、调试和生产验证。驱动器维修不会自动解决造成原始报警的电机电缆问题。替换前核对完整料号、版本、接口和控制器支持配置,外观或插头相同不代表匹配。
驱动器报警与匹配资料见:FANUC伺服驱动器故障检查。
如何验证维修结果?
- 保留检测结论、维修范围、替换部件及配置变化。
- 按适用流程核对连接、反馈、通信及允许测试速度下的运动。
- 使用明确的工具、负载、路径和运行时长复现原故障条件。
- 按约定标准记录报警、电流、温度及定位结果,区分台架测试与装机验证。
用保养记录减少重复故障
按对应机型和工况维护电缆走线、散热通道、接头、润滑点和工具连接,并根据实际检查结果调整计划。通用周期和油脂不代替机型手册。厂家资料入口提供对应产品文档,并不构成通用维修步骤。
厂家资料入口:FANUC机器人服务。
对应设备文档:KUKA下载中心。
提交型号与故障记录
咨询时提供设备身份、实际现象、受影响轴、近期变化、铭牌照片及已完成的检查,便于判断下一步需要确认的问题。
相关范围见机器人维修服务。
资料可通过联系页面提交。
定位参考与整臂替换
位置和坐标问题可参阅机械臂运动检查。
评估整臂时先核对机器人本体替换清单。