

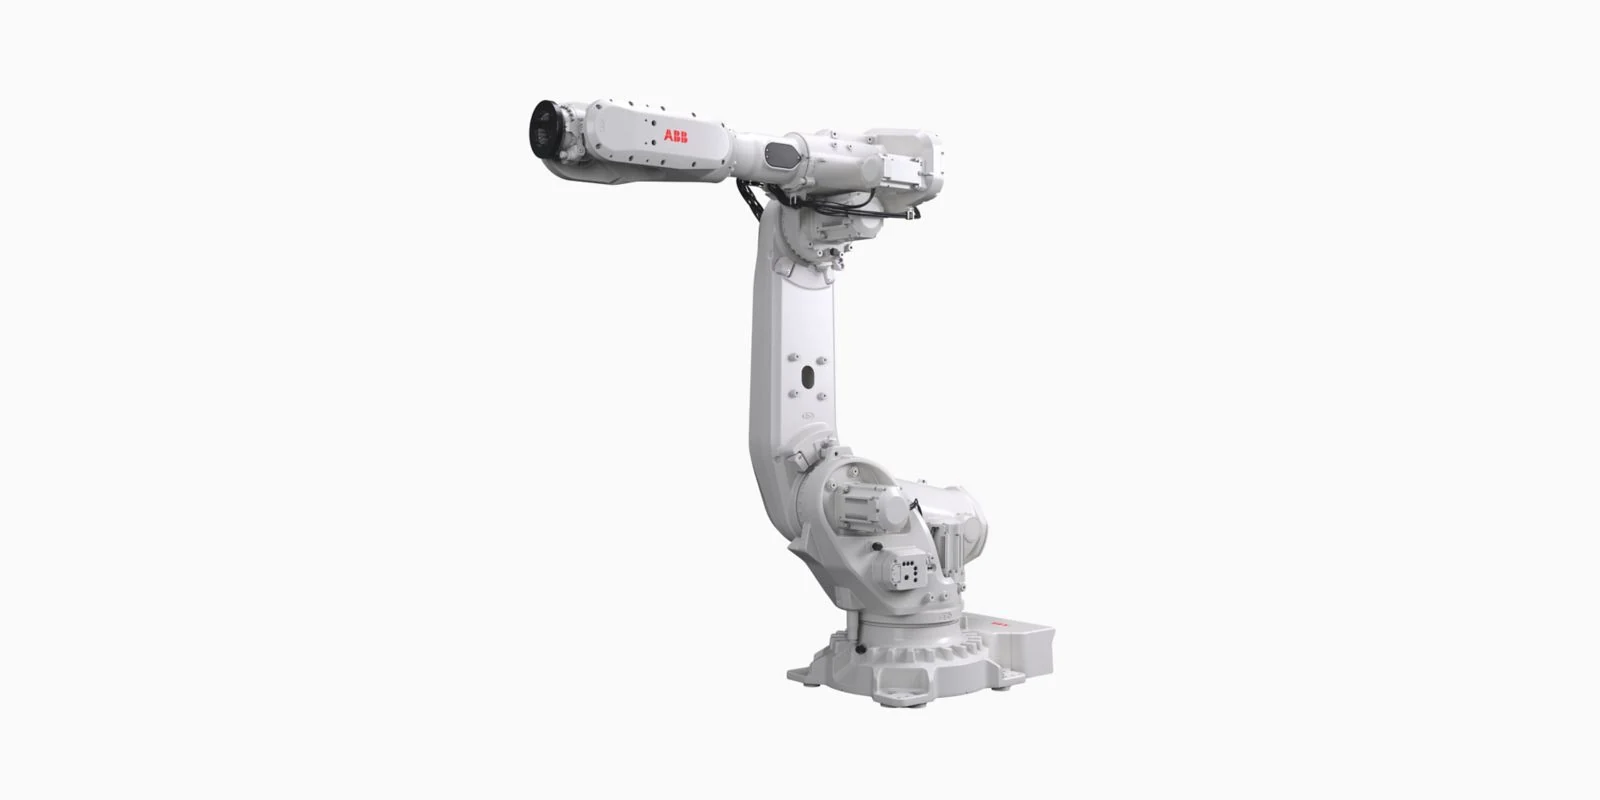
评估机器人整臂替换,应先识别原系统。候选机械臂需与控制器、驱动硬件、机械安装和实际任务匹配,品牌相同、臂展相近或插头相同均不足以证明可互换。
本文围绕arm for robot对应的工业设备评估场景整理核对清单。更换前保留原故障记录;停机也可能只需要处理工具、电缆或控制系统,整臂替换应依据诊断与恢复要求决定。
先明确替换边界
“机械臂”可能指完整本体、连杆、腕部组件或教学套件。需说明交付边界:是否含电缆、电机、标定记录及原控制器。仅本体组件与完整系统的恢复工作不同。
同时说明用途是生产、教学还是研究。工作制、负载和集成要求可能不同,演示能够动作不能证明适合原生产任务。
身份信息先于兼容结论
| 记录项 | 现有设备 | 候选替换件 |
|---|---|---|
| 机械臂身份 | 完整型号、序列号、选项及版本。 | 完整身份与配置记录。 |
| 控制器及软件 | 控制器型号、系统软件和选项。 | 实际控制器支持该本体的依据。 |
| 驱动与反馈 | 电机、驱动器、反馈及线缆标签。 | 电气和反馈兼容资料。 |
| 机械安装 | 安装姿态、底座与工具接口。 | 安装及任务避让空间确认。 |
| 恢复记录 | 程序、参数、标定和坐标备份。 | 所需数据及厂家恢复流程。 |
拍摄完整标签,保留型号后缀和版本。未知项应列为向供应商或技术人员确认的问题,外形相似不能补足缺失的兼容证据。
按完整任务检查负载与工作空间
工具、夹具、工件及附属设备都参与负载。需按对应型号限制核对质量、重心及转动惯量。单一负载数字不能代表所有允许组合,应保留评估使用的负载模型。
臂展需结合工具姿态、工装及电缆运动检查,覆盖进、作业和退回全过程。更大的本体可能引入空间限制,臂展接近也可能有不同轴限位和腕部运动能力。
厂家系列资料:FANUC Robots by Series;实际条件仍查对应型号文件。
参数筛选示例:KUKA Industrial Robots。不同品牌之间不能直接套用参数。
控制器、驱动器与线缆需要一起核对
核对控制器支持、供电、反馈、驱动器、线束及软件配置。插头能连接,不代表电压、针脚、反馈类型或控制参数一致。
外部轴、工艺接口及PLC时序也要识别。独立点动正常的机器人,仍可能缺少自动生产使用的信号或功能;防护功能及验证需纳入系统评估。
备份与标定决定恢复工作
拆卸或修改配置前保留程序与系统资料,说明哪些记录属于控制器、本体和工具。不能假设一台设备的备份含有另一序列号本体所需的正确标定数据。
按实际系统确认是否涉及原点、标定、坐标、工具或工艺设置,记录厂家流程和责任人。文件恢复本身并不等于整套恢复工作完成。
TCP定义相对工具法兰的工作参考。工具更换或重新安装后,即使本体型号不变也应核对;工装实际位置改变时,相关工件坐标也要检查。
工具参考概念见Universal Robots TCP Configuration,具体流程按实际控制器执行。
如何评估旧机或修复本体的状态?
索取现有维护、碰撞、储存和维修记录,并说明测试所用设备及条件。“已测试”或“可工作”等描述,应与实际观察结果分开。
测试记录应包含本体、控制器、软件、工具、负载、路径、运行时间与报警,并对应预定应用。缺少这些条件的视频可以展示运动,但不能证明在原工位的兼容、重复性能或工艺表现。
恢复生产前先约定验收条件
- 按确认配置核对身份、安装及全部必要连接。
- 按适用流程验证恢复数据和防护功能。
- 在受控条件下检查相关运动、参考点和计划工作范围。
- 按约定负载与工艺条件运行代表路径。
- 记录报警、测量结果、剩余限制和交付结论。
测试前明确验收限值与测量方法,并按需要重现原问题条件。短暂空载运行不能代替生产周期验证。
维修原设备还是替换整臂?
比较已诊断故障、维修范围、部件供应及恢复工作,同时核对候选本体的现有证据。安装与验证也属于工作内容,不能只比较本体,或预设替换一定更快。
一个机械臂能否覆盖所有项目?
研究项目、码垛工位和喷涂任务可能需要不同运动、环境与集成能力。比较设备前先明确原任务及必要条件。
运动与参考概念见机械臂关节运动和定位检查。
整臂决策前的故障区分见工业机械臂维修指南。
设备标签、故障及候选件资料可通过联系页面提交,先明确评估与报价所需条件。