

Jensen Huang demitiu-se dos cargos de presidente, diretor executivo e membro do conselho de administração da NVIDIA, segundo o anúncio da empresa de novembro 12, 2026. A NVIDIA nomeou a diretora financeira Colette Kress como diretora executiva interina e Harvey C. Jones como presidente do conselho de administração. Para os utilizadores de robôs industriais, importa distinguir esta notícia sobre a liderança de alterações confirmadas ao software, ao apoio ou aos equipamentos instalados.
Esta nota informativa foi preparada em 16 de novembro. Combina um comunicado da empresa com data, uma atualização dos meios de comunicação atribuída e documentação publicada pela NVIDIA sobre robótica. A secção de manutenção apresenta a perspetiva da Suntech sobre os equipamentos; não afirma que a NVIDIA tenha alterado um contrato de assistência a robôs nem que a nossa empresa seja parceira da NVIDIA.
O que a NVIDIA anunciou oficialmente
O comunicado de novembro 12 indica que Kress manterá as responsabilidades de diretora financeira enquanto exerce o cargo de diretora executiva interina. O conselho de administração está a iniciar um processo de seleção que terá em conta candidatos internos e externos. Indica também que se prevê que as operações, os compromissos com os clientes e o roteiro do produto prossigam sem interrupções. Trata-se da expectativa declarada pelo conselho, não de uma confirmação independente sobre cada projeto de cliente.
Uma declaração separada de Novembro de 10 indica que os administradores independentes contrataram advogados externos para conduzir uma investigação independente. Essa breve declaração não divulga conclusões. Não deve ser interpretada como uma conclusão sobre alegações, conduta individual ou responsabilidade. As alterações societárias confirmadas e a investigação são factos distintos.
Leia o anúncio de transição na liderança da NVIDIA, novembro 12
Leia a declaração dos administradores independentes, novembro 10
O que acrescenta a notícia mais recente
A 16 de novembro, a publicação tecnológica de Hong Kong unwire.hk noticiou que aliados de Huang procuravam o seu regresso, atribuindo essa informação ao Financial Times. Descreveu a pressão em torno da procura de uma nova liderança e o apoio de algumas figuras do setor. Consultámos diretamente a notícia da unwire; o artigo do FT associado não estava acessível nas nossas verificações, pelo que atribuímos esta atualização à unwire, sem afirmar que analisámos a cobertura integral do FT.
Uma campanha noticiada a favor da reintegração não equivale a uma nomeação para o conselho de administração. Nas fontes consultadas para este artigo, a composição da administração confirmada é a anunciada pela empresa em novembro 12. Quem estiver a avaliar um fornecedor deverá procurar um comunicado oficial posterior antes de considerar que o regresso noticiado se concretizou como uma mudança na liderança.
Seguimento na imprensa: unwire.hk, novembro 16
Onde a IA física se cruza com a robótica industrial
A história do CEO da NVIDIA é relevante para os leitores de robótica porque a empresa fornece ferramentas utilizadas no desenvolvimento de IA física. No entanto, uma plataforma de desenvolvimento de IA, um controlador de robô e um serviço de reparação desempenham funções diferentes. Identificá-los separadamente facilita a avaliação do impacto de um anúncio de software numa célula em funcionamento.
A NVIDIA Isaac Sim é descrita pelo site do seu criador como uma estrutura de referência de código aberto para simulação e ensaio de robótica e geração de dados sintéticos em ambientes virtuais baseados na física. Estas capacidades podem ajudar os programadores a criar cenários e a testar o comportamento de robôs ou sensores. Por si só, não permitem diagnosticar um enrolamento de motor danificado, um conector solto ou um componente avariado do accionamento na fábrica.
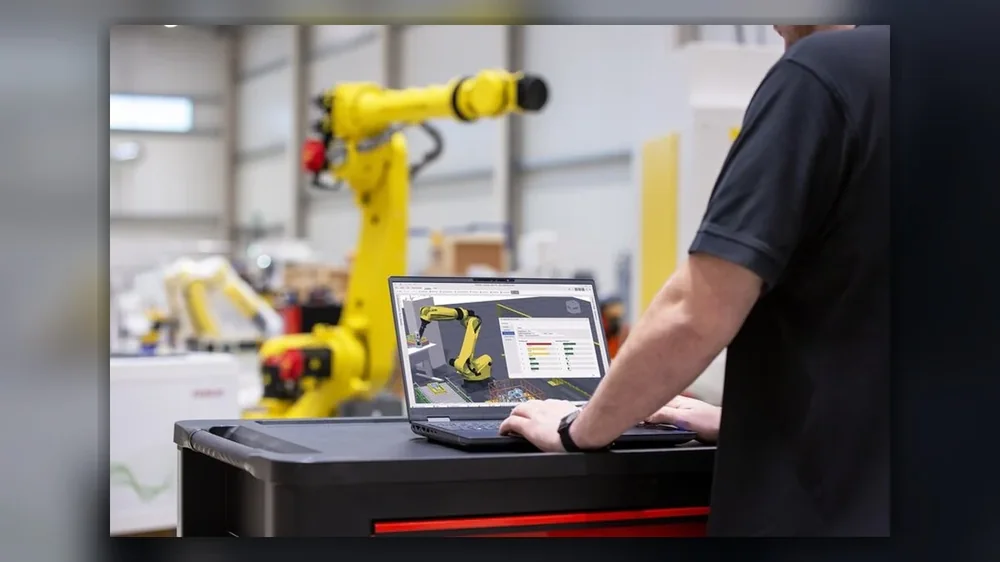
A NVIDIA descreve o Isaac ROS como uma base de software de código aberto para robôs com IA que utilizam ROS 2, com pacotes acelerados e ferramentas de implementação. A utilização de qualquer parte desta infraestrutura por uma célula existente da ABB, FANUC, KUKA ou Yaskawa tem de ser confirmada através da integração real. A marca do robô ou uma fotografia não provam que o software NVIDIA esteja instalado.
Contexto técnico: NVIDIA Isaac Sim
Contexto técnico: NVIDIA Isaac ROS
Três verificações para utilizadores de uma célula robótica em funcionamento
- Identifique a configuração instalada: modelo do robô e do controlador, software de aplicação, computador de visão, sensores e licenças relevantes. Distinga os equipamentos que utilizam efetivamente o software afetado daqueles que não o utilizam.
- Verifique a fonte de suporte específica: obtenha notas de versão, avisos de ciclo de vida e a confirmação do integrador sobre as condições de suporte. Um comunicado corporativo, por si só, não comprova uma interrupção do serviço local.
- Mantenha uma base de referência para a recuperação: preserve os programas aprovados, os parâmetros, os registos de calibração e as versões. Defina a reversão e os critérios de aceitação antes de alterar o software ou substituir hardware.
Estes são pontos de análise prática, não uma previsão de escassez de fornecimento nem um motivo para substituir equipamento em funcionamento. Se um projeto não depender de software ou hardware da NVIDIA, o plano de manutenção de rotina deve basear-se na documentação do fabricante do equipamento e no estado real da célula.
Perspetiva da Suntech: associe a manutenção do robô aos indícios da falha
A manutenção de robôs industriais continua a exigir medições e uma sequência clara de acontecimentos. Numa célula parada, registe o primeiro alarme, o eixo afetado, o estado de funcionamento e as alterações recentes. Compare o movimento do robô com as ferramentas, os sinais de E/S e o retorno do processo. Uma falha na recolha pode ter origem na tarefa de visão, na pinça ou na apresentação da peça; não é automaticamente uma avaria do servomotor.
Para pedir uma avaliação de reparação, identifique a consola de programação, o servoaccionamento, o motor ou a placa de circuito impresso pela referência completa e revisão. Envie a etiqueta do controlador, o texto integral da falha e fotografias. Acorde quais os ensaios de bancada possíveis e quais as verificações que exigem a máquina montada. A reparação de um componente e a validação de uma célula de produção são serviços distintos.
Reparação de robôs industriais: registos de avarias e verificação de componentes
Diagnóstico de avarias no ecrã, teclado e cabo da consola de programação
Testes de placas de circuito impresso industriais e decisões de reparação
Fontes, datas e atualizações posteriores
Os comunicados da empresa têm as datas de novembro 10 e 12; o seguimento nos meios de comunicação tem a data de novembro 16. As páginas de programadores da NVIDIA foram consultadas em novembro 16 para obter informações sobre os produtos. Este artigo apresenta essas fontes e acrescenta uma perspetiva sobre o equipamento, claramente identificada em separado. Qualquer decisão posterior do conselho de administração ou aviso sobre produtos deve ser verificado tendo em conta a respetiva data e âmbito.