

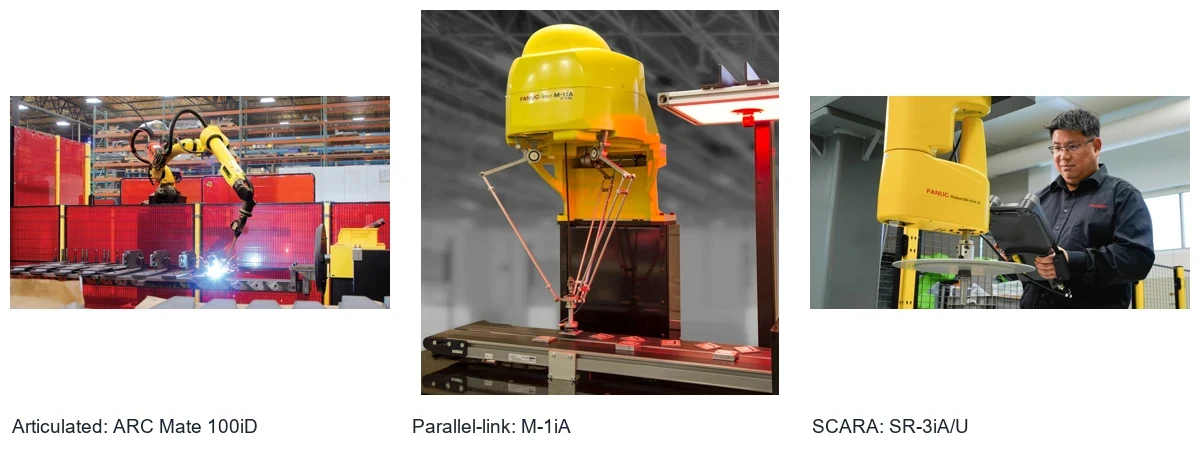
A reparação de um braço robótico industrial começa por distinguir o sintoma da peça avariada. Um braço parado pode ter uma condição de arranque por cumprir, um alarme do servoaccionamento, uma avaria num cabo ou um problema de carga mecânica. Registe quando ocorre a avaria e que eixos são afetados antes de escolher um teste ou uma substituição.
Este guia explica como os componentes de um braço robótico funcionam em conjunto e que dados ajudam a distinguir as respetivas avarias. Abrange equipamentos industriais utilizados na movimentação, soldadura, pintura e montagem. Um braço de ensino de secretária pode utilizar um sistema de controlo diferente, pelo que o seu método de reparação não define um procedimento para um robô de fábrica. A reparação de um robô industrial também exige conhecer os controlos da célula, as ferramentas e o histórico de funcionamento.
Antes de diagnosticar uma avaria, reveja componentes e tipos de braços robóticos para distinguir os controlos do braço, da ferramenta e da célula.
Que componentes do braço robótico podem causar a avaria?
O braço, o controlador do robô, os servoaccionamentos, os motores e os cabos formam um único sistema de movimento. Uma avaria numa parte pode gerar um alarme noutra. Utilize a identificação completa do sistema e a sequência de eventos para delimitar a origem.
| Peça ou sistema | Observação útil | O que a observação não comprova |
|---|---|---|
| Controlador do robô e controlos da célula | Modo, seleção de programa, alarmes ativos e sinais externos de pronto. | Um ecrã ligado não comprova que o movimento esteja ativado. |
| Accionamento servo | Alarme exato, eixo afetado e etapa em que volta a ocorrer. | A sobreintensidade, por si só, não permite identificar um accionamento avariado. |
| Servomotor e feedback | Ruído, temperatura, estado do travão e alarmes de realimentação de posição. | O facto de um eixo estar parado não prova que tenha um enrolamento queimado. |
| Cabos e conectores | Danos visíveis, etiquetas das peças e avarias associadas à posição do braço. | Um sintoma que varia com a posição não permite identificar, por si só, um cabo específico. |
| Carga mecânica e ferramentas | Alterações recentes na ferramenta, contacto, bloqueio ou folga anormal. | Um erro de posição não comprova desgaste no redutor. |
Comece pelo padrão da avaria
Todos os eixos param ou o movimento automático não arranca
Comece por comparar o estado do controlador com os comandos da célula. Registe o modo selecionado, o programa ativo, o estado de retenção e os sinais de pronto dos dispositivos. Se o movimento manual funcionar, mas o automático não, preserve a sequência de arranque e os sinais do PLC. Este padrão justifica uma análise das condições de controlo antes de atribuir a culpa a um componente do eixo.
Um eixo para, trepida ou perde a posição
Registe o eixo, o sentido, a velocidade e a carga. Anote se o sintoma surge no arranque, na aceleração, numa determinada posição ou depois de a célula aquecer. Registe o primeiro alarme, bem como as mensagens seguintes. Um accionamento, um motor, uma ligação de feedback ou uma carga mecânica podem provocar sintomas de movimento semelhantes.
Separar as evidências elétricas, da cablagem e mecânicas
O diagnóstico de avarias de robôs é mais eficaz quando cada teste responde a uma pergunta. Uma inspeção pode identificar um conector solto ou uma bainha de cabo danificada. Em seguida, as verificações elétricas podem avaliar o circuito indicado no alarme. As verificações mecânicas analisam a carga e a trajetória do movimento. Registe estas constatações separadamente no relatório de reparação.
- Compare o último ciclo normal com o primeiro ciclo com avaria. Registe o trabalho na ferramenta, as alterações de software, as colisões e as substituições recentes.
- Registe as referências exactas do accionamento e do motor. Identifique as ligações de feedback, do travão e de alimentação com base nos esquemas correctos.
- Antes de trabalhar no armário ou nos eixos, siga o procedimento do equipamento para o isolamento e a verificação da energia armazenada.
- Registe os resultados medidos, as condições do ensaio e o instrumento utilizado. Uma nota de aprovado/reprovado sem indicar as condições é difícil de analisar.
Evite reinicializações repetidas como substituto do diagnóstico. Podem ocultar a sequência dos acontecimentos e alterar o padrão da avaria. O diagnóstico de avarias deve preservar as funções de proteção e utilizar o estado de ensaio aprovado para a célula.
Reparação de robôs industriais: que teste permite distinguir a avaria?
As reparações de robôs industriais exigem um plano que possa ser testado. Comece por usar a mesma ferramenta, carga, trajetória e fase da avaria. Compare a primeira avaria com o último ciclo normal. Alarmes semelhantes podem ter causas diferentes; use o fluxograma abaixo para escolher as evidências, não uma peça para substituir.
| Padrão de avaria | Uma comparação útil | Evidências necessárias antes de decidir sobre uma reparação |
|---|---|---|
| O eixo para quando o movimento é ativado | Compare o primeiro alarme, o comando do travão e o estado do sinal de retorno no mesmo evento. | Uma ordem de ativação do travão não comprova que este tenha sido libertado. Registe o teste do circuito aplicável e o método de suporte da carga. |
| A avaria surge numa determinada pose | Compare a mesma posição da junta, verificando o encaminhamento dos cabos e o estado do conector. | Inspecione o percurso completo do cabo com o equipamento isolado. Efetue testes pino a pino com base no esquema correto; não dobre um cabo junto a um braço em movimento. |
| Desvio de posição após a mudança de ferramenta | Compare a massa da ferramenta, o centro de gravidade, o TCP e a referência do dispositivo de fixação com a configuração aprovada. | Uma ferramenta ou um referencial alterado pode deslocar o resultado sem que exista uma avaria do motor. Distinga erros de referência de erros de movimento dos eixos. |
| O alarme só aparece após o aquecimento | Compare o mesmo ciclo desde o arranque a frio até à avaria, incluindo registos de corrente e temperatura. | Registe o tempo decorrido, as condições ambientais e o estado de arrefecimento. O calor num único ponto, por si só, não identifica um componente avariado. |
Para ensaios elétricos, isole o circuito indicado dos accionamentos e dos dispositivos de realimentação sensíveis, conforme exigido pelo manual do equipamento. Registe o método e o limite do ensaio. Não aplique um ensaio de resistência de isolamento dos enrolamentos a um encoder ou a um accionamento ligado. Um resultado de continuidade também não comprova que um cabo esteja em boas condições nas condições originais de funcionamento.
Para um eixo que permanece bloqueado, utilize o Verificações do travão do servomotor que não liberta. No caso de avarias de feedback, compare o alarme com o cabo, a alimentação e o circuito do encoder corretos antes de substituir o motor.
Que informações são necessárias para a reparação de um braço robótico?
Prepare um registo da máquina completa, não apenas do componente suspeito. Inclua o modelo e o número de série do robô, a versão do controlador, os detalhes do software e a ferramenta instalada. Acrescente fotografias nítidas das etiquetas, o texto completo do alarme e a tarefa que estava a ser executada quando a avaria começou.
Se um braço robótico se desviar ou não repetir os movimentos com precisão, identifique como foi medida a diferença. Distinga o movimento do robô de um dispositivo de fixação solto, de uma ferramenta desgastada ou de uma referência móvel da peça. Mantenha a mesma referência, carga e trajetória de teste ao comparar resultados. Uma configuração diferente pode fazer com que duas medições pareçam incoerentes.
Para ver um exemplo de um problema de estado de controlo, leia FANUC robô não se move após a ligaçãoEsse artigo distingue o movimento manual das avarias no arranque automático.
Reparar ou substituir um componente do braço do robô?
Escolha o âmbito da reparação com base nas conclusões, na identidade da peça e na verificação exigida. O preço mais baixo indicado para uma peça é apenas um dos fatores. O acesso, a configuração, o trabalho com parâmetros e os ensaios de produção também influenciam a decisão. Reparar um servoaccionamento não resolverá o problema de um cabo do servomotor danificado que tenha causado a avaria original.
Antes de instalar uma substituição, verifique o número de peça completo, a revisão, as ligações e a configuração do controlador compatível. Uma caixa ou ficha semelhante não comprova a compatibilidade. Confirme quais as cópias de segurança, definições ou etapas de calibração exigidas pelo procedimento aplicável. Se a compatibilidade for incerta, trate-a como uma tarefa de identificação, não como uma instalação experimental.
Para consultar registos específicos do accionamento e verificações de compatibilidade, consulte FANUC reparação de servoaccionamentos e diagnóstico de avarias.
Verifique a reparação em condições definidas
Acorde o plano de testes antes de iniciar o trabalho. Registe o que foi reparado, o que foi substituído e quaisquer definições alteradas. Verifique as funções afetadas por etapas, utilizando o procedimento aprovado. Um teste em bancada e um teste de movimento com o robô instalado respondem a questões diferentes.
- Confirme as ligações, a retroação e as comunicações relativas ao trabalho realizado.
- Verifique o movimento controlado à velocidade de teste permitida e, em seguida, reveja a causa original da avaria.
- Utilize uma ferramenta, carga, trajetória e duração de funcionamento definidas para o teste instalado.
- Registe os alarmes, a temperatura, a corrente e os resultados de posicionamento, quando relevantes, juntamente com os critérios de aceitação.
Reduza as avarias recorrentes com a manutenção do braço robótico
Utilize o plano de manutenção adequado ao modelo instalado e ao respetivo regime de serviço. Verifique o encaminhamento dos cabos, os circuitos de arrefecimento, as ligações, os pontos de lubrificação e as fixações das ferramentas nos intervalos especificados. Ajuste o plano com base nos resultados das inspeções e nas condições de funcionamento. Um intervalo ou lubrificante genérico não substitui o manual do modelo.
A documentação do fabricante é o ponto de partida para trabalhos específicos de cada modelo. A página de assistência a robôs FANUC descreve os serviços de assistência e manutenção de robôs. O centro de transferências KUKA explica como aceder a informação técnica específica dos produtos. Estas referências indicam onde obter a documentação aplicável, não constituem um procedimento de reparação universal.
Referência do fabricante: assistência a robôs FANUC.
Documentação técnica: Centro de transferências KUKA.
Envie o modelo e o registo da avaria para avaliação
Um pedido de avaliação útil indica a identificação da máquina, a avaria observada, o eixo afetado e as alterações recentes. Junte fotografias das etiquetas e os ensaios já realizados. Assim, a avaliação pode centrar-se na peça certa e na questão seguinte, mantendo a decisão entre reparar e substituir baseada em evidências.
Explorar serviços de reparação de robôs ou envie o registo à equipa de assistência.
Envie os dados do modelo através de a página de contacto.
Referências de movimento e substituição do braço completo
Para questões sobre posição e referências, consulte verificações do movimento do braço do robô.
Se estiver a considerar a substituição de um conjunto completo, consulte o Lista de verificação para substituição do braço do robô.