

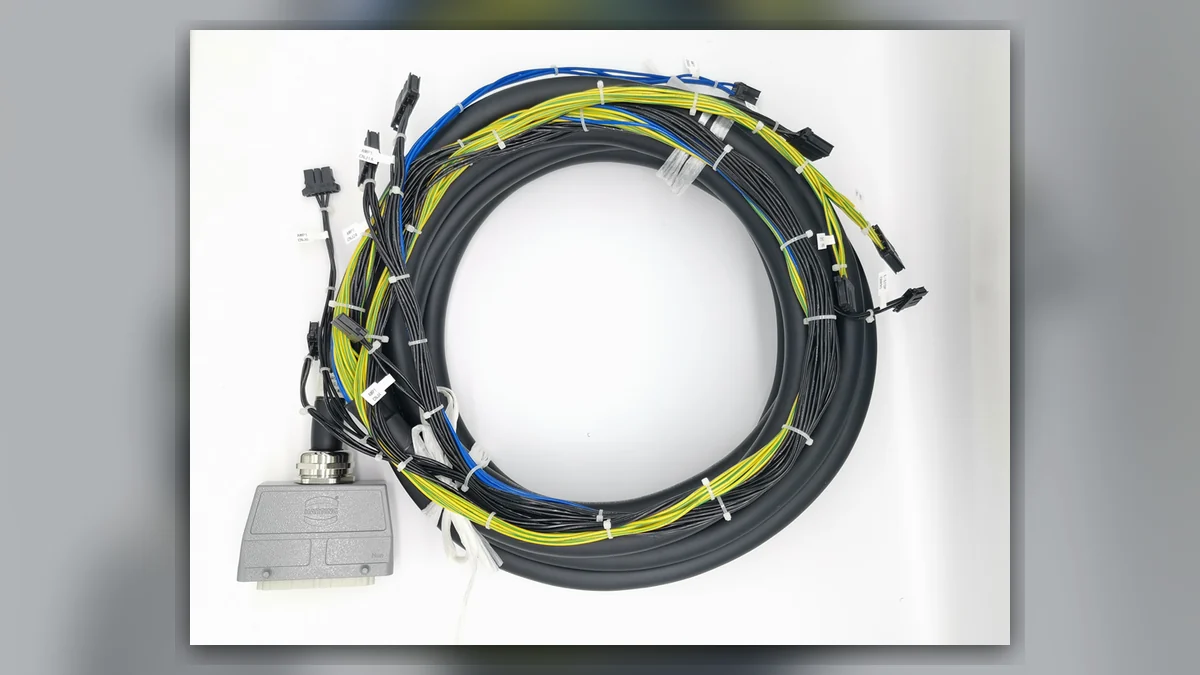
O cabo do corpo do robô FANUC A660-4005-T215 é um conjunto de cabos integrado e dedicado que combina a transmissão de energia com o feedback dos sinais do servomotor e respeita as normas de encaminhamento dos cabos do braço para vários modelos polivalentes de seis eixos. Desempenha funções essenciais, incluindo a alimentação dos eixos, o feedback dos sinais de posição e a troca de parâmetros do servomotor. A sua flexibilidade e resistência à fadiga foram especialmente otimizadas para satisfazer os requisitos operacionais de flexão e extensão frequentes do braço, torção em vários ângulos e alterações contínuas da postura do robô.
Com movimentos alternados prolongados, os condutores dentro do conjunto de cabos podem sofrer danos por fadiga. A rotura do cabo é muito difícil de detetar nas fases iniciais, porque não provoca imediatamente uma interrupção total; manifesta-se normalmente por continuidade intermitente, flutuações de sinal, atrasos na transmissão e outras falhas intermitentes. À medida que os danos progridem, pode ocorrer uma rotura total, impedindo diretamente o equipamento de regressar à posição inicial, provocando erros nos eixos e a paragem do equipamento.
A reparação direcionada de robôs FANUC pode resolver com precisão danos na cablagem e restabelecer o funcionamento estável do equipamento.
Danos e condições de movimento
A rutura do cabo A660-4005-T215 está estreitamente relacionada com o padrão de movimento do encaminhamento dos cabos no corpo do robô. Durante o funcionamento diário, o movimento do braço, a rotação das juntas e as mudanças de posição submetem repetidamente o cabo a esforços de tração, torção e compressão em zonas de flexão fixa. Com o tempo, a deformação de alta frequência provoca gradualmente a fragilização por fadiga dos condutores de cobre finos no interior.
Embora o revestimento exterior do conjunto de cabos possa permanecer intacto, vários condutores internos podem desenvolver sucessivamente ruturas localizadas e interrupções intermitentes, criando a falsa aparência de que o exterior está intacto enquanto o interior está danificado. Poeiras finas, contaminação por óleo e humidade no ambiente da oficina podem penetrar no conjunto de cabos através de pequenas fissuras no revestimento, corroendo os condutores e o isolamento e acelerando a evolução da avaria no cabo, até uma avaria intermitente se transformar num circuito permanentemente aberto.
Sintomas de avaria
As anomalias do equipamento causadas por uma cablagem partida apresentam características de funcionamento claras, que ajudam a distingui-las de outras avarias elétricas. Quando alguns condutores têm ligações intermitentes, mas ainda não estão completamente partidos, as verificações dos parâmetros são perfeitamente normais com o equipamento parado. Depois de alimentar o equipamento e mover o braço até um ângulo específico, podem ocorrer problemas como erros instantâneos do servomotor, indicações anómalas de limite do eixo e perda de coordenadas.
Após uma interrupção completa, o equipamento não consegue concluir o autoteste ao ligar, o servoaccionamento não consegue obter os sinais de posição do motor e toda a máquina permanece bloqueada num estado de paragem. Esta avaria desencadeada pelo ângulo é uma manifestação típica de danos internos no cabo do corpo do robô. Difere de problemas comuns, como avarias do accionamento, danos no encoder e mau contacto nos terminais, e pode constituir uma base importante para o diagnóstico preliminar da avaria.
Ensaios por secções
Os ensaios não destrutivos ponto a ponto são uma etapa preliminar essencial na reparação de robôs FANUC. Ajudam a evitar o desperdício de mão de obra e danos secundários causados por desmontagens sem diagnóstico. Com equipamento profissional de teste de cabos e de acordo com as normas originais de sequência de cablagem do A660-4005-T215, os técnicos comparam a resistência de continuidade, os parâmetros de isolamento e o desempenho da transmissão de sinal de cada grupo de circuitos. Em conjunto com ensaios dinâmicos das posições do robô, monitorizam a continuidade dos circuitos em diferentes ângulos de flexão para identificar com precisão as zonas de maior concentração de ruturas nos cabos.
Neste modelo de cabo, os pontos de rutura concentram-se frequentemente em zonas de deformação frequente, como a base do braço superior, as juntas do antebraço e a secção de movimento do órgão terminal. A simulação das condições de funcionamento dinâmico pode localizar rapidamente a secção avariada e evitar os custos de uma substituição indiscriminada de todo o cabo.
Remoção e limpeza
A desmontagem do feixe de cabos avariado e uma limpeza minuciosa estabelecem a base da precisão necessária para a reparação do robô FANUC. De acordo com as especificações do fabricante para o encaminhamento dos cabos do robô, removem-se ordenadamente as protecções dos feixes de condutas, os grampos de retenção e os componentes de amortecimento de protecção. O feixe de cabos é mantido sempre sem tensão, sendo proibido puxá-lo ou dobrá-lo à força, para evitar danos adicionais nos condutores intactos.
A bainha exterior e as camadas de isolamento na zona com defeito são removidas; o óleo, o pó e os contaminantes oxidados acumulados no interior do chicote são eliminados, e os condutores intactos recebem proteção isolante. Os grupos de condutores danificados são separados dos grupos utilizáveis, criando uma base limpa e organizada para uma reparação precisa.
Avaliação do método de reparação
A rotura do cabo é reparada através de um processo de emenda por segmentos, utilizando condutores com as mesmas especificações e preservando o desempenho de transmissão elétrica do cabo original. Os condutores partidos são descarnados, cravados e unidos de forma organizada, utilizando terminais com especificações adequadas para reforçar as ligações. Isto assegura um contacto firme entre os condutores e uma resistência equilibrada, evitando ligações intermitentes, sobreaquecimento e flutuações de sinal posteriores.
Cada ponto de emenda é isolado individualmente, a blindagem é reposta e é aplicada proteção contra sobretensões, para recuperar o desempenho global de isolamento e a resistência a interferências do chicote de cabos. Depois de reparados todos os condutores, a camada exterior do chicote é reforçada com uma proteção integral, melhorando a resistência à fadiga nas zonas de flexão, aumentando a adequação às condições de funcionamento posteriores e retardando o envelhecimento do chicote.
Restabelecimento e verificação do encaminhamento
Após a reparação, o conjunto de cabos é reinstalado rigorosamente pelo percurso original. Ajusta-se a folga adequada e otimiza-se o raio de curvatura nos pontos de flexão das articulações para distribuir as tensões localizadas e evitar tração ou compressão nas posições extremas. Todos os clips de retenção e componentes de proteção são fixados para garantir uma disposição organizada do conjunto de cabos e uma distribuição uniforme das forças. Após a montagem completa da máquina, realizam-se uma reinspeção elétrica estática, ensaios dinâmicos em toda a gama de posições e a calibração dos parâmetros do servo.
O equipamento é testado nos seus ângulos de funcionamento normais, enquanto a transmissão de sinal, o funcionamento do servomotor e o estado de posicionamento do eixo são monitorizados durante um período prolongado para confirmar que não existem erros intermitentes, desvios de parâmetros ou anomalias de posicionamento. Este processo normalizado de reparação de robôs FANUC pode resolver totalmente a avaria causada por um cabo partido A660-4005-T215, restabelecer a capacidade normal de funcionamento do robô, prolongar a vida útil do conjunto de cabos e contribuir para o funcionamento estável e ordenado da linha de produção automatizada.
Para conhecer o âmbito dos serviços relativos a equipamentos relacionados, consulte FANUC Robôs