

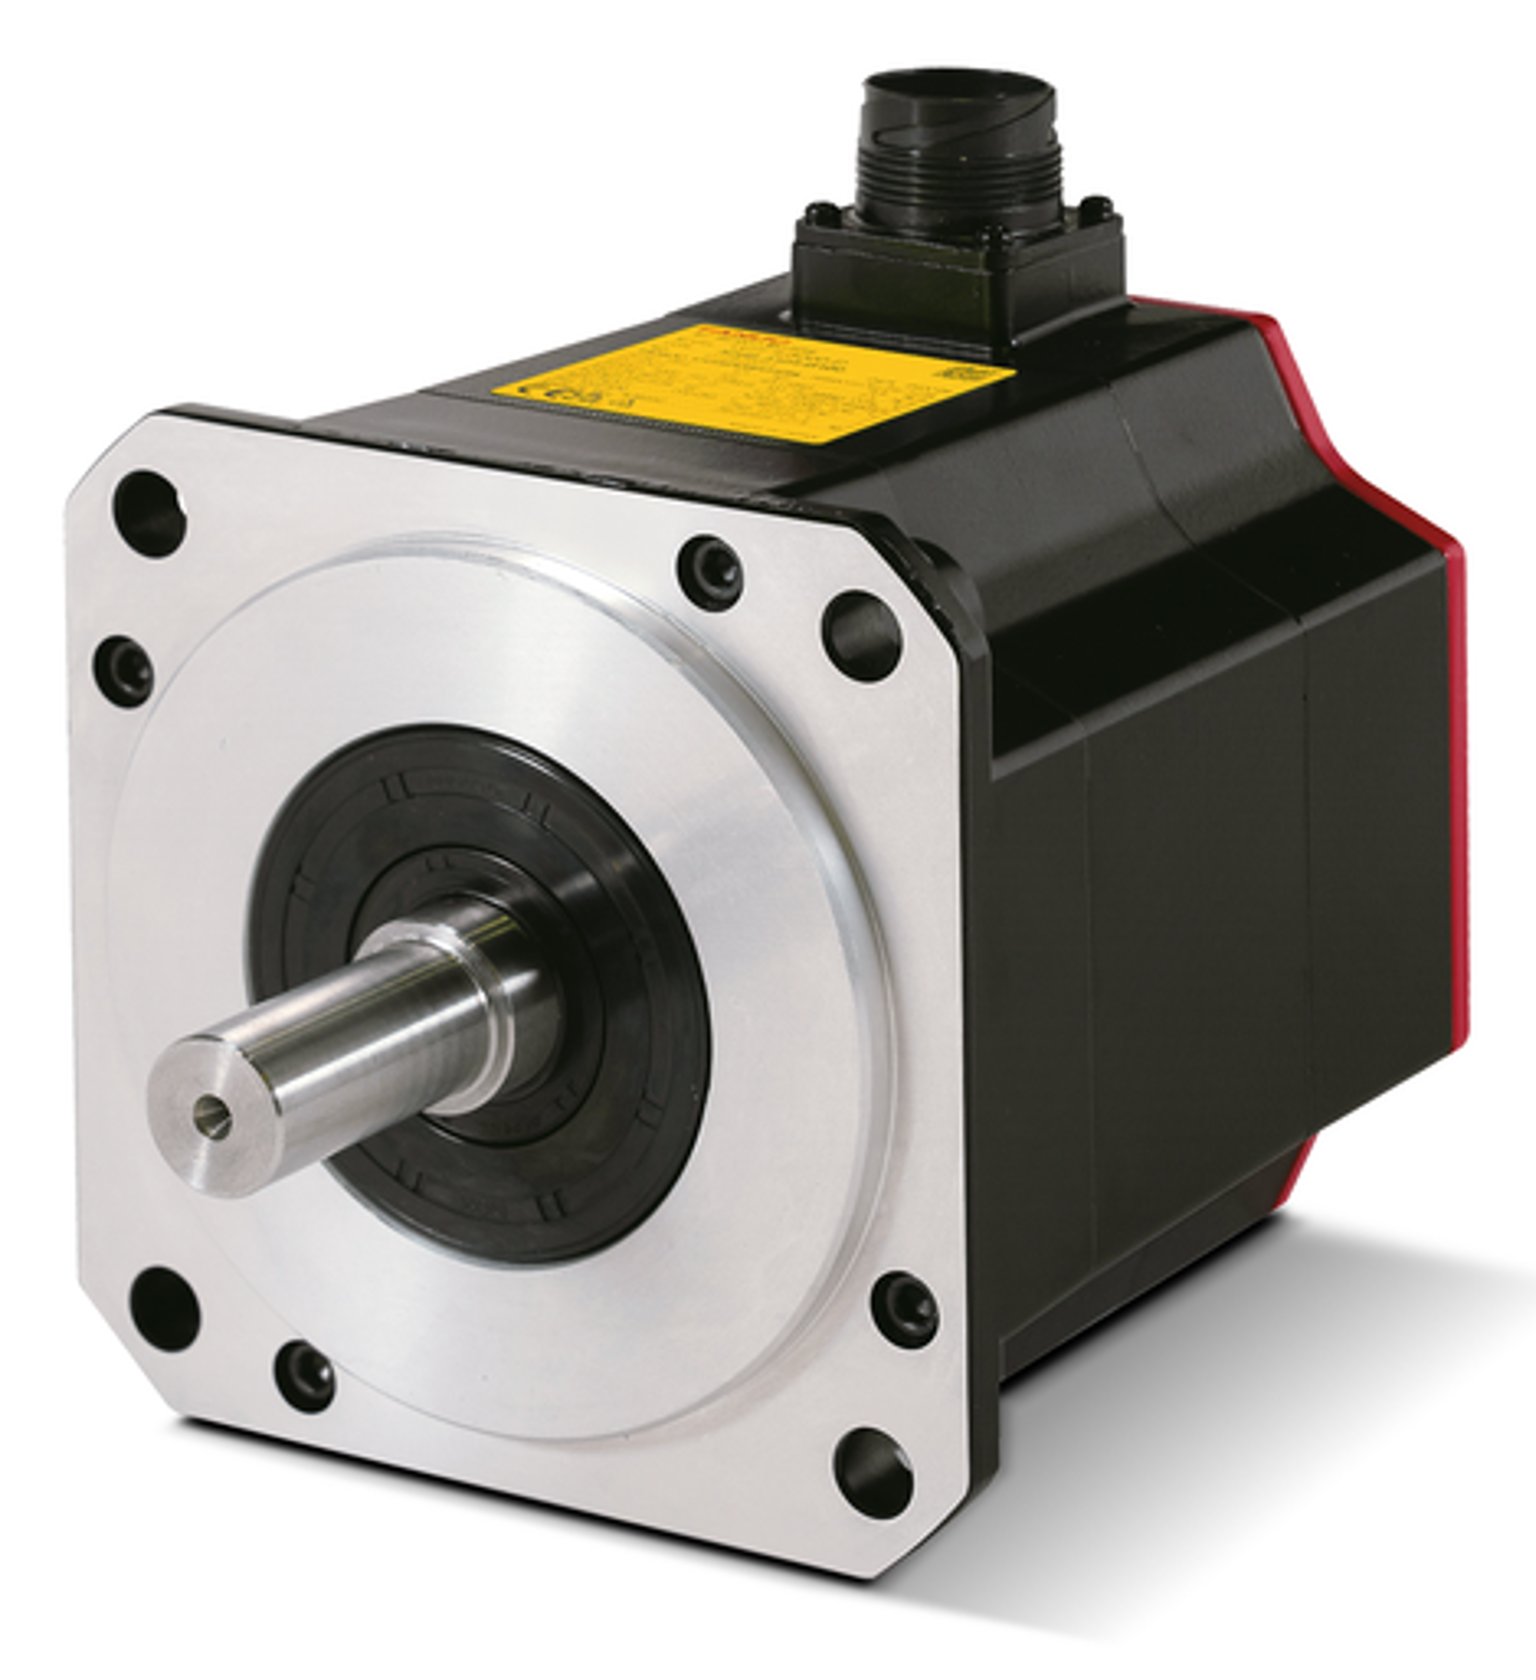
Um robô FANUC que atinge a posição errada após a substituição de um servomotor precisa de mais do que a reposição de um alarme. Distinga a compatibilidade do motor, a montagem mecânica, a referência de posição do encoder e a ferramenta ou o referencial selecionados. O motor pode rodar sem que isso prove que o robô conhece a posição correta da junta. Preserve os dados originais antes de alterar os pontos ensinados.
Este guia abrange a reparação e substituição de servomotores FANUC quando surge um erro de posição após o trabalho. Trata-se de uma sequência de diagnóstico, não de uma lista universal de comandos de referenciação. O modelo do robô, o controlador, o software, o eixo substituído e as referências disponíveis determinam o procedimento correto. Um método destinado a dados do encoder preservados pode não ser aplicável após a substituição do motor ou do encoder.
1. Registe as peças alteradas e o padrão do erro de posição
Guarde os rótulos completos do motor antigo e do novo, a identificação do controlador, o eixo afetado e a sequência de trabalho. Registe se o encoder, o travão, o acoplamento, o redutor ou o cabo foram mexidos. Guarde as cópias de segurança, os registos originais de calibração, os dados das ferramentas e os referenciais do utilizador associados ao trabalho. Registe que ficheiros pertencem a este robô; o nome de um ficheiro, por si só, não prova que os dados estejam atualizados ou sejam utilizáveis.
Descreva se o erro é fixo, varia com o sentido ou só aparece sob carga. Mantenha a mesma ferramenta, referencial, carga útil e referência para a comparação. Um dispositivo de fixação deslocado ou uma ferramenta diferente pode alterar o ponto do processo sem mudar a referência da articulação. Não compare pontos de produção sem relação entre si e considere a diferença um erro de referenciação medido.
2. Compatibilidade do motor, do sistema de feedback e do travão com o eixo instalado
Verifique o número de peça completo, o sufixo e a relação de substituição aprovada. Compare o dispositivo de feedback, a opção de travão, o veio, a flange e os conectores com as informações relativas às peças do robô instalado. Uma potência nominal ou um padrão de parafusos semelhantes não são suficientes. FANUC A reparação de servomotores AC também se aplica a máquinas-ferramentas; uma listagem de produtos CNC não comprova a compatibilidade com uma articulação de robô.
Antes dos ensaios com alimentação, pessoal qualificado deve verificar o conjunto concluído, seguindo o procedimento de isolamento e imobilização dos eixos aplicável. Inspecione o assentamento, os elementos de fixação, o acoplamento, os bloqueios dos conectores e a fixação dos cabos. Utilize os valores e métodos especificados para o modelo em causa. Não estime o binário de aperto, não liberte um eixo sob carga nem use um travão como único meio de suporte durante a manutenção.
3. Distinga entre erros de referência da junta, do referencial da ferramenta e mecânicos
| Observação | Evidências a comparar | Evite esta suposição |
|---|---|---|
| Desvio repetível da referência da articulação | Histórico de substituições e uma referência física válida | Todos os pontos programados precisam de correção |
| Deslocamento da ponta da ferramenta com verificações das articulações sem alterações | Registos da ferramenta, do referencial, da flange e do dispositivo de fixação seleccionados | A referência do motor tem necessariamente de estar errada |
| O erro varia consoante o sentido ou a carga | Montagem, acoplamento, travão e constatações mecânicas | Um desvio de software pode corrigir o desgaste |
| Alarme de realimentação ou indicação de posição instável | Mensagem exata, cabo e identificação do feedback | A repetição do mastering vai reparar as comunicações |
Considere o padrão uma pista a investigar, não um diagnóstico definitivo. Pode haver mais do que uma alteração envolvida. Se um motor novo, uma ferramenta diferente e referenciais editados tiverem sido introduzidos em simultâneo, restabeleça uma comparação controlada com base nos registos aprovados. Verifique uma variável documentada de cada vez. Um único movimento bem-sucedido não permite isolar a causa.
4. Escolha a referenciação do robô FANUC adequada à intervenção de manutenção
A calibração estabelece a relação entre as informações do encoder e uma referência mecânica conhecida da junta. Antes de escolher um método, determine que referência continua válida e o que mudou durante o trabalho. Uma cópia de segurança do controlador, uma marca na carcaça e um valor guardado do encoder são formas diferentes de evidência. Nenhuma deve ser considerada equivalente a outra sem o procedimento correspondente do robô.
Se um método depender de uma referência anterior e de condições de feedback inalteradas, a substituição de um motor ou encoder pode invalidar essas condições. Confirme o método permitido na documentação de manutenção do robô e do controlador específicos. Não copie valores de contagem de outro robô, não selecione uma referência por conveniência nem force um indicador de estado válido. A ausência de dados que confirmem a referência exige um plano de recuperação adequado antes de qualquer movimento.
5. Investigue separadamente as falhas de feedback e o funcionamento do travão
Se os alarmes de realimentação persistirem, guarde a mensagem completa e a sequência de eventos. Inspecione o percurso do cabo indicado, os conectores e a identificação do dispositivo antes de atribuir o problema à calibração. Uma ligação intermitente de realimentação pode invalidar uma comparação de posições. Os testes elétricos exigem o esquema adequado e limites de teste isolados; não utilize um megómetro em componentes eletrónicos de realimentação ligados.
Se houver suspeita de necessidade de reparação do travão do servomotor FANUC, distinga um problema no comando de libertação de um travão que arrasta ou não retém conforme especificado. Registe as condições de teste aprovadas e as evidências medidas. A libertação do travão, a rotação do motor e a estabilidade da posição da junta são resultados distintos. Não anule o circuito do travão nem altere os desvios de posição para ocultar uma avaria mecânica ou de retenção.
6. Verifique a posição antes de libertar o programa de produção
Após o procedimento aprovado de montagem e referência, verifique os eixos afetados em relação às referências especificadas. Em seguida, verifique a ferramenta e o referencial selecionados, as folgas e a trajetória relevante, seguindo a sequência de segurança autorizada. A ausência de alarmes no controlador não é uma medição da precisão geométrica. Antes de qualquer produção, mantenha claros o fator que desencadeou a avaria original e o método de aceitação.
O registo do ensaio deve identificar o robô, a peça substituída, o método de referência, a ferramenta, a referência, a carga e as observações efetivas. Indique o instrumento, os pontos de medição e os limites de aceitação sempre que tenham sido feitas medições. Distinga os resultados de bancada da verificação na célula instalada e enumere as condições não testadas. Não invente um tempo de funcionamento padrão, uma tolerância de posicionamento ou um resultado de reparação bem-sucedido.
O que deve enviar para pedir uma avaliação da reparação de um servomotor FANUC?
Envie as etiquetas de ambos os motores, os dados do robô e do controlador, o eixo afetado, o alarme completo e a sequência de trabalho. Inclua a cópia de segurança disponível e o estado das referências, bem como uma descrição clara da diferença de posição. Indique se o motor, o encoder, o travão ou a montagem foram alterados. Estas informações ajudam a distinguir entre correspondência de componentes, reparação do sistema de feedback, trabalhos de montagem e recuperação da posição instalada.
FANUC peças sobresselentes: número de peça completo e comprovativos de compatibilidade
Reparação de servoaccionamentos FANUC: verificações de alarmes e circuitos ligados
Verificações de falhas no encoder e no feedback do servomotor
Travão do servomotor não liberta: diagnóstico e verificações de reparação
Avaliação e pedido de reparação de servomotores
Referência do fabricante: assistência e identificação do equipamento do robô FANUC