

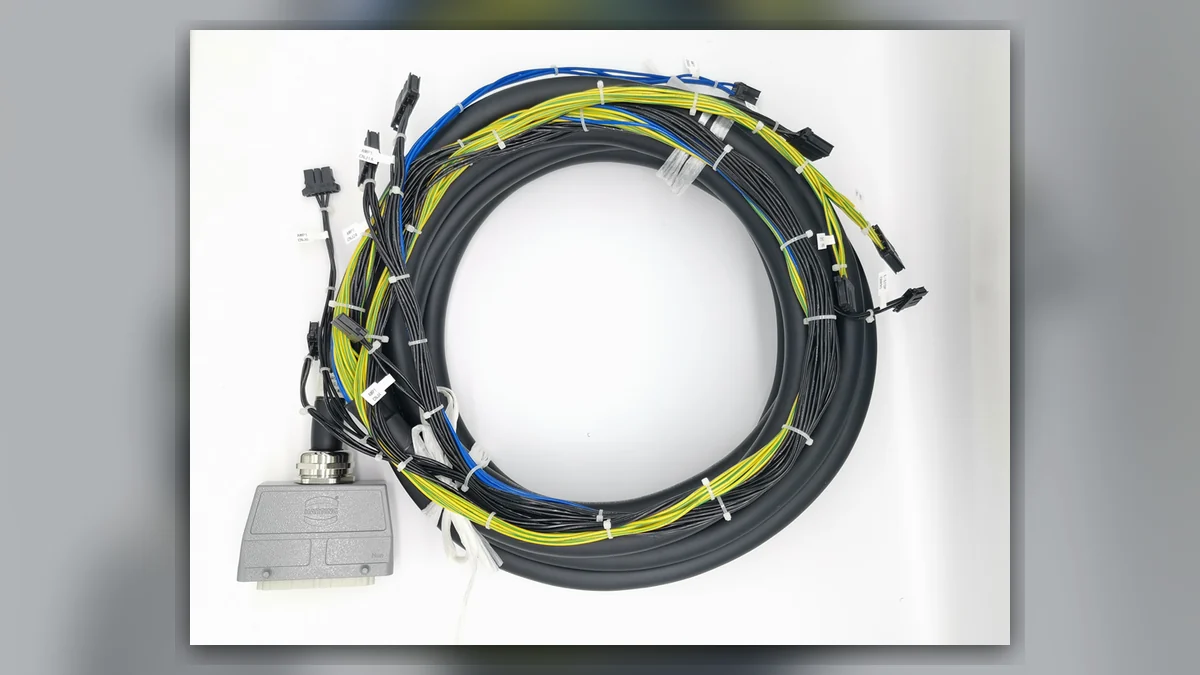
El cable del cuerpo del robot FANUC A660-4005-T215 es un mazo de cables integrado y específico que combina la transmisión de potencia con la realimentación de señales del servo y se ajusta a las normas de tendido de cables del brazo para varios modelos de uso general de seis ejes. Cumple funciones esenciales, como alimentar los ejes, transmitir la señal de posición e intercambiar parámetros del servo. Su flexibilidad y resistencia a la fatiga se han optimizado específicamente para responder a los requisitos de funcionamiento derivados de la flexión y extensión frecuentes del brazo, la torsión en múltiples ángulos y los cambios continuos de posición del robot.
Con el movimiento alternativo prolongado, los conductores del mazo de cables pueden sufrir gradualmente daños por fatiga. Una rotura del cable es muy difícil de detectar en sus primeras etapas porque al principio no provoca una interrupción completa del circuito; suele manifestarse como continuidad intermitente, fluctuaciones de señal, retrasos en la transmisión y otros fallos difíciles de detectar. A medida que avanza el daño, puede producirse una rotura completa que impida directamente que el equipo vuelva a la posición de origen, genere errores de eje y provoque una parada.
Una reparación específica del robot FANUC puede abordar con precisión los daños en el mazo de cables y restablecer el funcionamiento estable del equipo.
Daños y condiciones de movimiento
La rotura del cable A660-4005-T215 está estrechamente relacionada con el patrón de movimiento del tendido de cables en el cuerpo del robot. Durante el funcionamiento diario, el movimiento del brazo, la rotación de las articulaciones y los cambios de postura someten repetidamente el cable a fuerzas de tracción, torsión y compresión en zonas de flexión fijas. A largo plazo, la deformación frecuente provoca gradualmente la fragilización por fatiga de los finos conductores de cobre de su interior.
Aunque la cubierta exterior del mazo de cables permanezca intacta, varios conductores internos pueden sufrir sucesivamente roturas localizadas y desconexiones intermitentes, de modo que el exterior parece estar en buen estado mientras el interior está dañado. El polvo fino, la contaminación por aceite y la humedad del taller pueden entrar en el mazo a través de pequeñas aberturas de la cubierta, corroer los conductores y el aislamiento y acelerar la evolución del fallo por rotura de cable, hasta convertir un fallo intermitente en un circuito abierto permanente.
Síntomas de fallo
Las anomalías del equipo causadas por la rotura de un mazo de cables presentan características de funcionamiento que pueden ayudar a distinguirlas de otros fallos eléctricos. Cuando algunos conductores presentan conexiones intermitentes, pero aún no están completamente rotos, las comprobaciones de parámetros son totalmente normales mientras el equipo está inmóvil. Una vez que se aplica alimentación y el brazo se mueve hasta un ángulo determinado, pueden aparecer problemas como errores instantáneos de servo, indicaciones anómalas de límite de eje y pérdida de coordenadas.
Tras una rotura completa, el equipo no puede completar la autocomprobación de encendido, el servoaccionamiento no puede obtener las señales de posición del motor y toda la máquina permanece bloqueada en estado de parada. Este fallo, que se manifiesta en determinados ángulos, es una señal típica de daños internos en el cable del cuerpo del robot. Se diferencia de problemas habituales como fallos del accionamiento, daños en el encoder y contactos deficientes en los terminales, y puede servir como indicio importante para el diagnóstico preliminar del fallo.
Pruebas por secciones
Las pruebas no destructivas punto por punto son una etapa preliminar clave en la reparación del robot FANUC. Ayudan a evitar trabajo innecesario y daños secundarios causados por un desmontaje sin diagnóstico previo. Con equipos profesionales de prueba de cables y siguiendo las especificaciones originales sobre la secuencia de cableado del A660-4005-T215, los técnicos comparan la resistencia de continuidad, los parámetros de aislamiento y el rendimiento de transmisión de señales de cada grupo de circuitos. Junto con pruebas dinámicas de las posiciones del robot, se supervisa la continuidad de los circuitos en distintos ángulos de flexión para localizar con precisión las zonas donde se concentran las roturas de cables.
En este modelo de cable, los puntos de rotura suelen concentrarse en zonas sometidas a deformaciones frecuentes, como la base del brazo superior, las articulaciones del antebrazo y la sección móvil del efector final. La simulación de las condiciones dinámicas de funcionamiento puede localizar rápidamente el tramo defectuoso y evitar el gasto innecesario de sustituir todo el cable sin haber identificado el fallo.
Desmontaje y limpieza
El desmontaje del mazo de cables defectuoso y su limpieza minuciosa establecen la precisión básica necesaria para la reparación del robot FANUC. De acuerdo con las especificaciones de tendido de cables del fabricante del robot, se retiran de forma ordenada las cubiertas protectoras del conjunto de conductos, las abrazaderas de sujeción y los elementos de amortiguación protectores. El mazo de cables se mantiene sin tensión durante todo el proceso, y se prohíbe tirar de él o doblarlo con fuerza para evitar daños adicionales en los conductores intactos.
Se retiran la cubierta exterior y las capas de aislamiento de la zona defectuosa, se eliminan el aceite acumulado, el polvo y los contaminantes oxidados del interior del mazo de cables, y se protegen con aislamiento los conductores intactos. Los grupos de conductores dañados se separan de los que pueden seguir utilizándose para establecer una base limpia y ordenada que permita una reparación precisa.
Evaluación del método de reparación
La rotura del cable se repara mediante un proceso de empalme por secciones con conductores de las mismas especificaciones, conservando la capacidad de transmisión eléctrica del cable original. Los conductores rotos se pelan cuidadosamente, se engastan y se unen, y las conexiones se refuerzan con terminales de las especificaciones adecuadas. Esto asegura un contacto firme entre los conductores y una resistencia equilibrada, al tiempo que evita conexiones intermitentes, sobrecalentamientos y fluctuaciones de señal posteriores.
Cada punto de empalme se aísla por separado, se restablece su apantallamiento y se aplica la protección para la prueba de tensión soportada a fin de recuperar el rendimiento general de aislamiento del mazo de cables y su resistencia a las interferencias. Una vez reparados todos los conductores, se refuerza la capa exterior del mazo con una protección integral, lo que mejora la resistencia a la fatiga en las zonas de flexión, aumenta su adecuación a las condiciones de funcionamiento posteriores y ralentiza su envejecimiento.
Restablecimiento del tendido y verificación
Tras la reparación, el mazo de cables se reinstala siguiendo estrictamente su recorrido original. Se ajusta la holgura adecuada y se optimiza la curvatura del recorrido en las zonas de flexión de las articulaciones para distribuir las tensiones localizadas y evitar tirones o compresiones en las posiciones extremas. Se fijan todos los clips de retención y componentes de protección para garantizar una disposición ordenada del mazo y una distribución uniforme de las fuerzas. Una vez montada toda la máquina, se realizan una nueva inspección eléctrica estática, pruebas dinámicas en todo el rango de posiciones y la calibración de los parámetros del servoaccionamiento.
El equipo se prueba en todo su rango normal de ángulos de funcionamiento, mientras se supervisan durante un período prolongado la transmisión de señales, el funcionamiento de los servos y el estado de posicionamiento de los ejes para confirmar que no haya errores intermitentes, desviaciones de parámetros ni anomalías de posicionamiento. Este proceso estandarizado de reparación de robots FANUC puede resolver por completo el fallo por rotura de cable A660-4005-T215, restablecer la capacidad de funcionamiento normal del robot, prolongar la vida útil del mazo de cables y contribuir al funcionamiento estable y ordenado de la línea de producción automatizada.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots FANUC