

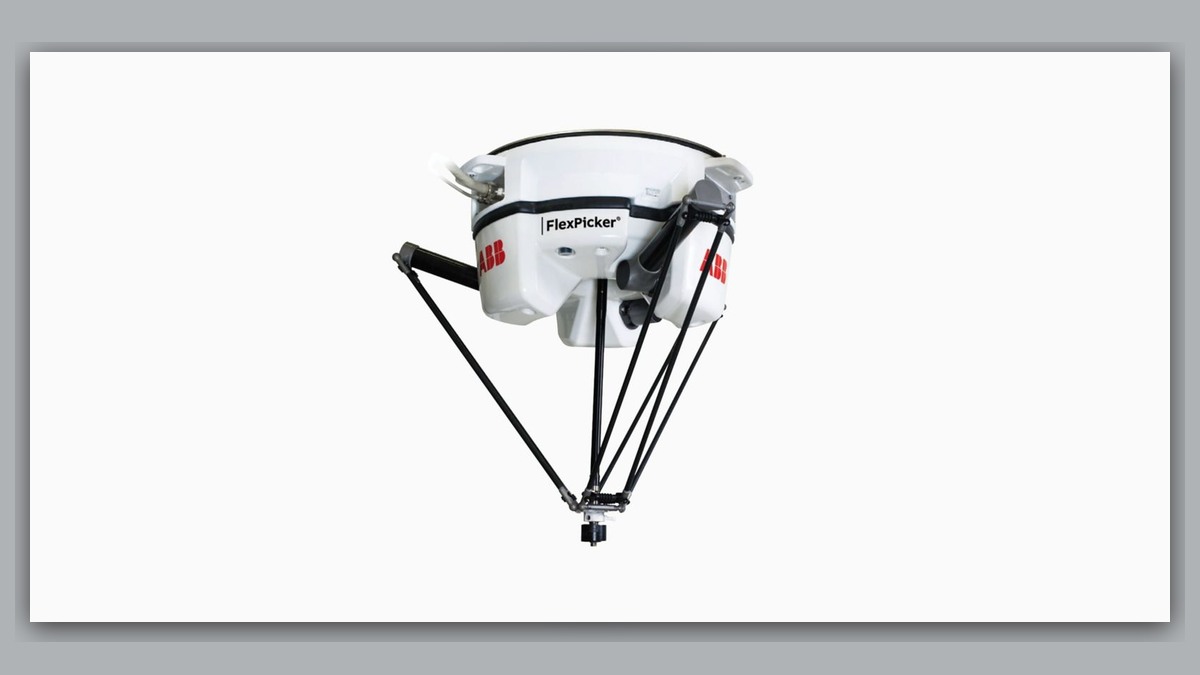
O ABB IRB 360 é um robô delta consolidado, amplamente utilizado na triagem automatizada de alimentos, na movimentação de materiais, no acondicionamento de artigos pequenos em caixas e na recolha a alta velocidade, graças à sua estrutura leve de braços em consola, à resposta rápida e à capacidade de manter uma elevada cadência de ciclos. A sua estrutura difere fundamentalmente da de um robô convencional de arquitetura serial com seis eixos. Várias ligações movem-se de forma coordenada para conduzir a plataforma móvel através de movimentos tridimensionais a alta velocidade, proporcionando elevada precisão de transmissão e baixa inércia para um funcionamento alternado rápido e contínuo.
Esta estrutura de accionamento paralelo característica também dá origem a sintomas de avaria próprios. Muitos problemas resultam da combinação de discrepâncias entre as ligações e desequilíbrios na sincronização dinâmica, em vez do desgaste num único eixo. As abordagens convencionais à reparação de robôs em série não satisfazem as necessidades de diagnóstico deste modelo; o diagnóstico de avarias específico e a reparação de robôs delta ABB devem ter em conta os princípios de funcionamento da sua estrutura paralela.
Ligações mecânicas e movimento coordenado
A coordenação desequilibrada entre as ligações do accionamento é uma das falhas mecânicas mais características do IRB 360 e uma das principais causas de vibração e desvios de posicionamento. Durante o funcionamento prolongado, com arranques e paragens frequentes a alta velocidade e inversões bruscas, as ligações de suporte, os rolamentos dos pivôs e as juntas móveis estão sujeitos a cargas alternadas. O lubrificante nos pivôs diminui e degrada-se gradualmente, causando variações irregulares na resistência ao atrito. Com o tempo, surgem pequenos aumentos nas folgas dos pivôs das ligações.
As diferenças acumuladas em várias articulações comprometem diretamente o nivelamento e o movimento sincronizado da plataforma do órgão terminal, provocando vibração periódica, desvios da trajetória e recolha imprecisa a alta velocidade. Estas avarias não produzem ruído anormal evidente e são difíceis de detetar em inspeções com o equipamento parado. Tornam-se mais visíveis durante ciclos de funcionamento a alta velocidade, o que dificulta o diagnóstico.
Carga e plataforma móvel
Uma incompatibilidade entre a carga e a plataforma terminal móvel pode causar falhas de funcionamento difíceis de detetar, bem como erros de programa. O trabalho do robô delta concentra-se na plataforma terminal flutuante. Ferramentas ou dispositivos de fixação desalinhados, um centro de gravidade da carga deslocado e parafusos de montagem da plataforma desapertados por impactos e vibrações prolongados podem alterar as condições originais de correspondência da carga. Um centro de gravidade deslocado distribui as forças de forma desigual pelas ligações e cria um desequilíbrio sustentado no binário de saída do servomotor.
O sistema pode gerar repetidamente alarmes de erro de seguimento excessivo ou de desvio de movimento e, em casos graves, bloquear totalmente o funcionamento. Em determinadas condições de funcionamento, o excesso de curso e a aderência intermitente resultam de desvios dinâmicos de posicionamento causados por forças desequilibradas na plataforma terminal, e não de erros na trajetória programada. Por isso, são necessárias verificações específicas da precisão de montagem da plataforma e das condições de carga.
Circuitos elétricos e de proteção
As avarias dos circuitos elétricos e dos circuitos de segurança são causas importantes de paragens súbitas. O funcionamento a alta velocidade IRB 360 impõe requisitos rigorosos à estabilidade da transmissão de sinais e à integridade dos circuitos de segurança. A vibração frequente do robô pode soltar terminais da cablagem, desgastar as bainhas dos cabos e provocar ligações intermitentes nos cabos de sinal. As interrupções nos circuitos de segurança ou os maus contactos no circuito de paragem de emergência ativam paragens automáticas de proteção e impedem que o robô seja alimentado e arranque normalmente. As avarias na transmissão dos sinais do encoder também são comuns.
O movimento prolongado a alta frequência pode provocar danos por fadiga nos cabos e transmissão intermitente de sinais, impedindo o sistema de determinar com precisão as posições e velocidades das articulações. Isto pode levar a um posicionamento irregular, à perda da referência de origem e à impossibilidade de regressar à origem, perturbando gravemente a produção contínua.
Calibração e referências
A perda de parâmetros válidos de calibração geométrica é uma característica comum de avarias ocultas em robôs paralelos. O movimento sincronizado depende de parâmetros precisos relativos ao comprimento das ligações, ao ângulo dos pivôs e ao nivelamento da plataforma. O desgaste prolongado, pequenos impactos externos e a desmontagem e remontagem durante a manutenção de rotina podem fazer com que os dados de calibração originais deixem de corresponder à geometria real do robô. À medida que estas discrepâncias se acumulam, a trajetória de movimento real afasta-se da trajetória teórica programada, causando erros de alinhamento frequentes durante operações de recolha e colocação a alta velocidade em posições fixas.
Os ajustes finos dos parâmetros de cada eixo não resolvem o problema. Muitos técnicos que reparam robôs delta ABB podem diagnosticar incorretamente uma falha do servoaccionamento ou do motor, levando à substituição desnecessária de peças e a reparações repetidas.
Inspeções faseadas
Um processo de inspeção e reparação direcionado e faseado pode identificar com precisão as causas principais das avarias IRB 360 e contribuir para reparações eficientes e completas. Comece por verificar toda a estrutura mecânica do robô. Inspecione cada ligação articulada para detetar deformações, verifique as folgas dos rolamentos dos pivôs e a lubrificação das juntas, substitua os rolamentos cujo desgaste exceda os limites admissíveis, reponha lubrificante adequado ao funcionamento a alta velocidade, aperte todos os pontos de fixação das ligações articuladas e corrija as folgas excessivas. Estas medidas ajudam a garantir uma resistência uniforme e um movimento sincronizado entre as ligações articuladas.
Volte a verificar a montagem da plataforma do órgão terminal, corrija o alinhamento da ferramenta, ajuste o centro de gravidade da carga e aperte todos os elementos de fixação da plataforma para eliminar desvios dinâmicos provocados por uma carga desigual.
Sinais e cablagem
A manutenção do sistema elétrico centra-se na fiabilidade da cablagem e na precisão dos sinais. Verifique cuidadosamente a continuidade dos circuitos de segurança, da cablagem de alimentação e dos cabos de sinal. Durante a reparação do robô delta ABB, repare cabos desgastados, ligações intermitentes e ligações oxidadas e fixe devidamente todas as ligações dos terminais no armário de controlo e no corpo do robô, para eliminar maus contactos causados pela vibração.
Verifique a precisão da transmissão do sinal do encoder e a estabilidade da alimentação eléctrica; remova a contaminação dos conectores de sinal e substitua os cabos envelhecidos ou danificados por fadiga para restabelecer uma resposta precisa da posição em tempo real e resolver problemas como a perda da referência de origem e o posicionamento irregular. Se os parâmetros do sistema já não forem válidos, siga o procedimento de calibração específico do robô para reajustar os parâmetros de movimento das ligações, de nivelamento da plataforma e de sincronização dos servomotores, restabelecendo a referência de movimento global do robô.
Verificações de funcionamento após a reparação
Após a reparação e calibração do robô delta ABB, efetue verificações de funcionamento a alta velocidade específicas para robôs paralelos. Primeiro, desloque o robô manualmente, a baixa velocidade, ao longo de todo o curso, verificando se há bloqueios nas ligações, vibração ou ruído anormal e confirmando que todas as articulações se movem suavemente e cumprem os requisitos de sincronização. Aumente gradualmente a velocidade de funcionamento e simule os ciclos de recolha e colocação de alta frequência da linha de produção. Efetue ensaios prolongados de funcionamento contínuo, sem carga e com carga, monitorizando a precisão da trajetória, a suavidade dos movimentos e a estabilidade da transmissão de sinais.
A reparação é considerada concluída quando todo o teste decorre sem erros, vibrações ou desvios de posicionamento. Este processo de reparação detalhado foi concebido para as características estruturais do robô paralelo IRB 360 e pode resolver integralmente avarias mecânicas e elétricas interligadas, restabelecer o funcionamento a alta velocidade e com elevada precisão e contribuir para o funcionamento estável e eficiente das linhas automatizadas de triagem e manuseamento de materiais.
Para conhecer o âmbito dos serviços relativos a equipamentos relacionados, consulte Robôs ABB