

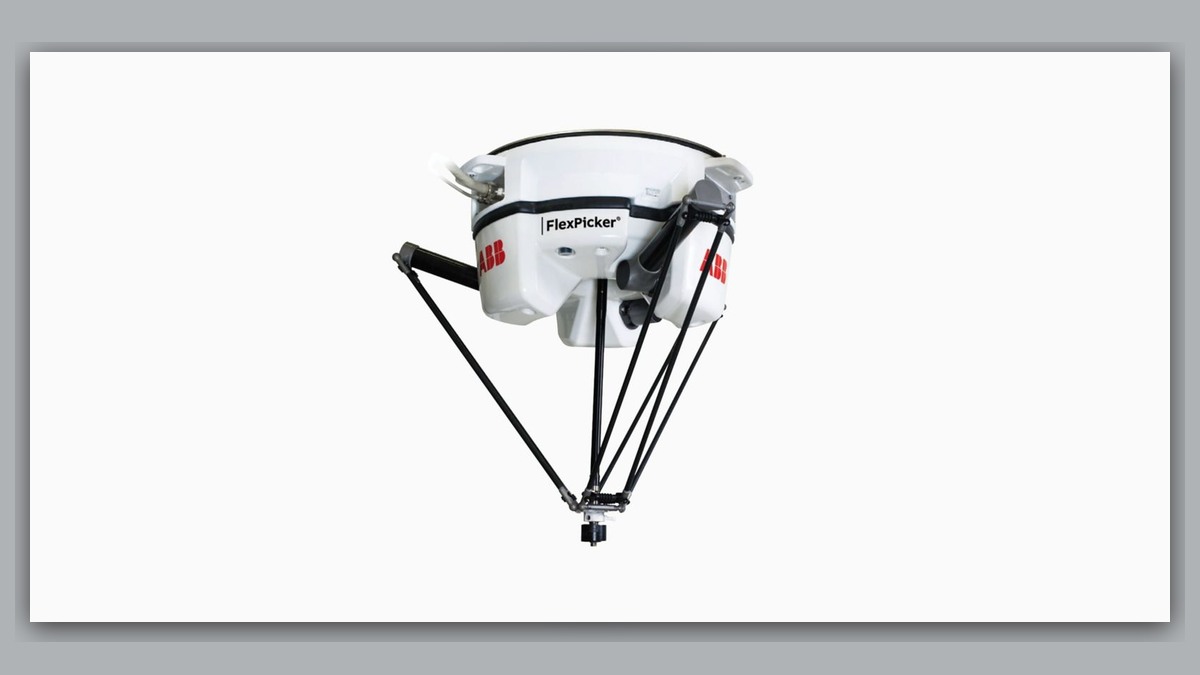
El ABB IRB 360 es un robot delta consolidado, ampliamente utilizado en la clasificación automatizada de alimentos, la manipulación de materiales, el encajado de artículos pequeños y la recogida a alta velocidad, gracias a su estructura ligera de brazos en voladizo, su respuesta rápida y su capacidad para mantener ciclos de trabajo de alta velocidad. Su arquitectura difiere fundamentalmente de la de un robot convencional de seis ejes con configuración en serie. Varios brazos articulados se mueven de forma coordinada para desplazar la plataforma final mediante movimientos tridimensionales de alta velocidad, con elevada precisión de transmisión y baja inercia, lo que permite un movimiento alternativo rápido y sostenido.
Esta característica estructura de accionamiento paralelo también hace que sus fallos presenten síntomas propios. Muchos problemas se deben a los efectos combinados de las discrepancias entre los mecanismos articulados y los desequilibrios en la sincronización dinámica, más que al desgaste de un solo eje. Los métodos convencionales de reparación de robots en serie no satisfacen las necesidades de diagnóstico de este modelo; el diagnóstico de fallos específico y la reparación del robot delta ABB deben tener en cuenta los principios de funcionamiento de su estructura paralela.
Articulaciones y movimiento coordinado
La falta de coordinación entre los mecanismos de articulación es uno de los fallos mecánicos más característicos del IRB 360 y una de las principales causas de vibraciones y desviaciones de posicionamiento. Durante periodos prolongados de funcionamiento con arranques y paradas frecuentes a alta velocidad y cambios bruscos de sentido, los soportes de las articulaciones, los rodamientos de pivote y las articulaciones móviles están sometidos a cargas alternas. El lubricante de los pivotes se agota y degrada gradualmente, lo que provoca variaciones desiguales de la resistencia por fricción. Con el tiempo, aumentan ligeramente las holguras en los pivotes de los mecanismos de articulación.
Las diferencias acumuladas entre varios mecanismos de enlace comprometen directamente la nivelación y el movimiento sincronizado de la plataforma del efector final, lo que provoca vibraciones periódicas, desviaciones de trayectoria y errores de recogida a altas velocidades. Estos fallos no producen ruidos anómalos evidentes y son difíciles de detectar durante las inspecciones con el equipo detenido. Se manifiestan sobre todo durante el funcionamiento cíclico a alta velocidad, lo que dificulta relativamente su diagnóstico.
Carga y plataforma móvil
Una falta de correspondencia entre la carga y la plataforma móvil del extremo puede causar fallos de funcionamiento difíciles de detectar, así como errores de programa. El trabajo del robot delta se concentra en su plataforma móvil del extremo. Las herramientas o fijaciones desalineadas, el desplazamiento del centro de gravedad de la carga y los pernos de montaje de la plataforma aflojados por impactos y vibraciones prolongados pueden alterar las condiciones originales de correspondencia de la carga. Un centro de gravedad desplazado distribuye las fuerzas de forma desigual entre los eslabones y genera un desequilibrio sostenido en el par de salida del servoaccionamiento.
El sistema puede generar repetidamente alarmas por un error de seguimiento excesivo o una desviación del movimiento y, en casos graves, impedir por completo el funcionamiento. En determinadas condiciones de operación, el sobrepaso de los límites de recorrido y los atascos intermitentes se deben a desviaciones de posicionamiento dinámico causadas por fuerzas desequilibradas sobre la plataforma del extremo, y no a errores en la trayectoria programada. Por tanto, es necesario realizar comprobaciones específicas de la precisión de montaje de la plataforma y de las condiciones de carga.
Circuitos eléctricos y de protección
Los fallos de los circuitos eléctricos y de seguridad son causas importantes de paradas repentinas. El funcionamiento a alta velocidad del IRB 360 exige una gran estabilidad en la transmisión de señales y la integridad del circuito de seguridad. Las vibraciones frecuentes del robot pueden aflojar los terminales de cableado, desgastar las cubiertas de los cables y provocar conexiones intermitentes en los cables de señal. Los circuitos abiertos en el circuito de seguridad o los contactos deficientes en el circuito de parada de emergencia activan paradas automáticas de protección e impiden que el robot reciba alimentación y arranque con normalidad. También son frecuentes los fallos de transmisión de la señal del encoder.
El movimiento prolongado y de alta frecuencia puede causar daños por fatiga en los cables y una transmisión intermitente de señales, lo que impide al sistema determinar con precisión las posiciones y velocidades de los elementos articulados. Esto puede provocar un posicionamiento errático, la pérdida de la referencia de origen y la imposibilidad de volver a la posición de origen, con graves consecuencias para la producción continua.
Calibración y referencias
La pérdida de parámetros válidos de calibración geométrica es una característica habitual de los fallos ocultos en robots paralelos. El movimiento sincronizado depende de parámetros precisos de longitud de los eslabones, ángulo de los pivotes y nivelación de la plataforma. El desgaste prolongado, los impactos externos leves y el desmontaje y montaje durante el mantenimiento rutinario pueden hacer que los datos de calibración originales dejen de corresponderse con la geometría real del robot. A medida que se acumulan estas discrepancias, la trayectoria real se desvía de la trayectoria teórica programada, lo que provoca errores frecuentes de alineación al recoger y colocar piezas a alta velocidad en posiciones fijas.
Los ajustes finos de los parámetros de cada eje no pueden resolver el problema. Muchos técnicos que reparan robots delta ABB pueden diagnosticarlo erróneamente como un fallo del servoaccionamiento o del motor, lo que da lugar a sustituciones innecesarias de piezas y reparaciones repetidas.
Inspecciones por etapas
Un proceso de inspección y reparación específico y por etapas puede identificar con precisión las causas fundamentales de los fallos del IRB 360 y facilitar reparaciones eficientes y exhaustivas. Comience por comprobar toda la estructura mecánica del robot. Inspeccione cada articulación para detectar deformaciones, compruebe las holguras de los rodamientos de los pivotes y la lubricación de las articulaciones, sustituya los rodamientos cuyo desgaste supere los límites permitidos, reponga el lubricante adecuado para el funcionamiento a alta velocidad, apriete todos los puntos de montaje de las articulaciones y corrija las holguras excesivas. Estas medidas ayudan a mantener una resistencia uniforme y un movimiento sincronizado en todas las articulaciones.
Vuelva a comprobar el conjunto de la plataforma del efector final, corrija la alineación de montaje de la herramienta, ajuste el centro de gravedad de la carga y apriete todos los elementos de fijación de la plataforma para eliminar las desviaciones dinámicas causadas por una distribución desigual de la carga.
Señales y cableado
El mantenimiento del sistema eléctrico se centra en la fiabilidad del cableado y la precisión de las señales. Compruebe minuciosamente la continuidad de los circuitos de seguridad, el cableado de alimentación y los cables de señal. Durante la reparación del robot delta ABB, repare el cableado desgastado y las conexiones intermitentes u oxidadas, y asegure todas las conexiones de los terminales en el armario de control y el cuerpo del robot para eliminar los contactos deficientes causados por la vibración.
Compruebe la precisión de la transmisión de señales del encoder y la estabilidad de la alimentación eléctrica, elimine la contaminación de los conectores de señal y sustituya los cables envejecidos o dañados por fatiga para restablecer una realimentación precisa de la posición en tiempo real y resolver problemas como la pérdida de la referencia de origen y el posicionamiento errático. Si los parámetros del sistema ya no son válidos, siga el procedimiento de calibración específico del robot para reajustar los parámetros de movimiento de los mecanismos articulados, los parámetros de nivelación de la plataforma y los parámetros de sincronización de los servos, y restablecer así la referencia general de movimiento del robot.
Comprobaciones de funcionamiento tras la reparación
Una vez finalizadas la reparación y la calibración del robot delta ABB, realice comprobaciones de funcionamiento a alta velocidad específicas para robots paralelos. Primero, mueva el robot manualmente a baja velocidad por todo su recorrido, comprobando si hay atascos en los eslabones, vibraciones y ruidos anómalos, y confirmando que todas las articulaciones se mueven con suavidad y cumplen los requisitos de sincronización. Aumente gradualmente la velocidad de funcionamiento y simule los ciclos de recogida y colocación de alta frecuencia de la línea de producción. Realice pruebas de funcionamiento continuo prolongadas tanto sin carga como con carga, supervisando la precisión de la trayectoria, la suavidad del movimiento y la estabilidad de la transmisión de señales.
La reparación se considera completa cuando toda la prueba transcurre sin errores, vibraciones ni desviaciones de posicionamiento. Este proceso de reparación detallado se adapta a las características estructurales del robot paralelo IRB 360 y puede resolver por completo fallos mecánicos y eléctricos acoplados, restablecer el funcionamiento a alta velocidad y con alta precisión, y favorecer un funcionamiento estable y eficiente de las líneas automatizadas de clasificación y manipulación de materiales.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots ABB