

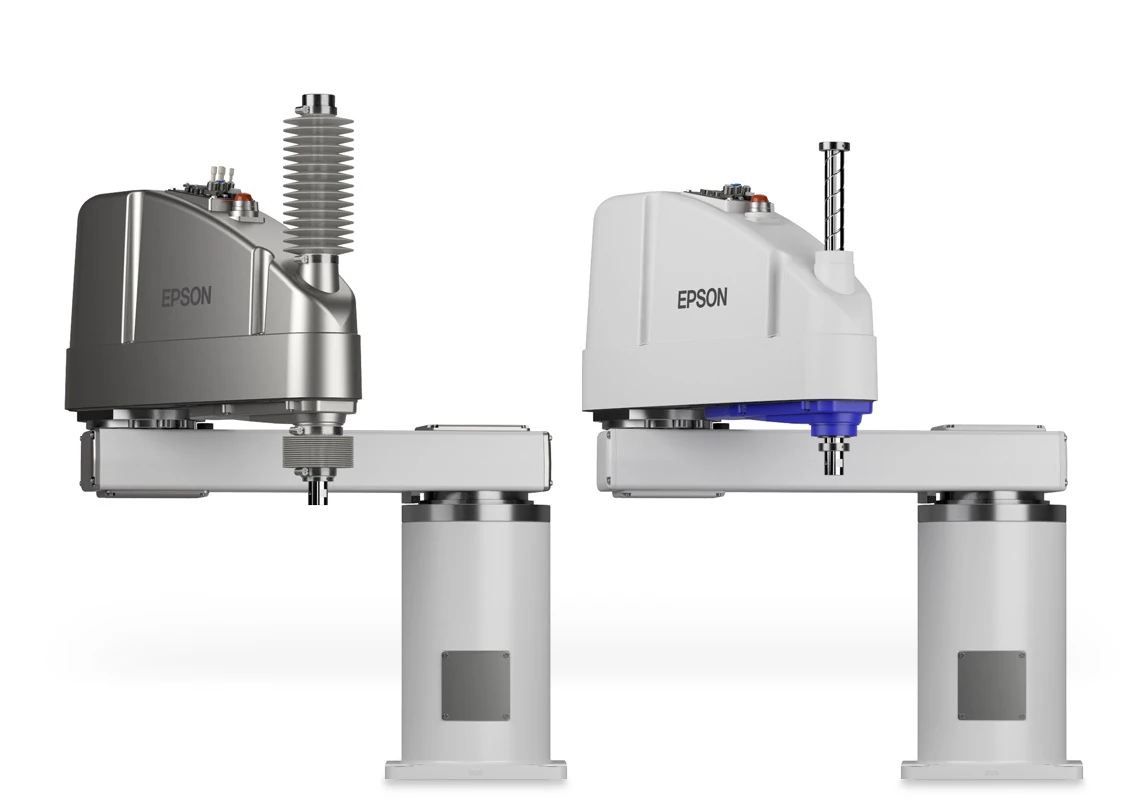
O Epson GX20 é um robô SCARA de quatro eixos e alta precisão. O movimento horizontal coordenado dos quatro eixos e o design de elevação vertical de precisão tornam-no adequado para tarefas exigentes, como a montagem de componentes eletrónicos, a aplicação de doses de precisão, a inspeção de peças pequenas e a triagem de alta velocidade. Concebido sobretudo para ciclos curtos e de alta frequência, dispõe de um mecanismo de acionamento de precisão e permite pouca margem para erros de posicionamento. Em operações prolongadas e repetitivas de arranque e paragem, os problemas relacionados com o desgaste afetam sobretudo as interfaces de acionamento mecânico, as interfaces deslizantes, os mecanismos do efetor final e a correspondência da resposta do servomotor.
Em comparação com equipamentos robustos de seis eixos, as avarias neste modelo não provocam diretamente problemas graves, como a queima de componentes ou a paragem. Em vez disso, tendem a manifestar-se como perdas graduais de precisão, menor suavidade dos movimentos e dificuldades em cumprir os requisitos da estação de trabalho. Os métodos convencionais de reparação de uso geral não resolvem estes problemas; a reparação específica de robôs Epson deve ter em conta as características de movimento próprias dos robôs SCARA.
Acionamentos do braço horizontal
O desgaste nas interfaces de accionamento do braço horizontal é a causa subjacente mais comum das avarias no robô GX20. O primeiro e o segundo eixos executam movimentos horizontais alternados de alta frequência, sujeitando os componentes internos do redutor a cargas alternadas contínuas e uniformes. O lubrificante aplicado de fábrica deteriora-se e perde-se gradualmente com o tempo. À medida que a lubrificação se degrada, a resistência nas interfaces de accionamento torna-se irregular, causando pequenas hesitações e vibrações a baixa velocidade durante o movimento do braço, enquanto a precisão de posicionamento repetitivo diminui gradualmente.
Em muitos contextos de produção, estes desvios são pequenos e difíceis de detetar durante o funcionamento de rotina. Contudo, à medida que se acumulam, podem causar diretamente defeitos no posto de trabalho, como encaixe desalinhado de peças, desvios no percurso de dosagem e queda de peças durante a recolha, afetando continuamente o rendimento da produção.
Eixo vertical
As avarias do mecanismo de elevação vertical do eixo Z são comuns no modelo GX20 e afetam diretamente a precisão do posicionamento vertical. O conjunto do fuso e da estria vertical executa todos os movimentos de elevação e ajuste fino. O pó fino e os resíduos secos da oficina aderem facilmente às superfícies de trabalho do fuso. Com o tempo, esta acumulação acelera o desgaste das superfícies de contacto e aumenta a folga no movimento vertical.
À medida que a avaria evolui, o movimento vertical pode apresentar folga ou bloqueios, com pequenos desvios na altura de elevação em posições especificadas, impedindo que os processos de montagem de precisão cumpram os requisitos do processo. Algumas unidades podem também apresentar ruídos anormais durante a elevação ou uma ligeira descida gradual. Estas são avarias combinadas típicas, envolvendo folgas mecânicas excessivas e falta de lubrificação, que exigem desmontagem, limpeza e reposição do conjunto nas condições adequadas durante a reparação do robô Epson.
Ferramentas e sistemas pneumáticos
Problemas com ferramentas na extremidade do braço e componentes pneumáticos auxiliares podem produzir indiretamente sintomas que parecem ser avarias do robô. Os robôs GX20 utilizam frequentemente pinças pneumáticas ou ferramentas de vácuo para manipular peças. A deterioração dos reguladores de pressão do ar, dos acessórios de ligação rápida e dos tubos pode causar pressão de alimentação instável e pequenas fugas de ar. As flutuações de pressão podem provocar uma força de preensão irregular ou sucção insuficiente, resultando numa recolha pouco fiável e em desvios de posicionamento. Estes problemas de funcionamento são muitas vezes confundidos com falhas de posicionamento do próprio robô.
Entretanto, a vibração operacional prolongada na interface de montagem da flange de saída pode reduzir a pré-carga dos elementos de fixação e deslocar a referência de montagem das ferramentas, aumentando ainda mais os erros do posto de trabalho e dificultando o diagnóstico de avarias e a reparação.
Sistema servo e referências
Os problemas de resposta dos servos e os desvios dos parâmetros de referência são avarias elétricas ocultas que não geram mensagens de erro explícitas, mas podem afetar significativamente a precisão de funcionamento. Os arranques, as paragens e as mudanças rápidas de sentido frequentes obrigam os servoaccionamentos a ajustar continuamente os parâmetros de saída. Os ajustes adaptativos repetidos podem causar desvios nos dados de referência originais. Pequenas alterações nos dados de origem do robô e nos parâmetros de correspondência do ganho podem introduzir pequenos erros na suavidade de arranque e paragem e na precisão de seguimento da trajetória.
Durante o funcionamento contínuo a alta velocidade, as trajetórias tornam-se menos suaves e as transições de movimento mais bruscas, impedindo o robô de manter o desempenho estável e de elevada precisão que tinha quando era novo. Estas falhas ocultas não podem ser identificadas através de uma inspeção visual ou de verificações mecânicas; a sua localização e correção exigem a verificação profissional dos parâmetros e a comparação dos dados.
Trabalho mecânico e lubrificação
A reparação do robô Epson, adaptada ao GX20, centra-se na recuperação mecânica, na substituição do lubrificante e na calibração dos parâmetros. O trabalho começa com a inspecção do exterior e da estrutura mecânica do robô, seguindo-se a remoção das coberturas do accionamento dos primeiro e segundo eixos e dos componentes de protecção contra poeiras do eixo Z. A poeira acumulada e os resíduos de desgaste são removidos das superfícies do fuso, da estria e dos componentes do accionamento de redução, e todo o lubrificante degradado ou carbonizado é eliminado. Os componentes do accionamento ligeiramente desgastados são submetidos a uma manutenção detalhada e repostos em condições adequadas.
Substituem-se os vedantes envelhecidos e os componentes de proteção contra o pó para restabelecer a vedação protetora do conjunto e impedir que a entrada contínua de contaminantes cause mais desgaste. Nos conjuntos de acionamento com folga excessiva, recalibram-se as folgas entre componentes de acordo com as normas de montagem do fabricante, para garantir um movimento suave e um amortecimento consistente em todos os eixos.
Pneumática e parâmetros
Após a conclusão das reparações mecânicas, otimizam-se também o sistema pneumático e os parâmetros elétricos. Os circuitos de ar, as ligações e os componentes de regulação da pressão das ferramentas na extremidade do braço são inspecionados minuciosamente. Os tubos envelhecidos ou danificados são substituídos, as fugas são reparadas e a pressão de alimentação é ajustada para garantir uma força constante da ferramenta. São verificados os parâmetros dos servoaccionamentos, as referências de origem e os dados de correspondência dos ganhos de cada eixo.
Os parâmetros que se desviaram são repostos e recalibrados, e a resposta do servo é ajustada ao estado mecânico atual do robô, eliminando desvios no seguimento da trajetória e hesitações no arranque e na paragem. Todos os elementos de fixação estruturais e as bases de montagem das ferramentas são apertados, e a referência de funcionamento do robô é reposta.
Ensaios de aceitação
Concluídos os trabalhos de reparação do robô Epson, são realizados ensaios de aceitação em condições de funcionamento de elevada precisão, adequadas a um robô SCARA. Cada eixo é deslocado manualmente a baixa velocidade ao longo de todo o seu curso, para verificar a suavidade dos movimentos horizontais e verticais e detetar ruídos anormais, bloqueios e folgas. A precisão de posicionamento repetitivo é medida em vários pontos e comparada com os parâmetros originais do processo, para confirmar que os erros de posicionamento regressaram ao intervalo especificado.
Em seguida, executa-se o programa de produção automatizado durante um ensaio prolongado que simula o funcionamento contínuo a alta frequência, verificando a precisão da trajetória, a estabilidade do movimento e a adequação ao posto de trabalho. Este processo de reparação detalhado pode corrigir de forma abrangente o desgaste mecânico e os desvios dos parâmetros do GX20, estabilizar o seu desempenho de precisão, prolongar eficazmente a sua vida útil e apoiar o funcionamento eficiente e estável de linhas de produção automatizadas de precisão.
Para planear a assistência numa célula existente, utilize a lista de verificação das informações necessárias para a reparação de maquinaria industrial.