

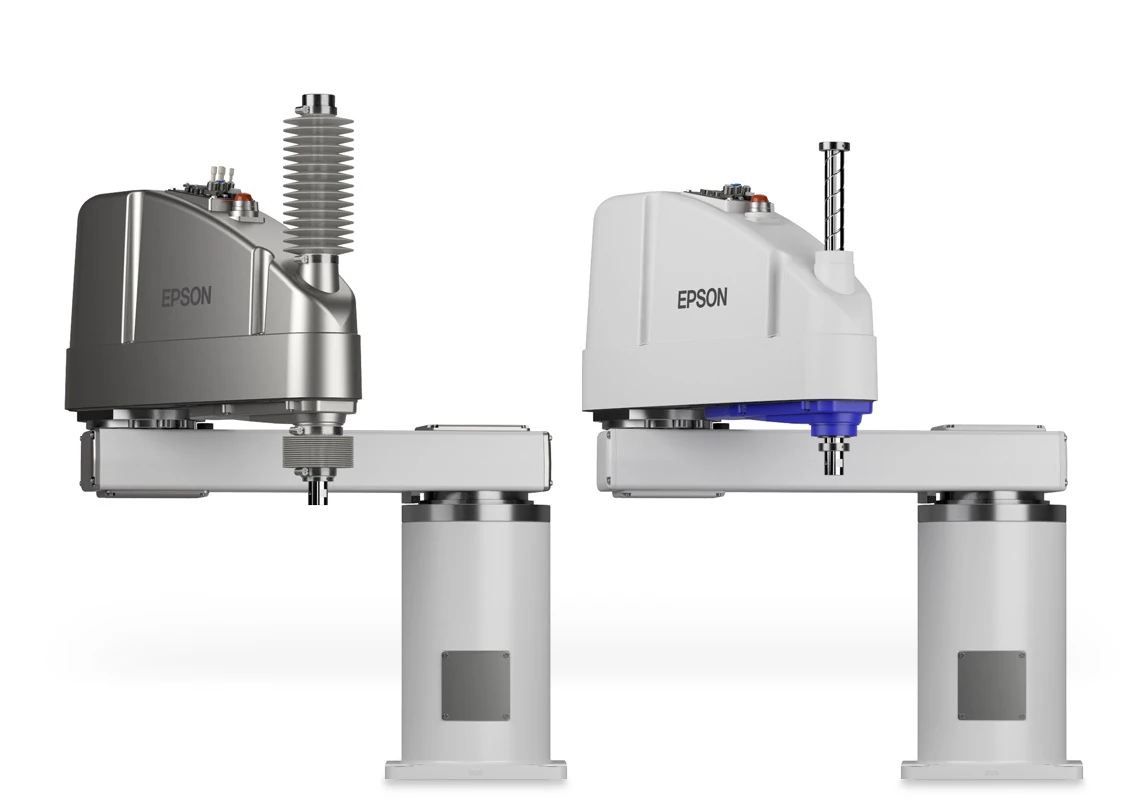
El Epson GX20 es un robot SCARA de cuatro ejes y alta precisión cuyo movimiento horizontal coordinado de cuatro ejes y diseño de elevación vertical precisa lo hacen adecuado para tareas exigentes, como el montaje de componentes electrónicos, la dosificación de precisión, la inspección de piezas pequeñas y la clasificación a alta velocidad. Diseñado principalmente para ciclos de recorrido corto y alta frecuencia, incorpora un mecanismo de accionamiento de precisión y admite un margen reducido de error de posicionamiento. Durante el funcionamiento prolongado con arranques y paradas repetitivos, los problemas relacionados con el desgaste afectan principalmente a las interfaces de transmisión mecánica, las superficies de deslizamiento, los mecanismos del efector final y el ajuste de la respuesta de los servos.
En comparación con los equipos de seis ejes para cargas pesadas, los fallos de este modelo no provocan directamente problemas graves como daños por sobrecalentamiento o paradas. En cambio, suelen manifestarse como pérdidas graduales de precisión, menor suavidad de movimiento y dificultades para cumplir los requisitos del puesto de trabajo. Los métodos convencionales de reparación de uso general no pueden resolver estos problemas; la reparación específica de robots Epson debe tener en cuenta las características de movimiento propias de los robots SCARA.
Accionamientos del brazo horizontal
El desgaste en las interfaces de accionamiento del brazo horizontal es la causa subyacente más común de los fallos del robot GX20. Los ejes primero y segundo realizan movimientos horizontales alternativos de alta frecuencia, que someten los componentes internos del accionamiento reductor a cargas alternas sostenidas y uniformes. El lubricante aplicado en fábrica se deteriora gradualmente y se pierde con el tiempo. A medida que disminuye la lubricación, la resistencia en las interfaces de accionamiento se vuelve desigual, lo que provoca ligeras vacilaciones y vibraciones a baja velocidad durante el movimiento del brazo, mientras la precisión del posicionamiento repetido se desvía gradualmente.
En muchos entornos de producción, estas desviaciones son pequeñas y difíciles de detectar durante el funcionamiento habitual. Sin embargo, al acumularse, pueden causar directamente defectos en el puesto de trabajo, como un acoplamiento desalineado de las piezas, desviaciones en la trayectoria de dispensación y piezas que se caen durante la recogida, lo que afecta continuamente a la tasa de piezas conformes.
Eje vertical
Los fallos del mecanismo de elevación vertical del eje Z son un problema habitual específico del GX20 y afectan directamente a su precisión de posicionamiento vertical. El conjunto de husillo y eje estriado vertical realiza todos los movimientos de elevación y ajuste fino. El polvo fino del taller y los residuos secos pueden adherirse fácilmente a las superficies de trabajo del husillo. Con el tiempo, esta acumulación acelera el desgaste de las superficies de contacto y aumenta la holgura en el movimiento vertical.
A medida que se desarrolla el fallo, el movimiento vertical puede presentar holgura o atascos, con ligeras desviaciones en la altura de elevación en posiciones especificadas, lo que impide que los procesos de ensamblaje de precisión cumplan los requisitos del proceso. Algunas unidades también pueden presentar ruidos anómalos durante la elevación o un ligero descenso involuntario. Se trata de fallos combinados típicos relacionados con una holgura mecánica excesiva y una lubricación deficiente, que requieren desmontar, limpiar y restablecer el conjunto a su estado correcto durante la reparación del robot Epson.
Herramientas y neumática
Los problemas en las herramientas del extremo del brazo y los componentes neumáticos auxiliares pueden producir indirectamente síntomas que parecen fallos del robot. Los robots GX20 suelen utilizar pinzas neumáticas o herramientas de vacío para manipular piezas. El deterioro de los reguladores de presión de aire, los conectores rápidos y los tubos puede causar una presión de suministro inestable y pequeñas fugas de aire. Las fluctuaciones de presión pueden provocar una fuerza de agarre irregular o una succión insuficiente, lo que ocasiona recogidas poco fiables y desviaciones en la colocación. Estos problemas de funcionamiento suelen confundirse con fallos de posicionamiento del propio robot.
Mientras tanto, la vibración prolongada durante el funcionamiento en la interfaz de montaje de la brida del extremo puede reducir la precarga de los elementos de fijación y desplazar la referencia de montaje de la herramienta, lo que aumenta aún más los errores de la estación de trabajo y dificulta el diagnóstico de fallos y la reparación.
Sistema de servocontrol y referencias
Los problemas de respuesta del servo y la desviación de los parámetros de referencia son fallos eléctricos ocultos que no generan mensajes de error explícitos, pero pueden afectar considerablemente a la precisión de funcionamiento. Los arranques y paradas frecuentes, así como los cambios rápidos de dirección durante periodos prolongados, obligan a los servoaccionamientos a ajustar continuamente sus parámetros de salida. Los ajustes adaptativos repetidos de los parámetros pueden provocar una desviación de los datos de referencia originales. Los pequeños cambios en los datos de origen del robot y en los parámetros de ajuste de ganancia pueden introducir ligeros errores en la suavidad de los arranques y paradas y en la precisión del seguimiento de la trayectoria.
Durante el funcionamiento continuo a alta velocidad, las trayectorias se vuelven menos fluidas y las transiciones de movimiento más bruscas, lo que impide que el robot mantenga el rendimiento estable y de alta precisión que ofrecía cuando era nuevo. Estos fallos ocultos no pueden detectarse mediante una inspección visual o comprobaciones mecánicas; para localizarlos y corregirlos se requiere una verificación profesional de parámetros y una comparación de datos.
Trabajos mecánicos y lubricación
La reparación del robot Epson adaptada al GX20 se centra en la restauración mecánica, la sustitución del lubricante y la calibración de parámetros. El trabajo comienza con una inspección del exterior y de la estructura mecánica del robot, seguida de la retirada de las cubiertas de los accionamientos de los ejes primero y segundo y de los componentes de protección contra el polvo del eje Z. Se limpian el polvo acumulado y los residuos de desgaste de las superficies del husillo, la estría y los componentes del reductor, y se elimina todo el lubricante degradado o carbonizado. Los componentes del accionamiento con desgaste leve reciben un mantenimiento detallado para devolverlos a su estado adecuado.
Se sustituyen las juntas envejecidas y los elementos de protección contra el polvo para restablecer el sellado protector del conjunto y evitar que la entrada continua de contaminantes provoque más desgaste. En los conjuntos de accionamiento con holgura excesiva, se reajustan las holguras entre las piezas acopladas conforme a las normas de montaje del fabricante para asegurar un movimiento fluido y una amortiguación uniforme en todos los ejes.
Neumática y parámetros
Una vez completadas las reparaciones mecánicas, también se optimizan el sistema neumático y los parámetros eléctricos. Se inspeccionan minuciosamente los circuitos de aire, las conexiones y los componentes de regulación de presión de la herramienta del extremo del brazo. Se sustituyen los tubos envejecidos o dañados, se reparan las fugas y se calibra la presión de suministro para garantizar una fuerza constante de la herramienta. Se comprueban los parámetros servo, las referencias de origen y los datos de ajuste de ganancias de cada eje.
Los parámetros que se han desajustado se restablecen y recalibran, y la respuesta de los servomotores se ajusta a la condición mecánica actual del robot, eliminando las desviaciones en el seguimiento de la trayectoria y las vacilaciones durante los arranques y las paradas. Se aprietan todos los elementos de fijación estructurales y las bases de montaje de las herramientas, y se restablece la referencia de funcionamiento del robot.
Pruebas de aceptación
Una vez finalizada la reparación del robot Epson, se realizan pruebas de aceptación en condiciones de funcionamiento de alta precisión adecuadas para un robot SCARA. Se mueve manualmente cada eje a baja velocidad a lo largo de todo su recorrido para verificar la fluidez del movimiento horizontal y vertical y comprobar si hay ruidos anómalos, atascos o movimiento perdido. Se mide la precisión de posicionamiento repetido en varios puntos y se compara con los parámetros originales del proceso para confirmar que los errores de posicionamiento han vuelto al rango especificado.
A continuación, se ejecuta el programa de producción automatizada durante una prueba prolongada que simula un funcionamiento continuo de alta frecuencia, para verificar la precisión de la trayectoria, la estabilidad del movimiento y la adecuación al puesto de trabajo. Este proceso detallado de reparación puede abordar de forma integral el desgaste mecánico y las desviaciones de los parámetros del GX20, estabilizar su precisión, prolongar eficazmente su vida útil y favorecer el funcionamiento eficiente y estable de las líneas de producción automatizadas de precisión.
Para planificar el servicio en una celda existente, utilice la lista de verificación de información para la reparación de maquinaria industrial.