

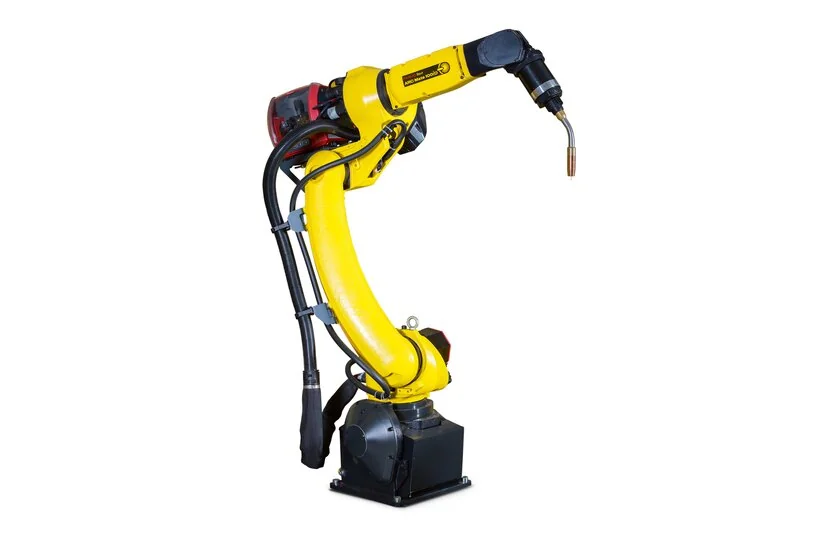
FANUC ARC Mate 100iD到达起焊位置,却未建立电弧,并不直接说明机器人轴系故障。问题可能位于焊接请求、焊机就绪、焊丝输送和返回确认之间,应先沿时序检查,再考虑控制器更换或轨迹修改。
记录完整机器人型号、控制器、焊接软件、焊机、送丝机和焊枪。ARC Mate 100iD具有焊接应用及集成管线特征,但产品介绍不能代替实际焊机协议或耗材规格,排查需要实际集成图和各设备手册。
区分没有焊接请求与有请求但不起弧
保存首条信息、任务和起焊步骤,区分机器人是否请求焊接、焊机是否接受。有请求前的缺口通常应查程序条件和接口;已接受请求但没有电弧,则进入焊接系统分支;电弧确认已产生但机器人没收到,则检查返回链路。
- 用共同时间基准记录请求、就绪、电弧确认和故障状态。
- 记录工件、接头、夹具、焊接规范及耗材身份。
- 记录起焊时焊丝表现,以及是否回烧或送丝不稳。
- 注明焊枪维护、导丝管更换、线缆作业和程序下载。
把送丝作为独立机械链路检查
按焊接设备服务规程隔离后,检查焊丝盘路径、送丝机、导丝管及导电嘴。导电嘴磨损、导丝管不匹配、管路损伤或送丝设置不适用,都可能影响供丝。耗材必须匹配焊丝和工艺,送丝调整应依据设备手册与已批准焊接规程。
送丝测试与起弧测试验证不同问题。无弧送丝稳定不能证明焊接电流回路或电弧确认正常;一次起弧也不能证明所有焊枪姿态下送丝均稳定,应记录测试条件。
核对焊枪状态与管线走向
按实际焊枪资料检查喷嘴、导电嘴安装、绝缘件和已识别管线,留意碰撞、飞溅堆积及维护后走线变化。集成走线并不代表任何管线包或弯曲条件都适用;焊枪实体几何与程序工具参考应分别核对。
| 观察 | 下一步 | 不应直接推断 |
|---|---|---|
| 没有焊接请求 | 程序与允许逻辑 | 焊枪硬件损坏 |
| 焊机未就绪 | 电源状态及接口 | 需要更换机器人驱动 |
| 送丝不稳定 | 送丝机、导丝管、导电嘴和走线 | 所有焊点需要重教 |
| 有弧但无确认 | 返回信号与时序 | 焊缝质量已合格 |
检查保护气与焊接电流路径
工艺需要保护气时,应按批准方法核对气源及实际输送,减压器显示正常不等于焊接时焊枪端流量正常。还应核查工件回路线、夹具接触和规定焊接回路,并与机器人保护接地回路区分。
焊接不稳定或污染还需要材料及焊接工艺审核,机器人维护不能代替焊接质量批准。不能从机器人型号推导电流、电压、气量或送丝速度,应以适用焊接规程和电源资料确定。
区分耗材、接口和部件维修
已确认耗材缺陷,应匹配替换并核对安装;电缆或接头问题,应处理对应组件;映射或就绪逻辑问题,需要有备份的受控集成修改;焊机内部故障应进入对应服务流程。更换机器人控制器需要独立证据。
同时验收动作时序与焊缝结果
先完成规定装配和电气检查,再按需要进行批准的无弧时序检查。实际焊接试验应具备防护、通风及规定保护条件,核查请求、就绪、起弧、结束和恢复。机器人无弧运行不能证明起弧可靠、保护气覆盖或焊缝质量。
验收应使用代表性接头和已批准焊接规程,事先约定检验方法及循环次数,保存维修内容、耗材、程序版本和焊缝检验结果。维修台组件结果与现场验收应分开,外观正常不能代替全部焊接要求。
区分焊枪位置与电弧响应
焊枪维护后应核对已批准工具几何、焊丝伸出及起焊位置。枪颈或导电嘴布置变化,即使程序未改,也会改变实际关系。应先按实装工具规程核实几何,再考虑轨迹补偿,并把程序变更与耗材更换分别记录。
机器人与焊机日志时钟不同时,应用可识别事件对齐并记录剩余误差。画面刷新可能漏掉短暂就绪或确认变化,采样分辨率不足时,不能断言某个时间限制已经超出。
焊道形状变化、气孔或未熔合,需要规定的焊缝检验与工艺审核。这些结果不等同于起弧确认,报告时应区分电气时序跑通与焊缝验收。