

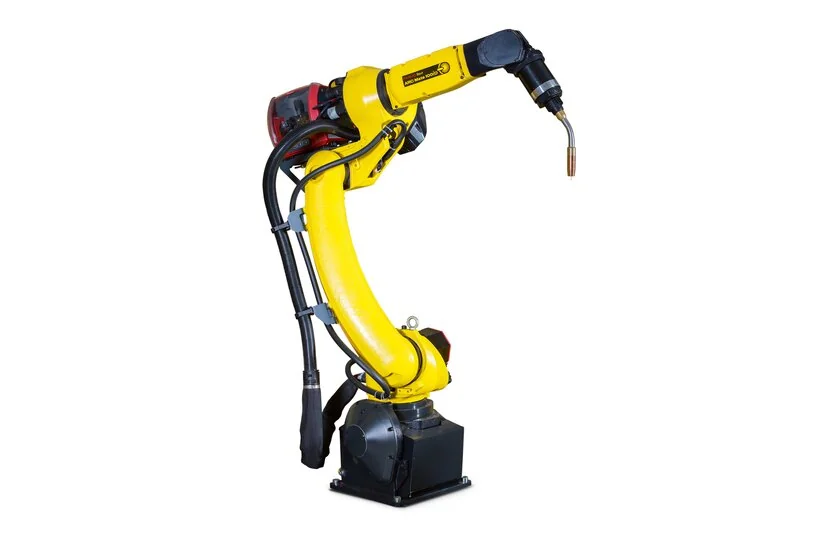
Un FANUC ARC Mate 100iD puede llegar a la posición de inicio de la soldadura sin que se establezca el arco. Ese síntoma no identifica un fallo en un eje del robot. El fallo puede producirse entre la solicitud de soldadura, la señal de disponibilidad de la fuente de alimentación, la alimentación del hilo y la confirmación de retorno. Siga esa secuencia antes de sustituir un controlador o volver a enseñar la trayectoria.
Identifique el modelo completo del robot, el controlador, el conjunto de soldadura, la fuente de alimentación, el alimentador y la antorcha. FANUC describe el ARC Mate 100iD como un robot de soldadura por arco con funciones integradas de tendido de servicios. Esa descripción del producto no establece el protocolo del equipo de soldadura instalado ni las especificaciones de los consumibles. Conserve los planos de integración y los manuales de cada dispositivo instalado junto con el registro del fallo.
Distinga la ausencia de solicitud del fallo al establecer el arco
Registre el primer mensaje, el programa y el paso de inicio. Determine si el robot solicitó la soldadura y si la fuente de soldadura aceptó la solicitud. Si no hubo solicitud, examine las condiciones del programa o la lógica de la interfaz. Si la solicitud se aceptó pero no se estableció el arco, siga la rama de diagnóstico del sistema de soldadura. Si se generó una señal de arco que el robot no recibió, compruebe la ruta de retorno de la señal.
- Estados de solicitud, disponibilidad, arco establecido y fallo con una referencia temporal común.
- Identificaciones de la pieza, la articulación, el útil de fijación, el programa de soldadura y los consumibles.
- Comportamiento del hilo al inicio y cualquier retroceso por quemado o irregularidad en la alimentación.
- Mantenimiento de la antorcha, cambios de guía del hilo, trabajos en cables y descargas recientes.
Inspeccione la alimentación del alambre como un recorrido mecánico independiente
Con el equipo de soldadura aislado según su procedimiento de mantenimiento, inspeccione el recorrido del carrete, el alimentador, la guía del hilo y la punta de contacto. Una punta desgastada, una guía incorrecta, un conducto dañado o una configuración de alimentación inadecuada pueden alterar el suministro de hilo. Seleccione los consumibles adecuados para el hilo instalado y el proceso. El ajuste correcto del alimentador debe basarse en su manual y en el procedimiento de soldadura aprobado, no en una configuración universal del robot.
Una prueba de alimentación de alambre y una prueba de arco responden a preguntas distintas. Una alimentación estable sin arco no verifica el circuito de corriente de soldadura ni la confirmación del arco. A la inversa, la aparición de un arco no demuestra que la alimentación se mantenga estable en todas las orientaciones de la antorcha. Registre las condiciones de prueba y no interprete un único arranque satisfactorio como prueba de una reparación completa.
Compruebe el estado de la antorcha y los conductos y cables instalados
Inspeccione la boquilla, la fijación de la punta, los aislantes y el recorrido de servicio identificado, según lo exija la documentación de la antorcha instalada. Busque señales de impactos, salpicaduras o cambios de recorrido posteriores al mantenimiento. El tendido integrado no elimina la necesidad de comprobar que el conjunto de cables instalado y las condiciones de curvatura permitidas sean los adecuados. Distinga la geometría de la antorcha de la referencia de herramienta programada.
| Observación | Siguiente comprobación | No deduzca |
|---|---|---|
| Sin solicitud de soldadura | Programa y lógica de habilitación | El equipo de la antorcha ha fallado |
| Equipo de soldadura no preparado | Estado de la fuente e interfaz documentada | Es necesario sustituir el accionamiento del robot |
| El suministro de hilo es irregular | Alimentador, revestimiento, punta y recorrido | Es necesario editar cada punto de soldadura |
| Se produce el arco; el robot indica que no hay confirmación | Señal de retorno y temporización | La calidad de la soldadura es aceptable |
Revise las condiciones del gas y del circuito de corriente
En un proceso que requiere gas de protección, verifique el suministro de gas identificado y el caudal real mediante el método aprobado. Una lectura normal del regulador no demuestra que llegue gas a la antorcha durante la soldadura. Revise la conexión de retorno de la corriente de soldadura, el contacto con el útil de sujeción y el circuito de soldadura especificado. Estas son comprobaciones del sistema de soldadura; no deben confundirse con el circuito de puesta a tierra de protección del robot.
Una soldadura inestable o contaminada también requiere revisar el material y el procedimiento de soldadura. El mantenimiento del robot, por sí solo, no permite aprobar la calidad de la soldadura. No deduzca valores de corriente, tensión, caudal de gas ni velocidad del hilo a partir del nombre del modelo. Consulte el procedimiento de soldadura aplicable y la documentación de la fuente de alimentación instalada para conocer los límites y los criterios de aceptación.
Elija entre reparar el consumible, la interfaz o el componente
Un defecto confirmado en un consumible requiere la sustitución por el componente correspondiente y una comprobación de la configuración. Un fallo identificado en un cable o conector requiere su reparación específica. Un problema de asignación o de disponibilidad requiere un trabajo de integración controlado y una copia de seguridad. Derive un fallo interno de la fuente de alimentación por la vía de servicio adecuada. Un cambio del controlador del robot debe contar con pruebas independientes que lo respalden.
Verifique la secuencia y la soldadura resultante
Comience con las comprobaciones prescritas del conjunto y del sistema eléctrico, seguidas, cuando corresponda, de una secuencia en seco aprobada. Para la prueba real de arco, utilice condiciones de soldadura con resguardos, ventilación y la protección especificada. Verifique la solicitud, la disponibilidad, el establecimiento del arco, la finalización y la recuperación. Un movimiento en seco del robot no puede demostrar la fiabilidad del arco, la cobertura de gas ni la calidad de la soldadura.
La aceptación debe basarse en uniones representativas y en el procedimiento de soldadura aprobado, con el método de inspección y el número de repeticiones acordados. Guarde los detalles de la reparación, los consumibles, la versión del programa y los resultados de la inspección de las soldaduras. Distinga el resultado de un componente probado en banco de la aceptación de la célula instalada. Un cordón de aspecto normal, por sí solo, no demuestra que se hayan cumplido todos los requisitos de soldadura especificados.
Mantenga separados la posición de la antorcha y el comportamiento del arco
Compare la geometría aprobada de la herramienta, la longitud libre del hilo y la posición inicial después del mantenimiento de la antorcha. Un cambio en la configuración del cuello o de la punta de contacto puede alterar la relación física entre los componentes aunque el programa del robot no haya cambiado. Verifique esa geometría mediante el procedimiento correspondiente a las herramientas instaladas antes de compensarla con nuevos puntos de trayectoria. Registre por separado los cambios en el programa y la sustitución de consumibles.
Si los registros del robot y de la máquina de soldadura utilizan relojes distintos, sincronícelos mediante un evento identificable y registre la incertidumbre restante. La actualización de una pantalla puede ocultar una transición breve de la señal de listo o de confirmación. No afirme que se superó un límite de tiempo sin un método de registro capaz de detectarlo.
Un cambio en la forma del cordón, la presencia de porosidad o la falta de fusión requieren la inspección de la soldadura especificada y la revisión del procedimiento. Estos resultados no equivalen a la confirmación del inicio del arco. Mantenga esta distinción al comunicar los resultados de la reparación para que el éxito de la secuencia eléctrica no se confunda con la aceptación de la soldadura.
Inspección y reparación de robots de soldadura
FANUC reparación de robots y evaluación del controlador
Contacte con Suntech e indique las etiquetas del robot y del sistema de soldadura
Referencia del fabricante
Información del producto FANUC ARC Mate 100iD
Comprobaciones del montaje de la antorcha y del TCP tras intervenir en el paquete de mangueras
Para la célula completa, consulte la guía del proceso de soldadura robotizada y sus fallos.