

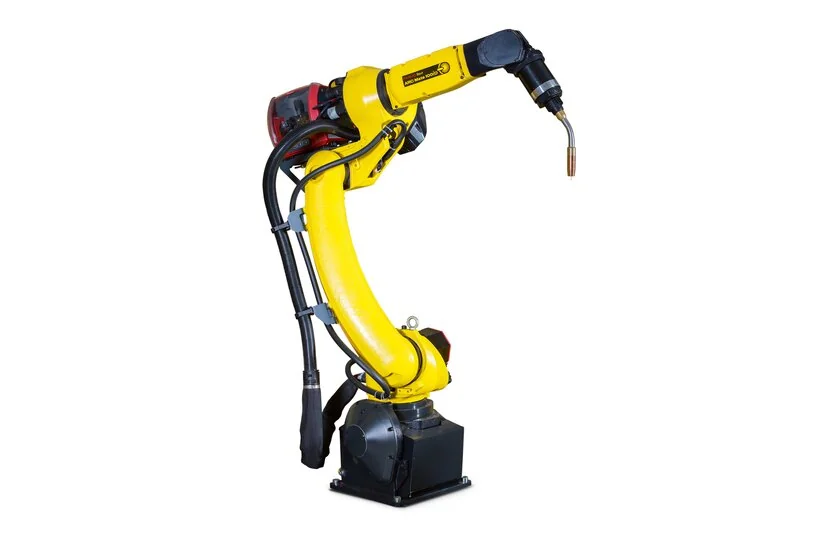
Um FANUC ARC Mate 100iD pode chegar à posição inicial de soldadura sem que o arco se estabeleça. Este sintoma não identifica uma avaria num eixo do robô. A falha pode ocorrer entre o pedido de soldadura, a disponibilidade da fonte de alimentação, a alimentação do arame e a confirmação de retorno. Verifique essa sequência antes de substituir um controlador ou voltar a ajustar a trajectória.
Identifique o modelo completo do robô, o controlador, o equipamento de soldadura, a fonte de alimentação, o alimentador e a tocha. FANUC descreve o ARC Mate 100iD como um robô de soldadura por arco com características integradas para encaminhamento de serviços. Esta descrição do produto não confirma o protocolo do equipamento de soldadura instalado nem as especificações dos consumíveis. Mantenha os esquemas de integração e o manual de cada dispositivo instalado junto do registo da avaria.
Distinga entre ausência de pedido e falha no estabelecimento do arco
Registe a primeira mensagem, o programa e o passo inicial. Determine se o robô solicitou a soldadura e se a fonte de alimentação aceitou o pedido. A ausência de pedido aponta para condições do programa ou lógica da interface. Se o pedido foi aceite, mas o arco não se estabeleceu, siga o ramo do sistema de soldadura. Se o sinal de retorno do arco não chegar ao robô, verifique o circuito de retorno.
- Pedidos, estados de pronto, de arco estabelecido e de avaria com uma referência temporal comum.
- Identificações da peça, junta, dispositivo de fixação, programa de soldadura e consumíveis.
- Comportamento do fio no arranque e eventuais irregularidades de recuo ou de alimentação.
- Assistência à tocha, substituição do tubo-guia, trabalhos nos cabos e transferências recentes.
Inspecione a alimentação do arame como um percurso mecânico independente
Com o equipamento de soldadura isolado de acordo com o procedimento de assistência, inspecione o percurso do arame, o alimentador, a espiral-guia e o bico de contacto. Um bico desgastado, uma espiral-guia incorreta, uma conduta danificada ou uma configuração de alimentação inadequada podem perturbar a alimentação do arame. Escolha os consumíveis em função do arame e do processo instalados. O ajuste correto do alimentador deve seguir o manual e o procedimento de soldadura aprovado, não uma configuração universal do robô.
Um teste de alimentação do fio e um teste de arco respondem a perguntas diferentes. Uma alimentação estável sem arco não verifica o percurso da corrente de soldadura nem a confirmação do arco. Por outro lado, a ocorrência de um arco não prova que a alimentação se mantém estável em todas as orientações da tocha. Registe as condições do teste e não interprete um único arranque bem-sucedido como prova de uma reparação completa.
Verifique o estado da tocha e o encaminhamento dos cabos e das mangueiras
Inspecione o bocal, a fixação da ponta, os isoladores e o percurso de assistência identificado, conforme exigido pela documentação da tocha instalada. Procure sinais de impacto, salpicos ou alterações de encaminhamento ocorridas após a manutenção. O encaminhamento integrado não dispensa a verificação do conjunto de cabos instalado e das condições de curvatura permitidas. Analise a geometria da tocha separadamente da referência programada da ferramenta.
| Observação | Verificação seguinte | Não deduza |
|---|---|---|
| Sem pedido de soldadura | Lógica do programa e das permissões | Falha do equipamento da tocha |
| A máquina de soldar não está pronta | Estado da fonte e interface documentada | É necessário substituir o accionamento do robô |
| A alimentação do fio é irregular | Alimentador, tubo-guia, ponta e percurso | Todos os pontos de soldadura exigem edição |
| O arco ocorre, mas o robô não regista confirmação | Sinal de retorno e temporização | A qualidade da soldadura é aceitável |
Verificar as condições do gás e do percurso da corrente
Num processo que exija gás de proteção, verifique o abastecimento de gás identificado e o caudal efetivo pelo método aprovado. Uma leitura normal no regulador não comprova que haja caudal na tocha durante a soldadura. Verifique a ligação de retorno da corrente de soldadura, o contacto do dispositivo de fixação e o circuito de soldadura especificado. Estas são verificações do sistema de soldadura e não devem ser confundidas com o circuito de terra de proteção do robô.
Uma soldadura instável ou contaminada também exige uma análise do material e do procedimento de soldadura. A manutenção do robô, por si só, não permite aprovar a qualidade da soldadura. Não deduza valores de corrente, tensão, caudal de gás ou velocidade do arame a partir do nome do modelo. Utilize o procedimento de soldadura aplicável e a documentação da fonte de alimentação instalada para determinar os limites e os critérios de aceitação.
Escolha entre a reparação de consumíveis, da interface ou do componente
Um defeito confirmado num consumível exige a substituição correspondente e uma verificação da configuração. Uma avaria identificada num cabo ou conector requer a reparação específica. Um problema de mapeamento ou de prontidão requer trabalho de integração controlado, com uma cópia de segurança. Encaminhe uma avaria interna da fonte de alimentação pelo serviço adequado. Uma substituição do controlador do robô deve ser sustentada por provas independentes.
Verifique a sequência e a soldadura resultante
Comece pelas verificações prescritas do conjunto e do sistema elétrico, seguidas de uma sequência de movimentos a seco aprovada, quando adequada. Utilize condições de soldadura protegidas, ventilação e a proteção especificada para o teste de arco em causa. Verifique o pedido, a prontidão, o estabelecimento do arco, a conclusão e a recuperação. Um movimento do robô sem soldadura não demonstra a fiabilidade do arco, a cobertura gasosa nem a qualidade da soldadura.
A aceitação deve basear-se em juntas representativas e no procedimento de soldadura aprovado, utilizando o método de inspeção e o número de repetições acordados. Registe os detalhes da reparação, os consumíveis, a versão do programa e os resultados da inspeção das soldaduras. Distinga o resultado do componente na bancada da aceitação da célula instalada. Um cordão com aspeto normal, por si só, não comprova que todos os requisitos especificados para a soldadura tenham sido cumpridos.
Mantenha separadas a posição da tocha e a resposta do arco
Após a manutenção da tocha, compare a geometria aprovada da ferramenta, a extensão do fio e a posição inicial. Uma alteração do pescoço ou da disposição do bico de contacto pode modificar a relação física, mesmo que o programa do robô não tenha mudado. Verifique a geometria segundo o procedimento aplicável à ferramenta instalada antes de compensar com novos pontos de trajetória. Registe separadamente qualquer alteração do programa e a substituição de consumíveis.
Se os registos do robô e do equipamento de soldadura utilizarem relógios diferentes, sincronize-os com base num evento identificável e registe a incerteza restante. A atualização do ecrã pode ocultar uma breve transição de estado de pronto ou de confirmação. Não afirme que foi excedido um limite de temporização sem um método de registo capaz de o detetar.
Uma alteração na forma do cordão, porosidade ou falta de fusão exige a inspeção de soldadura especificada e a revisão do procedimento. Estes resultados não são equivalentes à confirmação do início do arco. Mantenha esta distinção ao comunicar os resultados da reparação, para que o sucesso da sequência elétrica não seja confundido com a aceitação da soldadura.
Inspeção e reparação de robôs de soldadura
FANUC Reparação de robôs e avaliação do controlador
Contacte a Suntech com as etiquetas do robô e do sistema de soldadura
Referência do fabricante
Informações sobre o produto FANUC ARC Mate 100iD
Verificações de montagem da tocha e do TCP após trabalhos no conjunto de mangueiras
Para a célula completa, consulte o guia do processo de soldadura robótica e das avarias.