

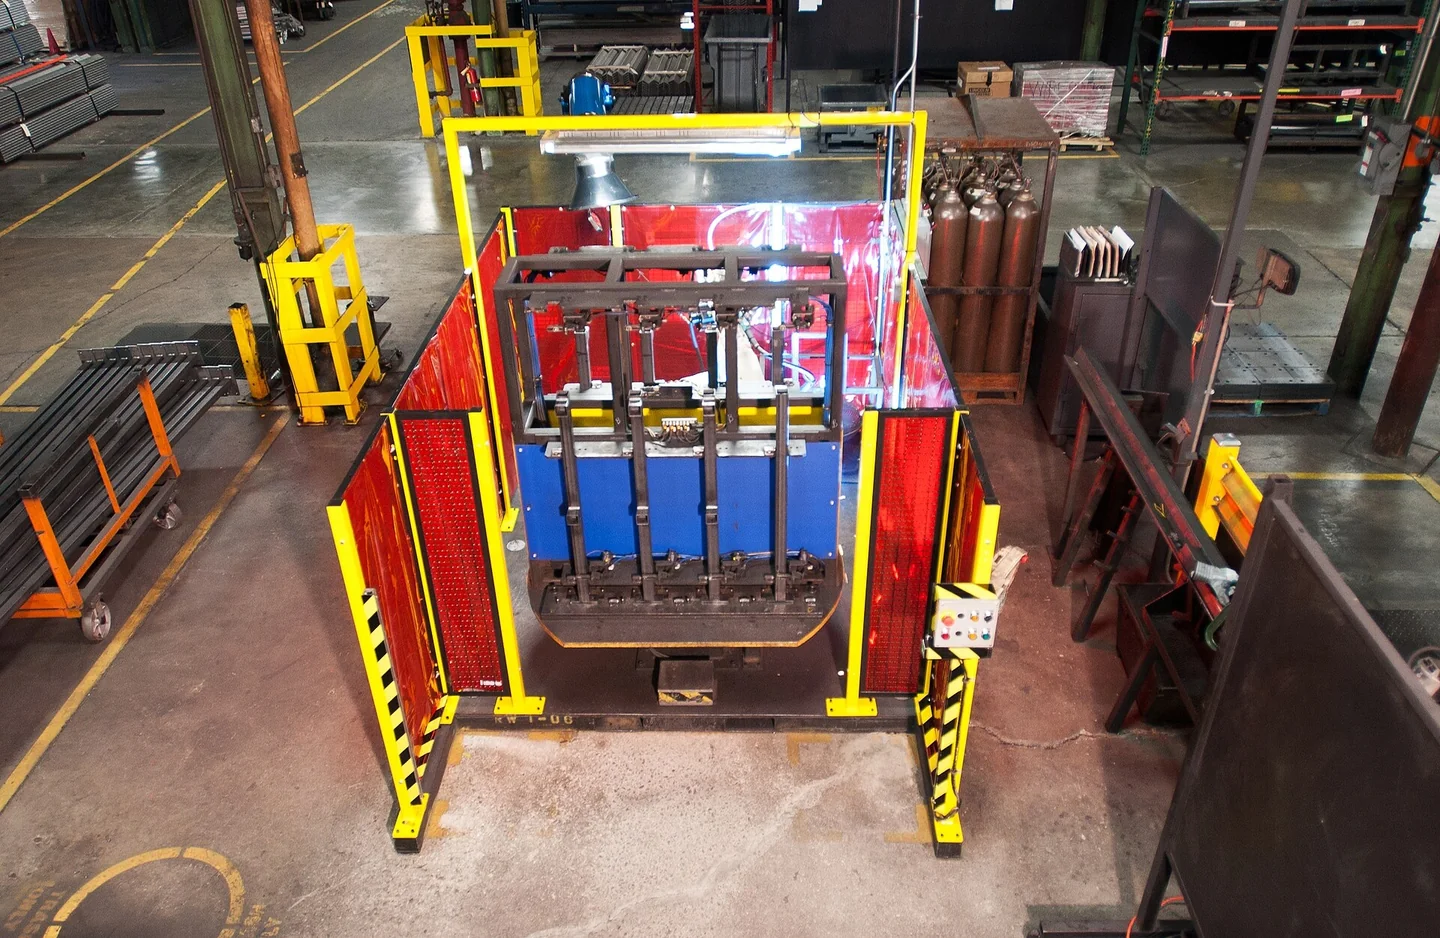
机器人焊接通过程序控制机械臂移动焊接工具,并与焊接工艺配合。焊接机器人不只是本体,还需要电源、工装、过程控制和防护。焊接结果既取决于轨迹,也取决于工件装配、工具状态及适用的焊接工艺规程。
本文介绍焊接机器人如何工作、适合哪些生产任务,以及怎样区分焊接工艺异常与运动异常,同时说明维修评估需要的记录。参数和验收标准必须对应实际材料、接头、工艺和设备。
其他焊接应用和工艺需要哪些不同检查?
常见机器人焊接类型包括电弧和电阻工艺。TIG钨极惰性气体保护焊使用非熔化钨极,也可能单独送填充丝,应检查电极状态、气体保护与规定起弧顺序。MIG工位的送丝故障检查不能覆盖全部TIG问题。
激光焊接以聚焦光束供热,需要针对性检查光学部件、接头配合、光路与防护围护。等离子焊采用压缩电弧,焊枪和气体要求不同。机器人系统必须协调实际焊源与工具,不能只改普通电弧工位软件就当作完成工艺替换。
机器人焊接相对手工焊接有什么优势?
在接头稳定时,自动焊接可重复规定路径与时序,但并不消除工艺波动。人工焊工可以在手工焊接中适应工件变化,机器人则需要明确的检测或控制方法。机器视觉、焊缝传感可能提供帮助,但仍需正确设置与验证。
汽车行业的工业机器人可能在固定工位焊接重复零件,协作机器人可能采用不同上料安排。两者均需要涵盖焊枪及热作业的应用风险评估。应综合比较可达性、产品组合、检验与恢复工作,不把采用机器人等同于保证焊缝合格。
机器人焊接工位如何完成一次循环?
工位先确认工件存在并夹持到位,机器人接近接头,焊接设备报告就绪,再由程序请求工艺。机器人与工艺设备按约定顺序运行。焊接完成后,工位记录完成状态,并在工艺允许时释放工件。
发出启动指令不等于已经完成焊接。设备可能仍在等待送丝、工艺就绪或其他确认。需要同时保留机器人程序步骤与焊接设备状态,通过时间戳判断哪个事件先出现。
| 系统 | 工位中的作用 | 应记录的证据 |
|---|---|---|
| 机器人与控制器 | 定位工具并执行运动程序 | 程序、步骤、轴号、姿态和完整报警 |
| 焊接电源 | 提供并控制焊接工艺 | 工艺选择、就绪状态和故障历史 |
| 送丝机与焊枪 | 在配置该装置的工艺中供丝并引导电弧 | 送丝路径、耗材和实际送丝响应 |
| 工装与变位机 | 定位并支撑工件 | 夹持状态、装配间隙和变位机基准 |
| 工位控制 | 协调许可、启动和完成状态 | 信号名称、顺序和超时 |
| 防护与排烟 | 控制实际任务中的接近和暴露 | 设备状态及适用检查记录 |
弧焊与点焊需要不同的检查方法
弧焊机器人
采用送丝电弧工艺时,工位需要把运动与送丝、保护气体和焊接电源配合起来。焊枪角度、距离和移动路径都会影响接头,应纳入明确的焊接工艺规程。不能直接复制其他材料或接头的参数。
MIG与MAG都属于相关的熔化极气体保护焊工艺,但气体及应用条件不同。其他机器人弧焊任务也可能采用不同工具和工艺,不能把所有焊接机器人都当成同一种送丝系统。
点焊机器人
电阻点焊通过电极对接头施加压力和电流,检查内容包括电极状态、压力、冷却及焊接规范。因此,点焊钳需要保留的故障信息与弧焊焊枪不同。本体外形相近,不代表工艺检查可以通用。
什么任务适合机器人焊接?
接头重复、工件呈现稳定的任务适合作为评估起点,工位还需具备工具可达性、可靠夹持和焊缝检验方法。小批量任务也可能适用,但换程序、换工装和上下料时间都要计入评估。
先选择有代表性的工件,记录接头可达性、间隙变化、材料和检验要求,再核对臂展、工具质量和完整工作包络。仅凭额定负载不足以确定安装适用性,还需考虑工具惯量、管线、变位机和工艺限制。
为什么机器人走完轨迹,焊缝仍然不合格?
机器人运动与焊接质量相关,但属于不同观察结果。机械臂可能重复执行原轨迹,而导电嘴污染、送丝不稳、装配不良或工艺改变影响了焊缝。工装发生变化,也可能使接头偏离原示教轨迹。
重新示教前,应把工件与工艺同批准的基准状态比较。如果焊枪或安装位置变过,按适用方法核对工具中心点TCP,并记录修改前后的数据。仅靠改轨迹掩盖工装问题,可能让下一批工件出现新偏差。
| 故障现象 | 首先比较什么 | 换件前记录 |
|---|---|---|
| 启动请求后没有电弧 | 机器人指令与电源就绪、反馈是否一致 | 程序步骤、信号和焊接电源报警 |
| 送丝不稳定 | 送丝路径、耗材和送丝机实际响应 | 焊丝、焊丝盘状态及故障阶段 |
| 焊缝位置偏移 | 工装、工具安装、TCP与工件坐标系 | 近期改动和测得的接头位置 |
| 焊道中途停止 | 工艺故障还是机器人或外部停止 | 首个报警、时间戳和可见缺陷 |
| 升温后质量变化 | 工艺条件、冷却和磨损 | 持续时间、生产负载及检验结果 |
表格提供的是检查方向,不是已确认的坏件结论。复现及检查按安装设备的接近和能量隔离流程进行,不通过旁路防护让生产循环继续运行。
维护应该覆盖哪些内容?
按机器人、焊枪、焊接电源及变位机手册制定计划,检查各工作姿态中的电缆和软管走线,观察接触、过度拉伸与重复弯折,并根据工艺核对耗材和冷却状态。焊枪表面干净,不能单独证明气体供应和电气接触正常。
把计划维护与故障维修分开记录,保留型号、维护位置、发现状态及采取的措施。照片应能识别所检区域和设备。通用图库图片可用于说明,却不能作为已经完成维护的证据。
怎样选择现有型号指南?
起弧或送丝异常可参考FANUC ARC Mate 100iD故障指南;管线作业后工具基准变化,可参考ARC Mate 120iD管线与TCP检查。
OTC FD-V8中断指南侧重停止与返回信号;安川AR1440焊枪指南说明焊丝伸出与碰撞证据。采用具体流程前,仍需核对完整型号和安装工艺。
维修结果怎样验收?
维修前明确测试范围。控制器或驱动器在维修台上的测试,不等于在生产工装上完成焊接验证。应分别约定运动试验、工具检查、工艺试焊和焊缝检验,采用适用质量规范,不只凭“焊缝看起来正常”判断。
- 确认机器人、控制器、焊接电源、焊枪及变位机身份。
- 按批准的备份流程保留程序和设置。
- 记录维修位置、测试条件、报警及仍存在的限制。
- 在约定范围内验证运动、工艺信号和实际接头质量。
可进入焊接机器人维修栏目查看型号文章,或把设备身份与故障记录发给晟泰,进一步区分机械臂、工艺设备、工具或工位控制问题。
厂家技术参考
FANUC ARC Mate系列概览用于核对弧焊应用背景,不代表所有型号、工艺选项或维修均适用于某个现场。本文的诊断与验收表为通用工程建议,不是已完成客户维修的记录。