

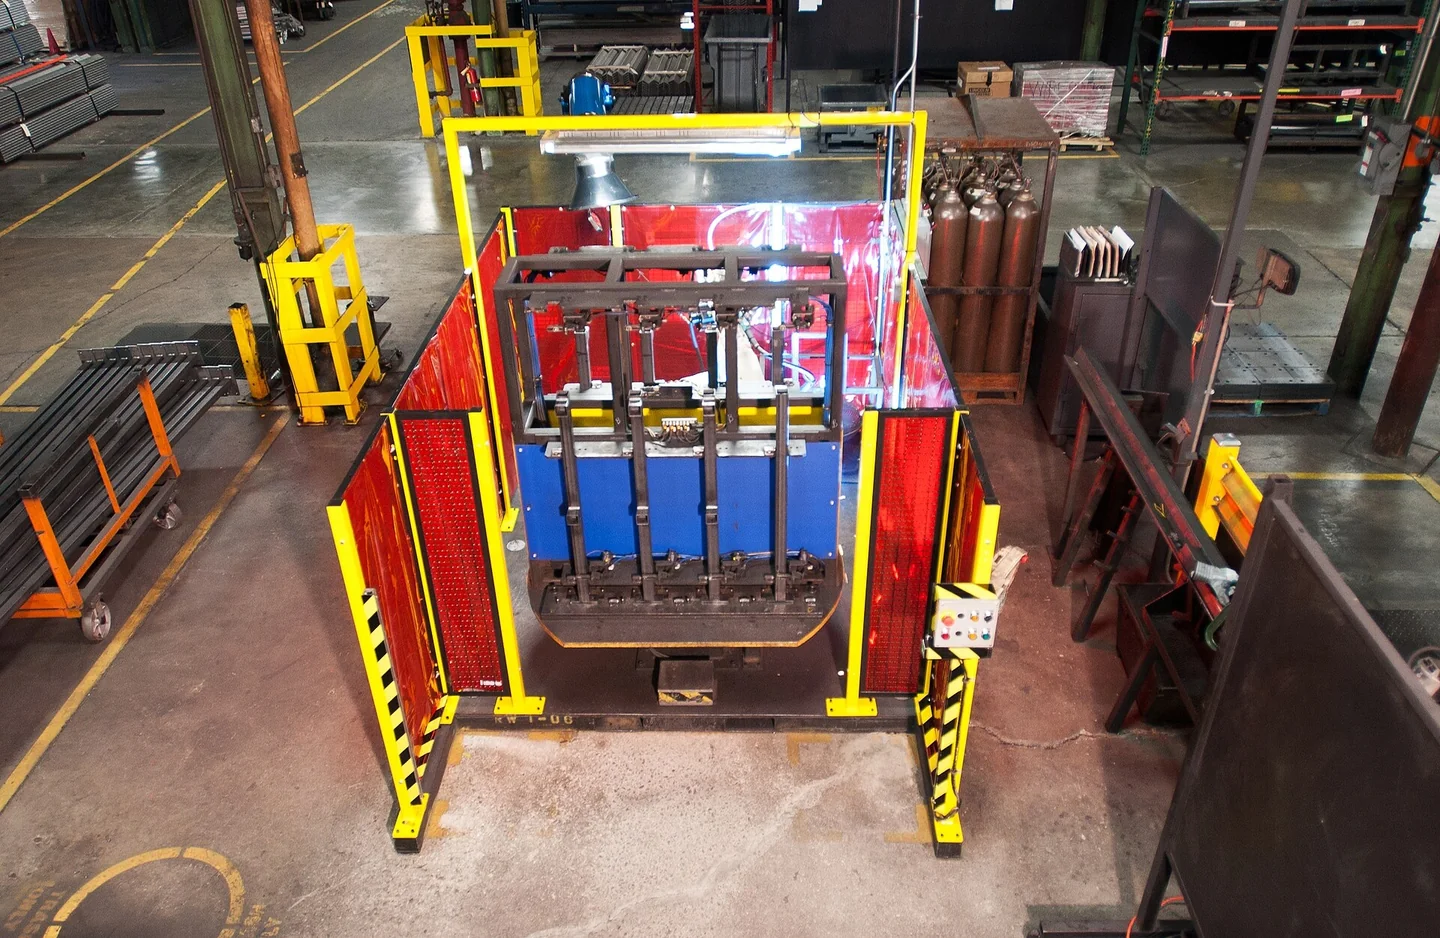
La soldadura robotizada utiliza un robot programado para mover una herramienta de soldadura y controlar el proceso. Un robot de soldadura necesita más que un brazo. La celda también requiere una fuente de energía para la soldadura, dispositivos de sujeción, controles de proceso y protecciones. El ajuste de las piezas, el estado de la herramienta y el procedimiento de soldadura influyen en el resultado.
Esta guía explica cómo funcionan los robots de soldadura y dónde se integran en la producción. Muestra cómo distinguir un fallo de soldadura de un fallo de movimiento. También enumera los registros necesarios para revisar una reparación. Ajuste los parámetros y los límites de prueba al material, la unión, el proceso y la máquina concreta.
¿Qué otras aplicaciones y procesos de soldadura requieren comprobaciones diferentes?
Entre los tipos habituales de soldadura robotizada se encuentran la soldadura por arco y la soldadura por resistencia. Dentro de la soldadura por arco, la soldadura TIG utiliza un electrodo de tungsteno no consumible. Su nombre, soldadura con gas inerte de tungsteno, describe el método de protección. Un sistema TIG puede necesitar una alimentación independiente de material de aporte. Compruebe el estado del electrodo, la cobertura del gas y la secuencia de inicio especificada. Una rama del diagnóstico de fallos de alimentación de hilo de una célula MIG no abarca todos los fallos de TIG.
La soldadura láser utiliza un haz enfocado como fuente de calor. Su óptica, el ajuste de la unión, la trayectoria del haz y el cerramiento de protección requieren comprobaciones específicas del proceso. La soldadura por plasma utiliza un arco constreñido y tiene requisitos diferentes de antorcha y gas. Los sistemas de soldadura robótica deben coordinar la fuente y la herramienta utilizadas. Ninguno de los dos procesos puede implantarse en una célula de soldadura por arco estándar mediante un simple cambio de software.
¿Qué ventajas tiene la soldadura robotizada frente a la soldadura manual?
La soldadura automatizada puede repetir una trayectoria y unos tiempos definidos sobre una unión estable. Estas son ventajas útiles de la soldadura robotizada, pero no eliminan la variación del proceso. Un soldador puede adaptarse a los cambios de una pieza durante la soldadura manual. Un robot necesita un método definido para detectar o controlar esos cambios. La visión artificial o la detección de juntas pueden ayudar, siempre que se configuren y validen correctamente.
Un robot industrial del sector automotriz puede soldar repetidamente una pieza en una célula fija. Un robot colaborativo puede responder a un patrón de carga diferente. Ambos requieren una evaluación de riesgos de la aplicación, que incluya la antorcha y los trabajos en caliente. Compare el acceso, la variedad de piezas, la inspección y las tareas de recuperación. Elija el proceso completo en lugar de dar por supuesto que cualquier robot garantiza una soldadura adecuada.
¿Cómo funciona una célula de soldadura robotizada?
Primero, la celda confirma que la pieza está presente y sujeta. El robot se desplaza hacia la unión. La unidad de soldadura indica que está lista. A continuación, el programa inicia el proceso. El robot y la unidad de soldadura siguen la secuencia establecida. Después de la soldadura, la celda confirma que el proceso ha terminado. Libera la pieza cuando el proceso lo permite.
Una orden de inicio no demuestra que se haya realizado una soldadura. La unidad puede estar esperando la alimentación de alambre o una señal de disponibilidad. Guarde el paso del robot y el estado de la unidad de soldadura. Compare sus marcas de tiempo para determinar qué evento ocurrió primero.
| Sistema | Función en la célula | Datos que conviene registrar |
|---|---|---|
| Robot y controlador | Posicionar la herramienta y ejecutar el programa de movimiento | Programa, paso, eje, pose y texto de la alarma |
| Fuente de alimentación para soldadura | Suministrar y controlar el proceso de soldadura | Selección del proceso, preparación e historial de fallos |
| Alimentador de hilo y antorcha | Suministrar el hilo y guiar el proceso de arco cuando esté equipado para ello | Recorrido del alambre, consumibles y respuesta de alimentación observada |
| Dispositivo de sujeción y posicionador | Localizar y sujetar la pieza de trabajo | Estado de las sujeciones, ajuste de las piezas y referencia del posicionador |
| Controles de la célula | Coordinar los permisos, los inicios y la finalización | Nombres de las señales, secuencia y tiempo de espera |
| Medidas de protección y extracción | Controle la exposición y el acceso según la tarea instalada | Estado del dispositivo y registro de inspección aplicable |
La soldadura por arco y la soldadura por puntos requieren comprobaciones diferentes
Robots de soldadura por arco
En la soldadura por arco con alimentación de hilo, la célula debe coordinar el movimiento, la alimentación de hilo, el gas y la alimentación eléctrica. El ángulo de la antorcha, la separación y la trayectoria de avance afectan a la unión. Utilice el procedimiento de soldadura definido para esa pieza. Una configuración destinada a otro material u otra unión puede dar un mal resultado.
MIG y MAG son procesos relacionados de soldadura por arco con gas de protección. Se diferencian en el gas de protección y en sus aplicaciones. Otros trabajos de soldadura por arco robotizada pueden utilizar un proceso o una herramienta diferentes. Compruebe la configuración real. No dé por hecho que todos los robots de soldadura utilizan alimentación de hilo.
Robots de soldadura por puntos
La soldadura por puntos por resistencia aplica fuerza y corriente a través de electrodos en una unión. Compruebe los electrodos, la fuerza, la refrigeración y el programa de soldadura. Una pistola de soldadura por puntos requiere un registro de fallos distinto del de una antorcha de soldadura por arco. Los brazos pueden parecer similares. Las comprobaciones de sus procesos no son las mismas.
¿Cuándo son útiles los robots de soldadura?
Las uniones repetitivas con piezas estables son un buen punto de partida. La herramienta necesita acceso a cada unión. La célula también necesita dispositivos de sujeción adecuados y una forma de inspeccionar la soldadura. Los lotes pequeños también pueden ser aptos para la automatización. Incluya en la evaluación los cambios de programa, los útiles de fijación y el tiempo de carga.
Empiece con una pieza de muestra que corresponda al trabajo. Registre el acceso a las uniones, la variación de las holguras, el material y las necesidades de ensayo. Compruebe el alcance, la masa de la herramienta y toda el área de movimiento. La capacidad de carga por sí sola no demuestra que la configuración vaya a funcionar. También importan la inercia de la herramienta, las mangueras, los posicionadores y los límites del proceso.
¿Por qué puede un robot seguir la trayectoria y producir una soldadura defectuosa?
El movimiento y la calidad de la soldadura se afectan mutuamente, pero no se comprueban de la misma manera. El brazo puede repetir su trayectoria mientras la soldadura cambia. Esto puede deberse a una punta de contacto sucia, una alimentación deficiente del hilo o un mal ajuste de las piezas. Un dispositivo de sujeción desplazado también puede alejar la junta de la trayectoria programada.
Compruebe primero la pieza y el proceso con respecto a la referencia aprobada. Hágalo antes de programar nuevos puntos. Si se ha cambiado la antorcha o su soporte, compruebe el punto central de la herramienta mediante el método especificado. Registre los valores anteriores y los nuevos. Un cambio de trayectoria que oculte una fijación suelta puede causar un fallo en el siguiente lote.
| Síntoma | Primera comparación | Registrar antes de la sustitución |
|---|---|---|
| No se produce el arco tras una solicitud de inicio | Orden del robot frente a la disponibilidad de la fuente y las señales de realimentación | Paso del programa, señales y alarma de la fuente de alimentación |
| La alimentación de alambre es irregular | Trayectoria de alimentación, consumibles y respuesta real del alimentador | Tipo de hilo, estado de la bobina y etapa afectada |
| La ubicación de la soldadura se ha desplazado | Dispositivo de fijación, montaje de la herramienta, TCP y sistema de coordenadas de trabajo | Cambios recientes y posición medida de la articulación |
| La soldadura se interrumpe durante una pasada | Fallo del proceso frente a parada del robot o parada externa | Primera alarma, marcas de tiempo y defecto visible |
| Cambios en la calidad tras el calentamiento | Condiciones del proceso, refrigeración y desgaste | Duración, carga de producción y resultado de la inspección |
Estas comprobaciones orientan el diagnóstico. No demuestran qué pieza ha fallado. Siga los procedimientos de acceso y aislamiento del sistema instalado. No anule sus resguardos ni sus funciones de protección para repetir un ciclo.
¿Qué debe abarcar el mantenimiento?
Utilice los manuales del robot, la antorcha, la fuente y el posicionador para planificar el mantenimiento. Compruebe los cables y las mangueras en las distintas posiciones de trabajo. Busque rozamientos, puntos de tensión y flexiones repetidas. Revise los consumibles y la refrigeración según lo requiera el proceso. Una antorcha limpia no demuestra que el flujo de gas ni el contacto eléctrico sean correctos.
Mantenga las tareas planificadas separadas de la reparación de fallos. Registre el modelo, el punto de servicio, el estado encontrado y el trabajo realizado. Las fotos deben mostrar la pieza inspeccionada y la máquina. Una foto de archivo puede ilustrar un tema. No demuestra que se haya completado una tarea.
¿Qué guía del modelo existente debe utilizar?
Para un síntoma relacionado con el inicio del arco o la alimentación de alambre, utilice el Guía de fallos del FANUC ARC Mate 100iD. Para un cambio de referencia de la herramienta después de trabajar en las mangueras, consulte Comprobaciones del paquete de mangueras y del TCP del ARC Mate 120iD.
El Guía de interrupciones de OTC FD-V8 sigue las señales de parada y retorno. El Guía de antorchas YASKAWA AR1440 abarca la longitud libre del alambre y los indicios de colisión. Compruebe el modelo completo y el proceso instalado antes de aplicar un procedimiento.
¿Cómo deben aceptarse los resultados de la reparación?
Acuerde el alcance de las pruebas antes de la reparación. Una prueba en banco de un controlador o accionamiento es distinta de una soldadura en el dispositivo de sujeción de la instalación. Defina la prueba de movimiento, las comprobaciones de las herramientas, la prueba del proceso y la inspección de la soldadura. Utilice la norma de calidad especificada. Una soldadura que parece correcta puede requerir otras pruebas.
- Identifique el robot, el controlador, la fuente de soldadura, la antorcha y el posicionador.
- Conserve los programas y ajustes mediante el proceso de copia de seguridad aprobado.
- Registre la reparación, las condiciones de prueba, las alarmas y cualquier limitación pendiente.
- Valide el movimiento, las señales del proceso y la inspección efectiva de las articulaciones dentro del alcance acordado.
Visite la categoría de reparación de robots de soldadura para consultar las guías de modelos, o envíe a Suntech la identificación del equipo y el registro del fallo. Estos detalles ayudan a determinar si el siguiente paso corresponde al brazo, al equipo de proceso, a la herramienta o a los controles de la celda.
Referencia del fabricante
Descripción general de la serie ARC Mate de FANUC confirma el contexto de la aplicación de soldadura por arco. No demuestra que todos los modelos, opciones de proceso o reparaciones enumerados estén disponibles para una instalación concreta. Las tablas de diagnóstico y aceptación anteriores son orientaciones generales de ingeniería, no describen una reparación realizada para un cliente.