

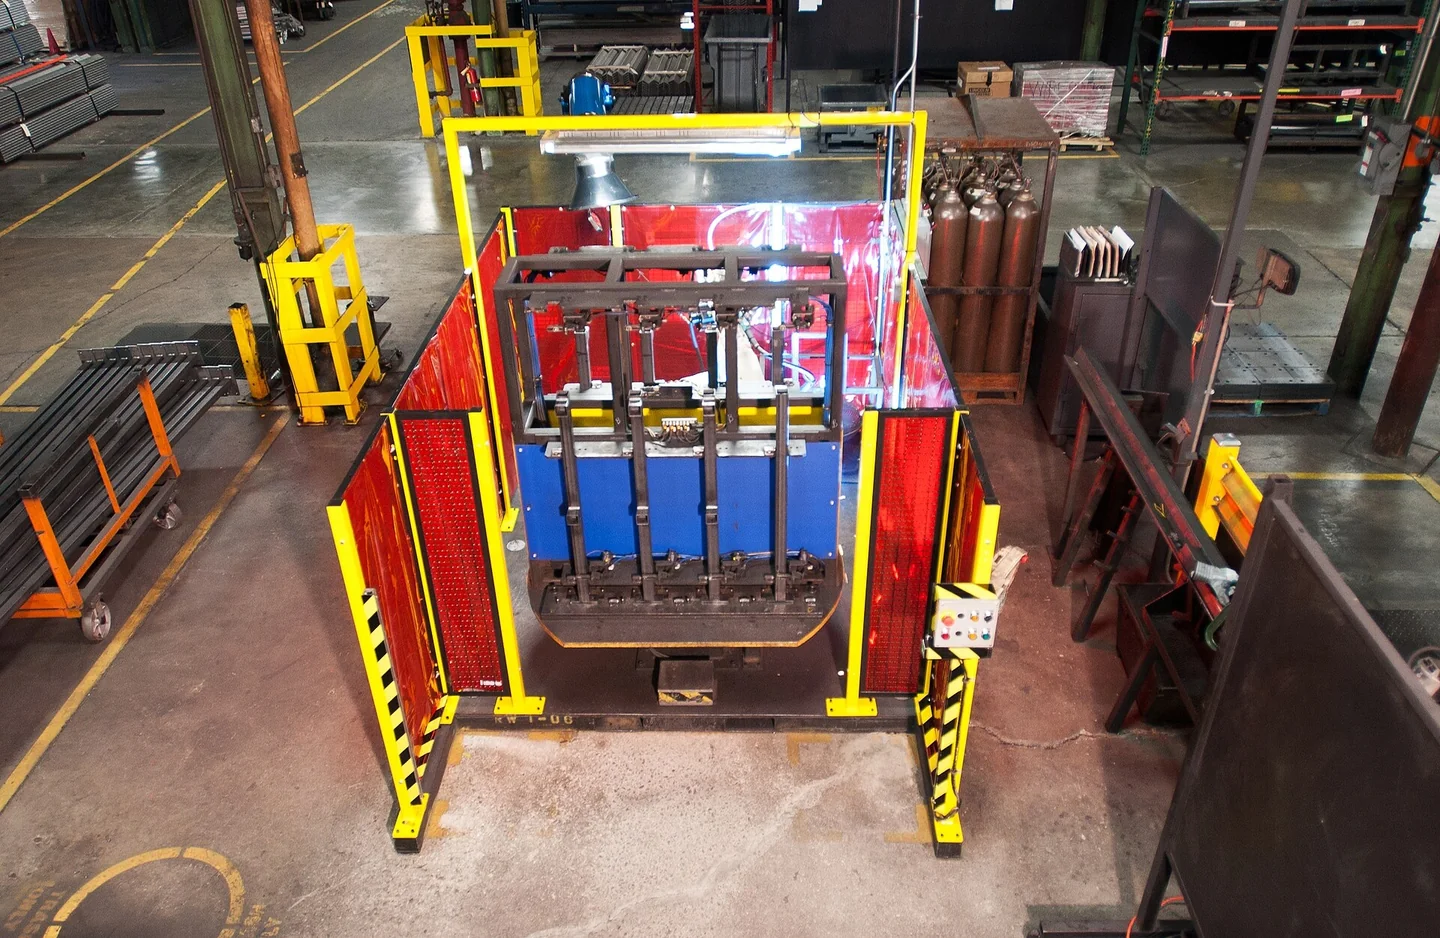
A soldadura robótica utiliza um robô programado para movimentar uma ferramenta de soldadura e controlar o processo. Um robô de soldadura exige mais do que um braço. A célula também precisa de uma fonte de alimentação, dispositivos de fixação, controlos do processo e proteções. O ajuste das peças, o estado da ferramenta e o procedimento de soldadura afetam o resultado.
Este guia explica como funcionam os robôs de soldadura e que lugar ocupam na produção. Mostra como distinguir uma avaria de soldadura de uma avaria de movimento. Também indica os registos a reunir para analisar uma reparação. Ajuste as definições e os limites de teste ao material, à junta, ao processo e à máquina em causa.
Que outras aplicações e processos de soldadura exigem verificações diferentes?
Os tipos mais comuns de soldadura robotizada incluem processos por arco e por resistência. Na soldadura por arco, a soldadura TIG utiliza um elétrodo de tungsténio não consumível. A designação «tungsténio com gás inerte» descreve o método de proteção. Um sistema TIG pode necessitar de alimentação de material de adição separada. Verifique o estado do elétrodo, a proteção gasosa e a sequência de arranque especificada. Uma árvore de diagnóstico de avarias relacionadas com a alimentação de fio numa célula MIG não abrange todas as avarias TIG.
A soldadura a laser utiliza um feixe focalizado como fonte de calor. A ótica, o ajuste das juntas, o percurso do feixe e a proteção envolvente requerem verificações específicas do processo. A soldadura por plasma utiliza um arco constrito e tem requisitos diferentes para a tocha e o gás. Os sistemas de soldadura robotizada têm de coordenar a fonte e a ferramenta efetivamente utilizadas. Nenhum dos processos pode ser simplesmente integrado numa célula de arco convencional através de uma alteração de software.
Quais são as vantagens da soldadura robotizada em relação à soldadura manual?
A soldadura automatizada pode repetir uma trajetória e uma temporização definidas numa junta estável. Estas são vantagens úteis da soldadura robotizada, mas não eliminam as variações do processo. Um soldador pode adaptar-se a uma peça que muda durante a soldadura manual. Um robô precisa de um método definido para detetar ou controlar essa alteração. A visão artificial ou a deteção da junta podem ajudar, com a configuração e a validação adequadas.
Um robô industrial na indústria automóvel pode soldar repetidamente uma peça numa célula fixa. Um robô colaborativo pode responder a um padrão de carga diferente. Ambos requerem uma avaliação dos riscos da aplicação, incluindo a tocha e os trabalhos a quente. Compare o acesso, a variedade de peças, a inspeção e as operações de recuperação. Escolha o processo completo, sem presumir que qualquer robô garante uma soldadura de qualidade.
Como funciona uma célula de soldadura robotizada?
Primeiro, a célula confirma que a peça está presente e fixada. O robô desloca-se em direção à junta. A unidade de soldadura indica que está pronta. Em seguida, o programa inicia o processo. O robô e a unidade de soldadura seguem a sequência definida. Após a soldadura, a célula confirma a conclusão. Liberta a peça quando o processo o permite.
Um comando de arranque não prova que tenha sido feita uma soldadura. A unidade pode estar à espera da alimentação do fio ou de um sinal de prontidão. Guarde o passo do robô e o estado da unidade de soldadura. Compare os respetivos registos temporais para determinar qual evento ocorreu primeiro.
| Sistema | Função na célula | Indícios que vale a pena registar |
|---|---|---|
| Robô e controlador | Posicione a ferramenta e execute o programa de movimentos | Texto do programa, passo, eixo, pose e alarme |
| Fonte de alimentação de soldadura | Fornecer e controlar o processo de soldadura | Seleção do processo, prontidão e histórico de avarias |
| Alimentador de fio e tocha | Alimente o fio e conduza o processo do arco, quando aplicável | Percurso do fio, consumíveis e resposta observada da alimentação do fio |
| Dispositivo de fixação e posicionador | Localizar e apoiar a peça de trabalho | Estado da pinça, ajuste da peça e referência do posicionador |
| Controlos da célula | Coordene as autorizações, os arranques e a conclusão | Nomes dos sinais, sequência e tempo limite |
| Dispositivos de segurança e extração | Controle a exposição e o acesso à tarefa instalada | Estado do equipamento e registo de inspeção aplicável |
A soldadura por arco e a soldadura por pontos exigem verificações diferentes
Robôs de soldadura por arco
Na soldadura por arco com alimentação de fio, a célula tem de coordenar o movimento, a alimentação do fio, o gás e a potência. O ângulo da tocha, a distância e a trajetória de avanço afetam a junta. Utilize o procedimento de soldadura definido para essa peça. Uma definição usada para outro material ou junta pode produzir um resultado deficiente.
MIG e MAG são processos relacionados de soldadura por arco com gás e elétrodo consumível. Diferem no gás de proteção e nas aplicações. Outros trabalhos de soldadura robotizada podem utilizar outro processo ou ferramenta. Verifique a configuração real. Não presuma que todos os robôs de soldadura utilizam alimentação de arame.
Robôs de soldadura por pontos
A soldadura por pontos por resistência aplica força e corrente através de elétrodos numa junta. Verifique os elétrodos, a força, o arrefecimento e os parâmetros de soldadura. Uma pinça de soldadura por pontos exige um registo de avarias diferente do de uma tocha de soldadura por arco. Os braços podem parecer semelhantes, mas as verificações do processo não são as mesmas.
Quando são úteis os robôs de soldadura?
As juntas com movimentos repetitivos e peças estáveis são um bom ponto de partida. A ferramenta tem de poder aceder a cada junta. A célula também precisa de grampos adequados e de uma forma de inspecionar a soldadura. A automatização também pode ser adequada para pequenos lotes. Inclua na avaliação as alterações ao programa, os dispositivos de fixação e o tempo de carga.
Comece com uma peça de amostra adequada ao trabalho. Registe o acesso às juntas, a variação da folga, o material e as necessidades de ensaio. Verifique o alcance, a massa da ferramenta e toda a área de movimento. A carga útil, por si só, não comprova que uma configuração irá funcionar. A inércia da ferramenta, as mangueiras, os posicionadores e os limites do processo também são relevantes.
Porque é que o robô segue a trajetória, mas produz uma soldadura defeituosa?
A qualidade do movimento e da soldadura influenciam-se mutuamente, mas não são a mesma verificação. O braço pode repetir a trajetória enquanto a soldadura se altera. Uma ponteira de contacto suja, uma alimentação deficiente do fio ou um encaixe inadequado da peça podem causar este problema. Um dispositivo de fixação deslocado também pode afastar a junta da trajetória programada.
Verifique primeiro a peça e o processo face à referência aprovada. Faça-o antes de ensinar novos pontos.
| Sintoma | Primeira comparação | Registo antes da substituição |
|---|---|---|
| Sem arco após um pedido de início | Comando do robô versus prontidão da alimentação e sinal de retorno | Etapa do programa, sinais e alarme da fonte de alimentação |
| A alimentação do arame é irregular | Percurso de alimentação, consumíveis e resposta efetiva do alimentador | Tipo de fio, estado da bobina e fase afetada |
| A posição de soldadura deslocou-se | Dispositivo de fixação, montagem da ferramenta, TCP e referencial de trabalho | Alterações recentes e posição medida da junta |
| A soldadura é interrompida durante um passe | Avaria do processo ou paragem do robô ou de um sistema externo | Primeiro alarme, marcas temporais e defeito visível |
| A qualidade altera-se após o aquecimento | Condições do processo, arrefecimento e desgaste | Duração, carga de produção e resultado da inspeção |
Estas verificações orientam o diagnóstico. Não provam qual foi o componente que falhou. Siga os procedimentos de acesso e isolamento do sistema instalado. Não contorne as proteções nem as funções de segurança para repetir um ciclo.
O que deve incluir a manutenção?
Utilize os manuais do robô, da tocha, da fonte e do posicionador para planear a manutenção. Verifique os cabos e as mangueiras nas posições de trabalho. Procure pontos de fricção, zonas apertadas e flexões repetidas. Verifique os consumíveis e o arrefecimento conforme exigido pelo processo. Uma tocha limpa não comprova um fluxo de gás nem um contacto elétrico corretos.
Mantenha as tarefas planeadas separadas das reparações de avarias. Registe o modelo, o ponto de assistência, o estado encontrado e o trabalho realizado. As fotografias devem mostrar a peça inspecionada e a máquina. Uma fotografia de arquivo pode ajudar a explicar um tema. Não comprova que uma tarefa tenha sido concluída.
Que guia de modelo existente deve utilizar?
Em caso de sintomas de início do arco ou de alimentação do fio, utilize o FANUC Guia de avarias do ARC Mate 100iD. Para uma alteração da referência da ferramenta após trabalhos na mangueira, consulte Verificações do hosepack e do TCP do ARC Mate 120iD.
O Guia de interrupções da OTC FD-V8 segue os sinais de paragem e de retorno. O Guia da tocha YASKAWA AR1440 abrange a extensão do fio para além do bocal e os indícios de colisão. Confirme o modelo completo e o processo instalado antes de aplicar um procedimento.
Como devem ser aceites os resultados da reparação?
Acorde o âmbito dos testes antes da reparação. Um teste em bancada do controlador ou do accionamento é diferente de uma soldadura no dispositivo de fixação instalado no local. Defina o teste de movimento, as verificações da ferramenta, o ensaio do processo e a inspeção da soldadura. Utilize a norma de qualidade especificada. Uma soldadura com bom aspeto pode ainda exigir outros testes.
- Identifique o robô, o controlador, a fonte de soldadura, a tocha e o posicionador.
- Preserve os programas e as definições através do processo de cópia de segurança aprovado.
- Registe a reparação, as condições de ensaio, os alarmes e quaisquer limitações remanescentes.
- Valide o movimento, os sinais do processo e a inspeção efetiva das juntas no âmbito acordado.
Visite o categoria de reparação de robôs de soldadura para guias de modelos, ou envie à Suntech a identificação do equipamento e o registo da avaria. Estes detalhes ajudam a determinar se a etapa seguinte diz respeito ao braço, ao equipamento de processo, à ferramenta ou aos controlos da célula.
Referência do fabricante
Visão geral da série ARC Mate da FANUC confirma o contexto da aplicação de soldadura por arco. Não confirma que todos os modelos, opções de processo ou reparações mencionados estejam disponíveis para uma instalação específica. As tabelas de diagnóstico e aceitação acima apresentam orientações gerais de engenharia, não uma reparação de cliente relatada.