

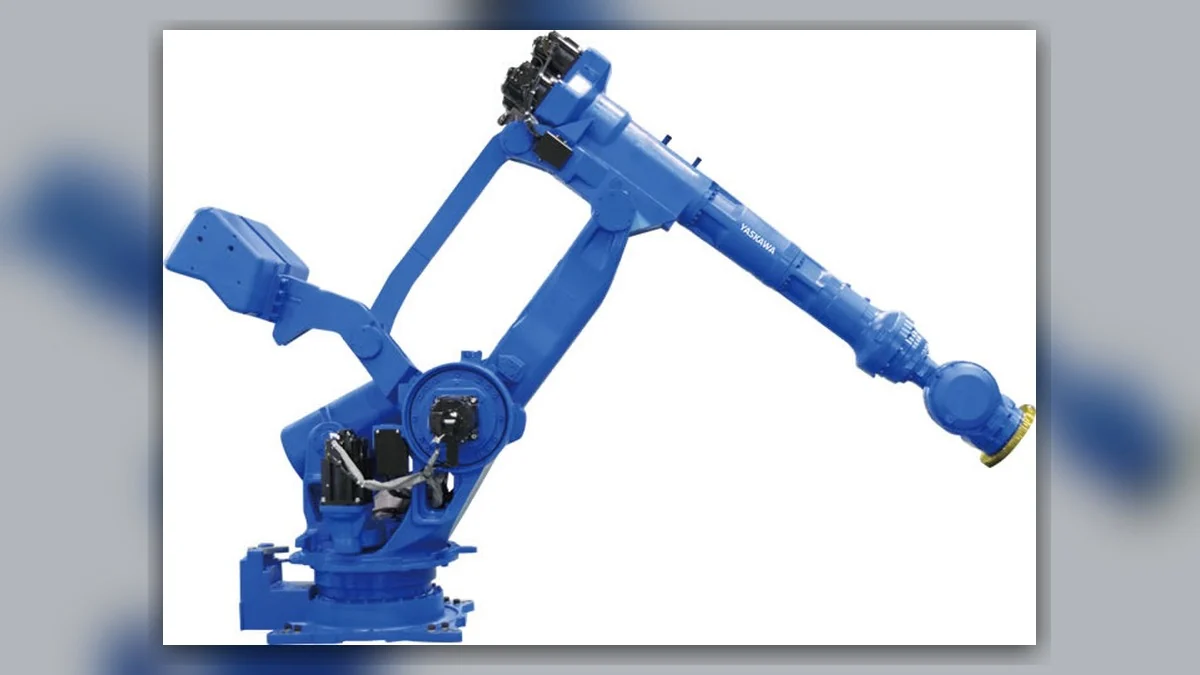
安川GP400更换电机后,即使新电机能够运行,也可能出现定位偏差。应先区分原点基准、工具/坐标关系及机械装配问题,不直接移动全部示教点来掩盖偏差。保留原JOB、工具资料及原点记录,才能确定哪个关系发生变化。
本文依据GP400、GP600维护手册184377-1CD、HW1484410,对应其中列出的YR-1-06VX400变型及YRC1000资料。GP400R、GP400L另有手册;选择恢复方法前,核对完整本体型号、控制器及更换电机。
一、记录更换内容与误差表现
确认故障轴、新旧电机完整铭牌、编码器身份及动过的联接或减速机部件。继续调整前保存备份和原点资料,区分已知基准处偏移、仅工具尖端偏移,还是只在特定JOB或坐标系中偏移,并记录换件日期与顺序。
维护后出现重复性偏移,应检查而非直接判断减速机损坏。带载或换向时变化的误差,与稳定基准偏移属于不同分支。比较时保持工具号、负载、坐标和测量方法一致,不把无关生产点当作校准试验。
| 现象 | 应查证据 | 避免直接推断 |
|---|---|---|
| 轴参考位置稳定偏移 | 原点记录、电机及编码器变化 | 全部JOB点都要重写 |
| 轴基准正常但工具尖端偏移 | 工具、法兰和坐标记录 | 机器人原点必然错误 |
| 误差随方向或负载变化 | 安装、联接、机械状态 | 仅校准即可修复磨损 |
| 只发生电池耗尽且未换硬件 | 备份状态、适配恢复方法 | 同样适用于换编码器后 |
二、先核对电机匹配和装配完成情况
按本体零件资料核对完整后缀、反馈器件、制动选项、接头和安装轴,保留供货识别及实际维修记录。功率或螺栓位置相同并不足够,也要复核更换中动过的配合件。
带电试验前检查安装、线缆固定、接头和应有装配记录。GP400有平衡连杆机构,L轴作业需采用型号专用固定方法。手册规定释放L轴保持力时使用指定工装和程序,不能用通用吊带或其他机型姿态代替。
三、按实际事件选择原点恢复方法
第3.2节区分预先建立的示教基准、键位方法、编码器后备错误恢复功能和机器人校准,不同事件对应的方法不同。换电机或编码器时,应确认更换前已有何种有效基准,以及本机允许何种恢复;菜单存在不等于适用于本次情况。
手册明确:更换电机或绝对值编码器后,不能使用该编码器后备错误恢复功能。这与仅电池耗尽的情况不同,不能借该功能跳过换件后的原点程序。缺少基准时,应取得对应校准支持,不虚构脉冲值。
四、正确使用预先保存的示教基准和键位记录
用于原点调整的示教基准,应在更换前、机器正常时建立,且属于同一本体配置。不能把当前已偏移姿态重新示教为原始基准,必须能够说明物理参考和测量方式。
键位方法涉及预先记录的键位与工厂原点脉冲差值。只对齐键位而没有正确关系记录,不自动等于恢复工厂原点。应核对标签或记录并按完整方法执行,不能用备份文件名或相似GP400的数据代替。
五、区分机器人基准与工具、坐标误差
完成规定原点工作后,按要求比较受影响基准。轴参考正确而工具尖端仍偏时,检查真实法兰装配、工具身份、工具数据及用户坐标。抓手或夹具被动过,可能让生产结果变化,但本体基准仍正常。
每次固定其他条件,只改变一个因素,并记录前后结果和坐标系。在原始偏差没有解释清楚前,不同时修改工具与原点脉冲,否则可能只补偿某个点,却扩大工作空间其他位置的误差。
六、需要时进入正确校准分支
GP400手册将机器人校准作为前述方法不具备条件时的选择,但需规定的测量与配置,不是凭感觉点动。开始前确认设备、参考条件和相应技术支持,明确涉及单轴还是整机校准关系。
若检查发现装配松动、配合件损坏或机械阻力,先修机械缺陷,再评估校准。修改坐标不能修复间隙或损坏件,报告中应区分机械处理和参考关系恢复。
七、验收不能只检查一个生产点
装配和基准检查后,按批准的受保护程序验证净空和要求工况,覆盖原参考及本次维修影响的代表位置、姿态。记录具体方法和观察,不承诺跨工况通用定位误差值。
随后核对约定工具、坐标、负载和JOB,检查工作点,也检查进入与退出路径。基准恢复与生产验收分开,列出未测区域和条件;一个示教点无报警到达,不足以放行整个工作站。
提交GP400维修评估资料
请提供本体及控制器铭牌、更换轴、新旧电机与编码器身份、备份及原始基准,说明偏差是否恒定、随负载变化或只涉及某工具/坐标,以确定维修、装配检查或校准范围。
型号专用官方依据
参考GP400、GP600维护手册184377-1CD、HW1484410,第3.2节及表3-1,以及第4章L轴固定要求。恢复方法限制对应所引配置,实际换件和校准仍需完整装机资料。