

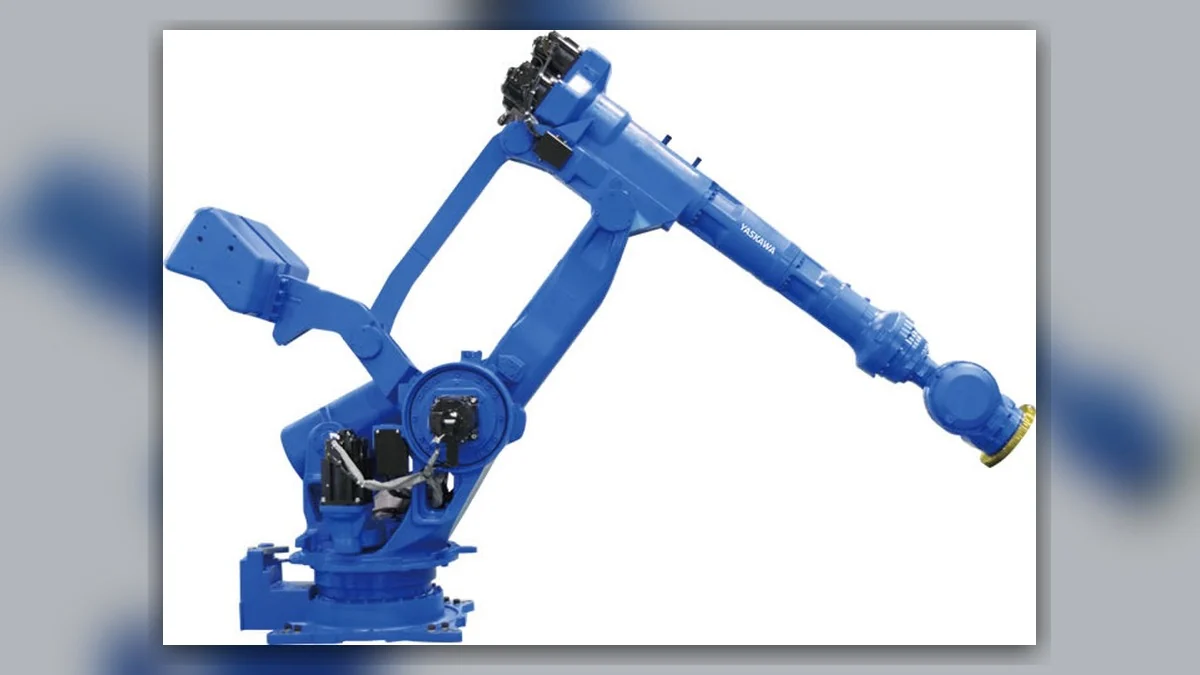
Após a substituição de um motor, a reparação de YASKAWA GP400 pode ser seguida de um erro de posição, mesmo que o motor de substituição funcione. Comece por distinguir entre uma referência de origem incorreta, um problema de ferramenta ou de referencial e um problema de montagem mecânica. Não desloque todos os pontos programados para ocultar o desvio. Preserve o programa original, os dados da ferramenta e os registos da posição de origem, para que seja possível identificar a alteração na relação entre eles.
O manual citado é MOTOMAN-GP400, GP600 Maintenance, 184377-1CD, HW1484410, para as variantes YR-1-06VX400 especificadas e a documentação YRC1000. GP400R e GP400L têm manuais diferentes. Confirme o tipo completo do braço, o controlador e o motor substituído antes de selecionar um método de regresso à posição inicial.
1. Registe o que mudou e como o erro se manifesta
Identifique o eixo, as etiquetas completas do motor antigo e do novo, a identificação do encoder e qualquer acoplamento ou redutor que tenha sido deslocado. Guarde cópias de segurança e os dados originais da posição de referência antes de continuar os ajustes. Registe se a diferença é visível num ponto de referência conhecido, apenas na ponta da ferramenta ou apenas num programa ou referencial específico. Guarde a data de substituição e a sequência de trabalhos no registo.
Um desvio repetível após a manutenção é um indício a investigar, não uma prova de que o redutor avariou. Um erro variável sob carga sugere uma linha de investigação diferente de uma alteração estável da referência. Mantenha constantes o número da ferramenta, a carga útil, o referencial e a configuração de medição. Não compare pontos de produção sem relação entre si como se fossem um teste de calibração.
| Observação | Elementos a verificar | Não assuma |
|---|---|---|
| Desvio estável da referência do eixo | Registos das posições de origem e da substituição do motor/encoder | É necessário reescrever todos os pontos do percurso |
| Erro na ponta da ferramenta com as referências dos eixos intactas | Registos de ferramentas, flanges e referenciais | A posição de origem do robô está incorreta |
| O erro varia consoante a direção ou a carga | Verificações de montagem, acoplamento e mecânica | A calibração, por si só, não reparará o desgaste |
| Perda de bateria sem substituição de componentes | Estado da cópia de segurança e método de recuperação correspondente | O mesmo método aplica-se após a substituição de um encoder |
2. Verifique a compatibilidade do motor e a montagem concluída
Compare a referência completa do motor, o dispositivo de realimentação, a opção de travão, os conectores e o eixo instalado com as informações sobre peças do robô. Preserve a identificação do fornecedor e o registo efetivo do trabalho. Uma potência nominal ou um padrão de furação coincidentes não são suficientes. Confirme quaisquer peças acopladas que tenham sido afetadas durante a substituição do motor.
Inspecione os pontos de montagem relevantes, as fixações dos cabos, os conectores e os registos de montagem antes dos testes com alimentação. GP400 tem um mecanismo ligado a um balanceador, com fixações específicas do modelo para trabalhos no eixo L. O manual exige o procedimento de fixação especificado quando se liberta a potência de retenção do eixo L. Uma cinta genérica ou a postura de outro robô não substitui esse procedimento.
3. Selecione um método de definição da posição inicial adequado ao evento em causa
O capítulo 3.2 distingue uma referência de programação previamente definida, um método de posicionamento por pontos-chave, uma função de recuperação com cópia de segurança do encoder e a calibração do robô. Cada um se aplica a situações diferentes. Em caso de substituição do motor ou do encoder, verifique que referência válida foi estabelecida antes da alteração e o que o sistema instalado permite. A existência de um menu de recuperação não comprova que o respectivo método seja aplicável.
O manual indica que a função de recuperação de erros da cópia de segurança do encoder não pode ser utilizada quando o motor ou o encoder absoluto é substituído. Esta é uma distinção essencial em relação a um evento de esgotamento da bateria. Não utilize essa função para ignorar o procedimento de referenciação após a substituição. Se faltarem registos de referência, solicite o apoio de calibração adequado em vez de inventar valores de impulsos.
4. Utilize corretamente as referências preparadas e os registos essenciais
Um ponto de referência para o ajuste da posição inicial tem de ter sido estabelecido em condições normais de funcionamento antes da substituição. Confirme que corresponde ao mesmo robô e à mesma configuração. Não registe a posição atual, já desviada, e a considere a referência original. Mantenha identificáveis o método de medição e a referência física.
Quanto ao método da chave, o manual descreve a diferença registada entre a posição da chave e os valores do impulso de origem de fábrica. O alinhamento da chave sem essa relação não corresponde automaticamente à origem de fábrica. Verifique a etiqueta/registo disponível e siga o método completo. O nome de um ficheiro de cópia de segurança ou valores de um modelo GP400 semelhante não são substitutos aceitáveis.
5. Separe a referência do robô dos erros da ferramenta e dos referenciais
Após o trabalho de referenciação necessário, compare a referência afetada nas condições prescritas. Se as referências dos eixos estiverem corretas, mas a ponta da ferramenta continuar deslocada, reveja a montagem real da flange, a identificação da ferramenta, os dados da ferramenta e o referencial do utilizador. Uma pinça ou um dispositivo de fixação deslocado pode alterar o resultado da produção, apesar de a referência do robô permanecer intacta.
Altere um fator de cada vez. Registe as observações antes e depois e o sistema de coordenadas selecionado. Não altere simultaneamente os dados da ferramenta e os valores dos impulsos de referência antes de compreender a discrepância. Um ajuste compensatório pode fazer com que uma posição pareça correta, mas aumentar o erro noutras zonas do espaço de trabalho.
6. Se necessário, encaminhar para o ramo de calibração correto
O manual GP400 identifica a calibração do robô como uma opção quando os métodos anteriores não estão disponíveis. Esta operação requer medições e configuração especificadas, não movimentos aproximados com a consola de programação. Identifique o equipamento, as condições de referência e o apoio adequado antes de começar. Determine se o problema diz respeito a um eixo afetado ou à relação de calibração completa.
Se as verificações revelarem folgas na montagem, peças de ligação danificadas ou resistência mecânica, corrija o defeito antes de avaliar a calibração. Uma alteração de coordenadas não corrige folgas nem um componente danificado. Guarde as conclusões e distinga o trabalho mecânico do restabelecimento da referência no relatório de reparação.
7. Verifique mais do que um ponto de produção
Após a montagem e as verificações de referência, siga a sequência de verificação aprovada, com proteções, deslocamento livre e condições de teste necessárias. Verifique a referência original e as posições e orientações representativas afetadas pelo trabalho. Registe o método efetivamente utilizado e as observações, em vez de prometer uma tolerância de posicionamento universal.
Em seguida, verifique a ferramenta, a referência, a carga útil e a tarefa acordadas. Confirme as folgas de aproximação e afastamento, bem como o ponto de trabalho. Distinga a recuperação da referência da aceitação em produção e indique todas as zonas ou condições não testadas. Não autorize a célula apenas porque é possível alcançar um ponto programado sem gerar um alarme.
Prepare um pedido de avaliação de reparação de GP400
Envie as etiquetas do braço e do controlador, o eixo alterado, as etiquetas dos motores e encoders antigo e novo, a disponibilidade de cópias de segurança e os registos de referência originais. Explique se o desvio é constante, dependente da carga ou limitado a uma ferramenta/estrutura de coordenadas. Estes dados ajudam a definir o âmbito da reparação YASKAWA GP400, da verificação do conjunto ou da calibração.
Guias de reparação e modelos de robôs YASKAWA
Visão geral da manutenção do GP400
Alarmes de bateria YRC1000: distinguir perda de dados
Fonte oficial do modelo
Referência: GP400, GP600 Maintenance Manual 184377-1CD, HW1484410, capítulo 3.2 e tabela 3-1, além dos requisitos de fixação do eixo L no capítulo 4. Os limites do método de recuperação aplicam-se à configuração citada. Os trabalhos nas peças e de calibração exigem as instruções completas do sistema instalado.