

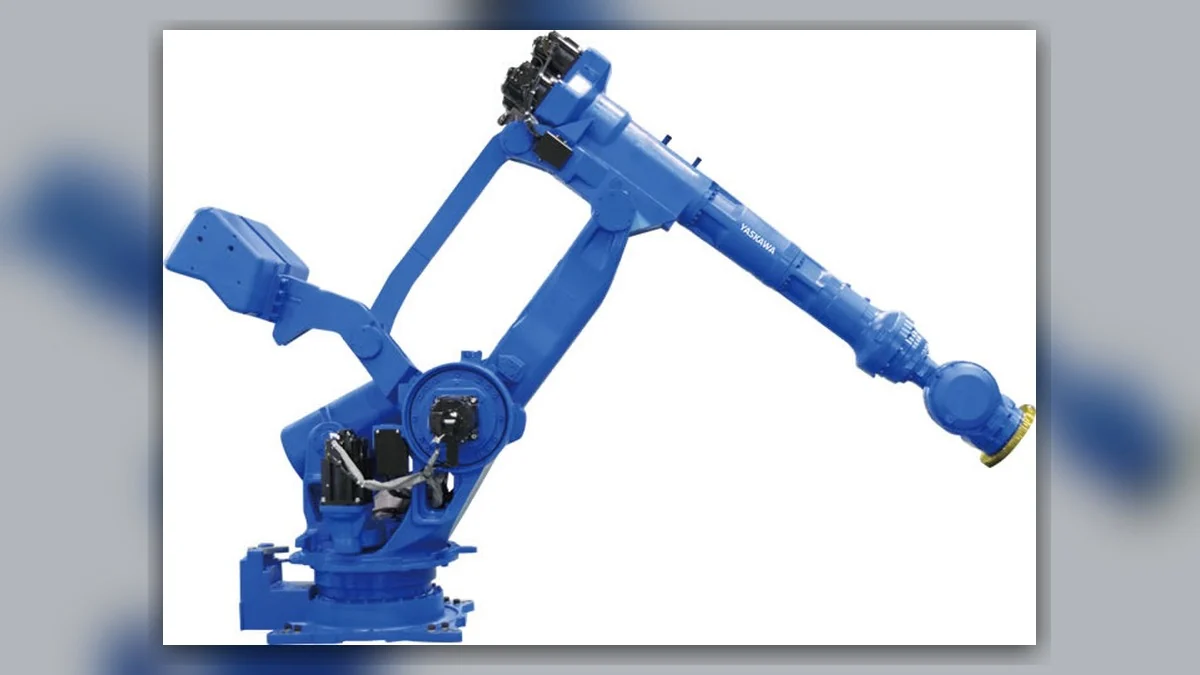
Una reparación de YASKAWA GP400 tras cambiar un motor puede ir seguida de un error de posición aunque el motor de sustitución funcione. Distinga primero entre una referencia de origen incorrecta, un problema de herramienta o marco de coordenadas y un problema de montaje mecánico. No desplace todos los puntos programados para ocultar el desplazamiento. Conserve el programa original, los datos de la herramienta y los registros de posición de origen para poder identificar qué relación ha cambiado.
El manual citado es MOTOMAN-GP400, GP600 Maintenance, 184377-1CD, HW1484410, para las variantes YR-1-06VX400 y la documentación YRC1000 especificadas. GP400R y GP400L tienen manuales diferentes. Verifique el tipo completo de brazo, el controlador y el motor sustituido antes de seleccionar un método de retorno a la posición inicial.
1. Registre qué ha cambiado y cómo se manifiesta el error
Identifique el eje, las etiquetas completas del motor antiguo y del nuevo, la identificación del encoder y cualquier acoplamiento o reductor que se haya manipulado. Guarde copias de seguridad y los datos originales de la posición de origen antes de realizar más ajustes. Registre si la diferencia se aprecia en una referencia conocida, solo en el extremo de la herramienta o solo con un programa o sistema de coordenadas de referencia concreto. Incluya en el registro la fecha de sustitución y la secuencia de trabajo.
Una desviación repetible después del mantenimiento es un indicio que debe investigarse, no una prueba de que el reductor haya fallado. Un error variable bajo carga apunta a una línea de investigación distinta de la de un desplazamiento estable de la referencia. Mantenga constantes el número de herramienta, la carga útil, el sistema de coordenadas y la configuración de medición. No compare puntos de producción sin relación entre sí como si fuera una prueba de calibración.
| Observación | Datos que deben comprobarse | No dé por supuesto |
|---|---|---|
| Desplazamiento estable de la referencia del eje | Registros de origen y sustitución del motor/encoder | Es necesario reescribir todos los puntos de trabajo |
| Error en la punta de la herramienta con las referencias de los ejes intactas | Registros de herramientas, bridas y marcos de referencia | La posición de origen del robot es incorrecta |
| El error varía según la dirección o la carga | Comprobaciones del montaje, el acoplamiento y los componentes mecánicos | La calibración por sí sola reparará el desgaste |
| Agotamiento de la batería sin sustitución de componentes | Estado de la copia de seguridad y método de recuperación correspondiente | El mismo método sirve después de cambiar un encoder |
2. Compruebe la compatibilidad del motor y el conjunto una vez montado
Compruebe el sufijo completo del motor, el dispositivo de realimentación, la opción de freno, los conectores y el eje en el que está instalado con la información de piezas del robot. Conserve la identificación del proveedor y el registro del trabajo realizado. No basta con que coincidan la potencia nominal o el patrón de pernos. Compruebe también las piezas acopladas que se hayan manipulado durante la sustitución del motor.
Inspeccione el montaje correspondiente, las sujeciones de los cables, los conectores y los registros de montaje antes de realizar pruebas con alimentación eléctrica. GP400 tiene un mecanismo conectado a un equilibrador, con restricciones específicas del modelo para trabajar en el eje L. El manual exige aplicar el procedimiento de fijación especificado cuando se libera la fuerza de sujeción del eje L. Una eslinga genérica o la postura de otro robot no sustituyen ese procedimiento.
3. Seleccione un método para establecer la posición de origen adecuado al evento concreto
El capítulo 3.2 distingue entre una referencia de enseñanza preparada, un método basado en marcas de posición, una función de recuperación mediante copia de seguridad del encoder y la calibración del robot. Sirven para situaciones distintas. Si se sustituye un motor o un encoder, compruebe qué referencia válida se había establecido antes del cambio y qué permite el sistema instalado. La existencia de un menú de recuperación no demuestra que su método sea aplicable.
El manual indica que la función de recuperación de errores de respaldo del encoder no puede utilizarse cuando se sustituye el motor o el encoder absoluto. Esta es una diferencia fundamental respecto al agotamiento de la batería. No utilice esa función para omitir el procedimiento de establecimiento del punto de referencia requerido tras la sustitución. Si faltan los registros de referencia, solicite la asistencia adecuada para la calibración en lugar de inventar valores de pulsos.
4. Utilice correctamente la referencia preparada y los registros clave
El punto de enseñanza para ajustar la posición de origen debe haberse establecido en condiciones normales de funcionamiento antes de la sustitución. Compruebe que corresponde al mismo robot y a la misma configuración. No enseñe la posición actual desplazada como si fuera la referencia original. Mantenga identificables el método de medición y la referencia física.
Para el método con llave, el manual describe la diferencia registrada entre la posición de la llave y los valores de pulso de la posición de origen de fábrica. Alinear la llave sin tener en cuenta esa relación no equivale automáticamente a establecer la posición de origen de fábrica. Verifique la etiqueta o el registro disponible y siga el método completo. El nombre de un archivo de copia de seguridad o los valores de un GP400 similar no son sustitutos aceptables.
5. Distinga la referencia del robot de los errores de herramienta y de sistema de coordenadas
Tras realizar el trabajo necesario de puesta en origen, compare la referencia afectada en las condiciones prescritas. Si las referencias de los ejes son correctas, pero la punta de la herramienta sigue desplazada, revise el montaje real en la brida, la identidad de la herramienta, los datos de la herramienta y el sistema de coordenadas de usuario. Una pinza o un dispositivo de sujeción que se haya movido puede alterar el resultado de producción aunque la referencia del robot permanezca intacta.
Mantenga fijo un factor cada vez. Registre las observaciones antes y después, así como el sistema de coordenadas seleccionado. No cambie a la vez los datos de la herramienta y los valores de pulsos de la posición de referencia antes de comprender la discrepancia. Un ajuste compensatorio puede hacer que una posición parezca correcta y, al mismo tiempo, aumentar el error en otras zonas del espacio de trabajo.
6. Recurra al procedimiento de calibración adecuado cuando sea necesario
El manual de GP400 señala la calibración del robot como opción cuando no pueden aplicarse los métodos anteriores. Requiere mediciones y una preparación específicas, no movimientos manuales aproximados. Identifique los equipos, las condiciones de referencia y el soporte adecuado antes de empezar. Determine si el problema afecta a un solo eje que se haya manipulado o a la relación de calibración completa.
Si las comprobaciones revelan, en cambio, un montaje flojo, piezas acopladas dañadas o resistencia mecánica, corrija ese defecto antes de evaluar la calibración. Un cambio de coordenadas no puede reparar la holgura mecánica ni un componente dañado. Conserve los resultados y distinga el trabajo mecánico del restablecimiento de referencias en el informe de reparación.
7. Verifique más de un punto de producción
Tras el montaje y las comprobaciones de referencia, siga la secuencia de verificación aprobada con las medidas de protección, un recorrido despejado y las condiciones de prueba necesarias. Compruebe la referencia original y las posiciones y orientaciones representativas afectadas por el trabajo. Registre el método aplicado y las observaciones en lugar de prometer una tolerancia de posicionamiento universal.
A continuación, verifique la herramienta, el sistema de coordenadas, la carga útil y el trabajo acordados. Confirme el espacio libre durante la aproximación y la retirada, así como en el punto de trabajo. Distinga la recuperación de la referencia de la aceptación para producción e indique cualquier zona o condición no probada. No autorice la puesta en servicio de la celda únicamente porque se pueda alcanzar un punto programado sin que aparezca una alarma.
Preparar una evaluación de reparación de GP400
Envíe las etiquetas del brazo y del controlador, el eje modificado, las etiquetas de los motores y encoders antiguo y nuevo, la disponibilidad de copias de seguridad y los registros de referencia originales. Indique si el desplazamiento es constante, depende de la carga o se limita a una herramienta o un sistema de coordenadas. Estos datos ayudan a definir el alcance de la reparación YASKAWA GP400, la comprobación del conjunto o la calibración.
Guías de reparación y modelos de robots YASKAWA
Resumen del mantenimiento de GP400
Alarmas de batería de YRC1000: distinguir si se han perdido datos
Fuente oficial del modelo
Referencia: GP400, Manual de mantenimiento de GP600 184377-1CD, HW1484410, capítulo 3.2 y tabla 3-1, además de los requisitos de fijación del eje L del capítulo 4. Los límites del método de recuperación se aplican a la configuración citada. Las piezas concretas y los trabajos de calibración requieren las instrucciones completas del sistema instalado.