

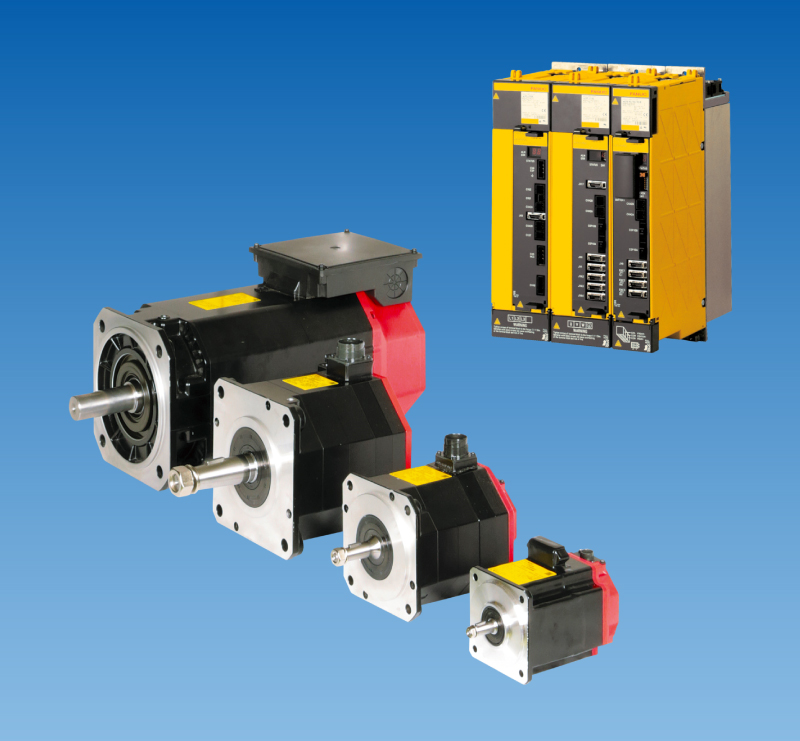
伺服电机编码器报警的维修,应先沿反馈链路分段定位。电机、编码器、反馈线缆和驱动器输入共同构成系统;插头接触不良或供电丢失,也可能表现为编码器故障。先保留完整报警与子码,再判断哪个部件需要维修。本文按信息留存、线缆检查、供电与通信区分、部件维修及装机验收展开。
本文面向ABB、KUKA、FANUC和YASKAWA等工业伺服系统的维修评估。端子定义、反馈协议、对位和恢复步骤须对应完整型号。下文YRC1000报警1325是有明确手册范围的示例,不把这个编号套用于其他品牌或控制器。
一、保存首个报警与位置数据
记录电机、驱动器完整铭牌,控制器版本,故障轴、首个报警、子码和时间。确认报警发生在上电、伺服使能、某个关节姿态,还是维修之后。按设备规定保存报警历史、控制器备份、原参数及校准资料,再进入硬件检查。
通信报警、编码器后备电池报警和绝对位置数据异常应分别处理。拆开绝对值编码器或移除电池可能影响位置保存,应先确认该型号的数据保持程序。复位成功不等于通信链路正常,也不等于原点和位置基准正确。
| 报警时机 | 应保留的证据 | 优先检查 |
|---|---|---|
| 每次上电立即报警 | 故障轴、子码、近期接线变化 | 接头、反馈供电与通信链路 |
| 仅某个姿态报警 | 姿态、方向、线缆走向 | 运动线束与接头拉力 |
| 更换电机或编码器后报警 | 新旧完整型号、备份 | 协议、兼容性与对位 |
| 电池或位置相关提示 | 完整文本、断电历史 | 电池回路与位置恢复 |
二、检查伺服电机反馈线缆和连接器
开盖和拔插前按设备要求隔离电源,等待规定放电时间,并固定受重力影响的轴。先拍照记录线号和插接方向,再检查插针弯折或退针、油液或冷却液进入、密封损坏、锁紧松动和应力释放失效。重点查看关节弯折处、线束固定处和柜体入口。
按接线图要求隔离线缆两端,检查各导体通断、异常相连和规定的屏蔽连接。相同插头不代表端子定义相同,应逐项记录可疑回路及测量条件。绝缘测试应与反馈电子器件隔离,不把绝缘表电压施加到编码器、驱动反馈接口或传感电路上。
三、区分反馈供电丢失与通信异常
使用匹配的测试转接件和型号专用程序,由具备资质的人员比较供电源端与反馈端的实际状态。空载电压正常,接入后仍可能因接触不良或负载问题下降。先区分线缆短路、接头压降和供电过载,再判断传感器本体。本文不设置适用于全部编码器的通用电压阈值。
信号测试必须对应实际协议。增量脉冲、旋转变压器和串行绝对值编码器的检查方法不同;普通通断测试不能验证串行通信质量。带电测量应采用合适隔离、探头和明确测试点,不用通用脉冲试探输入,也不通过带电拔插反馈接头反复制造故障。
四、结合报警拓扑定位:YRC1000的1325示例
安川YRC1000报警手册将1325定义为COMMUNICATION ERROR(ENCODER),即编码器通信错误。手册所述多点串接结构中,一处通信中断可能使其后续轴同时报错。因此,多轴报警不能直接推断为多台电机同时损坏,应结合子码和实际连接顺序判断。
手册要求关注首个报错轴及其前一编码器连接位置,检查分支包含线缆、多端口接头、编码器和控制器侧硬件。该解释仅对应手册中的YRC1000结构。实际端子、板卡版本和拆装方法应查配套维护手册,不能从一个编码器报警直接得出更换控制板的结论。
五、用可复现证据确认待修部位
每次只改变一个经过确认的项目。接线和兼容性明确的测试线缆,可用于定位原线束;匹配的维修台架,可帮助区分电机反馈装置和机内驱动链路。记录替换件完整型号、保留参数,以及相同条件下是否再次出现原报警。外观相似的部件不作为直接互换依据。
若确认线缆和供电正常后仍复现,再评估编码器及内部连接。若电机在匹配台架中通过,而装机仍报警,应继续核查安装环境和控制器侧链路。这只能缩小范围,不能据此认定整个控制器或所有生产工况均已验证。
六、按已确认的缺陷进行维修
线缆缺陷应按原规范修复或更换导体、端子、屏蔽、密封和弯折布置,不把疲劳断点藏进过硬接续处。发现油液或腐蚀时,需要查明进入路径和内部损伤;仅擦净接头不构成故障消除的证据。
更换编码器可能涉及专用型号、装配方法、换相对位和位置恢复。必须保留电机完整后缀、制动选项和反馈类型,并在拆卸前确认维修方具备对位及匹配测试条件。不通过试转编码器本体或反复改偏置值来消除报警。
七、先验反馈,再验装机运行
上电前复查装配、插接、保护接地及本次动过的回路。在匹配台架上记录反馈识别、位置读数稳定性、允许范围内的旋转、方向、电流和报警状态;具备条件时复现原故障触发方式,并列出尚未测试的条件。
回装后先确认位置基准、工具路径和受影响轴,再进行自动运行。按设备规定完成低速、受保护的验证和约定生产循环,核对多次上下电、线缆运动、报警历史及位置重复性。验收记录只填写实测结果,一次复位后未报警不等于完整维修通过。
提交伺服电机维修资料
请提供电机与驱动器完整铭牌、控制器型号、首个报警和子码、触发阶段及接头照片,并说明是否拆过线缆、编码器或电池,以及现有备份。上述信息用于确定检测范围、对位需求和验收条件。
厂家技术依据
参考安川YRC1000 Alarm Codes,手册178644-1CD、RE-CER-A600,重大报警部分325—326页的1325条目。本文提供诊断与维修方案,检测结论及验收数值须根据实际设备填写。