

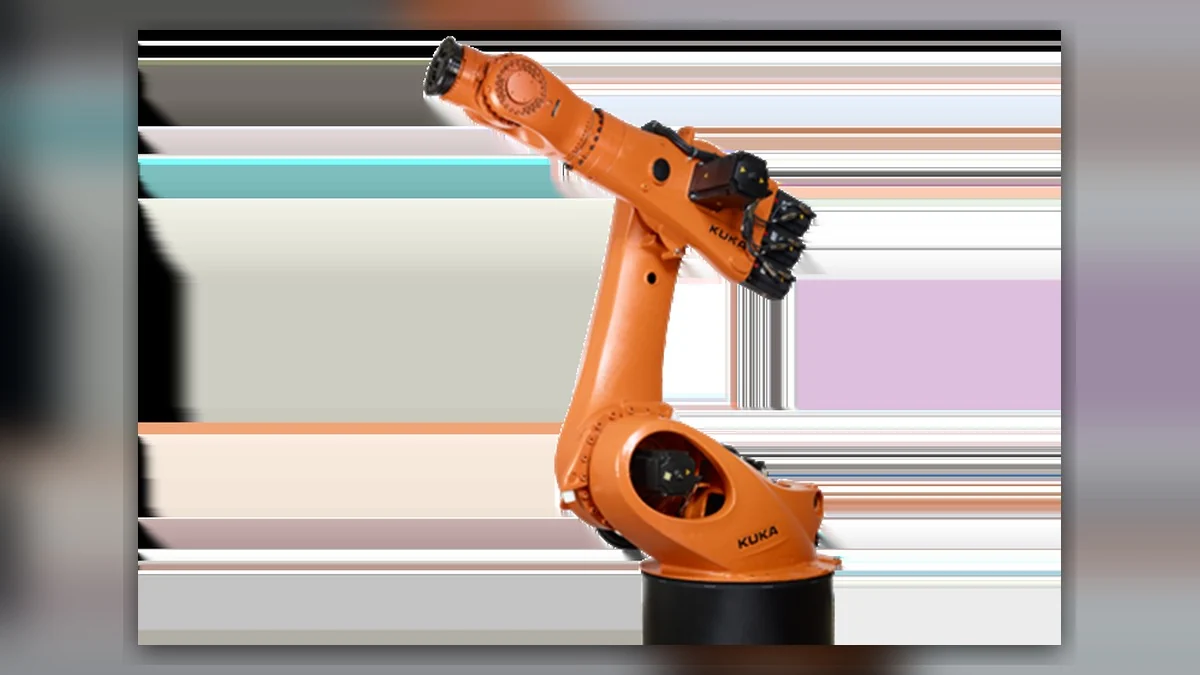
El KUKA KR360 es un robot industrial de servicio pesado con una elevada capacidad de carga útil, ampliamente utilizado en aplicaciones de producción exigentes, como la manipulación de materiales pesados, la carga y descarga de componentes grandes, el cambio de matrices y el montaje industrial pesado. Su estructura está reforzada para el funcionamiento con cargas pesadas, con articulaciones capaces de soportar un par elevado y un brazo rígido que permite mantener ciclos de operación a plena carga. La alternancia de cargas mecánicas y los arranques y paradas frecuentes provocan envejecimiento y desgaste progresivos en las estructuras portantes, los componentes de transmisión y los sistemas eléctricos.
El desgaste oculto se acumula mucho más rápido en los modelos para tareas pesadas que en los robots convencionales para tareas ligeras. El mantenimiento periódico basado en una lista de comprobación sistemática para robots KUKA, adaptada a las condiciones de funcionamiento del KR360, puede abordar los puntos críticos de desgaste, mantener la estabilidad bajo carga y la repetibilidad de posicionamiento, prolongar la vida útil del robot y ayudar a evitar paradas imprevistas durante la producción en serie.
Estructura portante y base
La inspección y el mantenimiento de la estructura para grandes cargas y la base portante del robot son las primeras prioridades del mantenimiento de KR360. El peso del propio robot y las cargas de funcionamiento recaen sobre la base, las estructuras de anclaje y las bridas de conexión del brazo. Las vibraciones continuas y los impactos de carga pueden reducir la precarga de los elementos de fijación y alterar las holguras entre superficies de contacto.
El mantenimiento rutinario del robot KUKA debe incluir una comprobación minuciosa de la fijación de las bridas estructurales principales, las bases de montaje de las articulaciones, los pernos de anclaje y las placas de conexión que soportan cargas. También se deben inspeccionar las interfaces estructurales para detectar pequeñas holguras, vibraciones o ruidos anómalos y corrosión superficial. Limpie cuidadosamente las hendiduras estructurales donde se acumulan polvo del taller y depósitos de aceite para evitar que los contaminantes retenidos aceleren el desgaste.
Inspeccione y recoloque, según sea necesario, los paneles protectores de la estructura, las protecciones contra impactos y los clips de las cubiertas para mantener una protección estructural completa y evitar que los contaminantes externos lleguen a los componentes internos y causen más desgaste.
Transmisión del eje
El mantenimiento específico del sistema de transmisión multieje de alta carga debe tener en cuenta el desgaste asociado al funcionamiento con un par elevado. Los reductores de cada eje KR360 trabajan sometidos de forma continua a presiones y pares elevados, y la precisión del ajuste entre sus engranajes y rodamientos internos afecta directamente a la suavidad de funcionamiento. Las partículas metálicas finas y el lubricante carbonizado generados durante el funcionamiento prolongado se acumulan gradualmente dentro de las carcasas, alteran las condiciones de lubricación y pueden provocar agarrotamiento de las articulaciones, vibraciones a baja velocidad y ruidos anómalos durante el funcionamiento.
El mantenimiento debe incluir la comprobación del estado de lubricación del reductor de cada eje en los intervalos de horas de funcionamiento especificados. Si el lubricante está turbio, ha perdido viscosidad o contiene un exceso de contaminantes, vacíe por completo el lubricante usado, limpie la carcasa y rellénela con un lubricante apto para servicio pesado. Después de sustituir el lubricante, mueva lentamente el robot por varias posiciones para distribuirlo de manera uniforme entre las superficies de transmisión en contacto y favorecer una distribución uniforme de la carga y un funcionamiento fluido con un par elevado.
Paquete de cables y mangueras
Inspeccione el conjunto de cables y mangueras y los componentes móviles asociados para reducir el desgaste durante el movimiento. Este modelo tiene un amplio recorrido del brazo, y su conjunto de cables y mangueras se somete a torsiones, estiramientos y flexiones considerables cuando el robot se mueve. Con el tiempo, esto puede hacer que cables y mangueras se desplacen, que las fijaciones se aflojen y que las cubiertas exteriores se endurezcan por fatiga. Durante el mantenimiento del robot KUKA, compruebe sistemáticamente el tendido de los cables de alimentación, los cables de señal y las mangueras neumáticas.
Corrija los recorridos que provoquen una tensión excesiva, pinzamientos o interferencias, y ajuste la holgura disponible para distribuir los esfuerzos de movimiento concentrados. Sustituya las juntas de estanqueidad deterioradas, los clips desgastados y los accesorios de protección dañados. Asegúrese de que el paquete de cables y mangueras no quede sometido a tracción o compresión ni cuelgue sin soporte en posiciones extremas, para ayudar a mantener estable la transmisión de energía y señales.
Frenos y límites de recorrido
Verifique el funcionamiento de las unidades de frenado y los mecanismos de límite de recorrido para favorecer arranques y paradas seguros con cargas pesadas. Los robots de servicio pesado sufren impactos de carga considerables al arrancar y detenerse, por lo que el funcionamiento fiable de los frenos afecta directamente a la seguridad del robot y del puesto de trabajo. El frenado frecuente durante períodos prolongados puede desgastar las superficies de fricción, ralentizar la respuesta de los frenos y producir una fuerza de frenado desigual.
La lista de verificación del mantenimiento del robot KUKA debe incluir la comprobación del funcionamiento de los frenos de todos los ejes, la verificación de la precisión del bloqueo y de la liberación sin resistencia, la eliminación del polvo y el aceite de las superficies de los componentes de los frenos y la búsqueda de fallos ocultos, como ruidos anómalos, deslizamientos de posición y retrasos en el accionamiento. Compruebe también la precisión de accionamiento y la fijación de los topes mecánicos y los límites de recorrido basados en sensores para controlar las posiciones extremas y evitar impactos estructurales y daños en los componentes por exceso de recorrido.
Alimentación y refrigeración
Realice un mantenimiento detallado del sistema de alimentación eléctrica y los componentes de refrigeración. Durante el funcionamiento a plena carga, las unidades eléctricas del KR360 suministran una potencia elevada y generan mucho calor. La acumulación de polvo en el armario de control y en los disipadores de calor de los motores reduce directamente la eficacia de la refrigeración y expone los componentes eléctricos a temperaturas elevadas durante períodos prolongados, lo que puede causar desviaciones de parámetros y una respuesta inestable de los servos.
Elimine periódicamente el polvo de las estructuras de refrigeración del motor, los filtros del armario de control y los conductos de aire internos, y despeje todos los pasos de refrigeración para mantener estable la temperatura de funcionamiento del sistema eléctrico. Compruebe cuidadosamente las conexiones de los terminales de alta corriente, las interfaces de señal y los puntos de puesta a tierra. Elimine la oxidación y la contaminación de los contactos y apriete las conexiones flojas para mantener una transmisión eléctrica estable en condiciones de funcionamiento intensivo y prevenir anomalías del equipo causadas por fluctuaciones momentáneas de corriente.
Verificación de la precisión y del ciclo de trabajo
Restablecer la precisión de posicionamiento y verificar el rendimiento en todas las condiciones de funcionamiento son las etapas finales del proceso de mantenimiento. Tras completar todas las intervenciones en el hardware y las inspecciones de componentes, pruebe el KR360 en todo su rango de posiciones, teniendo en cuenta sus características de funcionamiento para trabajos pesados. Incluya las trayectorias normales, las posiciones de extensión máxima, los arranques y las paradas con cargas elevadas, y el mantenimiento de la posición estática. Compare la precisión de posicionamiento, la suavidad del movimiento coordinado y la respuesta del servoaccionamiento antes y después del mantenimiento, y corrija las desviaciones de trayectoria y los errores de parámetros acumulados durante el funcionamiento prolongado en condiciones exigentes.
Realizar un mantenimiento periódico conforme a una lista de comprobación estandarizada puede ayudar a gestionar el desgaste de todo el robot, reducir la degradación del rendimiento causada por las condiciones de funcionamiento y mantener el rendimiento estable y eficiente del KUKA KR360 en tareas pesadas para satisfacer las exigencias de la producción continua en serie en líneas industriales pesadas.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots KUKA