SUNTECH ROBOTICS · Servicios técnicos para robots industriales
Que cada Robots industriales Funcionar de forma continua y estable。
Suntech Automation ofrece pruebas y reparación, mantenimiento estándar, diagnóstico de fallos y puesta en marcha in situ para marcas nacionales e internacionales de robots industriales, con apoyo técnico claro, fiable y aplicable a las líneas de producción.
A partir de los síntomas del equipo,Encuentre un punto de partida claro para la reparación.
Robot, sistema de control y componentes clave. Busque por marca y tipo de servicio, Para orientar mejor la comunicación técnica.
⌕ Buscar servicios de reparación por marca
No se encontraron servicios coincidentes. Pruebe con otras palabras clave o contacte con un ingeniero de reparación.
CAPACIDADES DE SERVICIO
Desde un solo componente, hasta evaluar el estado del robot completo.
HOW WE WORK
Desde la descripción del problema, hasta restablecer el funcionamiento.
Cuando un robot industrial presenta alarmas, pérdida de precisión o movimientos anómalos, la reparación no consiste solo en sustituir un componente. Suntech utiliza los síntomas del equipo, el sistema de control y el estado mecánico como referencia para ayudar al cliente a delimitar rápidamente el problema y definir las pruebas y la vía de reparación adecuadas.
¿El equipo presenta alarmas, pérdida de precisión o movimientos anómalos? Primero reúna la información del equipo; después, confirme el plan de pruebas.
Recopilar los síntomas
01Recopilar los síntomasRegistrar la marca, el modelo, las alarmas, el estado de las instalaciones y el impacto de la parada.✓
02Evaluación y diagnósticoDelimitar las pruebas según los síntomas del fallo y el estado de los componentes, y confirmar el plan de actuación.✓
03Verificación de la reparaciónCompletar la reparación del componente, la comprobación de parámetros y las verificaciones de funcionamiento necesarias.✓
04Seguimiento de la entregaExplicar los resultados de la intervención, las precauciones de uso y las recomendaciones de mantenimiento posterior.✓
EQUIPOS E INSPECCIÓN
Observe los detalles del equipo, Comprenda los puntos clave de la inspección.
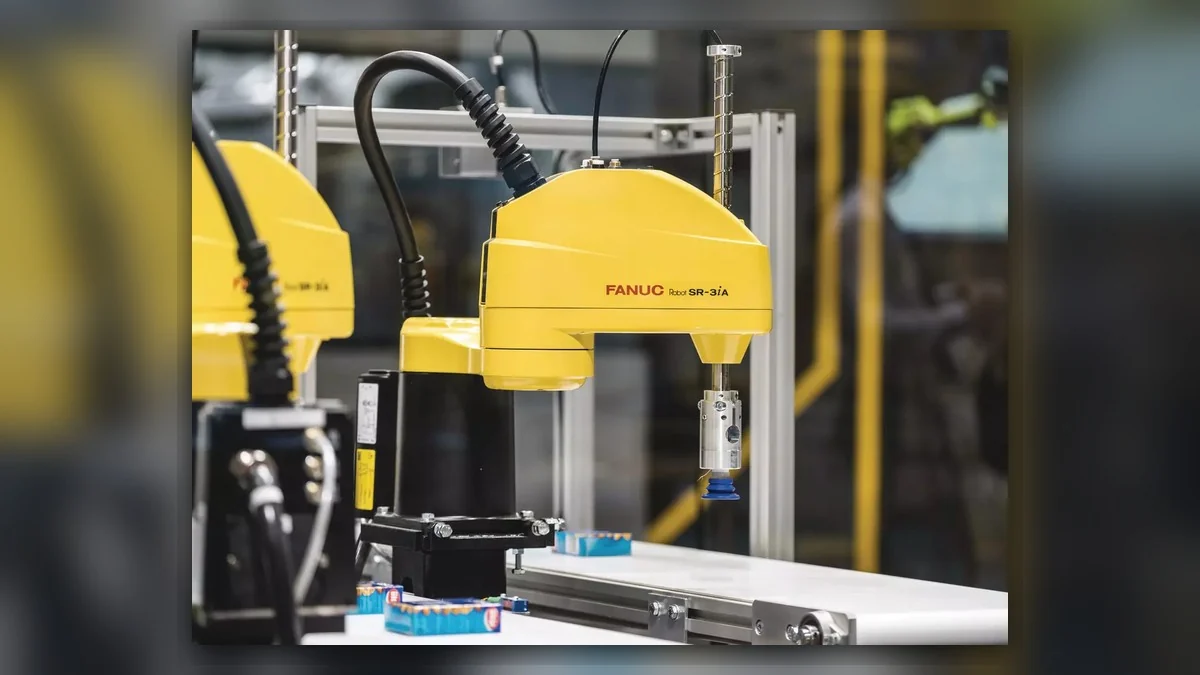
Ejemplos de equipos y aplicaciones: desde el aspecto y las interfaces de los componentes hasta las celdas de trabajo, para comprender los puntos clave de inspección.
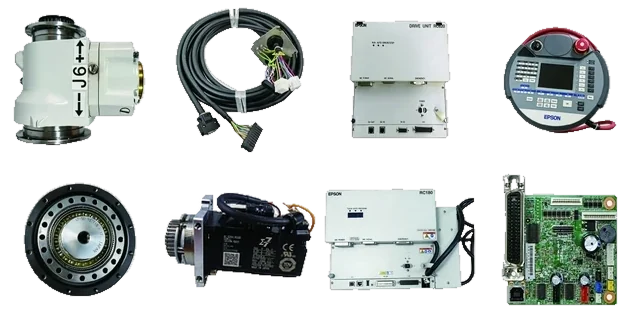
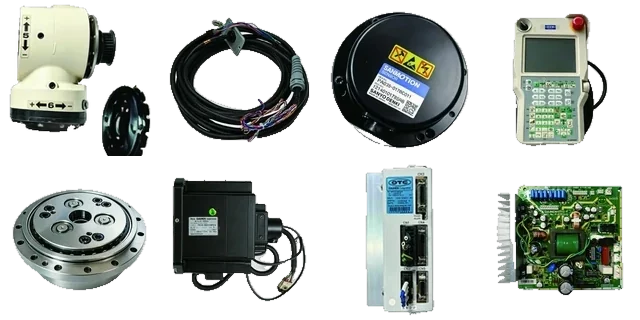
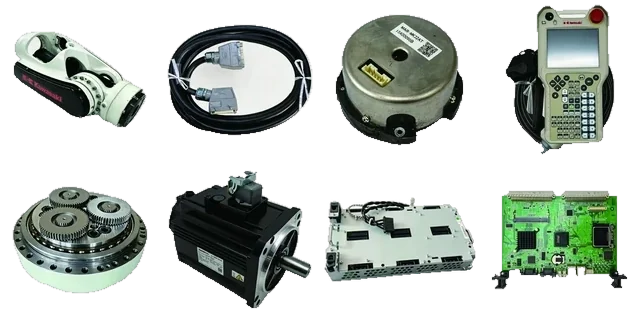
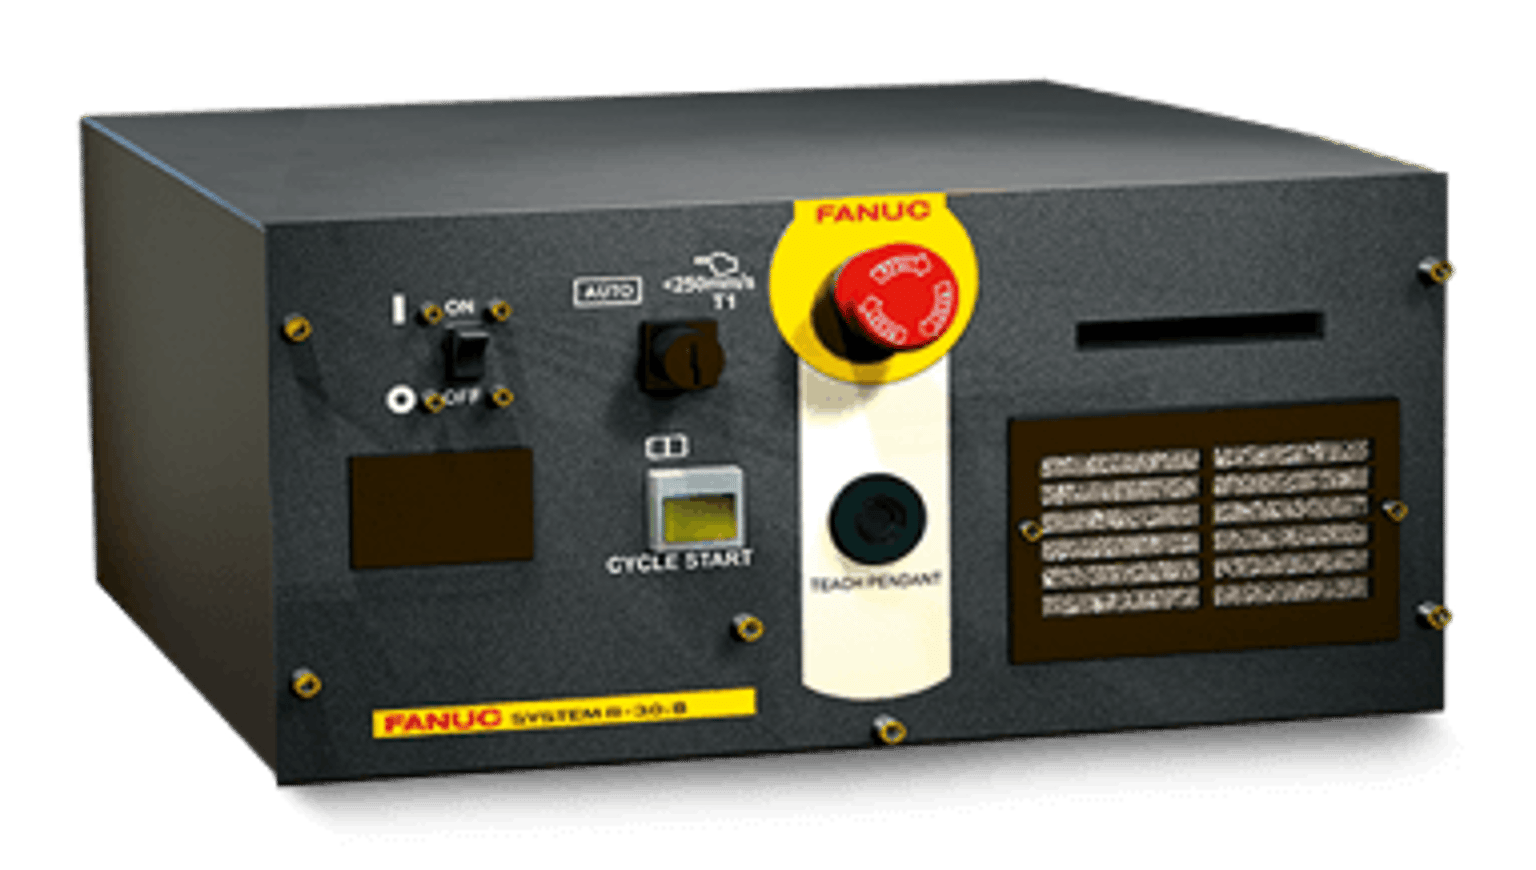
Desde el robot y el armario de control hasta la consola de programación, el accionamiento, el servomotor, el reductor y el cilindro de equilibrado: organizamos la reparación, el mantenimiento, la puesta en marcha y la consulta técnica en un proceso de servicio fácil de comunicar y seguir.
Suntech Automation Co., Ltd. Pruebas y reparación / mantenimiento / puesta en marcha
PARTNER BRANDS Marcas asociadas
Reunimos las principales marcas de robots industriales y automatización,
y ofrecemos servicios técnicos para equipos, sistemas de control y componentes clave.
Convierta los problemas in situ en registros técnicos verificables.
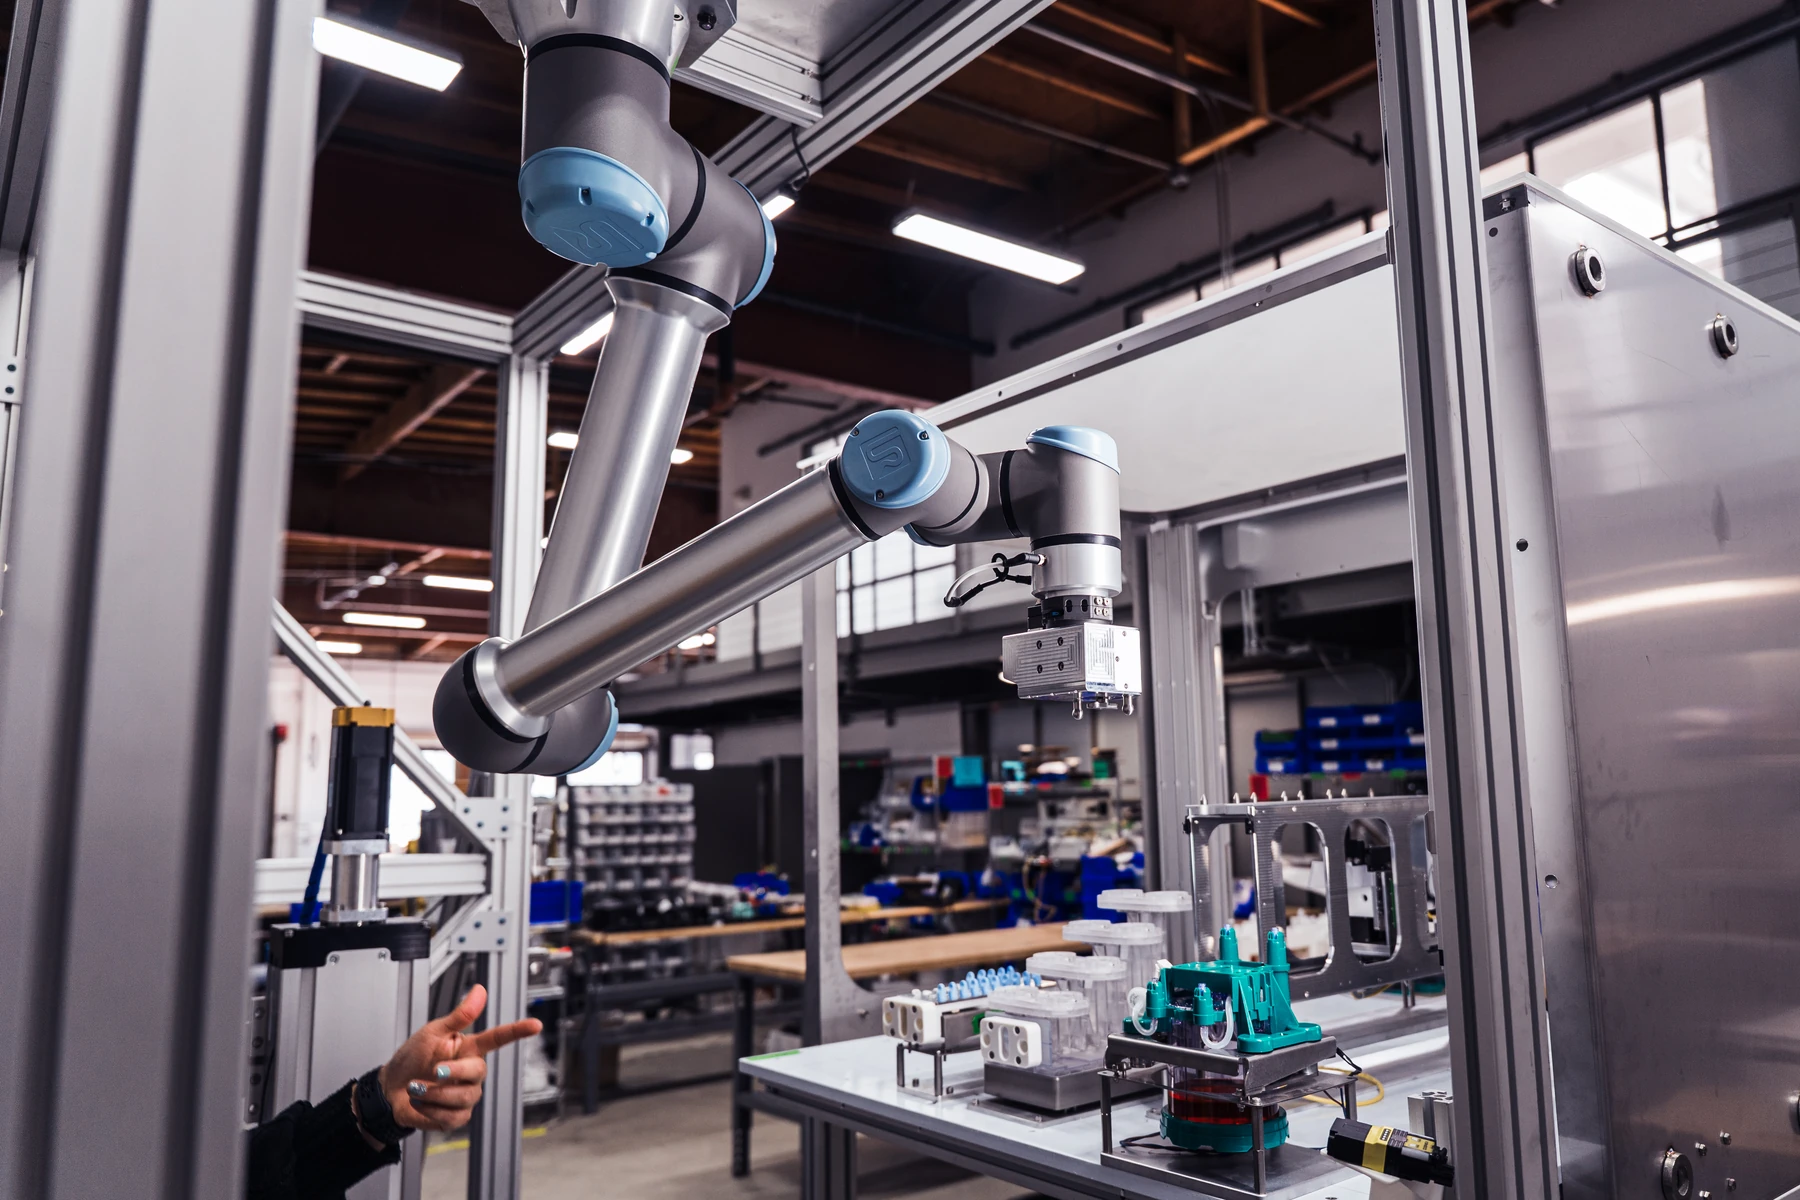
Ejemplo de aplicación de robots colaborativos · Universal Robots
SOBRE SUNTECH
Conocemos los equipos y el entorno de producción
Suntech Automation ofrece pruebas y reparación, mantenimiento estándar, diagnóstico de fallos y puesta en marcha in situ para marcas nacionales e internacionales de robots industriales, con apoyo técnico claro, fiable y aplicable a las líneas de producción.
24/7Línea de atención para reparaciones, disponible las 24 horas
Robot completo + componentesDel diagnóstico de fallos al seguimiento de la entrega
In situ + reparación en tallerElegir el servicio según el estado del equipo
Suntech Robotics Technology Limited ofrece servicios estandarizados de inspección, reparación, mantenimiento y puesta en marcha en campo para las principales marcas de robots industriales. La cobertura del servicio incluye cuerpos de robot, controladores, consolas de programación, accionamientos, servomotores, reductores y cilindros de equilibrado.
Cierre el registro de mantenimiento del robot ABB con la identificación del equipo, el trabajo realizado, las pruebas efectuadas y las comprobaciones pendientes en las instalaciones. Mantenga los hallazgos separados de las suposiciones.
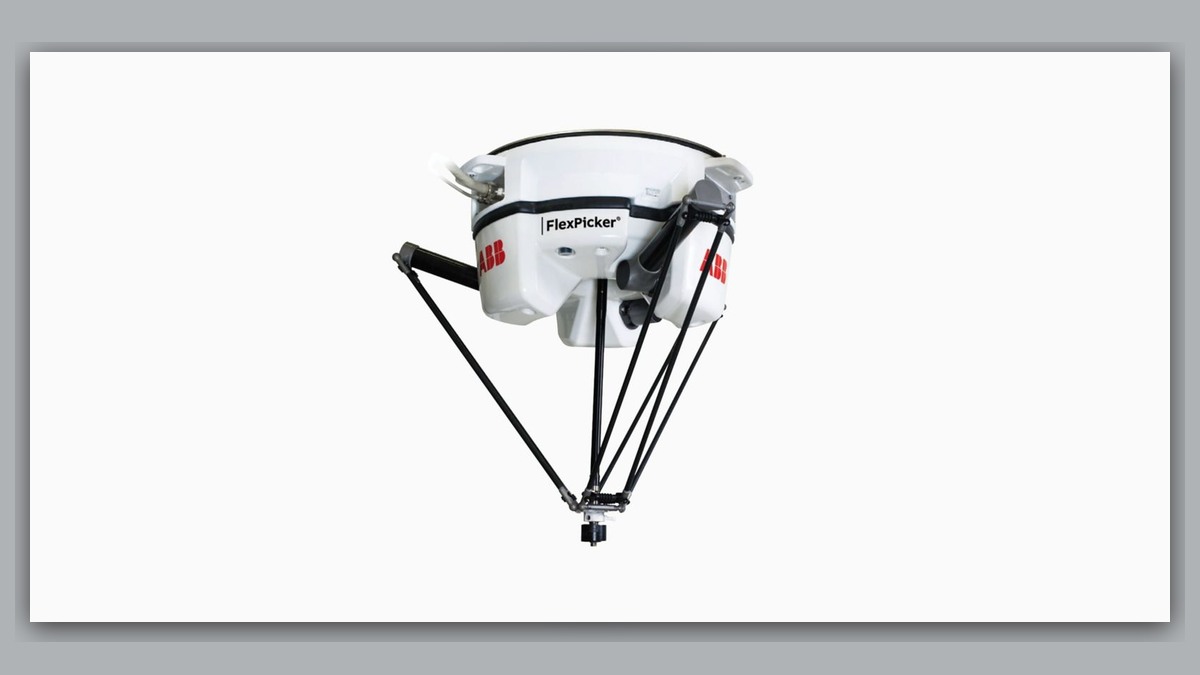
El ABB IRB 360 es un robot delta consolidado, ampliamente utilizado en la clasificación automatizada de alimentos, la manipulación de materiales, el encajado de artículos pequeños y la recogida a alta velocidad, gracias a su estructura ligera de brazos en voladizo, su rápida respuesta y su capacidad para mantener ritmos de ciclo elevados.
3HAC024385-001 es un cable principal del cuerpo diseñado específicamente para el robot de alta capacidad de carga ABB IRB6600, que combina la transmisión de potencia y la realimentación de señales. Se adapta al gran alcance, la alta inercia y las cargas pesadas del modelo, suministrando energía y transmitiendo señales de posición durante el funcionamiento coordinado de varios ejes.
Las líneas modernas de pintura de automóviles exigen una fiabilidad excepcional de los equipos, uniformidad del recubrimiento y precisión de trayectoria. Gracias a su movimiento flexible y su control preciso de la trayectoria, el robot de pintura ABB IRB5500 lleva mucho tiempo siendo un componente esencial en la pintura de las superficies interiores y exteriores de las carrocerías.
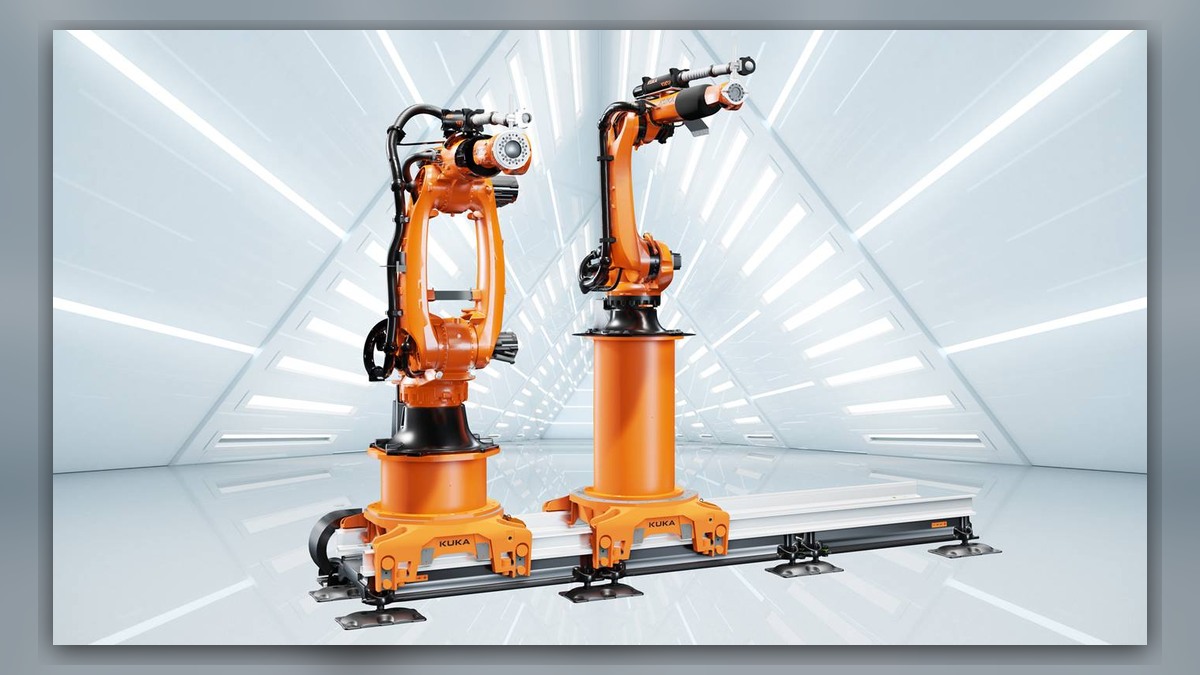
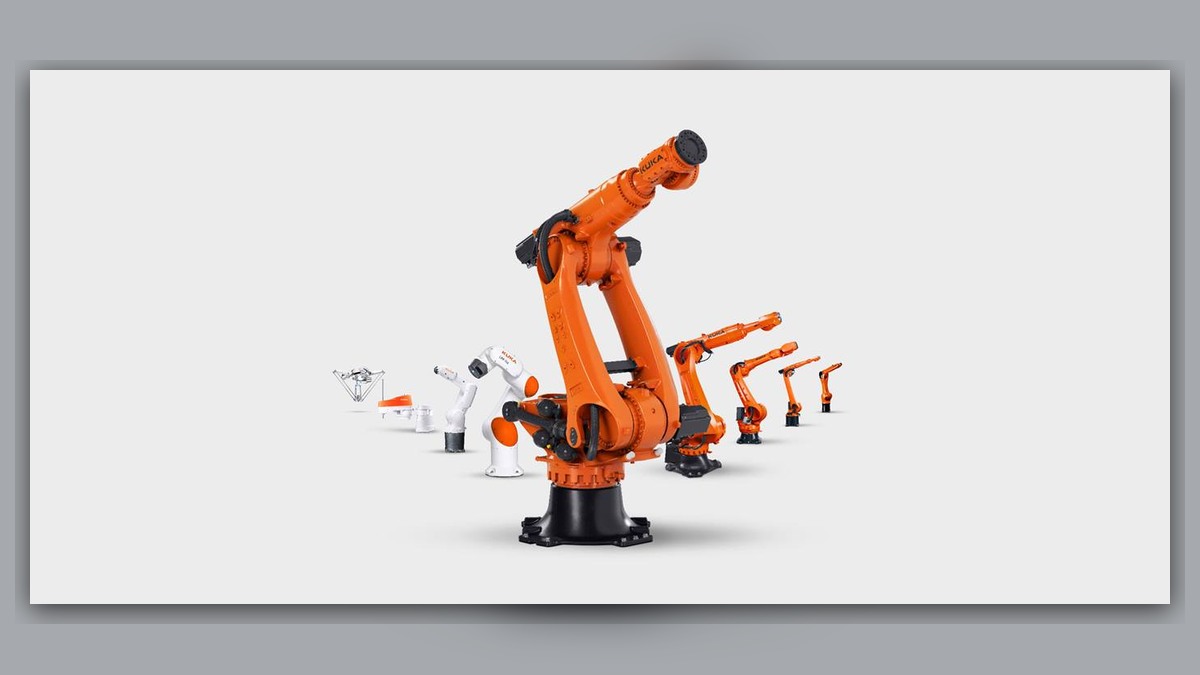
¿El robot KUKA pierde posición? Conserve la primera alarma y los datos del controlador. Distinga la pérdida del mastering de los fallos del encoder, el cable y la mecánica antes de iniciar la recuperación.
Registre el defecto del recubrimiento, la trayectoria del robot y las condiciones del proceso antes de la reparación del robot de pintura KUKA. Compare trabajos equivalentes antes de elegir una pieza.
Conserve los registros de contacto, alarmas, herramienta y posición después de una colisión del robot KUKA. Defina las comprobaciones de inspección y recuperación antes de volver a la producción.
Evalúe la reparación de cables del robot KUKA mediante las identificaciones de los cables, las alarmas, las posiciones de los ejes y las comprobaciones de los conectores. Distinga los fallos de alimentación de los de realimentación y verifique el tendido tras el trabajo.
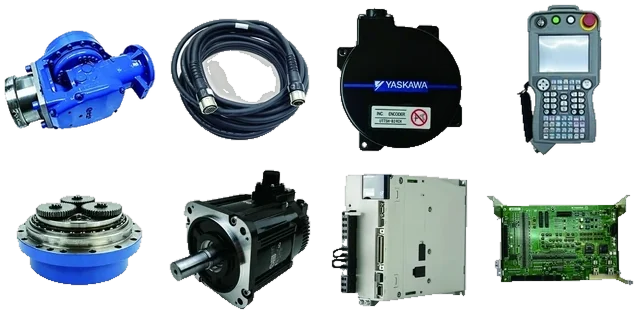
YASKAWA robots con alarma YRC1000 1512 o 1513: inspeccione los ventiladores de refrigeración, el flujo de aire, las conexiones CPS01K y los fallos de la unidad de alimentación; después, verifique la reparación.
YRC1000 Alarmas 4312 y 4311: distinga entre la tensión de la batería del encoder y la pérdida de datos de respaldo. Compruebe el circuito, las copias de seguridad y el procedimiento de recuperación de la posición específico del modelo.
Robots YASKAWA con alarma YRC1000 4315: compruebe las colisiones, la carga de la herramienta, el movimiento, la alimentación eléctrica y el cableado del freno; después, defina los trabajos de reparación y la aceptación por etapas.
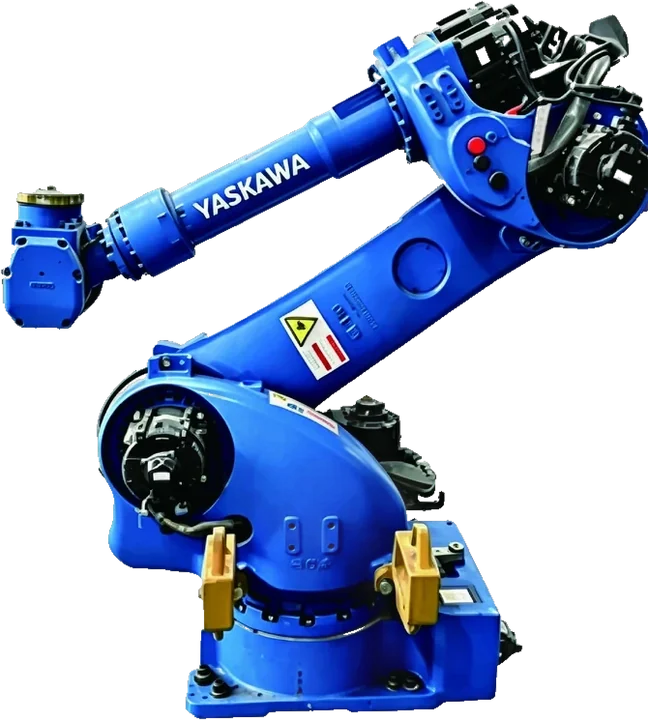
Reparación de YASKAWA MH180 por alarmas del encoder relacionadas con la pose: aislar el cableado externo e interno, conservar los datos del encoder y verificar la reparación del mazo de cables DX200.
Reparación de servomotores FANUC tras la sustitución: diferencie la compatibilidad de la pieza, la referencia del encoder y los errores de freno y de herramienta o marco de referencia. Planifique la calibración de los ejes y la verificación tras la instalación.
Identifique las piezas del robot FANUC mediante el número de pieza completo, el robot y el controlador. Compare la reparación y la sustitución, los datos de compatibilidad y las pruebas necesarias antes de la instalación.
Utilice una lista de verificación de reparación y mantenimiento del robot FANUC para controladores, consolas de programación, cables y estado mecánico. Separe el mantenimiento preventivo del diagnóstico de fallos y documente las alarmas antes de la reparación.
Conserve los registros del programa, los sistemas de coordenadas, la herramienta, la carga útil y las mediciones correspondientes a un error de trayectoria o posición de FANUC. Compare las condiciones equivalentes antes de decidir qué trabajos de reparación realizar.


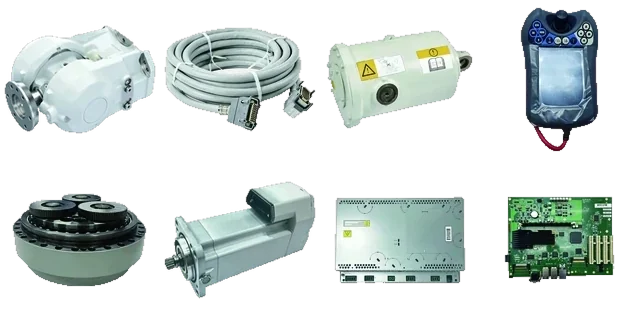
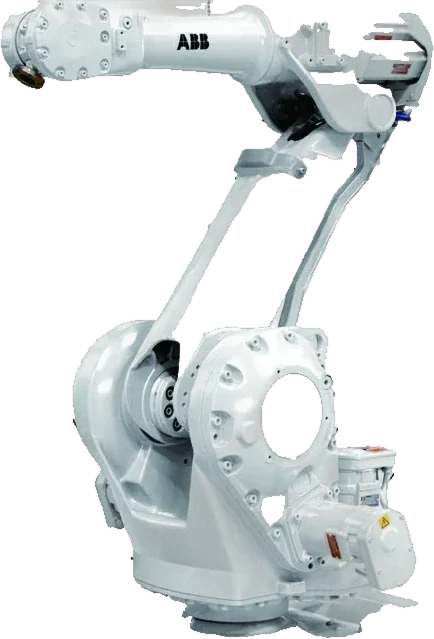
 Robots ABB
 Robots KUKA
 Robots YASKAWA MOTOMAN
 Robots FANUC
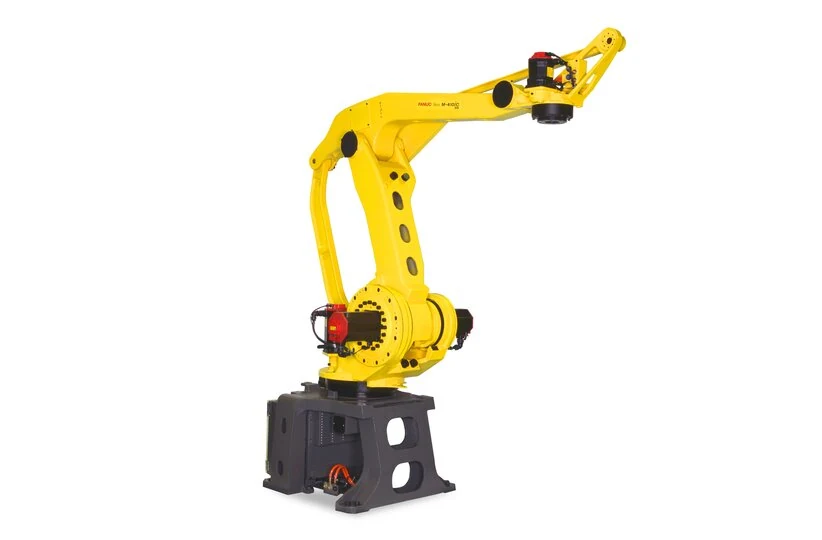 Componentes y tipos de brazos robóticos, y mantenimiento en fábrica
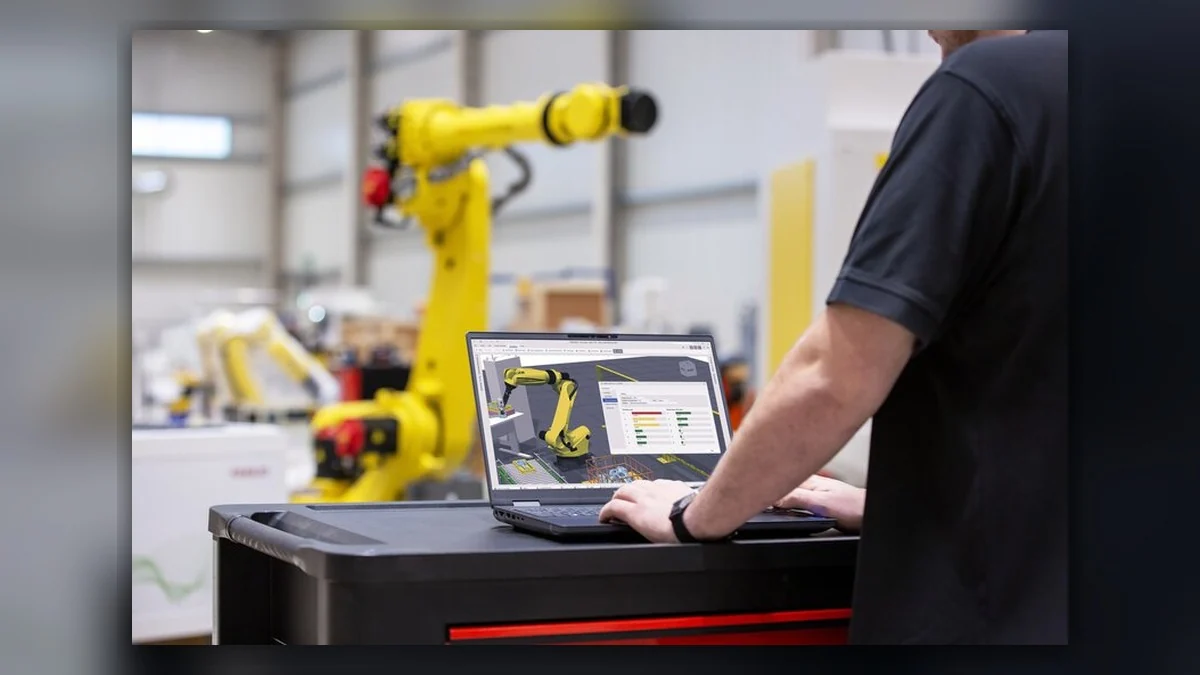 Brazo robótico: comprobaciones de movimiento, coordenadas y posición
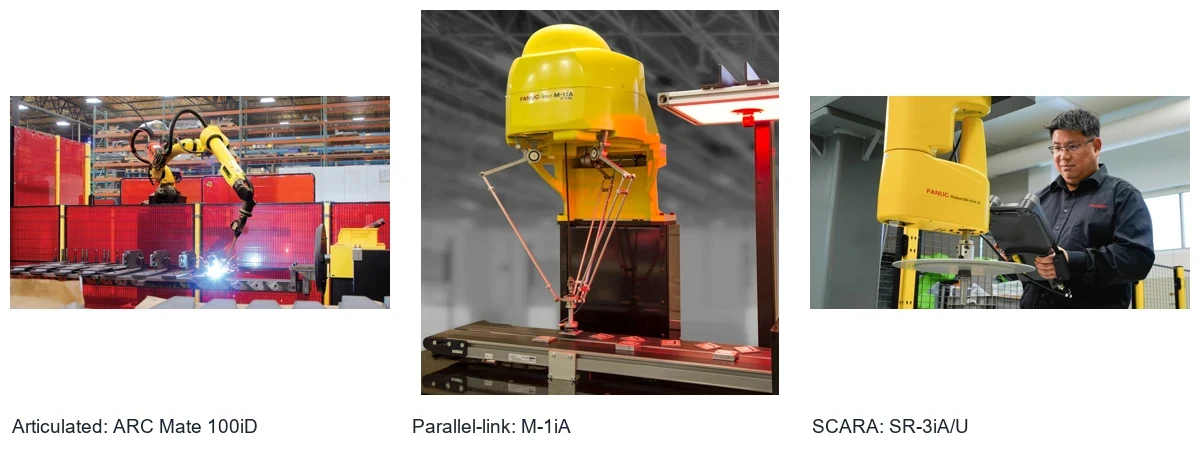 Reparación de brazos robóticos industriales: fallos, componentes y comprobaciones
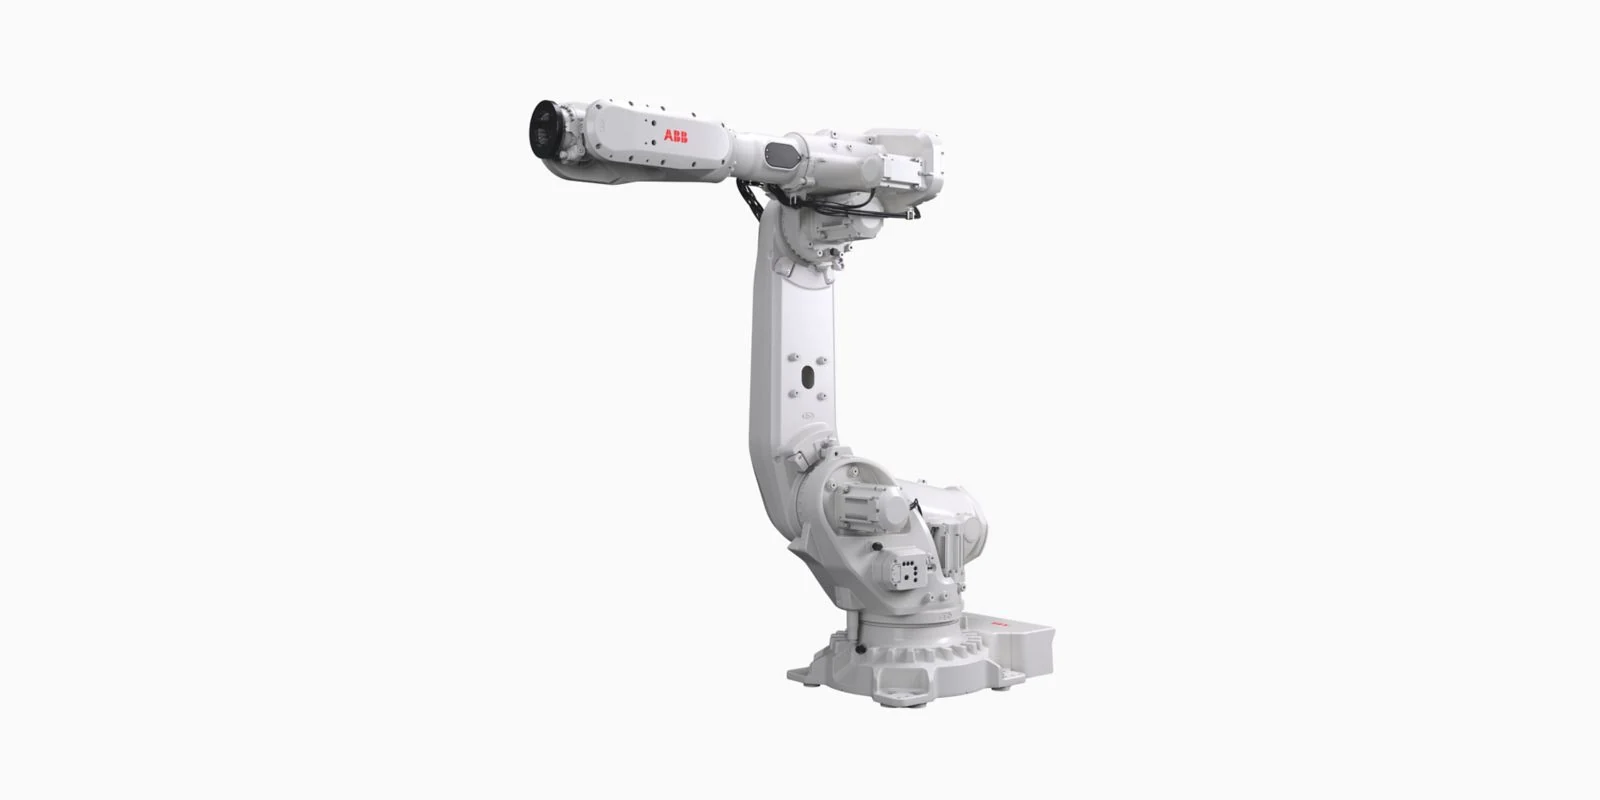 Brazo de repuesto para robot: lista de comprobación de compatibilidad y pruebas
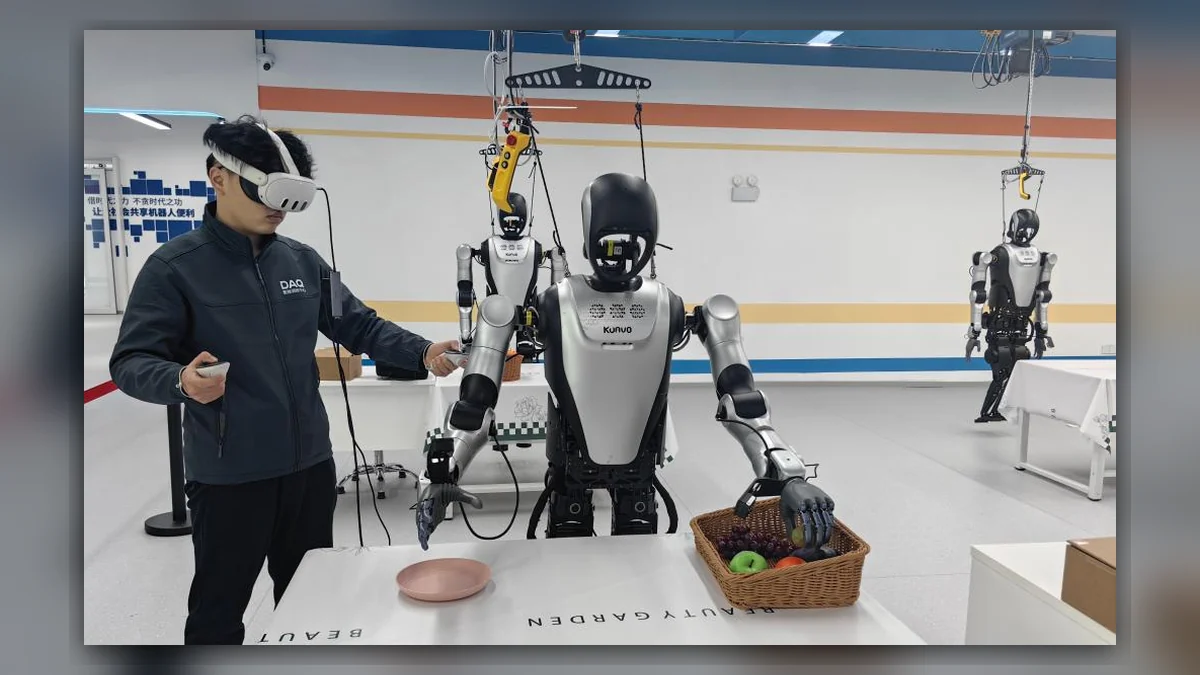 Cuando los robots humanoides se encuentran con los robots industriales
 ¿Cuáles serán las principales prioridades para el desarrollo futuro de los robots industriales?
 Los robots industriales se adentran en nuevas áreas de desarrollo de alta calidad
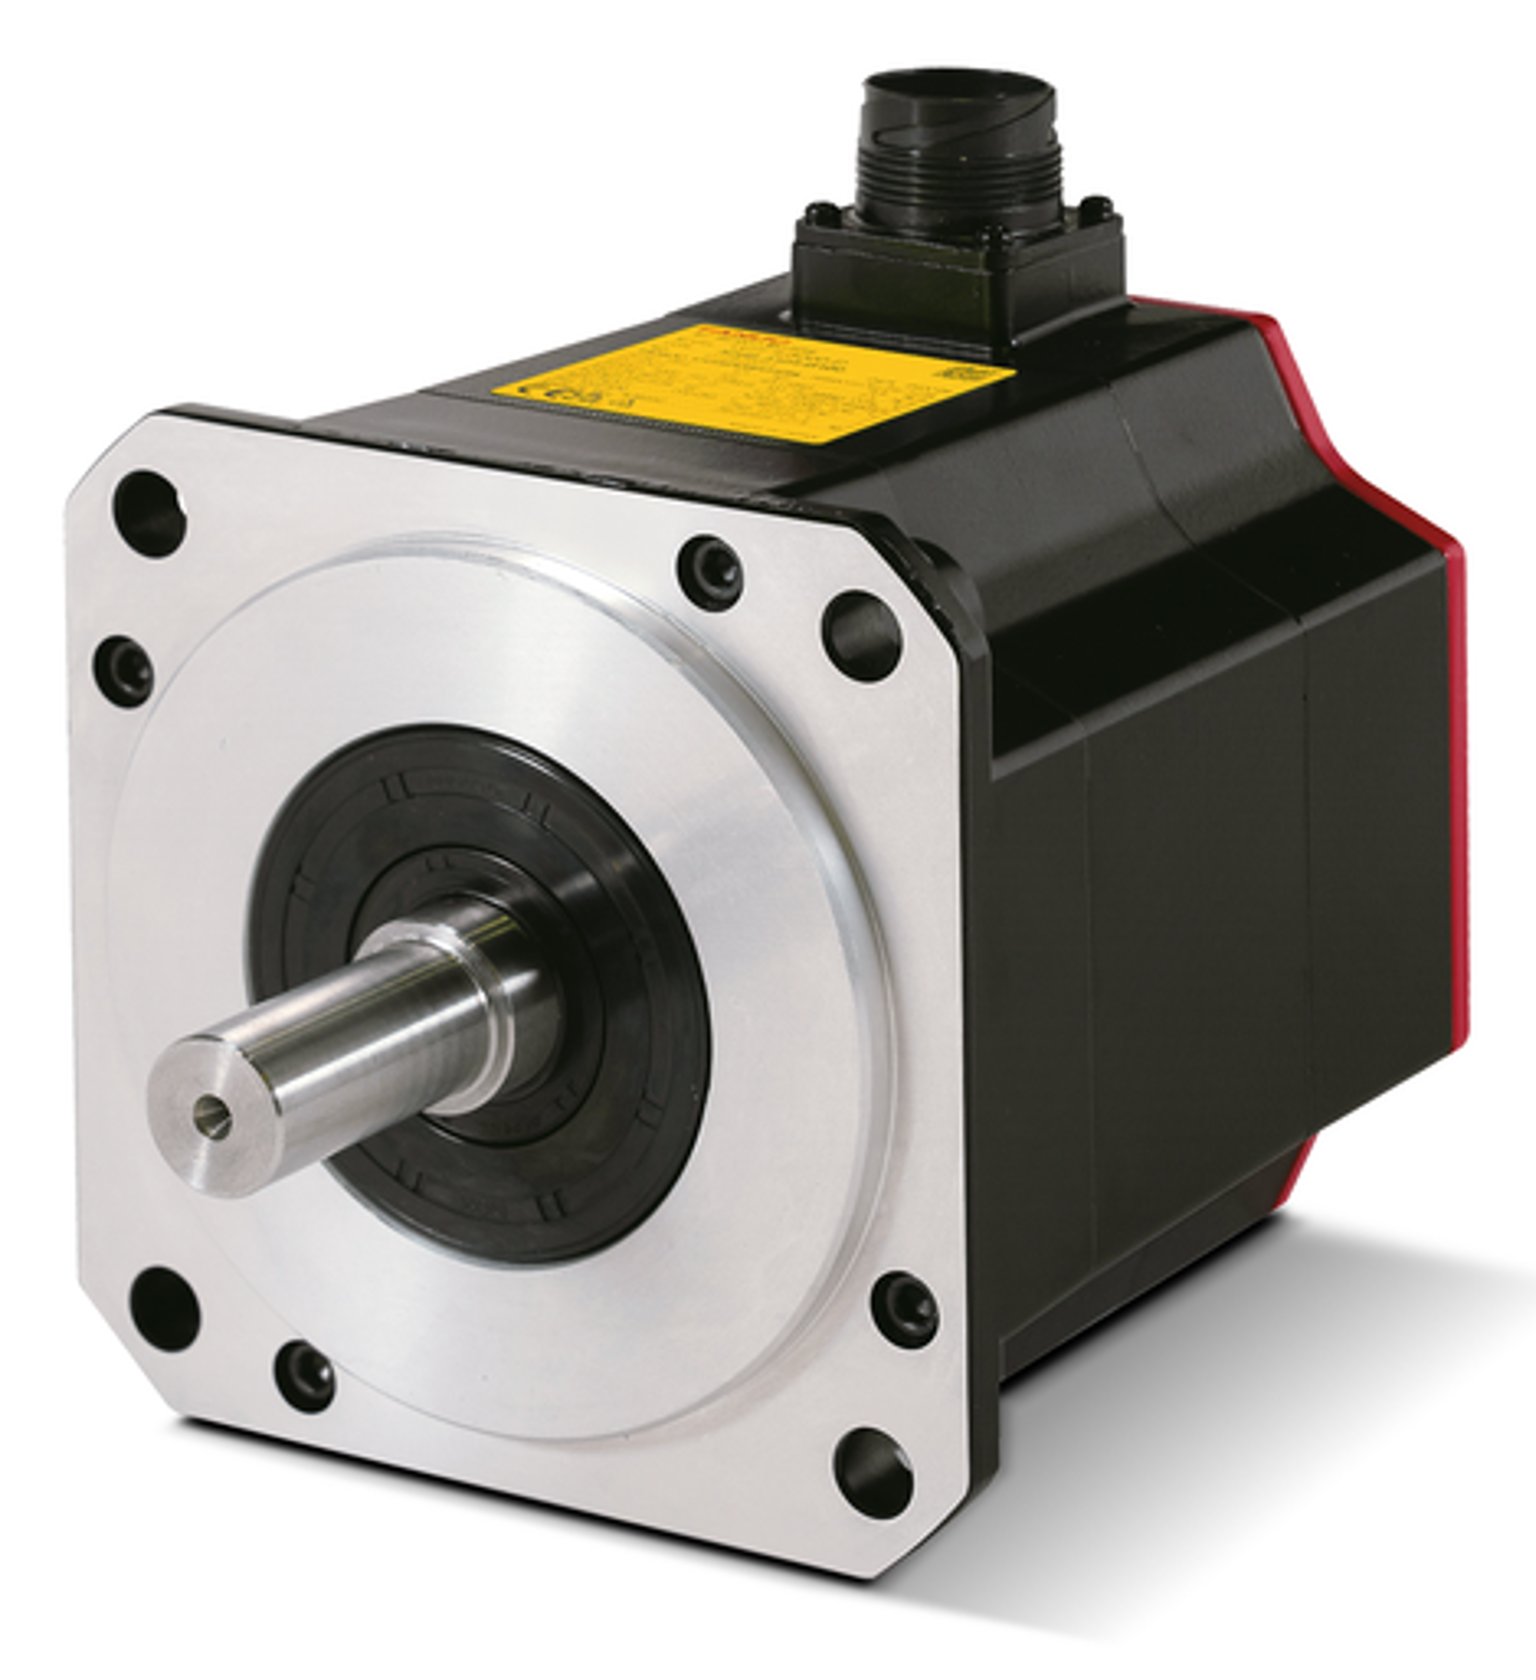 Sustitución del servomotor FANUC: errores de posición y comprobaciones de recuperación
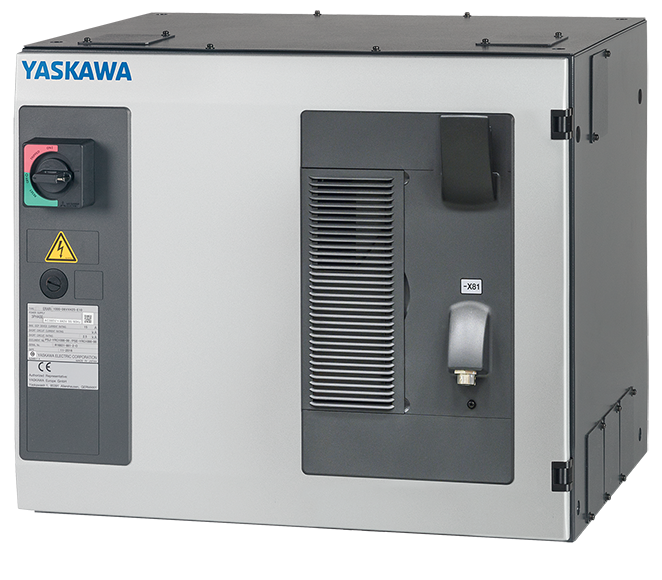 YASKAWA Reparación de robots: YRC1000 alarmas de batería 4312 y 4311
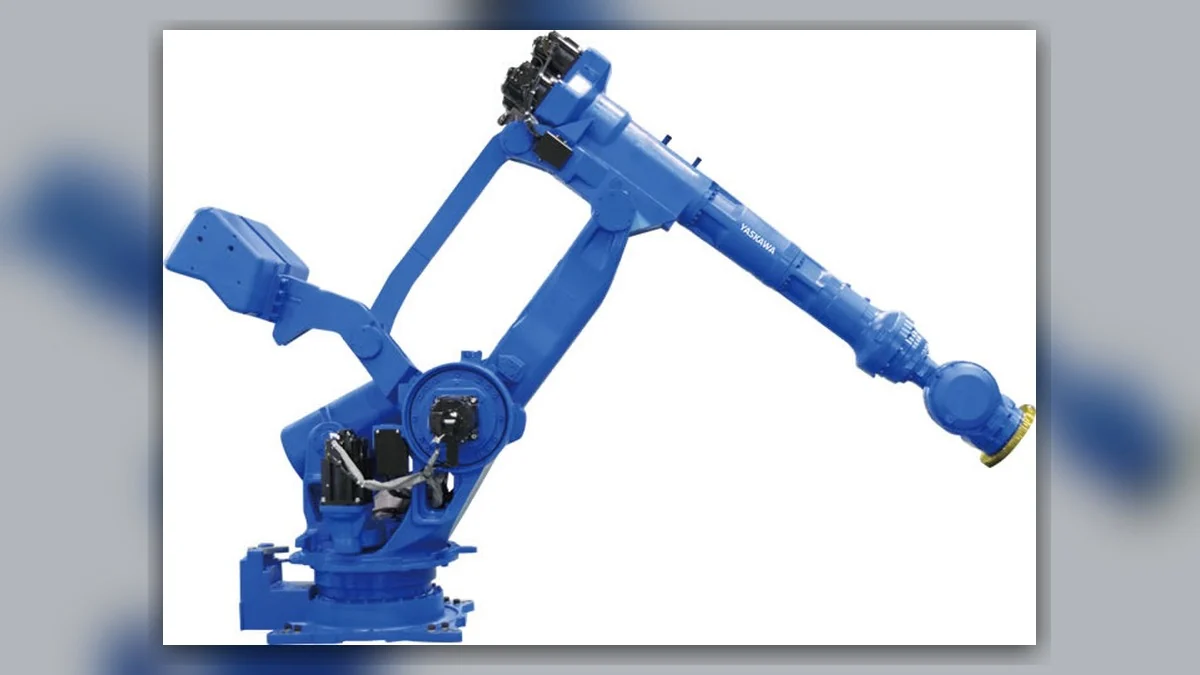 YASKAWA robots: YRC1000 alarma 4315, plan de reparación
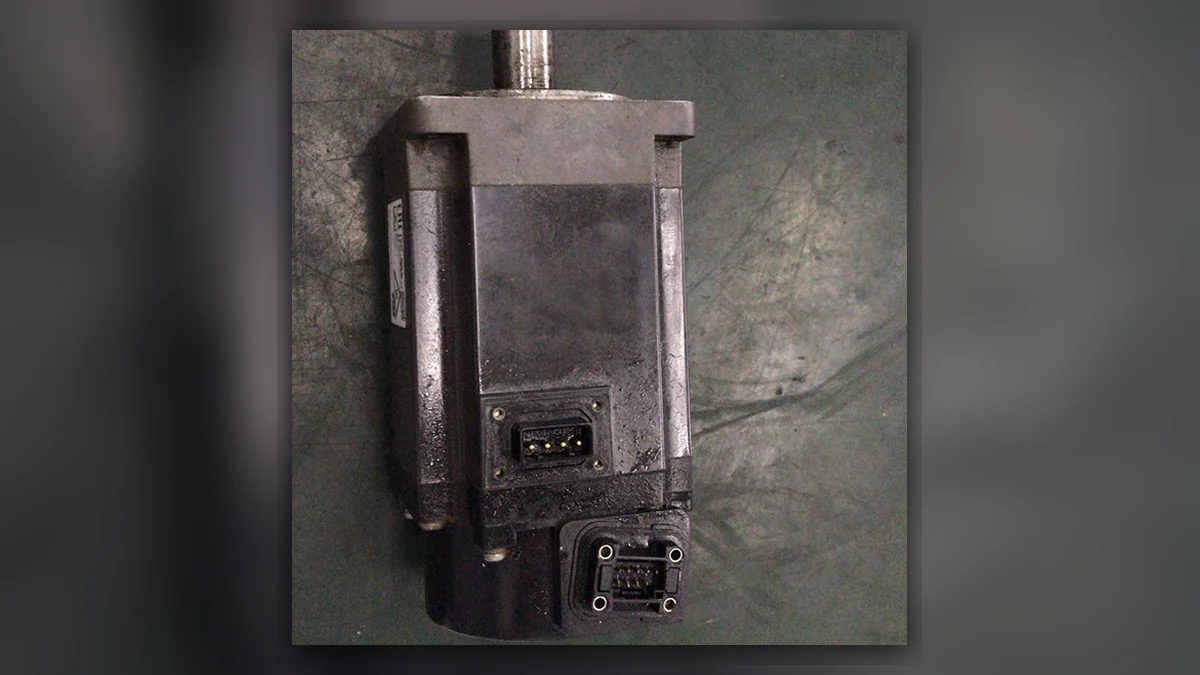 Reparación de servomotores: pruebas de fallos a tierra y de devanados
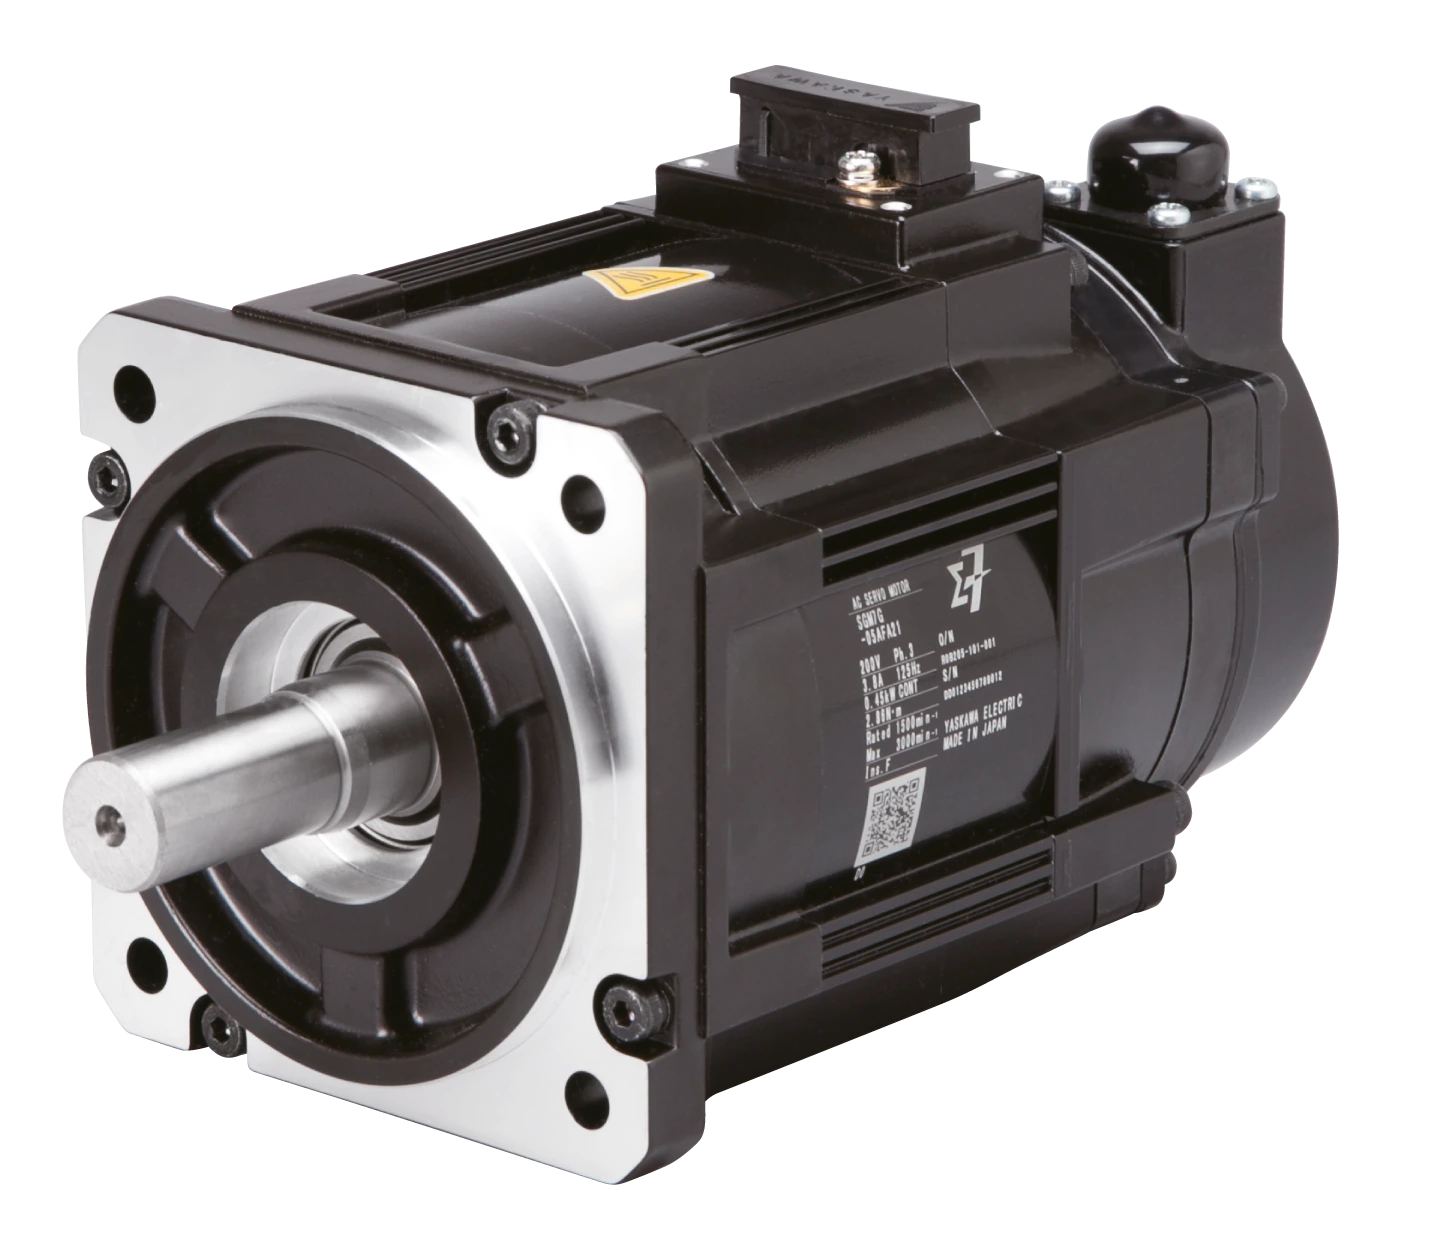 Reparación del encoder SGM7G-13APK: correspondencia entre YR1 y YR2
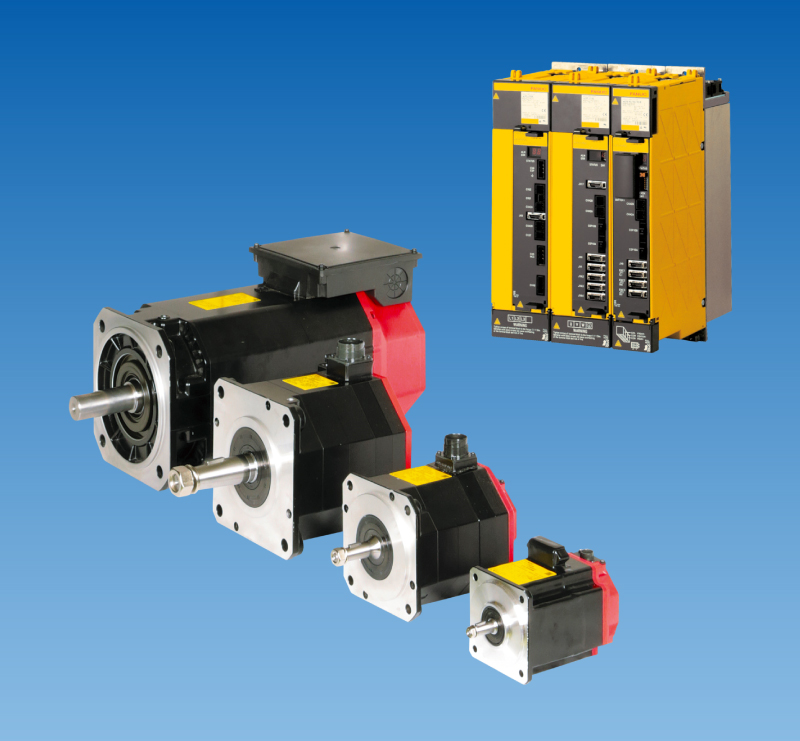 Reparación de servomotores por alarmas del encoder y de realimentación
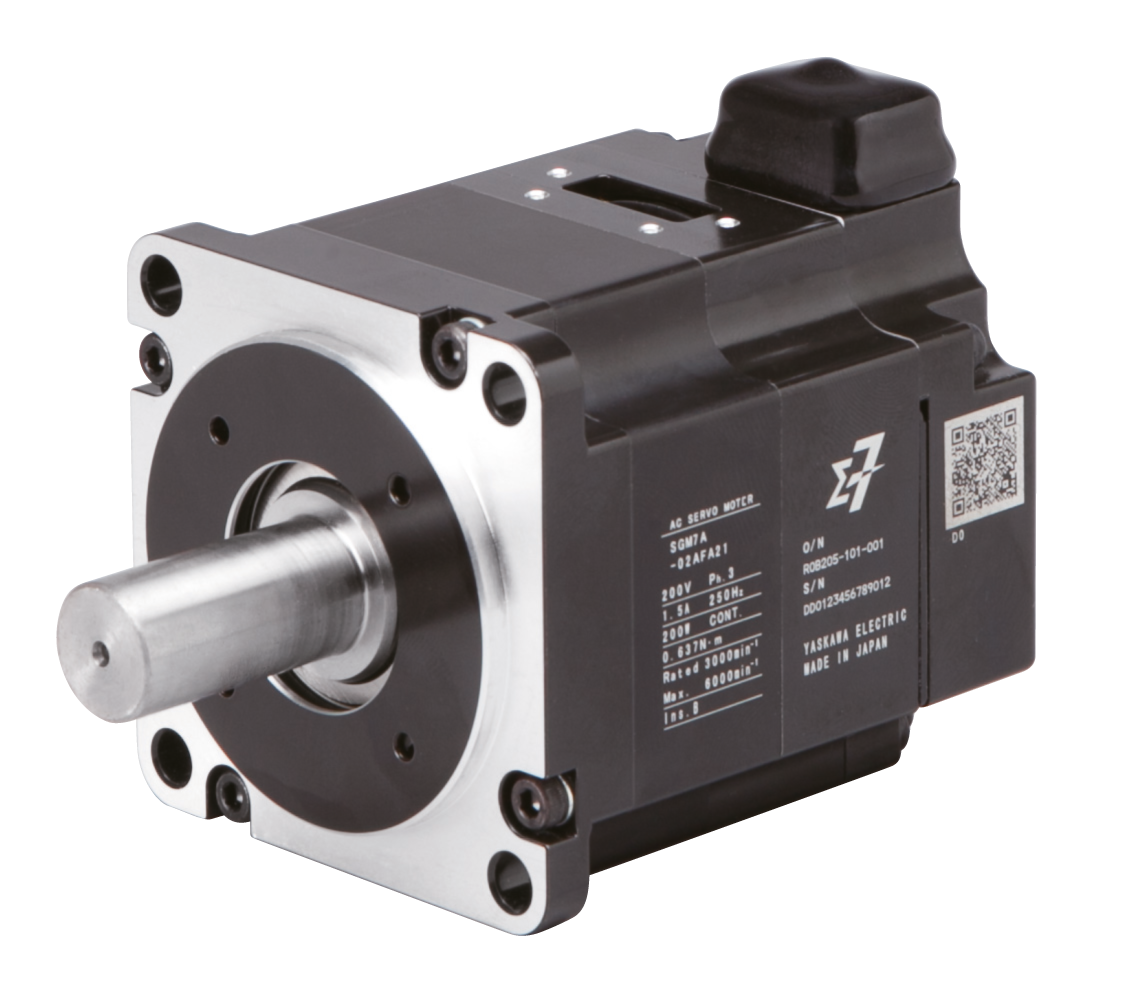 El freno del servomotor no se libera: comprobaciones de reparación y prueba
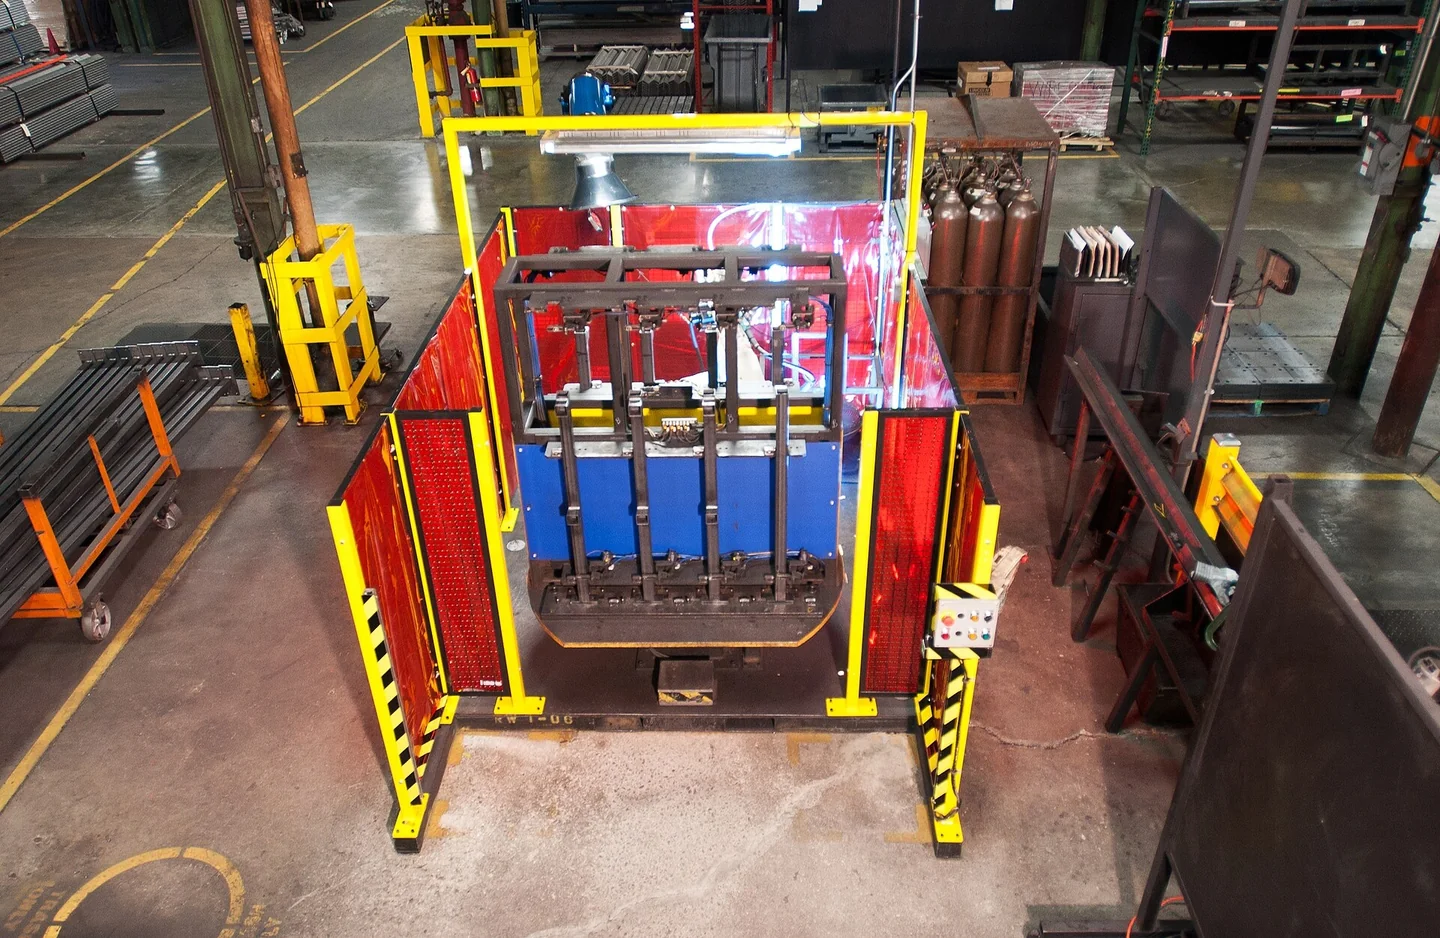 Soldadura robotizada: proceso, sistemas robóticos y comprobaciones de fallos
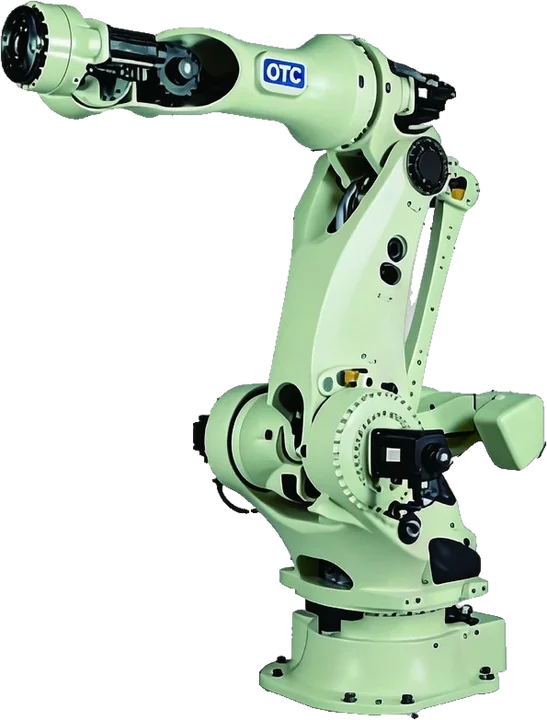
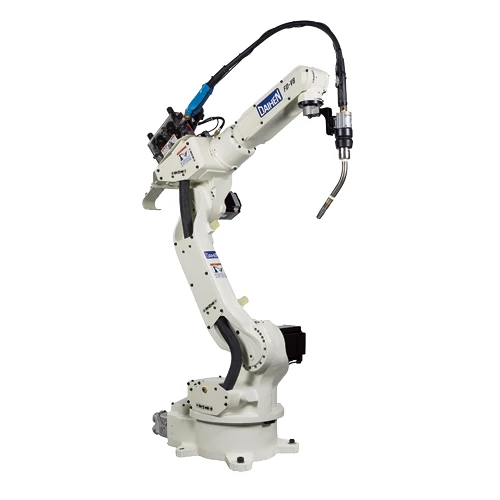 OTC FD-V8: Interrupciones de la soldadura y señales de retorno
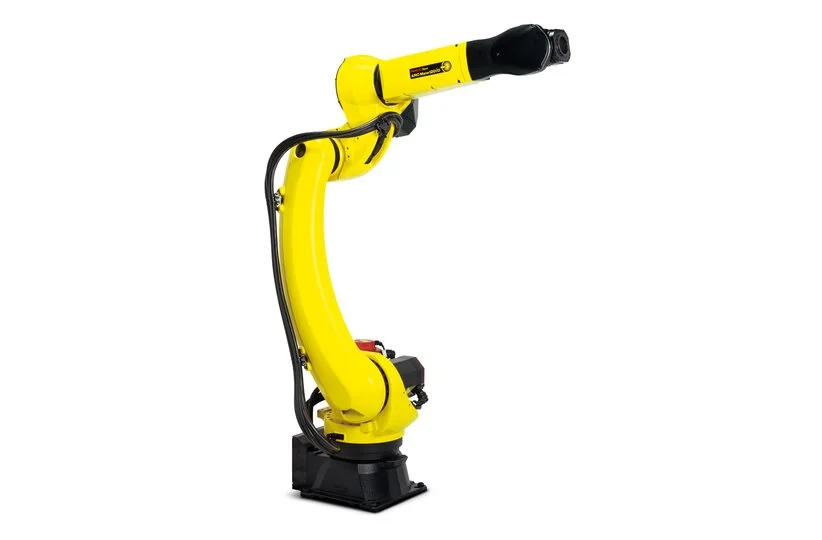 FANUC ARC Mate 120iD: cambios en el paquete de mangueras y desplazamiento del TCP
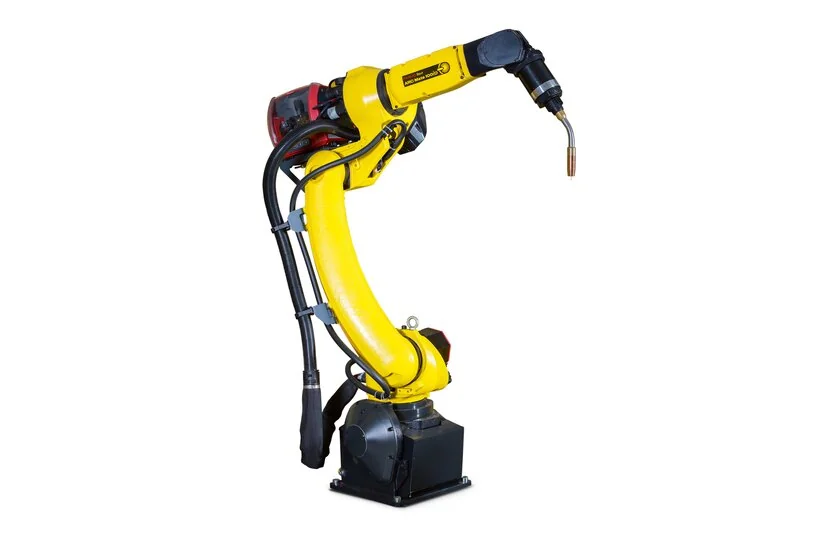 FANUC ARC Mate 100iD: fallos de inicio de arco y alimentación de alambre
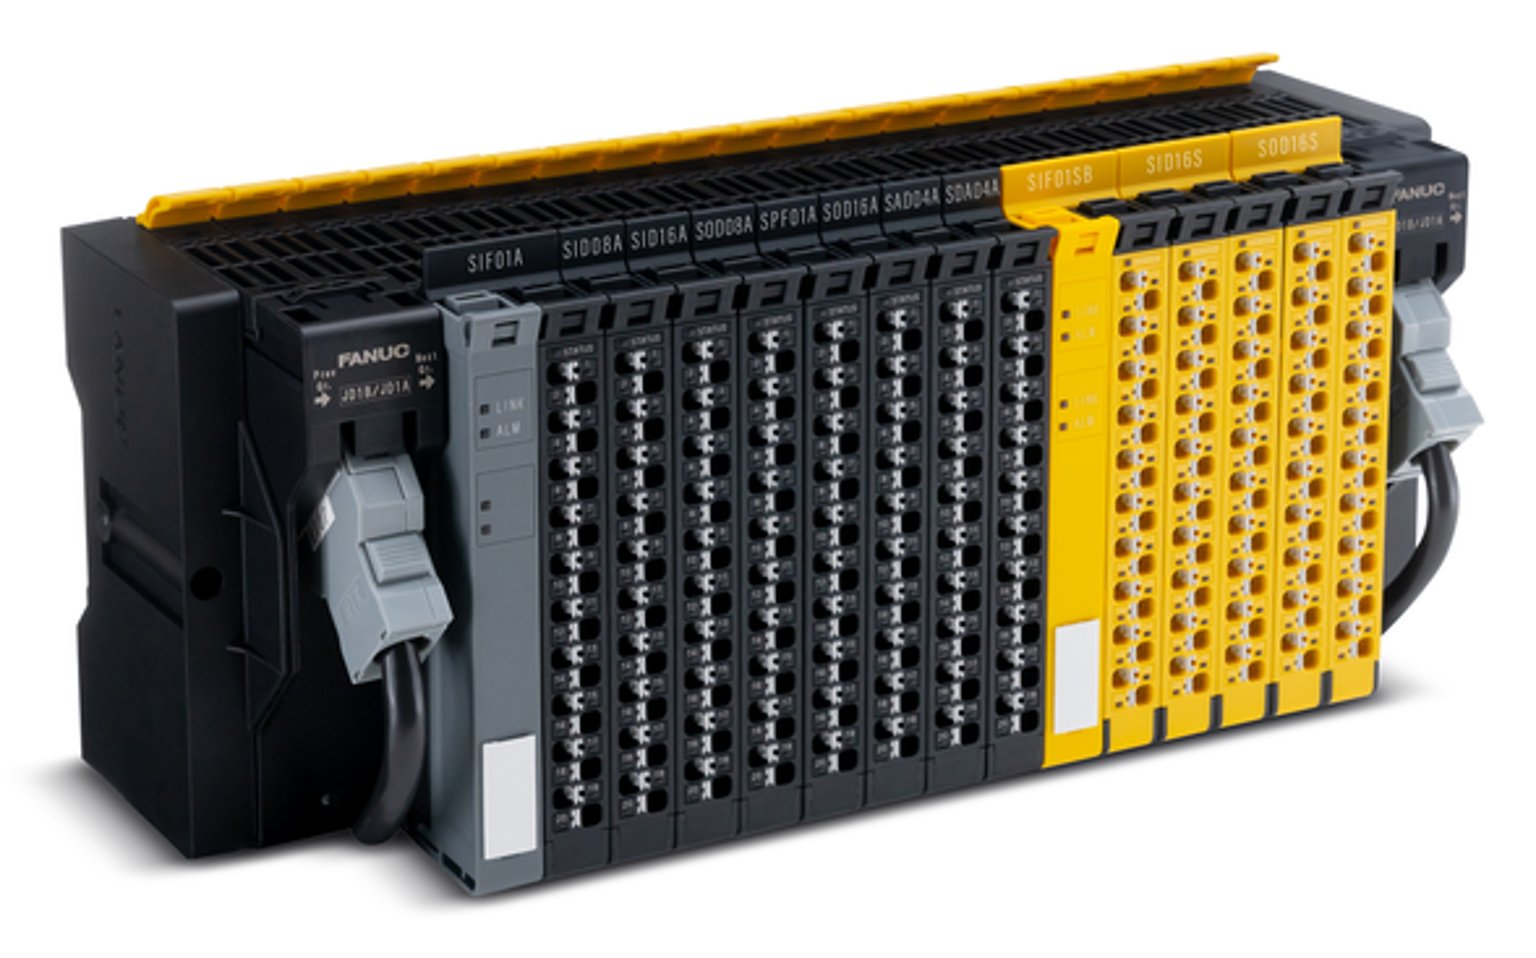 Reparación de placas de E/S de robots: comprobaciones de fallos de entrada y salida
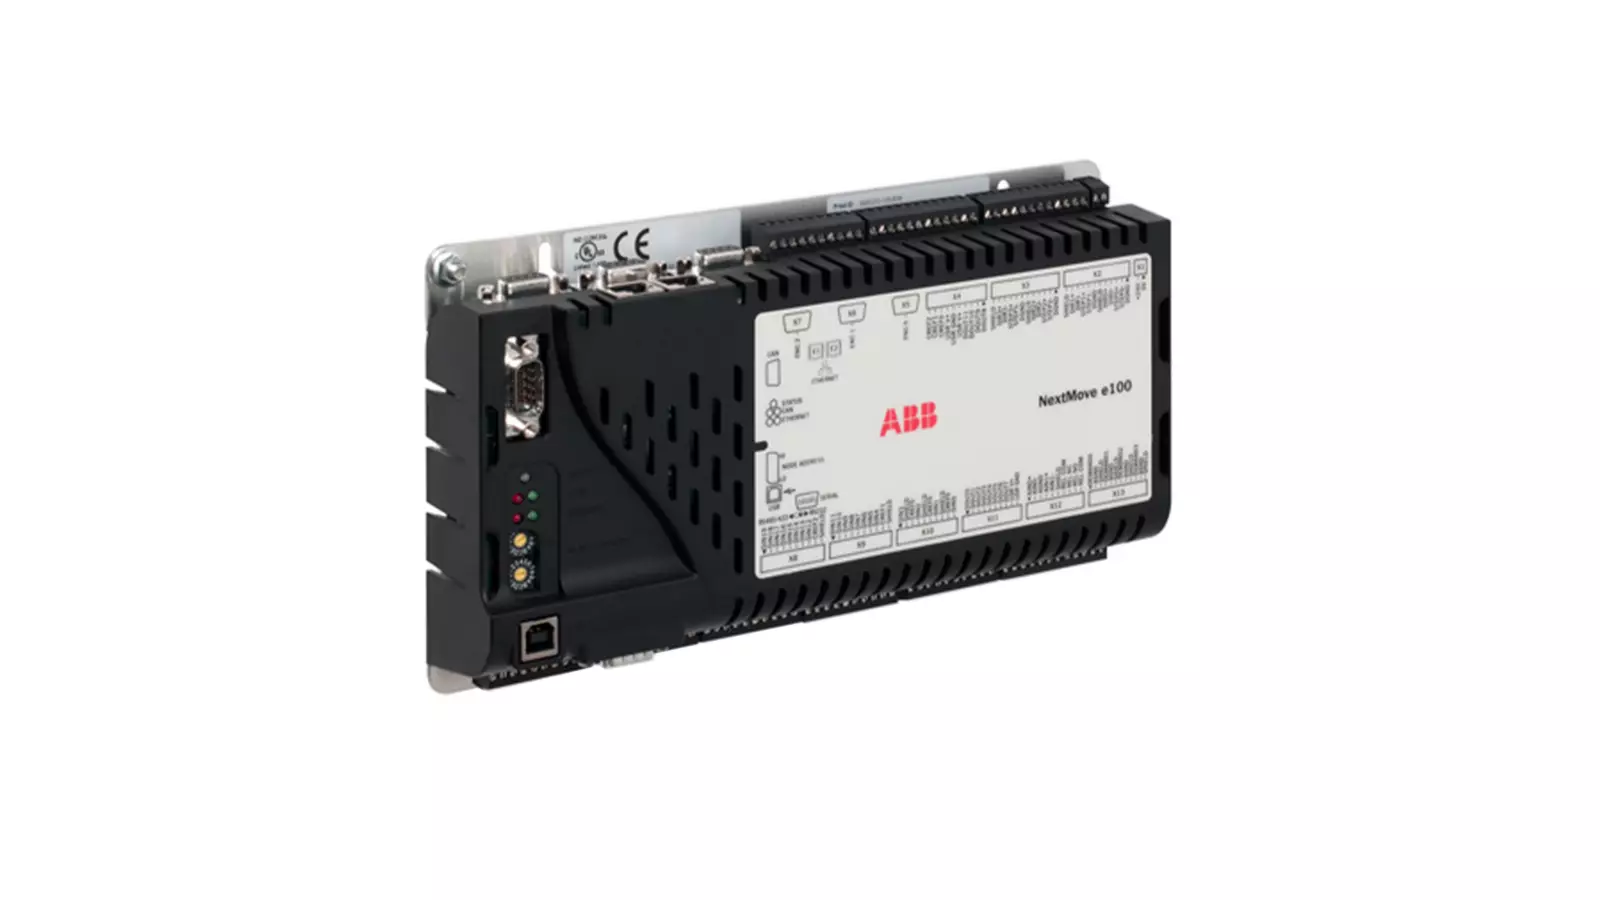 Reinicios de la placa de circuito impreso del controlador tras el calentamiento: diagnóstico de fallos
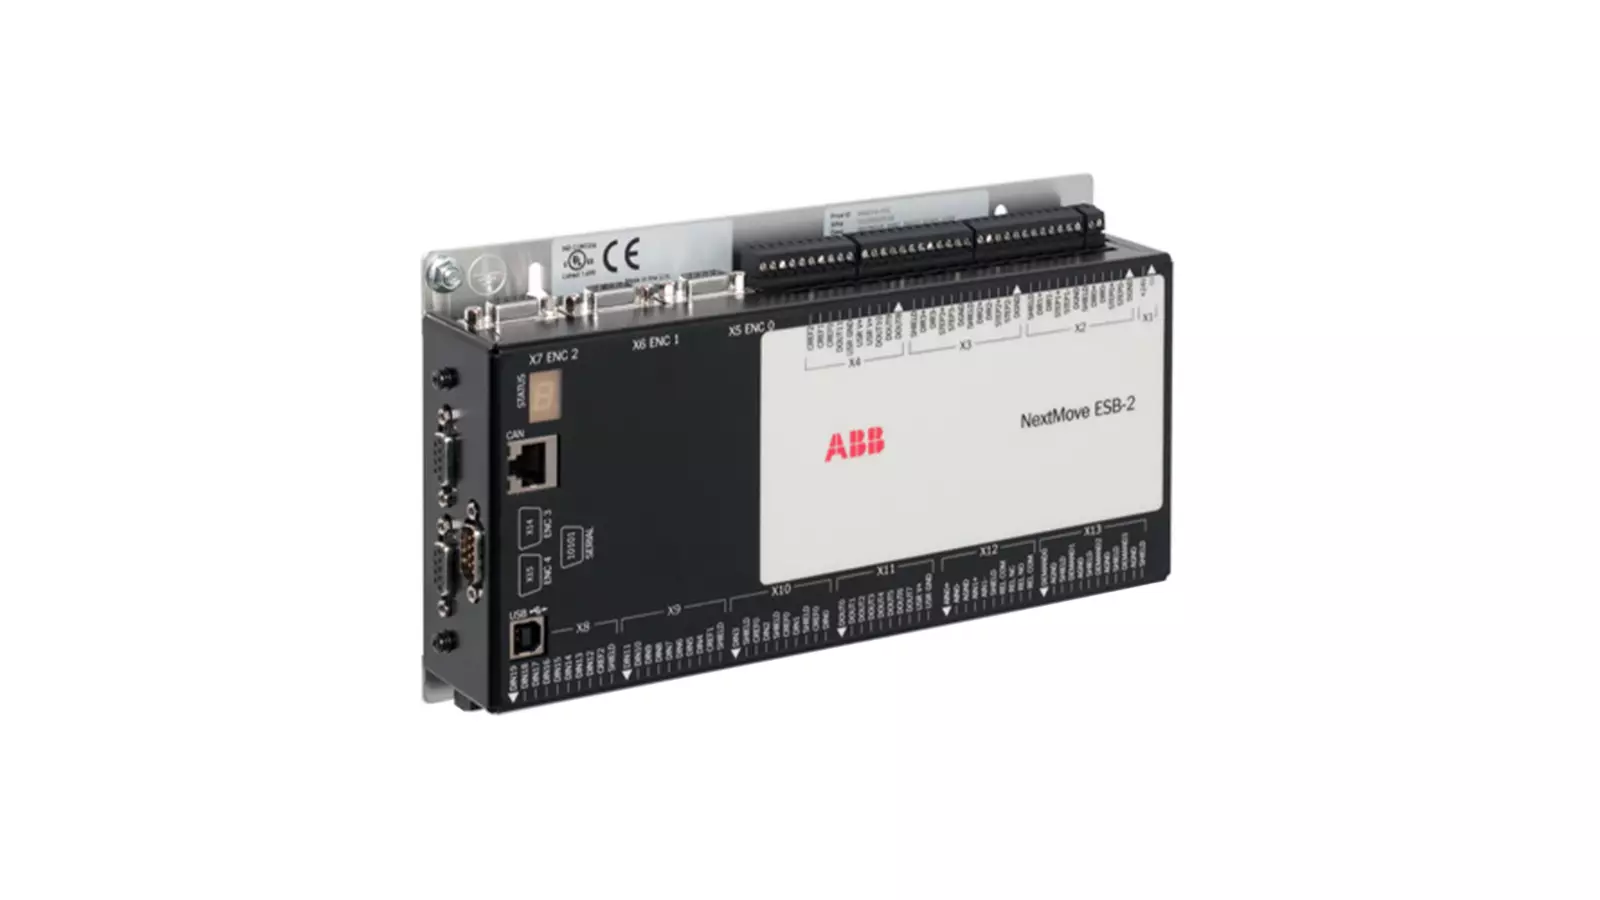 Reparación de placas de circuito impreso: localización de fallos y pruebas
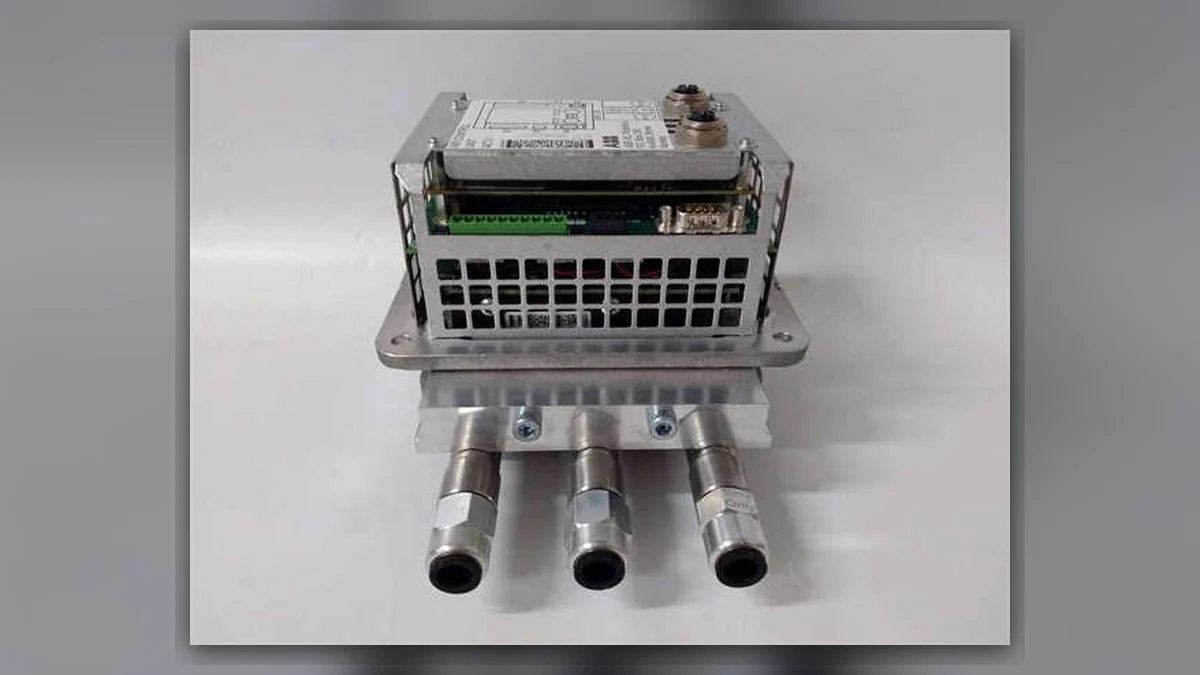 Consejos de reparación para el robot de pintura ABB, controlador de válvulas ACU-01B






 2800