

Reparación de servomotores para robots industriales
15 artículosLa reparación de un servomotor comienza con los indicios del fallo, no con una pieza de repuesto. Registre la placa de características del motor, los modelos del robot y del accionamiento, la primera alarma y la fase del movimiento en la que se produjo el fallo. Utilice esta página para definir el alcance de la inspección y elegir una guía detallada de fallos. El código completo del motor y los medios de prueba disponibles determinan qué comprobaciones pueden acordarse.
¿Qué debe determinarse en una reparación de servomotor?
La pérdida de movimiento, el ruido en un eje y una alarma de realimentación requieren comprobaciones distintas. Una alarma del accionamiento por sí sola no demuestra que el motor esté dañado. Registre el eje afectado, la alarma completa y si el fallo se produce al encender, habilitar, mover o frenar. Compare el informe con el manual de la máquina. Evite los reinicios repetidos que oculten la secuencia original.
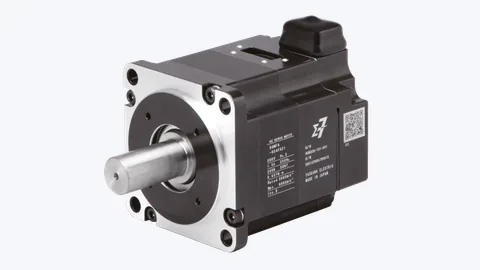
Distinga el motor del cable, el accionamiento y la carga
Un técnico cualificado debe seguir el procedimiento adecuado de aislamiento y descarga antes de manipular el equipo. Registre el estado de los conectores, el movimiento de los cables y cualquier señal de calor excesivo. Compruebe si la carga puede moverse. Un fallo del cable o del accionamiento puede parecer un fallo del motor. Siga el procedimiento del fabricante para comprobar los devanados; aísle los componentes electrónicos sensibles de realimentación antes de realizar una prueba que pueda dañarlos.
Registre los síntomas antes de enviar el motor
La tabla de síntomas orienta sobre la información que debe recopilarse. No constituye un diagnóstico ni una promesa de que todos los motores puedan repararse. Conserve la etiqueta original y marque los conectores antes del desmontaje. Envíe fotos nítidas de la unidad completa, las caras de los conectores y las zonas dañadas. Incluya en la consulta las identificaciones del motor, el accionamiento y el sistema de realimentación.
| Síntoma observado | Evidencias que deben registrarse | Comprobaciones relacionadas que deben acordarse |
|---|---|---|
| Sin rotación | Secuencia de alarmas, estado de habilitación y condición de carga | Motor, accionamiento, freno, cable e interbloqueos externos |
| Ruido o vibración | Eje afectado, velocidad, carga y temperatura de funcionamiento | Rodamientos, acoplamiento, montaje y realimentación |
| Alarma de realimentación | Etiquetas del motor y del encoder, fotos de los conectores e historial de los cables | Ruta de realimentación, cable y controlador correspondiente |
| Sobrecalentamiento | Ciclo de trabajo, registro de corriente, refrigeración y contaminación | Carga, bobinado, ajustes del accionamiento y refrigeración |
Bobinado, encoder, rodamiento o freno: defina el alcance de la reparación
La reparación de un servomotor de CA puede implicar más de un conjunto. Pregunte qué hallazgo justifica cada reparación propuesta. Un motor que se sobrecalienta puede tener un problema de carga o refrigeración; una alarma del encoder puede deberse a un cable o a la alimentación. Distinga los trabajos propuestos en los componentes de las comprobaciones destinadas a descartar causas externas.
| Ensamblaje | Evidencia que debe obtenerse | Comprobaciones después del trabajo |
|---|---|---|
| Bobinados y aislamiento | Compruebe el circuito del motor aislado con el método y el instrumento adecuados, respetando los límites del modelo. | Registre los resultados y las condiciones; revise el equilibrio entre fases y la prueba con alimentación aprobada. |
| Encoder y realimentación | Distinga los fallos de alimentación, cables y conectores de un dispositivo de realimentación defectuoso. | Confirme la opción exacta de realimentación, el procedimiento de montaje y alineación, y la comunicación con el accionamiento. |
| Rodamiento, eje y juntas de sellado | Relacione los ruidos, la holgura o la contaminación con el estado de funcionamiento y los hallazgos mecánicos. | Compruebe el estado del montaje y realice la prueba de rotación permitida; compare la vibración o la temperatura cuando se hayan medido. |
| Freno de retención | Compare la orden de accionamiento del freno con las comprobaciones del circuito y de la liberación del freno mientras la carga está sostenida. | Utilice el procedimiento específico del motor para aplicar y liberar el freno de retención. Un freno de retención no es un dispositivo general de parada dinámica. |
Reparación o sustitución: compruebe la identificación completa
El parecido entre carcasas no confirma la compatibilidad. Compruebe el código completo del motor, las especificaciones del bobinado, el tipo de encoder, la opción de freno, el eje, la brida y los conectores. Una unidad de sustitución puede requerir configuración o calibración en la máquina. No mueva un encoder ni altere las marcas de alineación sin seguir el procedimiento aprobado. Acuerde qué incluye el trabajo presupuestado antes de enviar la unidad.
Acordar el alcance de la prueba y el registro de aceptación
Pregunte qué comprobaciones pueden realizarse en el banco de pruebas y cuáles requieren la máquina instalada. El estado de los devanados, la respuesta de la realimentación, el funcionamiento del freno y el giro controlado son comprobaciones distintas. Una prueba en vacío no demuestra el rendimiento a plena carga. Registre la configuración de la prueba, el accionamiento compatible, la corriente, la evolución de la temperatura y los límites, cuando se hayan medido. Enumere las comprobaciones pendientes antes de volver a la producción.
| Fase de pruebas | Registro | Límites de la evidencia |
|---|---|---|
| Antes de conectar la alimentación | Montaje, conectores, puesta a tierra de protección y comprobaciones necesarias de los circuitos. | Una inspección visual por sí sola no demuestra el rendimiento eléctrico ni el del sistema de realimentación. |
| Configuración compatible del banco de pruebas | Identidad del accionamiento, ajustes, respuesta de realimentación, estado del freno y giro permitido. | Una prueba sin carga no demuestra el comportamiento durante el ciclo de carga original. |
| Verificación una vez instalado | Herramienta, carga, trayectoria, duración, alarmas y resultados de posicionamiento según los criterios acordados. | Registre lo que se probó realmente e identifique cualquier condición de carga o temperatura que no se haya probado. |
Elija la siguiente guía de fallos de servomotores
Utilice el síntoma para elegir una comprobación específica. Las guías siguientes explican el sobrecalentamiento, las alarmas de realimentación y los casos en que el freno no se libera. Complementan esta página de servicio; no sustituyen los manuales del motor y del robot instalados.
- Sobrecalentamiento del servomotor: comprobaciones de carga, ciclo de trabajo y refrigeración
- Reparación del encoder de un servomotor: evidencias del cable y la realimentación
- El freno del servomotor no se libera: comprobaciones del circuito y la carga
- Sustitución del encoder SGM7G-13APK: comprobaciones del sufijo completo y del conjunto
- Reparación de servomotores: pruebas de fallos a tierra y de devanados
- Ruido en el rodamiento de un servomotor: diagnóstico y comprobaciones de reparación
Enviar una consulta útil sobre reparación de servomotores
Utilice el formulario siguiente para indicar la marca, el número de pieza completo, el texto de la alarma, la fase en que se produce el fallo y si el motor se ha desmontado del equipo. Incluya un breve video del fallo si dispone de él e indique si el motor se ha abierto o reparado anteriormente. Nuestro equipo puede revisar la información y aclarar el siguiente paso de la evaluación. El envío, el precio, los plazos y la garantía dependen del alcance confirmado.
Error de posición tras cambiar un motor
Distinga la identidad del componente, la referencia del encoder y la verificación en el sistema instalado antes de modificar los puntos programados.
Guía de evaluación de fallos
- Reparación de servomotores: pruebas de fallos a tierra y de devanados
- Servomotor: realimentación, fallos y pruebas industriales
- Reparación de servomotores con sobrecalentamiento: comprobaciones de carga, freno y realimentación
- Reparación de servomotores por alarmas del encoder y de realimentación
- El freno del servomotor no se libera: comprobaciones de reparación y prueba
- Reparación del encoder SGM7G-13APK: correspondencia entre YR1 y YR2
- Sustitución del servomotor FANUC: errores de posición y comprobaciones de recuperación
- Ruido en el rodamiento de un servomotor: diagnóstico, reparación y comprobaciones
Ruido en el rodamiento de un servomotor: diagnóstico, reparación y comprobaciones
El ruido en el rodamiento de un servomotor no demuestra que esté averiado. Compare el motor, el acoplamiento, el freno y la carga; después, acuerde las pruebas de inspección y las comprobaciones posteriores a la reparación.
Leer artículo →
Sustitución del servomotor FANUC: errores de posición y comprobaciones de recuperación
Reparación de servomotores FANUC tras la sustitución: diferencie la compatibilidad de la pieza, la referencia del encoder y los errores de freno y de herramienta o marco de referencia. Planifique la calibración de los ejes y la verificación tras la instalación.
Leer artículo →
Reparación de servomotores: pruebas de fallos a tierra y de devanados
Reparación de servomotores por fallos a tierra: diferenciar los defectos del cable y del bobinado, comparar las pruebas de aislamiento y definir los trabajos en los componentes y las comprobaciones de aceptación.
Leer artículo →
Reparación del encoder SGM7G-13APK: correspondencia entre YR1 y YR2
Reparación del encoder SGM7G-13APK: identifique las variantes YR1 y YR2, seleccione los encoders UTTAH correspondientes, compruebe las marcas del acoplamiento y el montaje, y después verifique la recuperación de la posición del robot.
Leer artículo →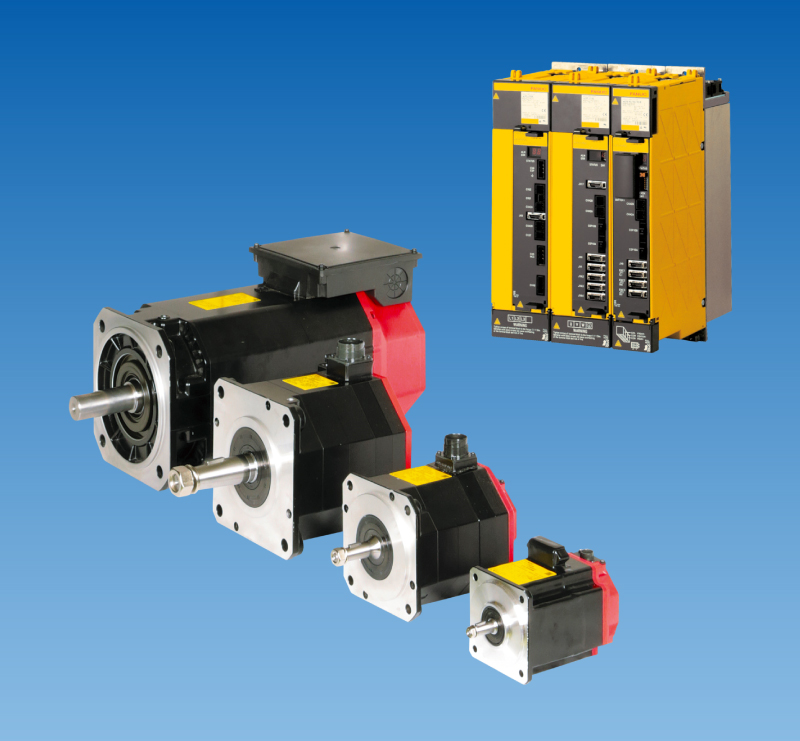
Reparación de servomotores por alarmas del encoder y de realimentación
Reparación de servomotores por alarmas del encoder: revise los cables de realimentación, la alimentación y la comunicación, confirme qué pieza está defectuosa y planifique las comprobaciones de alineación y aceptación.
Leer artículo →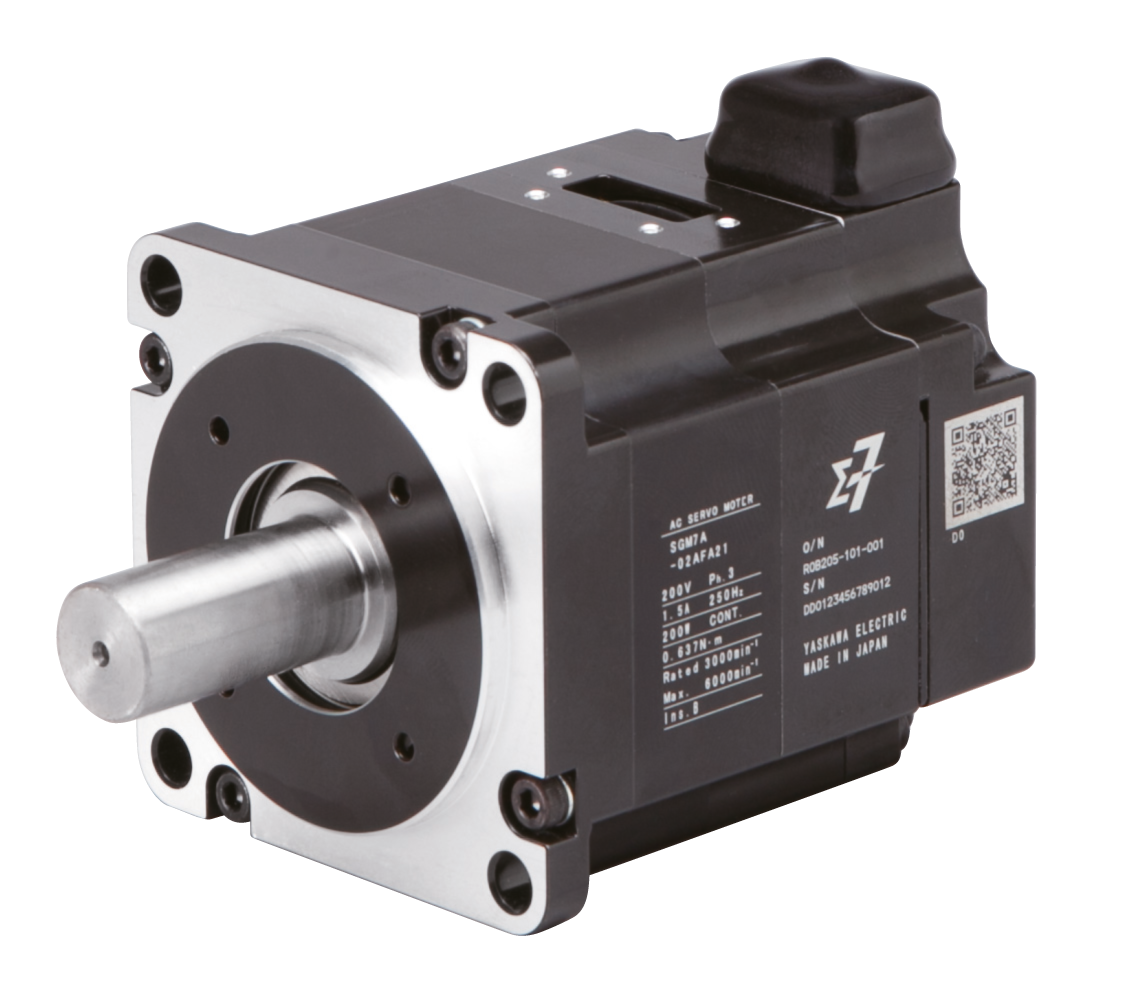
El freno del servomotor no se libera: comprobaciones de reparación y prueba
¿No se libera el freno del servomotor? Distinga entre fallos de mando, alimentación, cableado y freno antes de la reparación. Compruebe las opciones del motor y defina pruebas de liberación y retención.
Leer artículo →
Reparación de servomotores con sobrecalentamiento: comprobaciones de carga, freno y realimentación
Reparación de servomotores por sobrecalentamiento: compare los datos sobre la carga, el freno, la realimentación y la refrigeración antes de intervenir en las piezas. Planifique pruebas en banco y comprobaciones de aceptación tras la instalación.
Leer artículo →
Servomotor: realimentación, fallos y pruebas industriales
Conozca la realimentación, los accionamientos y las cargas de los servomotores industriales. Compare los fallos, la identificación del componente de sustitución y los registros de pruebas antes de evaluar la reparación de un motor.
Leer artículo →
Fallo de condensadores del inversor y daños en los rodamientos del motor
Siga la investigación de las corrientes en los rodamientos desde la comparación con un accionamiento idéntico hasta las comprobaciones del rizado del bus y la resistencia serie equivalente (ESR) de los condensadores, con un procedimiento de aceptación independiente.
Leer artículo →Reparación de fallos por sobrecorriente del servomotor del robot DENSO
Los robots DENSO están diseñados para un posicionamiento preciso a alta velocidad; la mayoría de las unidades se utilizan en aplicaciones de cargas ligeras y ciclos frecuentes, como el ensamblaje de componentes electrónicos de precisión, la clasificación de piezas pequeñas y las operaciones de recogida con seguimiento de transportadores.
Leer artículo →