

Robots YASKAWA: fallos MOTOMAN y guías de reparación
11 artículosLos robots YASKAWA aparecen bajo el nombre MOTOMAN en tareas de manipulación, soldadura y otras aplicaciones industriales. Para reparar un robot YASKAWA, identifique tanto el brazo como su controlador: el modelo de robot por sí solo no identifica el accionamiento, el sistema de realimentación ni el procedimiento de recuperación. Empiece por los registros de modelos que figuran a continuación y, después, elija la guía correspondiente al fallo.
Identifique el robot YASKAWA y su controlador
Lea por separado la placa de características del brazo y la etiqueta del controlador. Conserve en el registro los números de serie, la versión del software y la aplicación instalada. La reparación del robot MOTOMAN puede afectar a un componente del brazo, al controlador, a la herramienta o a una interfaz de la celda; son alcances de reparación diferentes. El aspecto similar de un armario de control no demuestra su compatibilidad.
| Registro | Por qué es importante | Evite esta suposición |
|---|---|---|
| Modelo y número de serie del robot | Identifica la configuración del brazo y la documentación mecánica aplicable. | El nombre de la familia por sí solo identifica todas las opciones instaladas. |
| Modelo de controlador y software | Permite determinar el texto de alarma, los menús, los ajustes y el procedimiento de recuperación correctos. | Los procedimientos DX100, DX200 y YRC1000 son intercambiables. |
| Código completo del motor, el accionamiento o el sistema de realimentación | Ayuda a confirmar las opciones de componentes y las comprobaciones de compatibilidad. | La misma forma del conector permite establecer una sustitución funcional. |
| Aplicación de la herramienta y la celda | Explica la carga, los permisos del proceso y la etapa en la que comenzó el fallo. | Todo robot detenido tiene un componente de eje dañado. |
Elija una guía de fallos para robots YASKAWA
Registre la primera alarma y el evento que la precedió. Indique si están afectados todos los ejes o solo uno, y si el problema ocurre durante la habilitación, un movimiento manual o un ciclo automático. Distinga las alarmas del controlador de los mensajes habituales del PLC o del proceso.
| Síntoma | Primera distinción | Registro útil |
|---|---|---|
| Sin movimiento | Falta de condiciones de modo, habilitación o arranque frente a un fallo de movimiento. | Estado manual o automático, primera alarma y última solicitud recibida. |
| YRC1000 alarma 4315 | Contacto o carga inesperada, frente a datos de la herramienta, cableado o un defecto de un componente. | Subcódigo exacto, eje, posición, herramienta/carga y segmento de movimiento. |
| Alarma de realimentación o de datos de posición | Interrupción de la alimentación o del cable frente a problemas del encoder o de conservación de la posición. | Alarma completa, etiqueta del motor, desconexión reciente e historial de copias de seguridad. |
| Ruido, calor o parada relacionada con una posición | Efectos de la carga, el tendido y la refrigeración frente a un defecto interno confirmado. | Velocidad, pose, carga, evolución de la temperatura y último ciclo normal. |
- YASKAWA robots que no se mueven: comprobaciones del modo, la habilitación y el PLC
- Alarma YRC1000 4315: diagnóstico de colisiones y carga
- YRC1000: alarmas 4312 y 4311; registros de batería y posición
- Comprobaciones de fallos del encoder y de la realimentación del servomotor
- Robots YASKAWA: YRC1000 alarma 1512 y 1513 reparación
Guías de modelos MOTOMAN: compruebe la configuración exacta
Utilice el modelo completo y la configuración documentada al elegir una guía. La guía MH180 siguiente se basa en una referencia de mantenimiento relacionada con DX200; esto no establece que todos los MH180 tengan ese controlador. La guía GP400 trata sobre las referencias de posición después de intervenir en el motor. Confirme las etiquetas instaladas antes de aplicar cualquiera de los dos procedimientos.
Repare el conjunto identificado, no el nombre de la alarma
Una alarma señala una condición que debe investigarse, no implica automáticamente que haya que pedir piezas. Compare el motor, el freno, el cable de realimentación y la carga mecánica con el informe del controlador. Después de cambiar un componente, determine qué copias de seguridad, ajustes, comprobaciones de referencia o calibraciones exige el procedimiento del modelo. No borre los datos de posición ni cambie los ajustes de colisión solo para eliminar un mensaje.
Registre las pruebas que supera realmente el sistema reparado
Una prueba en banco y una celda en funcionamiento permiten comprobar aspectos distintos. Registre las piezas reparadas, las comprobaciones de conexiones, los equipos de prueba compatibles y cualquier cambio en los ajustes. Para la máquina instalada, acuerde la herramienta, la carga, la trayectoria y las condiciones de prueba permitidas. Conserve las observaciones de alarmas, corriente, temperatura y posición cuando corresponda, e indique las pruebas que sigan pendientes.
Documentación del fabricante sobre el modelo y el controlador
Consulte el buscador oficial de modelos de Yaskawa Motoman para obtener información sobre la carga útil, el alcance y la configuración. Sus páginas sobre controladores y documentación ayudan a localizar la referencia correcta del sistema instalado. Estos recursos del fabricante complementan las guías de fallos aquí disponibles; no sustituyen una inspección específica del modelo ni demuestran que un componente no incluido en la lista sea intercambiable.
Envíe el modelo, la alarma y la etapa en la que se produjo el fallo para evaluar la reparación
Utilice el formulario de consulta que aparece a continuación para compartir las etiquetas del robot y del controlador, el texto completo de la primera alarma, el eje afectado y la secuencia temporal de los eventos. Indique si funciona el movimiento manual, qué trabajos recientes precedieron a la avería y qué comprobaciones se han realizado. Envíe fotografías nítidas de las etiquetas y los conectores. Estos registros ayudan a determinar la siguiente inspección y el alcance de cualquier presupuesto de reparación.
Guía de evaluación de fallos
- Robots YASKAWA: YRC1000 alarma 1512 y 1513 reparación
- Robots YASKAWA que no se mueven: comprobaciones de habilitación, E/S y fallos de los servos
- YASKAWA robots: YRC1000 alarma 4315, plan de reparación
- YASKAWA Reparación de robots: YRC1000 alarmas de batería 4312 y 4311
- Reparación de YASKAWA MH180: fallos intermitentes del encoder y del mazo de cables
- Reparación de YASKAWA GP400: error de posición tras un cambio de motor
Robots YASKAWA: YRC1000 alarma 1512 y 1513 reparación
YASKAWA robots con alarma YRC1000 1512 o 1513: inspeccione los ventiladores de refrigeración, el flujo de aire, las conexiones CPS01K y los fallos de la unidad de alimentación; después, verifique la reparación.
Leer artículo →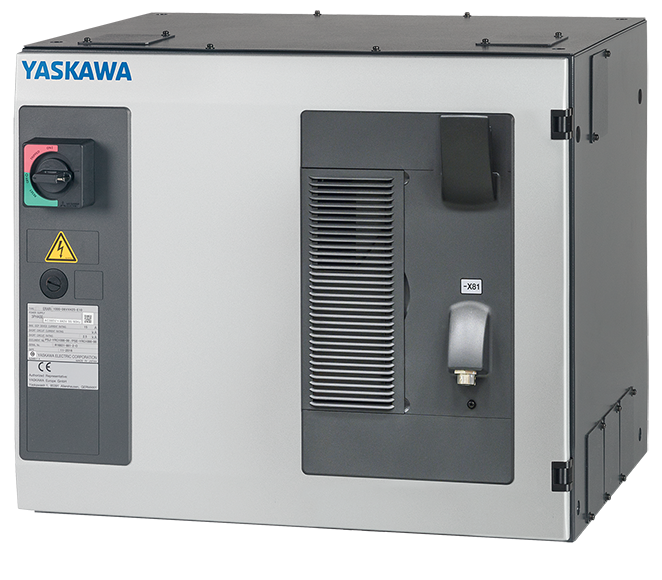
YASKAWA Reparación de robots: YRC1000 alarmas de batería 4312 y 4311
YRC1000 Alarmas 4312 y 4311: distinga entre la tensión de la batería del encoder y la pérdida de datos de respaldo. Compruebe el circuito, las copias de seguridad y el procedimiento de recuperación de la posición específico del modelo.
Leer artículo →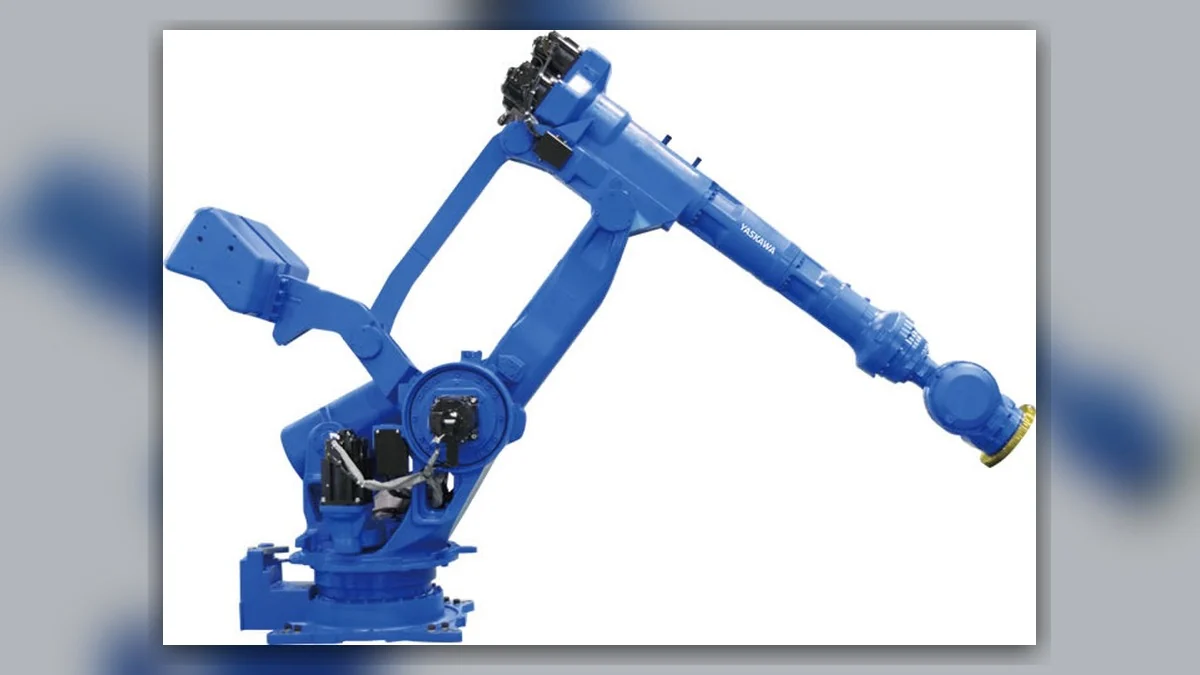
YASKAWA robots: YRC1000 alarma 4315, plan de reparación
Robots YASKAWA con alarma YRC1000 4315: compruebe las colisiones, la carga de la herramienta, el movimiento, la alimentación eléctrica y el cableado del freno; después, defina los trabajos de reparación y la aceptación por etapas.
Leer artículo →Reparación de YASKAWA MH180: fallos intermitentes del encoder y del mazo de cables
Reparación de YASKAWA MH180 por alarmas del encoder relacionadas con la pose: aislar el cableado externo e interno, conservar los datos del encoder y verificar la reparación del mazo de cables DX200.
Leer artículo →
Reparación de YASKAWA GP400: error de posición tras un cambio de motor
YASKAWA GP400 reparación tras cambiar un motor: comprobar la compatibilidad, seleccionar un método válido para establecer la posición de origen, distinguir los errores de herramienta y de sistema de referencia y verificar el programa de trabajo.
Leer artículo →
Robots YASKAWA que no se mueven: comprobaciones de habilitación, E/S y fallos de los servos
¿Los robots YASKAWA no se mueven? Distinga entre fallos de habilitación de servos, intercambio de señales con el PLC, cables y motores. Registre la identificación del controlador y las alarmas antes de organizar la reparación.
Leer artículo →
¿Cómo debe documentarse un ruido o una vibración nuevos en un robot YASKAWA antes del diagnóstico para su reparación?
Registre cuándo se producen ruidos o vibraciones en el robot YASKAWA. Compare ejes, posturas y cargas antes de atribuir la causa a un motor, un accionamiento o un reductor.
Leer artículo →
YASKAWA MH180 Reparación de fallos a tierra: comprobaciones de cables
Diagnóstico y reparación de fallos de puesta a tierra en los cables del cuerpo del YASKAWA MH180 mediante pruebas de continuidad por secciones, comprobaciones de las articulaciones móviles, sustitución de cables y verificación con cargas pesadas.
Leer artículo →Reparación del servomotor de la pistola de soldadura del robot YASKAWA SGMSS-20A2A-YR11
El servomotor SGMSS-20A2A-YR11 es un componente principal del accionamiento en los sistemas de pistolas de soldadura de robots de soldadura por puntos YASKAWA, especialmente adecuado para aperturas y cierres frecuentes, la aplicación rápida de fuerza y el mantenimiento preciso de la fuerza en estaciones de soldadura de carrocerías.
Leer artículo →
Guía de mantenimiento del robot YASKAWA GP400
El YASKAWA GP400 es un robot industrial de alta capacidad de carga ampliamente utilizado en aplicaciones exigentes de líneas de producción, como la manipulación de materiales pesados, el paletizado de piezas grandes, la carga y descarga de componentes industriales pesados y el ensamblaje de componentes de automoción, gracias a su estructura rígida y su rendimiento constante con cargas elevadas.
Leer artículo →