

Robots de soldadura
7 artículosInspección y reparación de sistemas robóticos de soldadura por arco y por puntos
Guía de evaluación de fallos
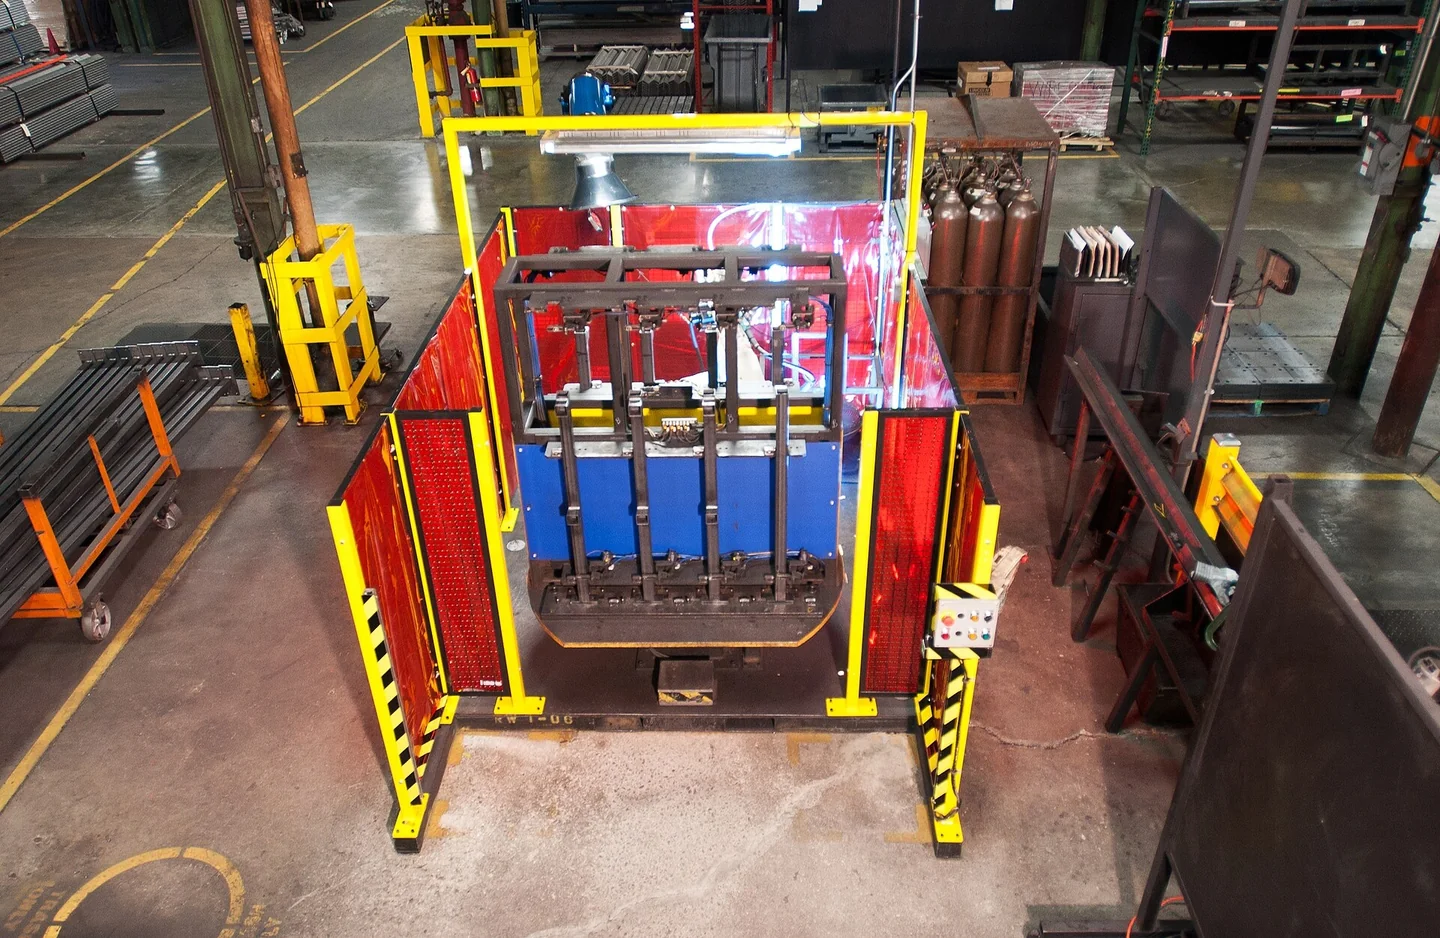
Soldadura robotizada: proceso, sistemas robóticos y comprobaciones de fallos
Conozca la soldadura robotizada, los robots de soldadura por arco y por puntos, los componentes de la célula y las comprobaciones de fallos. Distinga los problemas de calidad de la soldadura de los fallos de movimiento antes de proceder a la reparación.
Leer artículo →YASKAWA AR1440: comprobaciones de la longitud libre del hilo y las colisiones de la antorcha
Diagnostique los fallos de soldadura por arco del robot YASKAWA AR1440 relacionados con la longitud de alambre saliente o el contacto de la antorcha. Distinga entre la geometría de la antorcha, la alimentación de alambre, el recorrido del cable y el espacio libre en la trayectoria.
Leer artículo →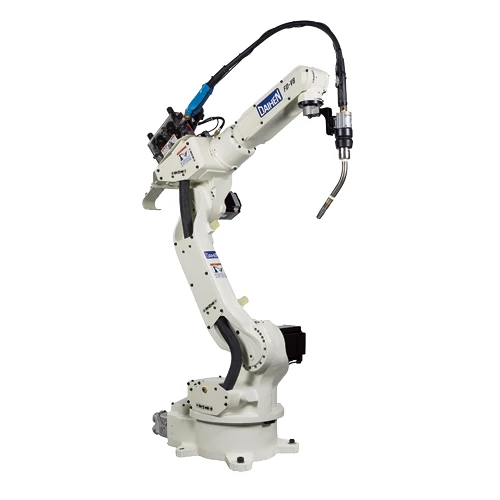
OTC FD-V8: Interrupciones de la soldadura y señales de retorno
Diagnostique las interrupciones de soldadura del OTC FD-V8. Distinga entre la solicitud de inicio de soldadura, la disponibilidad de la fuente de alimentación, la alimentación de alambre, la señal de retorno de fallo y las esperas del programa del robot.
Leer artículo →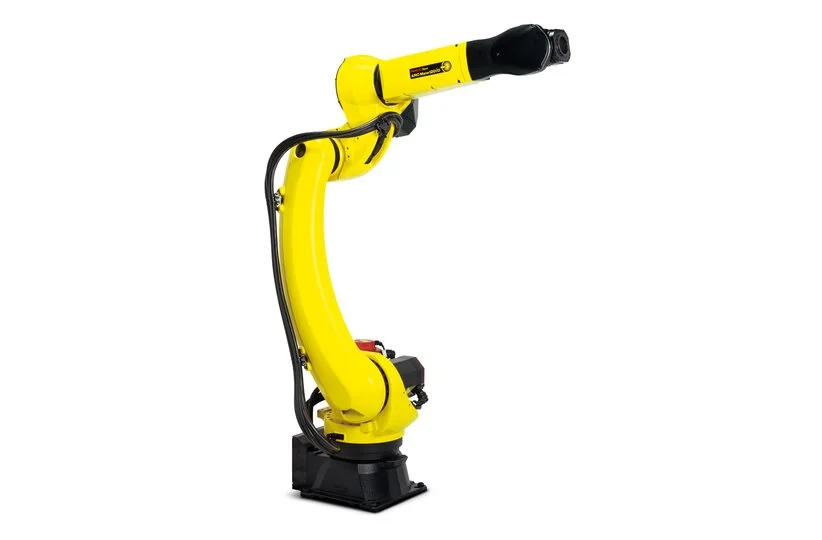
FANUC ARC Mate 120iD: cambios en el paquete de mangueras y desplazamiento del TCP
Realice el diagnóstico de fallos de los desplazamientos del TCP del FANUC ARC Mate 120iD tras trabajos en el paquete de mangueras o la antorcha. Examine por separado el montaje de la antorcha, el tendido de los cables, los datos de la herramienta, la posición del dispositivo de sujeción y la aceptación de la soldadura.
Leer artículo →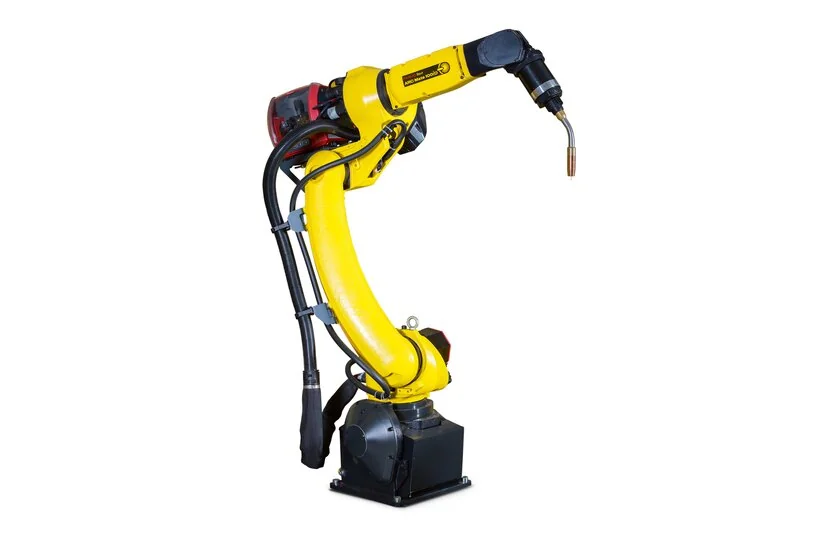
FANUC ARC Mate 100iD: fallos de inicio de arco y alimentación de alambre
Localice los fallos de inicio de arco del FANUC ARC Mate 100iD. Compruebe por separado las órdenes del robot, la disponibilidad del equipo de soldadura, la alimentación de hilo, el estado de la antorcha y el suministro de gas antes de reparar.
Leer artículo →Detalles del mantenimiento del robot de soldadura CLOOS QRH390
Como modelo específico para soldadura por arco, el QRH390 requiere un enfoque de mantenimiento fundamentalmente distinto al de los robots de manipulación de uso general. En los robots de manipulación, el desgaste se debe principalmente al posicionamiento repetido y a las cargas sobre la brida de montaje, mientras que los robots de soldadura están expuestos al calor radiante del arco, las salpicaduras de metal, los depósitos de humos y las torsiones frecuentes al cambiar la orientación de la antorcha de soldadura.
Leer artículo →
Mantenimiento del robot de soldadura OTC FD-V8: comprobaciones y servicio
Guía práctica de mantenimiento de robots de soldadura OTC FD-V8 que aborda las salpicaduras, el movimiento de seis ejes, el paquete de cables de la antorcha, los circuitos de gas, la refrigeración del armario y las pruebas de soldadura posteriores al mantenimiento.
Leer artículo →