

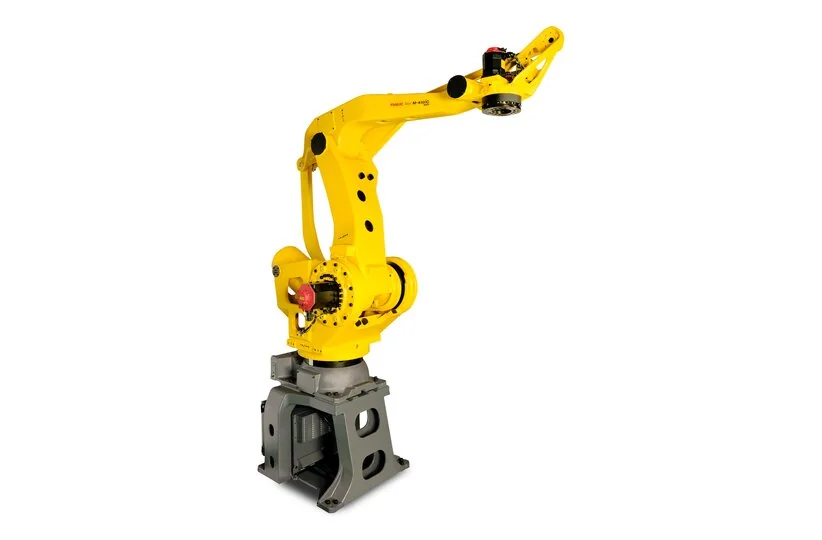
Um robô FANUC M-410iC/500 que coloca uma carga pesada numa posição diferente precisa de uma comparação da carga e do apoio antes de corrigir a trajetória. Uma definição de carga útil alterada, a flexibilidade da pinça, a referência da palete, a apresentação da peça ou o estado da camada podem deslocar a carga final. O facto de o robô alcançar o ponto nominal esperado não comprova que a carga esteja apoiada na posição física correta.
FANUC identifica o M-410iC/500 como um paletizador de quatro eixos, associado ao controlador R-30iB Plus e a uma classe de elevada capacidade de carga. A página do produto não especifica a pinça instalada, o padrão de paletização, o centro de carga, o dispositivo de fixação nem os critérios de aceitação. Utilize os desenhos de integração e os registos de trabalho reais; não copie os valores do M-410iC/315.
Registe a primeira camada e carga com desvio
Registe a palete, a camada, o padrão, a contagem de peças, o estado da ferramenta, a carga transportada e a primeira medição de posicionamento. Indique se o erro é uma translação estável, uma rotação, um desvio apenas num canto ou uma dispersão que muda de ciclo para ciclo. Mantenha separadas a última camada aceite e a primeira camada com alterações. Um alarme posterior de empilhamento pode ser consequência do primeiro erro de posicionamento.
- Identificação completa da pinça, do adaptador e da assistência suportada.
- Carga útil seleccionada e registo do centro de gravidade.
- Referência de palete, guia e posicionamento da peça.
- Programa, contador de camadas e estado de recuperação.
Distinga os dados da carga útil da deflexão da pinça
Confirme a definição de carga ativa e compare-a com o conjunto completo transportado. Inclua a pinça, o adaptador, os sensores e as mangueiras suportadas, quando a aplicação o exigir. A correspondência da massa nominal não prova que o centro de gravidade e a inércia sejam equivalentes. Guarde a definição aprovada anterior antes de qualquer correção.
Inspecione a pinça, as garras, a estrutura e as superfícies de apoio em condições controladas. Uma embalagem pesada pode fletir ou assentar após a libertação, mesmo quando a flange do robô alcança o ponto programado. Compare a posição com a ferramenta vazia, com a carga apoiada e com a embalagem colocada, apenas quando o procedimento aprovado o permitir. Não utilize uma correção da carga útil para dissimular uma ferramenta solta ou um apoio danificado.
Verifique a referência da palete e o apoio da embalagem
Depois de controlar a carga, compare a guia da palete, o batente, a referência e as embalagens adjacentes com o esquema aprovado. Uma palete deslocada por um dispositivo de transferência pode provocar o deslocamento de uma camada inteira sem qualquer alteração dos dados do robô. Registe o sentido do deslocamento e a característica utilizada na medição antes de programar um desvio de compensação.
Uma embalagem pode ser libertada corretamente e, em seguida, deslocar-se contra uma camada adjacente ou a extremidade da palete. Compare a posição de libertação, a superfície de apoio e o movimento após a libertação. Separe o resultado da colocação do estado de libertação da pinça, para que um problema na palete não seja classificado como uma falha do eixo do robô.
Rastreie a lógica das camadas e o estado de recuperação
Registe o trabalho activo, o número do padrão, o contador de camadas, a identificação da palete e o passo seguinte. Se um ciclo tiver sido interrompido, determine se a aplicação reteve a colocação concluída, a colocação pendente ou o estado de libertação. Repor o contador de camadas pode permitir que o ciclo seguinte decorra, mas deixar incorrecto o histórico da pilha.
Compare os comandos do robô com o sinal de sincronização externo da palete ou da linha. Um sinal de pronto pode significar que a linha aceitou um pedido, não que a referência da palete esteja correta. Registe os nomes dos sinais, a temporização, a filtragem e a inversão antes de alterar um tempo limite ou ignorar uma espera.
| Padrão | Comparar a seguir | Não determinado |
|---|---|---|
| Toda a camada se desloca em conjunto | Referência da palete e dispositivo de fixação | Avaria de calibração do robô |
| O desvio ocorre sob carga | Carga útil e flexão da pinça | Palete deslocada |
| A libertação está correcta; a embalagem assenta | Suporte e camada adjacente | O ponto da trajetória está errado |
| Apenas os ciclos de recuperação apresentam desvio | Estado da camada e sinal de sincronização | Desgaste mecânico |
Utilize a deflexão medida em vez dos valores nominais de carga útil
Registe a característica medida, a unidade, o estado da carga e o tempo após a colocação. Compare mais do que um local para não confundir um padrão de rotação ou flexão com uma translação. O valor nominal de carga útil indicado numa página de produto não é uma medição no local da pinça e da embalagem instaladas.
Altere uma condição aprovada de cada vez. Se a definição da carga útil, a pinça, a palete e o programa forem todos alterados antes de um ensaio bem-sucedido, a causa continua por determinar. Preserve os dados originais e revistos, os programas afetados e a condição de reversão.
Quando há desvio na posição de paletização com carga pesada, compare os pontos medidos dos cantos e do centro da embalagem, e não apenas a aresta exterior. A embalagem pode rodar ao ser libertada, mesmo que o canto mais próximo pareça estar correto. Registe o momento da medição após a libertação e o estado da camada adjacente, para não confundir o assentamento com um erro da trajetória do robô.
Se o desvio só surgir após várias camadas, verifique o referencial cumulativo e a lógica das camadas antes de substituir um componente do robô. A primeira camada pode estar correta, enquanto um pequeno erro no padrão ou no estado se acumula. Guarde os dados exatos do padrão e identifique a primeira camada em que ocorre o desvio.
Um registo de aceitação com carga elevada deve indicar se o conjunto foi medido imediatamente após a libertação ou depois de a célula ter concluído o intervalo de estabilização. Utilize o mesmo intervalo antes e depois de uma correção. Se o suporte do conjunto ou a camada adjacente não tiverem sido representativos, limite o resultado com carga elevada a esse ensaio e não o generalize a todos os padrões.
Verificar a colocação de cargas pesadas e a recuperação da pilha
Execute padrões representativos com o conjunto, a pinça, a palete e a sequência de camadas acordados. Verifique a aproximação, o suporte da carga, a libertação, a estabilização das embalagens, o estado da camada seguinte e a recuperação permitida após uma interrupção. Registe o número de repetições, o desvio medido e quaisquer limitações de suporte remanescentes. Um ensaio sem carga na ferramenta não valida uma pilha pesada.
O registo de entrega deve incluir a carga ativa, a referência física, os identificadores da camada e da palete, o componente ou a lógica alterados, as medições e os pontos pendentes. Guarde a tarefa original e a cópia de segurança da configuração. Assim, um desvio posterior na paletização poderá ser rastreado, em vez de se recorrer a outra compensação inexplicada.
Inspeção e reparação de robôs de paletização
Contacte a Suntech com o registo do M-410iC/500
Referência do modelo do fabricante
Informações sobre o produto FANUC M-410iC/500
Distinguir a lógica das camadas dos erros de posição da palete