

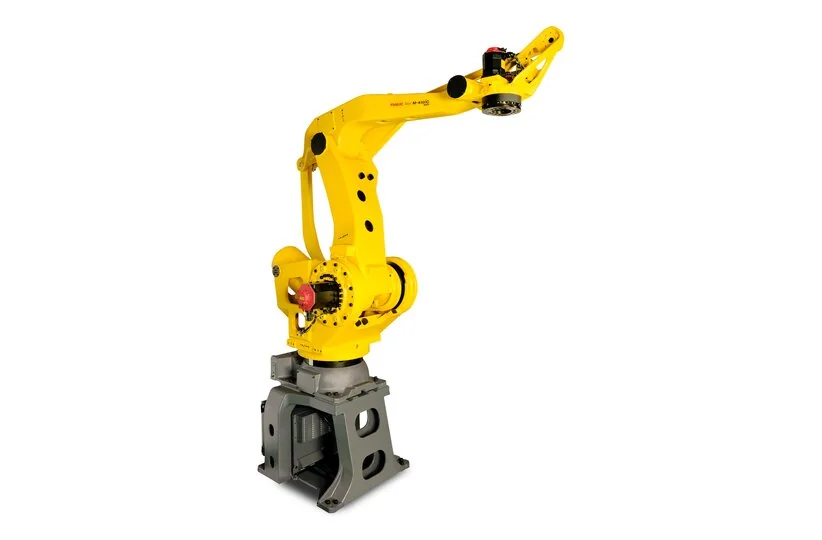
Si un FANUC M-410iC/500 coloca una carga pesada de forma diferente, es necesario comparar la carga y sus apoyos antes de corregir la trayectoria. Un cambio en la definición de la carga útil, la flexión de la pinza, la referencia del palé, la posición de presentación de la pieza o el estado de la capa pueden desplazar el paquete final. Que el robot alcance el punto nominal previsto no demuestra que la carga esté apoyada en la ubicación física correcta.
FANUC identifica el M-410iC/500 como un robot de paletizado de cuatro ejes, con un controlador R-30iB Plus y una categoría de carga útil elevada. La página del producto no especifica la pinza instalada, el patrón de paletizado, el centro de carga, el utillaje ni los criterios de aceptación. Utilice los planos de integración y los registros de trabajo reales; no copie los valores del M-410iC/315.
Registre la primera capa desplazada y la carga
Guarde los datos del palé, la capa, el patrón, el número de piezas, el estado de la herramienta, la carga transportada y la primera medición de colocación. Indique si el error es un desplazamiento uniforme, una rotación, un desplazamiento limitado a las esquinas o una dispersión que varía de un ciclo a otro. Mantenga separados los datos de la última capa aceptada y los de la primera capa en la que se observó el cambio. Una alarma posterior de apilado puede ser consecuencia del primer error de colocación.
- Identificación completa de la pinza, el adaptador y el servicio admitido.
- Registro de la carga útil seleccionada y del centro de gravedad.
- Referencia de posición del palé, guía y presentación de la pieza.
- Trabajo, contador de capas y estado de recuperación.
Distinga los datos de carga útil de la flexión de la pinza
Confirme la definición de carga útil activa y compárela con el conjunto transportado completo. Incluya la pinza, el adaptador, los sensores y las mangueras sostenidas por el conjunto cuando la aplicación lo requiera. Que la masa nominal coincida no demuestra que coincidan el centro de gravedad y la inercia. Conserve la definición aprobada anterior antes de realizar cualquier corrección.
Inspeccione la pinza, los dedos, la estructura y las superficies de apoyo en condiciones controladas. Un paquete pesado puede flexionarse o asentarse después de soltarlo, aunque la brida del robot alcance el punto programado. Compare la posición de la herramienta sin carga, la posición con la carga apoyada y la posición del paquete colocado solo cuando lo permita el procedimiento aprobado. No utilice una corrección de la carga útil para ocultar una herramienta suelta o un soporte dañado.
Compruebe la referencia del palé y el soporte de los paquetes
Una vez controlada la carga, compare la guía, el tope y la referencia del palé, así como los paquetes adyacentes, con la disposición aprobada. Un palé desplazado por un dispositivo de transferencia puede provocar el desplazamiento de una capa completa sin que hayan cambiado los datos del robot. Registre la dirección física y el elemento usado para la medición antes de enseñar un desplazamiento compensatorio.
Un paquete puede soltarse correctamente y después desplazarse contra una capa contigua o el borde de un palé. Compare la posición de liberación, la superficie de apoyo y el movimiento posterior a la liberación. Mantenga separado el resultado de la colocación del estado de liberación de la pinza para no clasificar un problema del palé como un fallo de un eje del robot.
Rastrear la lógica de capas y el estado de recuperación
Registre el trabajo activo, el número de patrón, el contador de capas, la identificación del palé y el siguiente paso. Si se interrumpió un ciclo, determine si la aplicación conservó el estado de la colocación completada, de la colocación pendiente o de la liberación. Restablecer un contador de capas puede permitir que se ejecute el siguiente ciclo y, aun así, dejar incorrecto el historial de apilado.
Compare las órdenes del robot con las señales de intercambio del palé o la línea externos. Una señal de listo puede significar que la línea aceptó una solicitud, no que la referencia del palé sea correcta. Registre los nombres de las señales, los tiempos, el filtrado y la inversión antes de cambiar un tiempo de espera o de omitir una espera.
| Patrón | Comparar con el siguiente | No establecido |
|---|---|---|
| Toda la capa se desplaza a la vez | Posición de referencia del palé y dispositivo de sujeción | Fallo de calibración del robot |
| El desplazamiento aparece bajo carga | Capacidad de carga y flexibilidad de la pinza | Palé desplazado |
| La liberación es correcta; el paquete se asienta | Soporte y capa adyacente | El punto de la trayectoria es incorrecto |
| Solo se desvían los ciclos de recuperación | Estado de la capa y señales de enlace | Desgaste mecánico |
Utilice la deflexión medida en lugar de los valores nominales de carga útil
Registre la característica medida, la unidad, el estado de carga y el tiempo transcurrido desde la colocación. Compare más de una ubicación para no confundir un patrón de rotación o flexión con una traslación. La carga útil nominal indicada en una página de producto no equivale a una medición de campo de la pinza y el paquete instalados.
Cambie una sola condición aprobada cada vez. Si se cambian la definición de la carga útil, la pinza, el palé y el programa antes de lograr una ejecución correcta, la causa seguirá sin determinarse. Conserve los datos originales y los revisados, los programas afectados y la condición para revertir los cambios.
Si la posición de un paquete se desvía durante el paletizado de cargas pesadas, compare las posiciones medidas de las esquinas y el centro del paquete, no solo el borde exterior. Un paquete puede girar al soltarlo aunque la esquina más cercana parezca estar en la posición correcta. Registre cuándo se realiza la medición tras soltarlo y el estado de la capa contigua para no confundir el asentamiento con un error de trayectoria del robot.
Si la desviación aparece solo después de varias capas, compruebe la referencia acumulativa y la lógica de capas antes de sustituir un componente del robot. La primera capa puede ser correcta mientras se acumula un pequeño error de patrón o de estado. Conserve los datos de la primera capa que se desvía y los datos exactos del patrón utilizado para ella.
Un registro de aceptación con una carga elevada debe indicar si se midió el paquete inmediatamente después de soltarlo o una vez transcurrido el intervalo de asentamiento de la célula. Utilice el mismo intervalo antes y después de una corrección. Si el soporte del paquete o la capa contigua no eran representativos, limite el resultado con carga elevada a esa prueba y no lo generalice a todos los patrones.
Verificar la colocación de cargas pesadas y la recuperación del apilado
Ejecute patrones representativos con el paquete, la pinza, el palé y la secuencia de capas acordados. Verifique la aproximación, el soporte de la carga, la liberación, el asentamiento del paquete, el estado de la siguiente capa y la recuperación permitida tras una interrupción. Registre el número de repeticiones, la desviación medida y cualquier limitación de soporte que persista. Una prueba con la herramienta vacía no permite validar un apilamiento de carga pesada.
La documentación de entrega debe indicar la carga activa, la referencia física, los identificadores de capa y palé, el componente o la lógica modificados, las mediciones y los asuntos pendientes. Conserve una copia de seguridad del programa y de la configuración originales. Esto permite rastrear una desviación posterior en el apilado, en lugar de tener que introducir otro desplazamiento sin una causa explicada.
Inspección y reparación de robots de paletizado
Contacte con Suntech con el registro de M-410iC/500
Referencia del modelo del fabricante
Información del producto FANUC M-410iC/500
Distinguir la lógica de capas de los errores de posición en el paletizado