

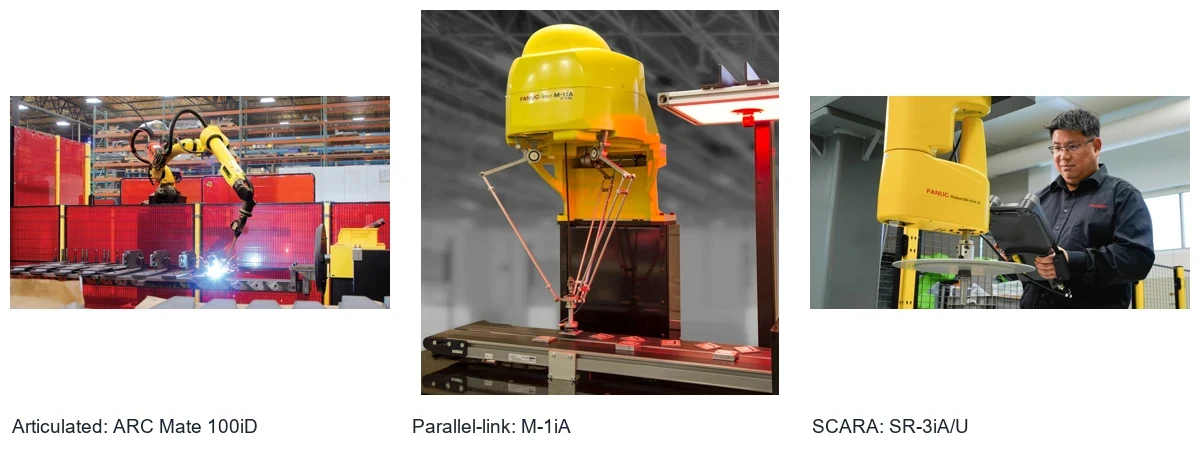
Mantenha separadas a estrutura do braço, o movimento da tarefa e o método de programação ao classificar os robôs FANUC. Estas categorias descrevem o equipamento; os modelos do robô e do controlador determinam as suas funções efectivas.
Configurações dos braços
Os braços articulados, SCARA e de ligações paralelas têm estruturas diferentes. FANUC inclui modelos SCARA, séries de ligações paralelas como M-1 e várias famílias de robôs articulados. As configurações cartesiana, cilíndrica e esférica são categorias gerais de mecanismos, não um catálogo fixo de quatro categorias de produtos FANUC atuais.
Categorias de controlo de movimento
O posicionamento ponto a ponto e as trajetórias contínuas descrevem os requisitos da tarefa. Não identificam necessariamente duas classes de hardware distintas. As tarefas de manuseamento centram-se nas posições-alvo e no tempo de ciclo; a soldadura e a pintura também exigem trajetórias coordenadas, orientação da ferramenta e controlo do processo. Verifique os comandos de movimento suportados pelo controlador, pelo software e pelas opções da aplicação efetivamente instalados.
Métodos de programação
A programação com consola de programação e a programação offline são métodos comuns que podem ser combinados num sistema. Verifique as interfaces de transferência, os formatos de ficheiro e as opções do controlador instalado. Não presuma que uma interface encontrada num sistema antigo existe em todos os modelos atuais. Valide um programa offline na célula real antes da produção.
Para conhecer o âmbito dos serviços relativos a equipamentos relacionados, consulte FANUC Robôs
Antes de diagnosticar uma avaria, reveja componentes e tipos de braços robóticos para distinguir os controlos do braço, da ferramenta e da célula.