

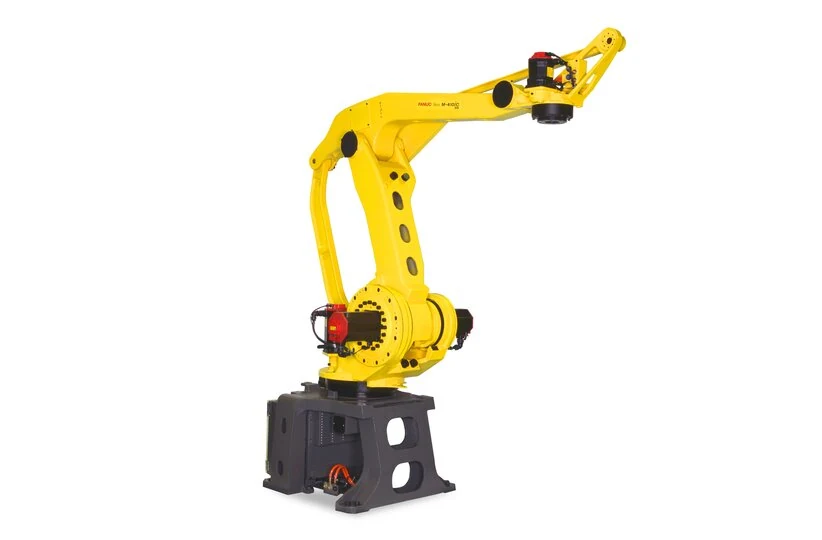
Um braço robótico é um mecanismo articulado que desloca uma ferramenta numa área de trabalho controlada. O controlador coordena as juntas, os accionamentos e os sinais de feedback para posicionar a ferramenta onde a tarefa o exige. Numa fábrica, o braço trabalha com uma pinça, uma tocha de soldadura ou um aplicador de tinta, bem como com o equipamento em redor da célula.
Compreender a estrutura ajuda quando um braço para, perde a posição ou precisa de uma peça de substituição. O mesmo sintoma pode ter origem na ferramenta, no braço, no controlador ou na sequência da célula. Este guia explica primeiro as peças e os tipos de robô e, em seguida, mostra como influenciam as decisões de manutenção e reparação.
Qual é a diferença entre um braço de robô e um sistema robótico completo?
O braço robótico é o manipulador mecânico. Um sistema completo também precisa do respetivo controlador, hardware de alimentação e accionamento, software, ferramenta e equipamento de proteção. Um transportador, dispositivo de fixação, sistema de visão ou PLC pode coordenar o processo mais abrangente. O braço, por si só, não determina como funcionará a célula completa.
Um braço robótico industrial é concebido para condições de funcionamento especificadas. Braços de ensino de secretária, plataformas de investigação e robôs de produção podem ter um aspeto semelhante, mas utilizar motores, controladores e capacidades de serviço diferentes. Identifique o modelo exato antes de aplicar um método de manutenção ou comparar peças.
Componentes do braço do robô e função de cada um
| Peça ou sistema | Função na tarefa | Informações úteis a registar |
|---|---|---|
| Base, braços e juntas | Apoie e mova a ferramenta ao longo do seu espaço de trabalho. | Posição de montagem, número do eixo e histórico de colisões. |
| Servomotor, travão e transmissão | Produzir o movimento das juntas e, quando aplicável, manter um eixo parado. | Etiqueta do motor, carga, ruído e momento em que o sintoma ocorre. |
| Encoder ou outro feedback de posição | Comunica o movimento ou a posição ao sistema de controlo. | Alarme completo, eixo afetado e trabalhos recentes nos cabos. |
| Controladores e accionamentos de robôs | Execute o programa e comande os motores. | Identificação do controlador, modo, software e alarmes completos. |
| Cabos e conectores | Suporta a alimentação, a realimentação e os serviços da ferramenta. | Etiquetas dos cabos, encaminhamento e sintomas relacionados com a posição. |
| Elemento terminal | Segura uma peça ou aplica o processo. | Massa da ferramenta, ligações, dispositivo de fixação e estado do processo. |
Uma ferramenta terminal pode falhar enquanto o braço continua a mover-se corretamente. Por exemplo, uma pinça pode deixar cair uma peça devido a uma força de aperto ou a um vácuo insuficientes. Essa observação não comprova uma avaria de posicionamento do robô. Registe separadamente os eventos de movimento e da ferramenta antes de escolher uma via de reparação.
Tipos de braços robóticos: a estrutura determina a tarefa
| Estrutura | Utilização típica | O que verificar no modelo em causa |
|---|---|---|
| Articulado | Alcançar à volta de dispositivos para operações de manuseamento, soldadura ou pintura. | Limites dos eixos, orientação do punho, carga da ferramenta e encaminhamento dos cabos. |
| SCARA | Montagem planar e operações de recolha e colocação com deslocação vertical. | Alcance horizontal, curso vertical e orientação da ferramenta. |
| Delta ou de ligações paralelas | Recolha rápida de produtos leves adequados. | Envelope de trabalho, massa da ferramenta em movimento e seguimento do produto. |
| Cartesiano ou de pórtico | Deslocamento linear ao longo de uma área de trabalho retangular. | Cursos dos eixos, montagem, suportes de cabos e alinhamento. |
Estas são categorias estruturais, não garantias de velocidade, carga ou precisão. FANUC e KUKA apresentam várias famílias de robôs com aplicações diferentes. Consulte uma ficha técnica actualizada do modelo para confirmar cada limite; a semelhança com um braço que conhece não é suficiente.
Para conhecer o contexto específico do fabricante, leia o nosso Artigo sobre a classificação de robôs FANUC e compare as respectivas categorias com o equipamento instalado.
Como executa um braço robótico uma tarefa na fábrica?
- A célula verifica o modo de funcionamento, as condições de proteção e a prontidão do equipamento.
- O controlador executa o programa selecionado utilizando os referenciais de ferramenta e de peça registados.
- Os accionamentos comandam o movimento das articulações, enquanto a retroação ajuda o controlador a acompanhá-lo.
- O efetuador final agarra, solda, pinta ou executa outro processo definido.
- Os sinais da célula confirmam a etapa seguinte; a inspeção verifica o resultado do processo.
Um movimento repetível do braço não prova, por si só, que o produto está em boas condições. O fluxo de tinta, as condições de soldadura, o contacto da pinça e a posição do dispositivo podem alterar o resultado. Se o braço atingir a posição comandada, mas o trabalho não for bem-sucedido, mantenha os dados do processo junto do registo de movimento.
Que especificações são importantes antes de substituir um braço ou componente?
Comece por identificar a tarefa, a ferramenta e o controlador. Um valor de carga útil não descreve todas as ferramentas permitidas. Verifique a massa especificada, o centro de gravidade e as condições de inércia, incluindo a pinça e a peça. A carga que o braço pode suportar depende do modelo e da configuração.
O alcance é apenas um dos limites. A ferramenta precisa de um percurso, uma orientação e folgas utilizáveis ao longo de todo o ciclo. Analise os limites dos eixos, a montagem, os dispositivos próximos e o movimento dos cabos. Um alvo dentro do alcance máximo pode continuar inacessível com a orientação exigida para a ferramenta.
A repetibilidade descreve a consistência com que movimentos repetidos regressam à posição, nas condições especificadas. É diferente da precisão absoluta de posicionamento. Distinga estes conceitos ao consultar uma ficha técnica, um resultado de calibração ou um desvio de produção.
- Registe os modelos completos do braço robótico e do controlador, os números de série e as versões do software.
- Mantenha registos completos das etiquetas do motor, do accionamento, dos cabos e da ferramenta, incluindo sufixos e revisões.
- Verifique em conjunto o encaixe mecânico, as características elétricas, a realimentação e a compatibilidade com o controlador.
- Defina os requisitos de cópia de segurança, calibração e teste antes de instalar uma substituição.
Conectores coincidentes ou uma marca comum não comprovam compatibilidade. O suporte do controlador, a configuração e as etapas de recuperação também são importantes. Confirme esses detalhes na documentação aplicável antes de selecionar uma peça de substituição.
A manutenção do braço robótico começa com um registo de avaria útil
Siga o manual do modelo quanto às inspeções e aos intervalos de assistência. No registo de manutenção, anote as condições que fazem o sintoma repetir-se: eixo, sentido, posição, carga, modo de funcionamento e tempo de funcionamento decorrido. Registe colisões recentes, mudanças de ferramenta e intervenções em cabos ou definições.
Distinga uma falha no arranque de um erro durante o movimento. Se nenhum eixo se mover, verifique se o controlador e a célula estão prontos. Se um eixo gerar um alarme ou a avaria ocorrer numa determinada posição, guarde o primeiro alarme e os dados dos circuitos associados. Nenhum destes padrões, por si só, identifica um componente avariado.
Utilize o guia de reparação de braços robóticos industriais para isolar avarias ao nível dos componentes e manter registos de reparação.
Questões a esclarecer antes de enviar um braço ou uma peça para avaliação
É necessário reparar o braço inteiro?
Nem todas as paragens exigem a desmontagem do braço. Comece por identificar se os indícios dizem respeito à sequência da célula, à ferramenta, ao controlador, ao cabo ou ao conjunto mecânico. Partilhe o comportamento observado e as verificações já efetuadas para definir o âmbito da avaliação.
Uma substituição pode restabelecer a produção sem configuração adicional?
Depende da peça e do sistema. Alguns trabalhos afetam a configuração, a referenciação, a calibração ou os dados da ferramenta. Acorde previamente o procedimento de recuperação e as condições de ensaio. Um breve movimento sem carga não permite verificar a tarefa de produção original.
Para uma avaliação, utilize o página de contacto e envie as etiquetas do equipamento, os alarmes completos, fotografias e as condições em que a avaria se reproduz.
Referências do fabricante
Famílias de robôs e contexto da aplicação: FANUC robôs por série.
Famílias de modelos e filtros de especificações: KUKA robôs industriais.
Saiba mais sobre movimento e substituição
Para verificações das juntas, do TCP e dos referenciais, consulte movimento do braço robótico.
Antes de alterar a montagem, utilize o Lista de verificação para substituição do braço do robô.