

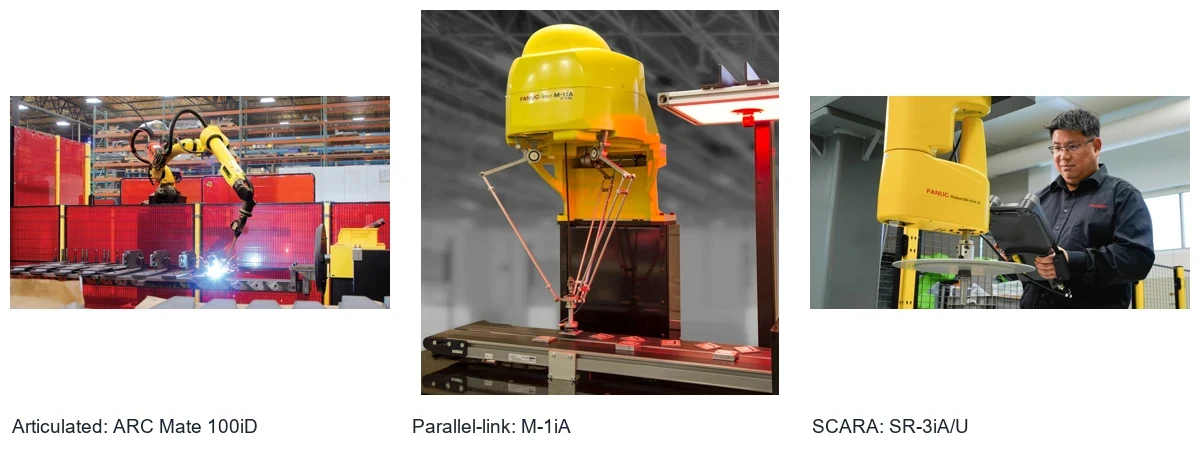
Al clasificar los robots FANUC, distinga entre la estructura del brazo, el movimiento de la tarea y el método de programación. Estas categorías describen el equipo; los modelos del robot y del controlador determinan sus funciones reales.
Configuraciones del brazo
Los brazos articulados, SCARA y de eslabones paralelos tienen estructuras diferentes. FANUC incluye robots SCARA, series de eslabones paralelos como M-1 y varias familias de robots articulados. Cartesiano, cilíndrico y esférico son categorías generales de mecanismos, no un catálogo fijo de cuatro categorías de productos actuales de FANUC.
Categorías de control de movimiento
El posicionamiento punto a punto y las trayectorias continuas describen requisitos de la tarea. No identifican necesariamente dos clases de hardware distintas. Las tareas de manipulación se centran en las posiciones de destino y el tiempo de ciclo; la soldadura y la pintura también requieren trayectorias coordinadas, orientación de la herramienta y control del proceso. Compruebe qué comandos de movimiento admite el controlador instalado, junto con su software y las opciones de aplicación.
Métodos de programación
La programación mediante consola de programación y la programación fuera de línea son métodos habituales que un sistema puede combinar. Compruebe las interfaces de transferencia, los formatos de archivo y las opciones del controlador instalado. No dé por hecho que una interfaz presente en un sistema antiguo esté disponible en todos los modelos actuales. Valide un programa fuera de línea en la célula real antes de iniciar la producción.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots FANUC
Antes de investigar un fallo, revise componentes y tipos de brazos robóticos para distinguir el brazo, la herramienta y los controles de la célula.