

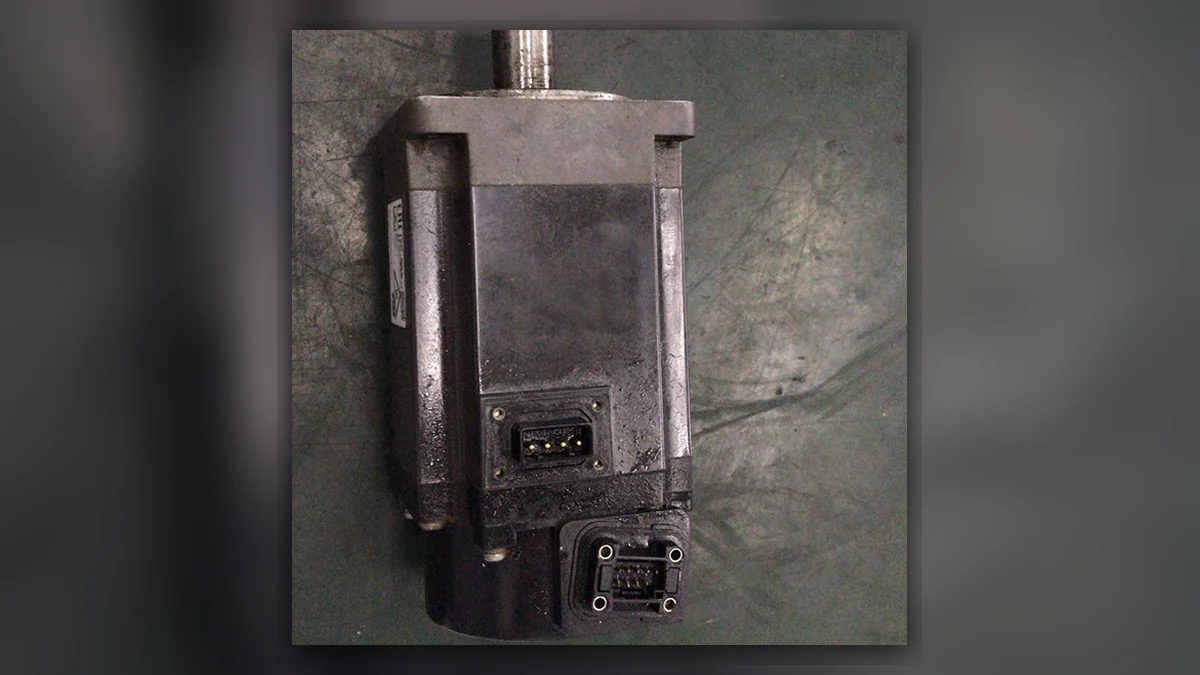
O servomotor de um robô industrial OTC é a unidade de potência central do equipamento de automatização da soldadura, concebida para condições de produção em série que envolvem soldadura por arco contínua, soldadura por pontos e movimentos de trajetória recíprocos, com binário estável a baixa velocidade, resposta precisa da trajetória e elevada resistência à degradação térmica. Permite um posicionamento de alta precisão e uma saída constante sob carga nas estações de soldadura ao longo do tempo.
Em comparação com os motores utilizados em modelos de movimentação de uso geral, esta série de servomotores tem de suportar continuamente ciclos térmicos de soldadura, arranques e paragens frequentes e pequenos ajustes de posição. Por isso, os padrões de desgaste dos enrolamentos internos, dos conjuntos de rolamentos e dos sistemas de deteção do encoder são mais acentuados. O desgaste oculto acumulado ao longo de um funcionamento prolongado provoca desvios de posicionamento, vibração a baixa velocidade, resposta anormal à carga e alarmes do sistema.
As inspeções de rotina apenas superficiais podem ter dificuldade em localizar a causa raiz, enquanto um processo de reparação direcionado de robôs OTC pode resolver com precisão várias avarias elétricas, mecânicas e relacionadas com software, restabelecendo o desempenho operacional original do motor.
Circuitos elétricos
Anomalias ocultas nos circuitos elétricos do motor são uma das principais causas de erros frequentes nos sistemas de servomotores dos robôs OTC. As flutuações da alimentação elétrica na oficina, as interferências de alta frequência da soldadura e os efeitos prolongados da corrente podem enfraquecer o isolamento dos enrolamentos do motor, reduzindo o isolamento entre espiras e desequilibrando a resistência entre fases. Estes defeitos elétricos não provocam diretamente falhas que levem à paragem, mas podem tornar instável a corrente de funcionamento do motor e irregular o binário dinâmico de saída.
Podem então ocorrer pequenos desvios de posicionamento durante a soldadura com robôs, bem como alertas do sistema relacionados com tensão anormal ou sobrecarga de corrente em determinadas condições de funcionamento. Durante a inspeção para reparação de robôs OTC, o motor deve ser separado da carga mecânica do redutor e o equilíbrio das resistências dos enrolamentos das três fases deve ser testado de forma independente.
Os parâmetros de isolamento entre fases e entre fase e terra devem ser verificados para identificar pontos de avaria com desvios excessivos de resistência ou camadas de isolamento envelhecidas. Em seguida, devem ser efetuadas reparações localizadas do isolamento e reorganizados os enrolamentos para restabelecer a estabilidade do circuito elétrico.
Retorno do encoder
As avarias de deteção do encoder são uma das principais causas de posicionamento impreciso nos servomotores OTC. Enquanto unidade de aquisição do sinal de posição do motor, o encoder acompanha o braço do robô durante longos períodos de movimento a alta frequência. O chip de deteção interno e o cabo de sinal podem sofrer degradação do desempenho e anomalias de transmissão, provocando erros de contagem e atrasos no feedback de posição. Os erros correspondentes no equipamento incluem frequentemente contagens anómalas e erros de seguimento do servomotor.
As interrupções na transmissão do sinal e a redução da precisão de amostragem podem perturbar diretamente a lógica de planeamento da trajetória do robô, provocando desvios de trajetória, desalinhamento das juntas e interrupções durante o movimento a velocidade constante no processo de soldadura. Os trabalhos de reparação exigem uma inspeção detalhada da tensão de alimentação do encoder, da forma de onda do sinal de saída e da continuidade do circuito. Deve remover-se o pó e a oxidação das superfícies de contacto do sensor, substituir os componentes do encoder com desempenho degradado ou sinais distorcidos e, em seguida, repor os dados dos pontos e calibrar os sinais.
Transmissão mecânica
O desgaste e a avaria da estrutura de transmissão mecânica podem reduzir a suavidade de funcionamento do motor e a sua capacidade de carga. O veio de saída do servomotor e os rolamentos de apoio são sujeitos, durante longos períodos, a cargas alternadas e a impactos frequentes de arranque e paragem dos equipamentos de soldadura. A massa lubrificante dos rolamentos seca e deteriora-se gradualmente, enquanto os elementos rolantes e as pistas desenvolvem desgaste superficial, causando ligeiras variações de resistência durante o funcionamento. Quando o desgaste é reduzido, pode manifestar-se apenas como um funcionamento irregular a baixa velocidade.
À medida que o desgaste aumenta, podem surgir ruídos de funcionamento anómalos e uma ligeira folga no veio, provocando vibração geral do motor e afetando a suavidade da trajetória de soldadura. Durante a reparação do robô OTC, desmonta-se a extremidade de transmissão do motor e removem-se os resíduos de massa lubrificante seca e as partículas de desgaste da câmara do rolamento. Inspecionam-se a suavidade de rotação e a folga de ajuste do rolamento; os componentes com desgaste excessivo, encravamento ou falta de lubrificação são substituídos.
Em seguida, repõe-se um lubrificante específico, adequado ao funcionamento dinâmico a alta velocidade dos servomotores, para garantir uma rotação suave do veio em toda a gama de funcionamento, sem obstruções.
Retenção do travão
O funcionamento anormal da estrutura de travagem e bloqueio pode facilmente causar desvios de posição do equipamento e falhas de arranque e paragem. Nos servomotores OTC equipados com mecanismos de travão, o acionamento e a libertação repetidos do travão ao longo de períodos prolongados podem provocar desgaste do material de fricção, aderência por efeito de ressalto e força magnética insuficiente. O equipamento pode deixar de manter com segurança a posição de repouso, originando um ligeiro desvio ou uma diferença angular. Quando a soldadura é retomada, a referência da trajetória pode ficar desalinhada, afetando diretamente a precisão da soldadura da peça.
Uma folga irregular do travão e a aderência de óleo ou pó às superfícies de fricção também podem provocar arranques e paragens bruscos, sobrecarga do motor e geração de calor. A reparação exige a desmontagem do conjunto do travão, a limpeza de contaminantes das superfícies de fricção, a verificação da espessura das pastilhas do travão e do estado de funcionamento do mecanismo de atracção magnética, o ajuste da folga do travão e a substituição de componentes envelhecidos ou avariados, para assegurar um bloqueio preciso e fiável durante os arranques e as paragens.
Refrigeração e temperatura
A contaminação no sistema de arrefecimento e a degradação causada por temperaturas elevadas podem aumentar continuamente a probabilidade de várias avarias do motor. Poeiras, fumos de soldadura e resíduos da oficina podem aderir às condutas de arrefecimento do motor e às aletas de refrigeração da carcaça. A acumulação prolongada pode obstruir as passagens de arrefecimento, impedindo a dissipação atempada do calor gerado durante o funcionamento contínuo. As temperaturas elevadas aceleram o envelhecimento do isolamento dos enrolamentos, o desvio do sinal do encoder e a degradação do lubrificante, criando um ciclo vicioso que reduz substancialmente a vida útil do servomotor.
A manutenção e reparação de robôs OTC deve remover o pó e os contaminantes acumulados em toda a estrutura de arrefecimento, desobstruir as zonas bloqueadas nos canais de ar e inspecionar o estado de funcionamento dos componentes de arrefecimento, de modo a manter a temperatura do motor controlável durante o funcionamento dinâmico e reduzir os efeitos da degradação do desempenho relacionada com temperaturas elevadas.
Verificação após a reparação
Após a conclusão de todas as reparações elétricas, substituições mecânicas e calibrações estruturais, devem realizar-se testes de funcionamento em várias etapas para verificar os resultados da reparação. Primeiro, o motor individual deve ser sujeito a rodagem sem carga, para verificar a suavidade da rotação, a estabilidade da corrente e a precisão do feedback dos sinais, investigando ruídos, vibrações e flutuações dos parâmetros anormais em vazio.
Em seguida, o motor deve ser instalado no corpo do robô para ensaios coordenados em vários eixos, que abranjam condições essenciais como ajuste a baixa velocidade, posicionamento a velocidade constante e arranque e paragem com carga elevada. Devem verificar-se a repetibilidade da trajetória, a velocidade de resposta à carga e os parâmetros de funcionamento do sistema, corrigindo quaisquer desvios de referência introduzidos pela reparação.
Um processo profissional completo de reparação de robôs OTC pode resolver avarias elétricas, mecânicas e de sensores nos servomotores OTC, recuperar a capacidade de funcionamento com elevada precisão do equipamento e contribuir para um funcionamento estável, preciso e eficiente a longo prazo das linhas de produção de automatização de soldadura.
Para conhecer o âmbito dos serviços relativos a equipamentos relacionados, consulte Reparação de servomotores