

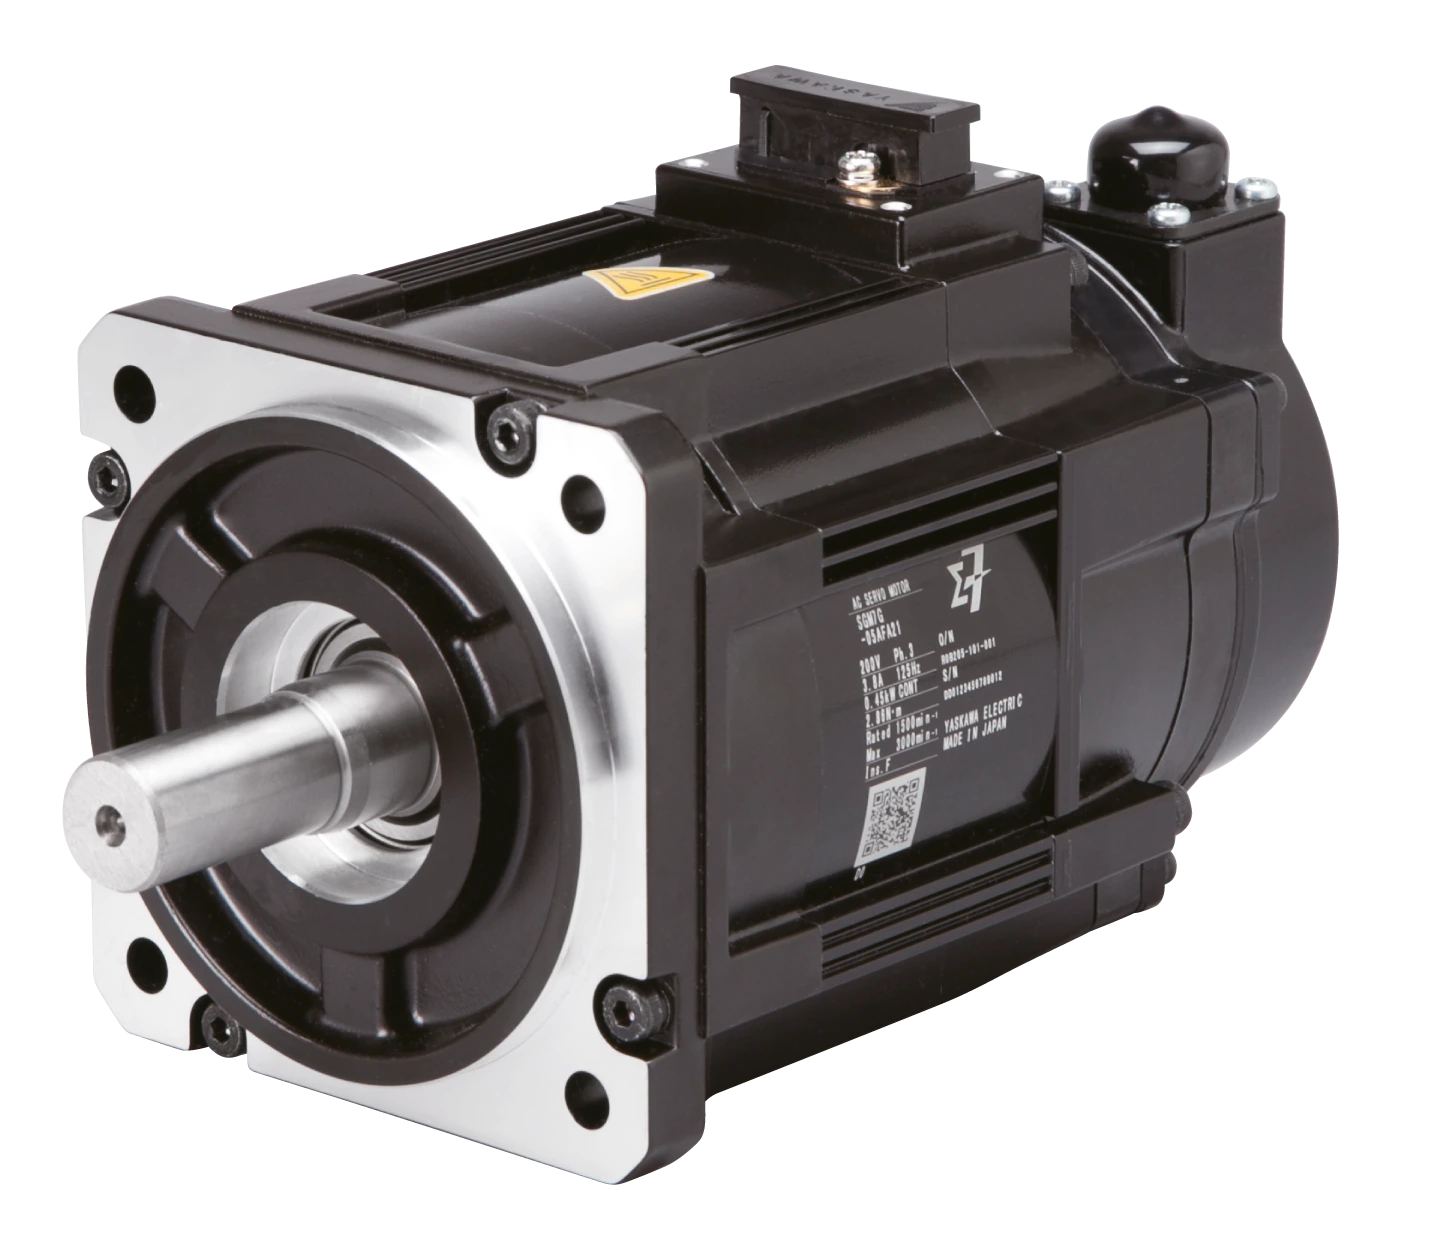
A substituição do encoder de um Yaskawa SGM7G-13APK exige mais do que corresponder à designação da família do motor. O manual oficial de substituição distingue SGM7G-13APK-YR1□ de SGM7G-13APK-YR2□ e indica diferentes variantes de encoder. Leia as etiquetas completas do motor e do encoder antes de encomendar uma peça. Um conector, uma caixa ou uma potência nominal do motor semelhantes não confirmam a compatibilidade.
Este guia aplica-se às variantes de motor para utilização em robôs indicadas no manual Yaskawa 185870-1CD, HW1485676. O quadrado é um marcador de posição para o sufixo; mantenha o carácter final exato indicado na etiqueta instalada. Não aplique este procedimento a uma variante SGM7G-AFC nem a outro motor apenas por pertencer à família Sigma-7.
1. Confirme que a substituição do encoder é a reparação adequada
Guarde o alarme original, a identificação do controlador, o eixo afetado e a sequência de eventos. Distinga entre interrupção da comunicação, aviso de bateria/perda de dados e falha confirmada do dispositivo de realimentação. Antes de desmontar o motor, inspecione o cabo de realimentação externo e o circuito de alimentação indicado na documentação. O alarme, por si só, não permite concluir que existe uma avaria interna do encoder.
Para a reparação de servomotores, acorde que evidências justificam a substituição e o que a configuração permite verificar. Preserve a cópia de segurança da máquina e a referência de posição válida antes de alterar o conjunto de realimentação. Um ficheiro de parâmetros copiado não preserva, por si só, o alinhamento mecânico nem a validade da posição absoluta. Registe a identificação completa dos componentes antigo e novo.
| Designação do motor | Ramo do encoder indicado | Verifique antes de encomendar |
|---|---|---|
| SGM7G-13APK-YR1□ | UTTAH-B20RT / UTTAH-B20RT50 | Sufixo completo, etiqueta do encoder e nota sobre a data de produção |
| SGM7G-13APK-YR2□ | UTTAH-B20RT30 | Sufixo completo e ramo de substituição separado |
| Outras variantes SGM7G | Não estabelecido por esta tabela | Obtenha as instruções aplicáveis ao motor e à substituição |
2. Identifique o ramo do encoder e as peças fornecidas
A tabela dos motores em questão identifica UTTAH-B20RT e UTTAH-B20RT50 com base numa distinção pela data de produção. Verifique o encoder efetivamente instalado e as orientações atuais relativas às peças, em vez de presumir que um código mais recente é um substituto universal. A variante YR2 utiliza UTTAH-B20RT30 na tabela e tem secções separadas para remoção e instalação.
O manual indica diferentes dimensões de anéis tóricos: S75 para as peças RT/RT50 e S50 para RT30. Confirme o kit especificado para a configuração instalada. Reutilizar um vedante aparentemente intacto ou instalar um anel da outra variante pode comprometer a montagem prevista. Guarde as etiquetas da embalagem e os dados de rastreabilidade juntamente com o registo do motor.
3. Prepare o motor e a zona de trabalho, mantendo-a limpa
O manual exige que a alimentação seja desligada e os fios do encoder desligados para esta substituição. Aplicam-se também, quando relevantes, os requisitos relativos ao suporte mecânico do robô e à remoção do motor. Defina a sequência com base no sistema instalado antes de abrir a extremidade do encoder; um procedimento de bancada não justifica libertar um eixo de robô sob carga.
Remova a sujidade à volta da tampa e utilize as condições especificadas de limpeza, secagem e controlo eletrostático. Proteja o acoplamento, as superfícies cónicas e o encoder contra contaminação e impactos. O manual indica que não se devem desapertar parafusos não especificados. Não tente acelerar a remoção sondando, riscando ou forçando peças de encaixe de precisão.
4. Mantenha identificável a orientação do acoplamento Oldham
Consulte a secção de remoção correspondente ao caso em questão. Registe a orientação e a identificação do cubo Oldham, da corrediça e do conjunto do encoder. O manual identifica o encoder, o O-ring e a corrediça Oldham entre os elementos sujeitos a substituição; utilize o kit aprovado e a avaliação do estado, em vez de presumir que podem ser reutilizados.
A instalação exige que as marcas de verificação triangulares no cubo e na corrediça Oldham estejam alinhadas. O manual também indica que a massa lubrificante fornecida deve ser mantida nas peças especificadas do acoplamento. Removê-la ou rodar as peças até os parafusos encaixarem não é um método de alinhamento. Confirme as marcas e limpe as superfícies de contacto antes de instalar a unidade.
5. Aplique aqui apenas o requisito de montagem especificado
Para a montagem do encoder aqui indicada, o manual especifica quatro parafusos M3 com 20 mm de comprimento e um binário de aperto de 1.48 N·m. Descreve a disposição do adesivo fornecido. Estes valores aplicam-se a este conjunto, não a todos os elementos de fixação SGM7G, montagens de motores ou conectores. Confirme o kit correspondente e a revisão atual das instruções.
Utilize uma ferramenta dinamométrica calibrada e adequada e mantenha a disposição prevista das anilhas, juntas e elementos de montagem. Não aplique adesivo não aprovado nem compense um assentamento deficiente apertando com mais força. Uma tampa bem assente não comprova que as marcas de alinhamento do acoplamento continuam corretas. Registe os números de peça, as verificações de alinhamento e os elementos de fixação, para que a montagem possa ser revista.
6. Restabeleça o feedback e a posição através do sistema instalado
Restabeleça a ligação correta do encoder e a disposição de cópia de segurança necessária, utilizando o esquema documentado. O manual apresenta informações diferentes sobre dimensões e conectores para os vários ramos; não copie as informações dos terminais RT30 para RT/RT50. Obtenha o esquema efetivo antes de realizar verificações elétricas.
A substituição do encoder pode exigir o procedimento de recuperação de posição ou de calibração de referência previsto para o robô. Esse trabalho é distinto da reposição de um alarme. Uma função de recuperação apenas com bateria pode excluir expressamente a substituição de hardware. Utilize as instruções do robô instalado e os registos de referência guardados; nunca invente um desvio para fazer com que um ponto pareça correcto.
7. Verifique a montagem antes de iniciar a produção
O manual de substituição indica que, em seguida, se devem verificar os alarmes e os ruídos anormais no modo de programação. Confirme a montagem, a imobilização e as verificações de referência e, depois, utilize a sequência protegida aprovada. Observe a identificação e o sentido da retroação, bem como o eixo afetado, em condições definidas. Pare se o comportamento diferir da resposta esperada do sistema.
Prossiga com as verificações de posição e trajetória da ferramenta necessárias e com os critérios de aceitação de produção acordados. Registe o estado dos alarmes, as observações de movimento e os limites do ensaio. O reconhecimento de um encoder numa bancada compatível não prova que o robô instalado esteja corretamente referenciado. Distinga no relatório a substituição da peça, o ensaio do motor, a recuperação da posição e a autorização da célula para retomar o funcionamento.
Envie um pedido de reparação do SGM7G-13APK
Envie fotografias nítidas das placas de identificação do motor e do encoder, o sufixo YR completo, as identificações do controlador/robô, o histórico de alarmes e os trabalhos anteriores no encoder. Inclua as cópias de segurança disponíveis e os detalhes do estado de instalação. Defina o ramo correto do encoder, as peças, o trabalho de alinhamento e o âmbito de aceitação antes de agendar a substituição.
Reparação de servomotores industriais
Diagnóstico da realimentação antes da substituição
Verificações de posição GP400 após a substituição do motor
Manual de substituição do fabricante
Referência: substituição do encoder para a série de servomotores CA SGM7G, 185870-1CD, HW1485676, tabela de motores abrangidos 1.2, peças/ferramentas 1.3 e secções 2.1–2.4. A aplicabilidade depende do sufixo completo. Estas são verificações de reparação baseadas na documentação de referência, não resultados de medições de um trabalho concluído para um cliente.
Referência oficial no manual de substituição de encoders SGM7G