

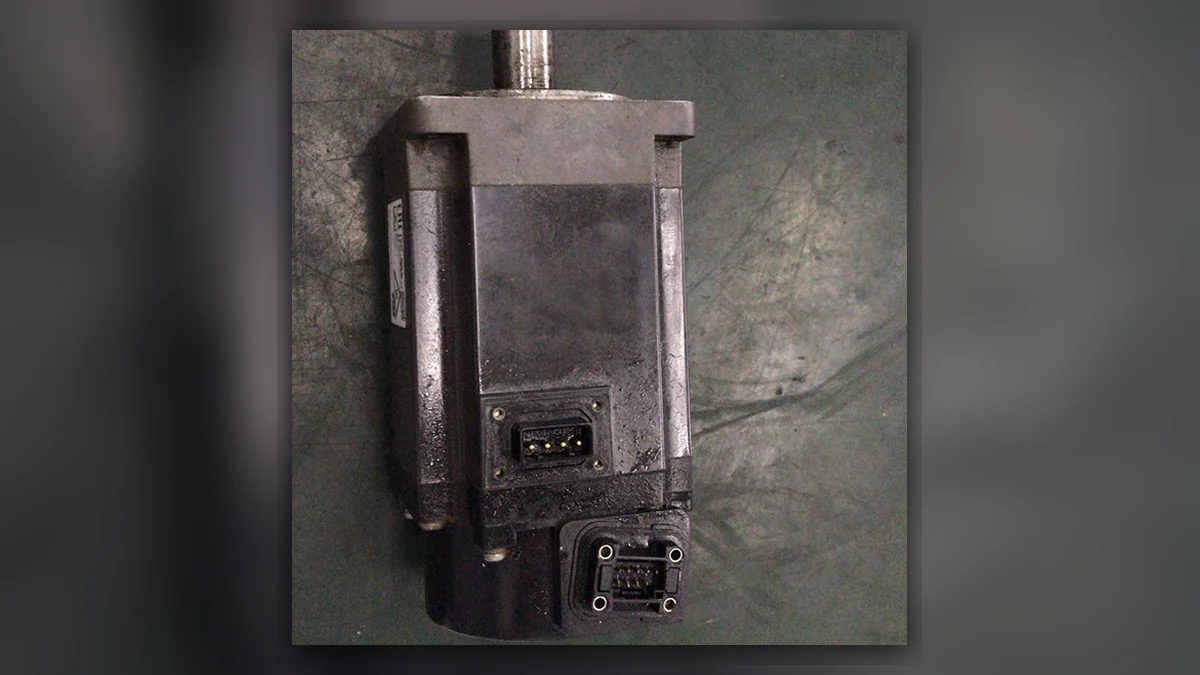
El servomotor de un robot industrial OTC es la unidad motriz principal de los equipos de automatización de soldadura. Está diseñado para condiciones de producción en serie con soldadura por arco continua, soldadura por puntos y movimientos de trayectoria alternativos. Ofrece un par estable a baja velocidad, una respuesta precisa de la trayectoria y una alta resistencia a la degradación térmica, lo que permite mantener un posicionamiento de alta precisión y una salida constante bajo carga en los puestos de soldadura a largo plazo.
En comparación con los motores utilizados en modelos de manipulación de uso general, esta serie de servomotores debe soportar continuamente los ciclos térmicos de la soldadura, los arranques y paradas frecuentes y los pequeños ajustes de posición. Por ello, los patrones de desgaste de los devanados internos, los conjuntos de rodamientos y los elementos de detección del encoder son más característicos. El desgaste oculto causado por el funcionamiento prolongado se acumula gradualmente y da lugar a desviaciones de posicionamiento, vibraciones a baja velocidad, respuestas anómalas a la carga y alarmas del sistema.
Las inspecciones rutinarias superficiales pueden tener dificultades para localizar la causa raíz, mientras que un proceso específico de reparación de robots OTC puede abordar con precisión diversos fallos eléctricos, mecánicos y de software y restablecer el rendimiento operativo original del motor.
Circuitos eléctricos
Las anomalías ocultas en los circuitos eléctricos del motor son una causa importante de errores frecuentes en los servosistemas de los robots OTC. Las fluctuaciones de alimentación en el taller, las interferencias de alta frecuencia de la soldadura y los efectos prolongados de las corrientes elevadas pueden debilitar el aislamiento de los devanados del motor, lo que reduce el aislamiento entre espiras y provoca desequilibrios de resistencia entre fases. Estos defectos eléctricos no causan directamente fallos que provoquen una parada, pero pueden hacer que la corriente de funcionamiento del motor sea inestable y que el par dinámico sea irregular.
Durante la soldadura robotizada pueden producirse entonces pequeñas desviaciones de posicionamiento y, en determinadas condiciones de funcionamiento, pueden activarse alertas del sistema relacionadas con una tensión anormal o una sobrecarga de corriente. Durante la inspección para la reparación del robot OTC, debe separarse el motor de la carga mecánica del reductor y comprobarse de forma independiente el equilibrio de resistencia de los devanados de las tres fases.
Se deben comprobar los parámetros de aislamiento entre fases y entre fase y tierra para localizar puntos de fallo con desviaciones excesivas de resistencia o capas de aislamiento envejecidas. A continuación, se debe realizar una reparación específica del aislamiento y reorganizar los devanados para restablecer la estabilidad del circuito eléctrico.
Realimentación del encoder
Los fallos de detección del encoder son una de las principales causas de posicionamiento impreciso en los servomotores OTC. Como unidad que capta la señal de posición del motor, el encoder acompaña durante largos períodos los movimientos de alta frecuencia del brazo robótico. Su chip de detección interno y su cable de señal pueden sufrir una degradación del rendimiento y anomalías de transmisión, lo que provoca errores de conteo y retrasos en la realimentación de posición. Entre los errores correspondientes del equipo suelen figurar el conteo anómalo y el seguimiento anómalo del servo.
Las interrupciones en la transmisión de señales y la reducción de la precisión de muestreo pueden alterar directamente la lógica de planificación de trayectorias del robot y provocar desviaciones de trayectoria, desalineación de las articulaciones e interrupciones durante el movimiento a velocidad constante en el proceso de soldadura. La reparación requiere una inspección detallada de la tensión de alimentación del encoder, la forma de onda de la señal de salida y la continuidad del circuito. Deben eliminarse el polvo y la oxidación de las superficies de contacto del sensor y sustituirse los componentes del encoder cuyo rendimiento se haya degradado o cuyas señales estén distorsionadas. Después, deben restablecerse los datos de los puntos y calibrarse las señales.
Transmisión mecánica
El desgaste y los fallos de la estructura de transmisión mecánica pueden reducir la suavidad de funcionamiento del motor y su capacidad de carga. El eje de salida del servomotor y los rodamientos de apoyo están sometidos durante largos períodos a cargas alternas y a impactos por arranques y paradas frecuentes del equipo de soldadura. La grasa de los rodamientos se seca y deteriora gradualmente, mientras que los elementos rodantes y las pistas de rodadura desarrollan desgaste superficial, lo que provoca ligeras fluctuaciones de resistencia durante el funcionamiento. Cuando el desgaste es leve, puede manifestarse únicamente como un funcionamiento irregular a baja velocidad.
A medida que aumenta el desgaste, pueden aparecer ruidos anómalos de funcionamiento y una ligera holgura en el eje, lo que provoca vibraciones en el motor y afecta a la suavidad de la trayectoria de soldadura. Durante la reparación de un robot OTC, se desmonta el extremo de transmisión del motor y se retiran los restos de grasa seca y las partículas de desgaste de la cavidad del rodamiento. Se inspeccionan la suavidad de giro y la holgura de ajuste de los rodamientos, y se sustituyen los componentes que presentan desgaste excesivo, agarrotamiento o falta de lubricación.
A continuación, se repone un lubricante específico adecuado para el funcionamiento dinámico a alta velocidad de los servomotores, a fin de garantizar que el eje gire con suavidad y sin obstrucciones en todo su rango de funcionamiento.
Retención del freno
El funcionamiento anómalo del mecanismo de frenado y bloqueo puede provocar desviaciones de posición y orientación del equipo y fallos de arranque y parada. En los servomotores OTC equipados con freno, la activación y liberación repetidas del freno durante periodos prolongados pueden causar desgaste del material de fricción, atascos en el retorno y una atracción magnética insuficiente. Es posible que el equipo no mantenga de forma segura su posición de parada, lo que provoca un ligero desplazamiento o una desviación angular. Al reanudarse la soldadura, la referencia de la trayectoria puede quedar desalineada, lo que afecta directamente a la precisión de la soldadura de la pieza.
Una holgura desigual del freno y la presencia de aceite o polvo en las superficies de fricción también pueden causar arranques y paradas bruscos, sobrecarga del motor y generación de calor. La reparación requiere desmontar el conjunto del freno, limpiar las superficies de fricción, comprobar el grosor de las pastillas de freno y el funcionamiento del mecanismo de atracción magnética, ajustar la holgura del freno y sustituir los componentes envejecidos o averiados para garantizar un bloqueo preciso y fiable durante los arranques y las paradas.
Refrigeración y temperatura
La contaminación del sistema de refrigeración y la degradación por altas temperaturas pueden aumentar continuamente la probabilidad de diversos fallos del motor. El polvo, los humos de soldadura y los residuos del taller de soldadura pueden adherirse a los conductos de aire de refrigeración del motor y a las aletas de refrigeración de la carcasa. La acumulación a largo plazo puede obstruir los conductos de refrigeración e impedir que el calor generado durante el funcionamiento continuo se disipe a tiempo. Las altas temperaturas aceleran el envejecimiento del aislamiento de los devanados, la deriva de la señal del encoder y la degradación del lubricante, lo que crea un círculo vicioso que reduce considerablemente la vida útil del servomotor.
La reparación y el mantenimiento de los robots OTC deben eliminar el polvo y los contaminantes acumulados en toda la estructura de refrigeración, despejar las obstrucciones de los conductos de aire e inspeccionar el estado de funcionamiento de los componentes de refrigeración para mantener controlable la temperatura del motor durante el funcionamiento dinámico y reducir los efectos de la degradación del rendimiento relacionada con las altas temperaturas.
Verificación posterior a la reparación
Una vez completadas todas las reparaciones eléctricas, las sustituciones mecánicas y las calibraciones estructurales, deben realizarse pruebas escalonadas de las condiciones de funcionamiento para verificar los resultados de la reparación. Primero, el motor por separado debe someterse a un rodaje sin carga para comprobar la suavidad de giro, la estabilidad de la corriente y la precisión de las señales de realimentación, e investigar cualquier ruido anómalo, vibración o fluctuación de parámetros sin carga.
A continuación, el motor debe instalarse en el cuerpo del robot para realizar pruebas coordinadas de varios ejes que abarquen condiciones clave, como el ajuste a baja velocidad, el posicionamiento a velocidad constante y las operaciones de arranque y parada con cargas pesadas. Deben comprobarse la repetibilidad de la trayectoria, la velocidad de respuesta ante la carga y los parámetros de funcionamiento del sistema, y corregirse cualquier desviación de referencia introducida por la reparación.
Un proceso profesional completo de reparación de robots OTC puede abordar fallos eléctricos, mecánicos y de detección en los servomotores OTC, restablecer la capacidad de funcionamiento de alta precisión del equipo y contribuir al funcionamiento estable, preciso y eficiente a largo plazo de las líneas de producción de soldadura automatizada.
Para conocer el alcance del servicio del equipo relacionado, consulte Reparación de servomotores