

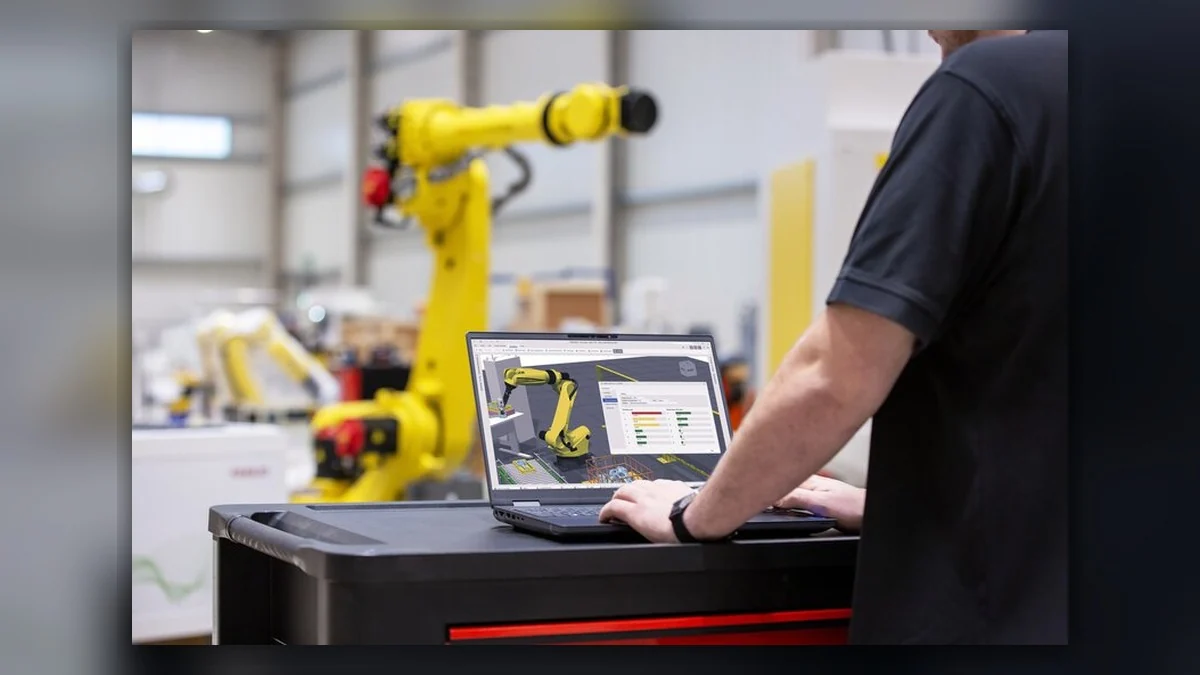
Este guia sobre braços robóticos explica como o movimento das articulações se traduz na posição da ferramenta e porque é que um braço pode mover-se suavemente e, ainda assim, falhar o trabalho. O ponto de partida prático é a diferença entre as articulações, o ponto central da ferramenta e o referencial utilizado pelo programa.
Um erro de posicionamento não identifica imediatamente um motor ou redutor danificado. Os dados da ferramenta, a localização da peça, a calibração, a montagem e o próprio processo podem alterar o resultado. Mantenha estas possibilidades separadas ao descrever uma falha a um técnico.
O braço do robô muda de postura à medida que as juntas se movem. Quando surgir um problema de posição, registe os valores das juntas e a referência da ferramenta.
O movimento das juntas e o movimento da ferramenta são coisas diferentes
As coordenadas das juntas descrevem as posições dos eixos do braço. As coordenadas da ferramenta descrevem um ponto na ferramenta, incluindo a posição e a orientação num referencial selecionado. O controlador relaciona as duas com base na geometria do robô e nas posições das juntas. O movimento de uma junta pode alterar tanto a posição como a orientação da ferramenta.
Seis eixos independentes podem proporcionar três graus de liberdade de posição e três de orientação numa região adequada do espaço de trabalho. Isso não significa que todas as poses sejam alcançáveis. Os limites das articulações, a estrutura do braço e as configurações singulares restringem os movimentos disponíveis. Um braço de paletização de quatro eixos tem restrições de tarefa diferentes das de um braço articulado de seis eixos.
| Observação | Registar | Questão a resolver |
|---|---|---|
| Um único eixo move-se inesperadamente | Número do eixo, direção, indicação da junta e modo de funcionamento. | O eixo comandado corresponde ao movimento observado? |
| A ferramenta desloca-se numa direção inesperada | Referencial selecionado, ferramenta ativa e sentido de movimento comandado. | Os eixos apresentados estão associados ao referencial pretendido? |
| Um ponto memorizado deixa de ser alcançado após uma alteração | Dados anteriores da ferramenta, posição do dispositivo de fixação e registo de alterações. | A geometria física ou os dados de referência foram alterados? |
| A trajetória está próxima, mas a qualidade do processo varia | Pose da ferramenta, definições do processo e resultado real do produto. | A diferença está no movimento ou no processo? |
Ponto central da ferramenta: a flange não é a extremidade de trabalho
O ponto central da ferramenta, ou TCP, é o ponto de referência utilizado para o movimento da ferramenta. Pode corresponder à referência de uma pinça, à ponta de uma tocha de soldadura ou a outro ponto definido. O seu desvio e orientação relacionam esse ponto com a flange do robô. Uma alteração da ferramenta física sem verificação dos respetivos dados pode deslocar a tarefa.
A Universal Robots documenta a posição e a orientação do TCP relativamente à flange de saída e explica que os pontos de passagem guardados movem o TCP para a pose memorizada. Este exemplo ilustra o conceito; os nomes dos menus e os formatos dos dados variam consoante os controladores. Consulte o manual do robô instalado.
Referência: Configuração TCP do Universal Robots.
As referências da base, da ferramenta e da peça alteram o significado de um movimento
Um referencial define uma origem e as direções dos eixos. O referencial da base do robô, o referencial da ferramenta e um referencial associado a uma fixação respondem a perguntas diferentes. Um movimento ao longo de um eixo da ferramenta pode não corresponder à mesma direção física de um movimento ao longo de um eixo da base.
Por exemplo, deslocar um dispositivo de fixação sem alterar os dados de referência pode criar um desvio repetível na peça. O braço pode continuar a repetir com precisão o movimento programado em relação à sua base. Esta distinção ajuda a separar um erro de referência de uma avaria mecânica.
Exemplo de fabricante: características e referenciais no PolyScope. Continua a ser necessária uma configuração e validação específicas do controlador.
A área de trabalho, o alcance e as singularidades exigem verificações diferentes
O alcance máximo não garante que a ferramenta consiga chegar a todos os pontos com qualquer orientação. A ferramenta acrescenta comprimento, os dispositivos de fixação ocupam espaço e os limites das juntas restringem a postura. Avalie o percurso completo, incluindo a aproximação e o afastamento, em vez de verificar apenas o ponto final.
Perto de uma configuração singular, a relação entre o movimento das juntas e o movimento da ferramenta pode ficar mal condicionada. O controlador pode limitar o movimento ou apresentar um aviso. Registe a pose e o comando que o provocaram. Siga o procedimento do fabricante para rever a trajetória; não considere o aviso como prova de avaria do hardware.
A repetibilidade é diferente da precisão de posicionamento absoluto
A repetibilidade descreve a dispersão ao regressar a uma posição em condições especificadas. A precisão de posicionamento absoluto diz respeito à proximidade entre a posição real e um alvo de referência. Um robô pode regressar consistentemente à mesma localização errada se os dados da ferramenta ou do dispositivo de fixação estiverem incorretos.
Compare os resultados em condições consistentes quanto à ferramenta, à carga, à temperatura e ao teste. Uma medição num único ponto não descreve todo o volume de trabalho. Distinga também um teste sem carga da tarefa com carga em que o desvio foi inicialmente observado.
Use o padrão da avaria para decidir que evidências recolher
Surge um desvio semelhante em vários pontos
Comece por consultar o histórico de eventos. A ferramenta foi removida, a base deslocada, um dispositivo de fixação ajustado ou uma cópia de segurança restaurada? Preserve os registos anteriores dos referenciais e das ferramentas antes de os alterar. Um desvio partilhado é uma observação útil, mas não permite determinar qual foi a referência que mudou.
A avaria depende da direção, da posição ou da carga
Registe as posições dos eixos, o sentido do movimento, a ferramenta e a carga da peça, o tempo de funcionamento e o primeiro alarme. Os sintomas nos cabos relacionados com a posição, a folga mecânica e os efeitos da carga exigem testes diferentes. Mantenha o padrão observado separado do diagnóstico proposto.
- Guarde a identificação completa do robô e do controlador, bem como o histórico de alarmes ativos.
- Mantenha os registos relevantes do programa, da ferramenta, do referencial e da carga, juntamente com a cronologia das alterações.
- Descreva o movimento comandado e o movimento real usando o mesmo referencial.
- Registe as condições do teste, o método de medição e o sintoma de produção original.
Após os trabalhos, compare a tarefa definida nas condições acordadas. A verificação pode incluir verificações de referência, trajetórias representativas, cargas relevantes e resultados do processo. Um breve movimento de teste bem-sucedido apenas confirma que é possível algum movimento; não resolve um caso de desvio de posição.
Associe os conhecimentos de movimento à avaliação de reparação adequada
Para informações sobre os componentes físicos por detrás do movimento, consulte componentes e tipos de braços robóticos.
Para distinguir avarias ao nível dos componentes, utilize o guia de reparação de braços robóticos industriais.
Se a inspeção justificar a substituição do braço completo, prossiga com braço para verificações de substituição do robô antes de escolher um conjunto.
Envie as etiquetas dos modelos, os registos de avarias e as condições de teste através do página de contacto para definir o âmbito da avaliação.