

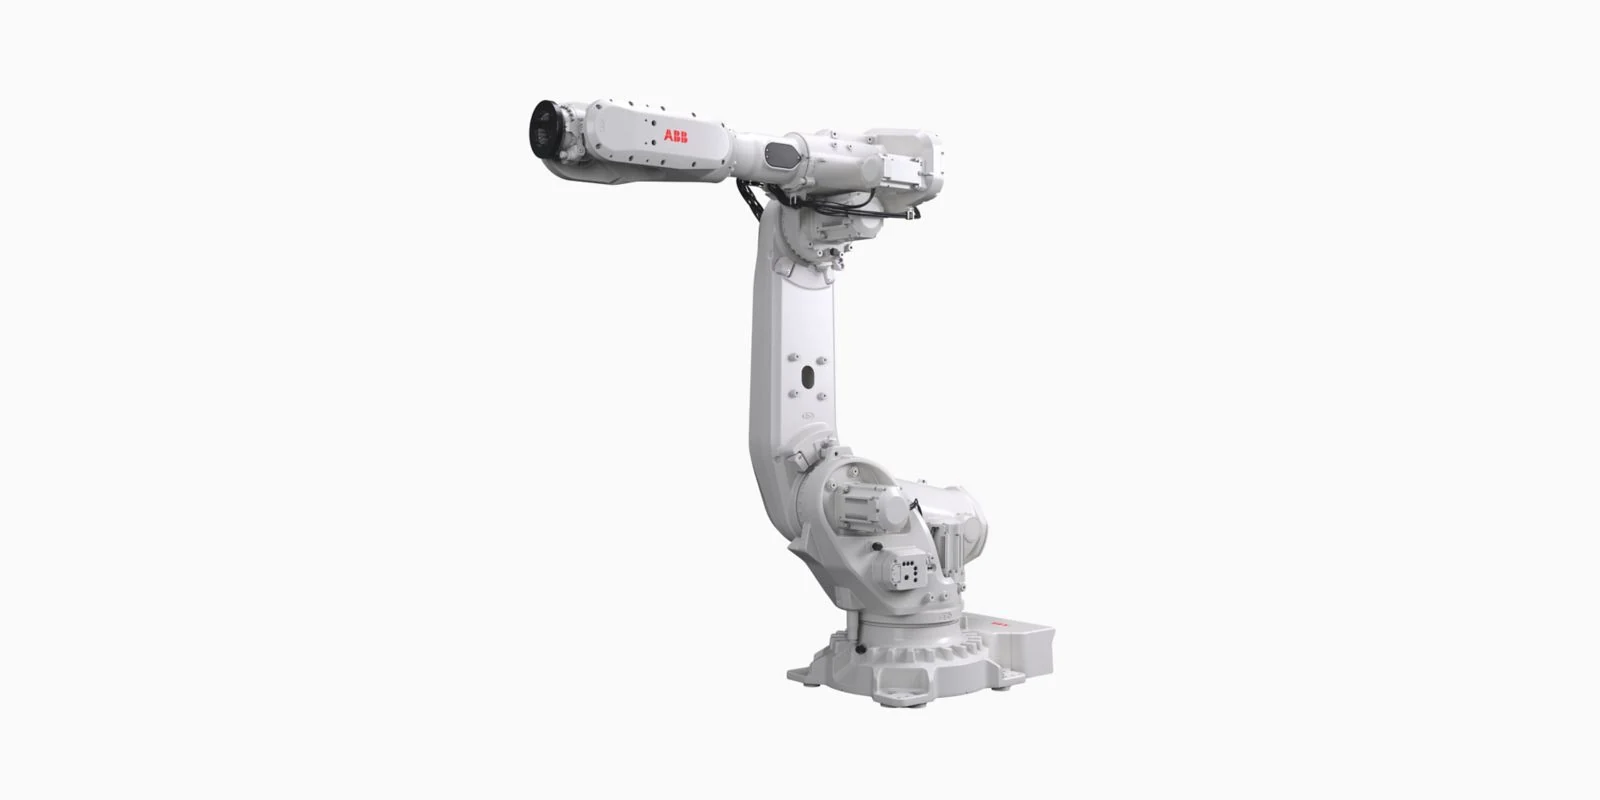
A escolha de um braço para substituir um robô começa pela identificação do sistema instalado. O braço de substituição tem de ser adequado ao controlador, ao hardware de acionamento, à instalação mecânica e à tarefa. Uma marca igual, um alcance semelhante ou um conector conhecido não demonstram que dois conjuntos de braço sejam intercambiáveis.
Esta lista de verificação centra-se na avaliação de equipamento industrial. Preserve o registo original da avaria antes de escolher um conjunto: uma célula parada pode necessitar de uma reparação da ferramenta, do cabo ou do sistema de controlo, em vez da substituição de todo o braço. A decisão deve basear-se nas evidências e nos requisitos de recuperação.
Um braço robótico industrial deve ser avaliado como parte da configuração completa do controlador do robô e da célula. Registe a identificação do braço do robô e do sistema de controlo antes de selecionar peças.
Defina o que será substituído
O termo «braço» pode referir-se a um manipulador completo, a um elo, a um conjunto de punho ou a um kit didático. Defina claramente o limite do âmbito. Um conjunto fornecido sem cabos, motores, registos de calibração ou o controlador original pode implicar um âmbito de recuperação diferente do de um sistema robótico completo.
Registe se o equipamento se destina à produção, ao ensino ou a uma tarefa de investigação. Estes casos de utilização podem ter requisitos diferentes de ciclo de trabalho, carga e integração. Uma demonstração de movimentos não comprova a adequação à tarefa original de fábrica.
Os registos de identificação têm de preceder qualquer declaração de compatibilidade
| Registar | Equipamento instalado | Substituição proposta |
|---|---|---|
| Identificação do robô | Modelo completo, número de série, opções e revisão. | Identificação completa e configuração documentada. |
| Controlador e software | Modelo do controlador, software do sistema e opções instaladas. | Evidências de que o controlador instalado suporta essa funcionalidade. |
| Hardware do accionamento e da realimentação | Etiquetas do motor, do accionamento, da realimentação e dos cabos. | Compatibilidade elétrica e de feedback documentada. |
| Instalação mecânica | Orientação de montagem, detalhes da base e interface da ferramenta. | Folgas de montagem e de tarefa confirmadas. |
| Registos de recuperação | Programas, parâmetros, calibração e cópias de segurança dos referenciais. | Dados necessários e procedimento de recuperação do fabricante. |
Fotografe as etiquetas completas em vez de transcrever apenas um nome de modelo abreviado. Mantenha legíveis os sufixos e as revisões. Se algum elemento for desconhecido, indique-o como questão em aberto para o fornecedor ou o técnico de assistência. Um aspeto semelhante não substitui um registo de compatibilidade em falta.
Verifique a carga e o espaço de trabalho ao longo de toda a tarefa
A ferramenta, a pinça, a peça e o equipamento acoplado contribuem todos para a carga. Verifique a massa, o centro de gravidade e a inércia face aos limites aplicáveis ao modelo. Um único valor de carga não descreve todas as combinações permitidas. Guarde o modelo de carga utilizado na avaliação com o registo do equipamento.
O alcance deve ser verificado tendo em conta a orientação da ferramenta e as folgas. Analise a aproximação, a operação e o recuo, incluindo os dispositivos próximos e o movimento dos cabos. Um braço maior pode criar novas limitações de espaço; um braço com alcance semelhante pode ainda ter limites articulares ou movimentos do punho diferentes.
Referências do fabricante para famílias de modelos: FANUC robôs por série e a documentação efetiva do modelo.
Para ver outro exemplo de filtros por modelo, consulte KUKA robôs industriais. Compare configurações completas, em vez de transferir especificações entre marcas.
Controlador, accionamentos e cabos: um único problema de compatibilidade
O controlador tem de ser compatível com o braço e a respetiva configuração. Analise em conjunto a alimentação, o feedback, o hardware do accionamento, as cablagens e o software. O facto de uma ficha encaixar não comprova que a tensão, a atribuição dos pinos, o feedback ou os parâmetros de controlo sejam compatíveis.
Identifique também os eixos externos, as interfaces de processo e a sequência do PLC da célula. Um robô que se desloca em modo manual pode continuar sem os sinais ou as funções utilizados na produção automática. Inclua as funções de protecção e a respectiva validação na análise do sistema.
As cópias de segurança e a calibração determinam o trabalho de recuperação
Guarde os programas e os registos do sistema antes da desmontagem ou de alterações de configuração. Determine a que elementos pertencem os registos: controlador, braço ou ferramenta. Não se deve presumir que uma cópia de segurança de um conjunto contém os dados de calibração corretos para outro número de série.
O método de recuperação depende do sistema. Confirme se o trabalho exige mastering, calibração, verificações de referências, alterações aos dados da ferramenta ou configuração da aplicação. Registe o procedimento do fabricante e a pessoa responsável por cada passo. Não presuma que a recuperação fica concluída ao restaurar um ficheiro.
O ponto central da ferramenta (TCP) define uma referência de trabalho em relação à flange da ferramenta. Uma ferramenta substituída ou montada novamente pode exigir a verificação da sua referência, mesmo que o modelo do braço não se altere. Os referenciais da peça e os dispositivos também devem ser revistos quando as respetivas posições físicas mudam.
Está disponível uma explicação do fabricante sobre os dados de referência da ferramenta em Configuração TCP do Universal Robots. O procedimento pode variar consoante o controlador instalado.
Avalie o estado de um braço usado ou reparado
Peça o histórico de assistência disponível, os registos de colisões, as condições de armazenamento e os detalhes de trabalhos anteriores. Pergunte como foi testada a unidade e que equipamento foi utilizado. Distinga um resultado observado de uma afirmação genérica, como «testado» ou «em funcionamento».
Um registo de ensaio útil identifica o braço e o controlador, o software, a ferramenta, a carga, a trajetória, o tempo de funcionamento e os alarmes. Os resultados devem corresponder à aplicação prevista. Um vídeo sem estas condições pode mostrar movimento, mas não comprova a repetibilidade, a compatibilidade ou o desempenho na sua célula.
Acorde os critérios de aceitação antes de retomar a produção
- Confirme a identificação, a montagem e todas as ligações necessárias de acordo com a configuração aprovada.
- Verifique os dados de recuperação e as funções de proteção segundo o procedimento aplicável.
- Verifique o movimento relevante, os pontos de referência e a área de trabalho prevista em condições controladas.
- Execute trajetórias representativas com as cargas e as condições de processo acordadas.
- Registe os alarmes, os resultados medidos, as restrições remanescentes e a decisão de passagem de turno.
Defina os limites de aceitação e o método de medição antes do teste. Sempre que adequado, reproduza as condições que revelaram o problema inicial. Um breve teste sem carga não equivale à verificação do ciclo de produção.
Reparar a unidade existente ou substituir o conjunto?
Compare a avaria diagnosticada, o âmbito da reparação, a disponibilidade de peças e o trabalho de recuperação com as informações disponíveis sobre a substituição. Considere a instalação e a validação como parte do trabalho, não apenas a montagem. Solicite uma avaliação específica para o caso, em vez de presumir que a substituição é sempre mais rápida.
Um único braço para projetos de robótica pode servir para todas as aplicações?
Nenhum braço robótico serve para todas as tarefas. Um projeto de investigação, uma célula de paletização e um processo de pintura podem exigir características de movimento, ambiente e integração diferentes. Indique a tarefa original e as condições necessárias antes de comparar equipamentos.
Para conhecer os conceitos de movimento e referência, consulte verificações do movimento do braço do robô.
Para localizar a avaria antes de decidir sobre o conjunto, utilize o guia de reparação de braços robóticos industriais.
Envie etiquetas, registos de avarias e detalhes das peças de substituição através de página de contacto para esclarecer os requisitos da avaliação e do orçamento.