

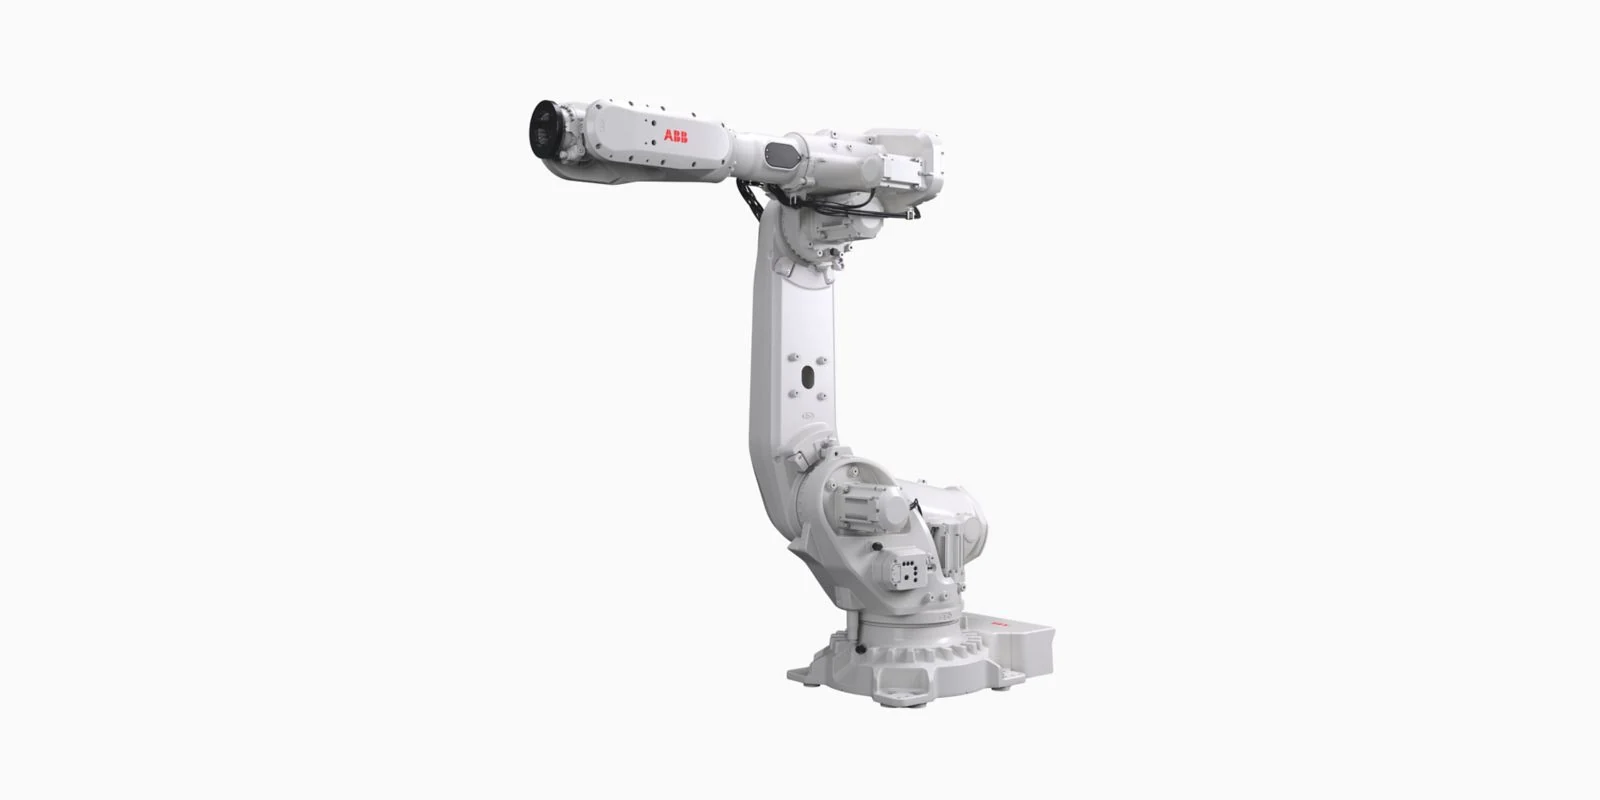
La elección de un brazo para sustituir un robot comienza por identificar el sistema instalado. El recambio debe ser adecuado para el controlador, el hardware de accionamiento, la instalación mecánica y la tarea. Que dos conjuntos de brazo sean de la misma marca, tengan un alcance similar o utilicen un conector conocido no demuestra que sean intercambiables.
Esta lista de comprobación se centra en la evaluación de equipos industriales. Conserve el registro original del fallo antes de seleccionar un conjunto: una celda detenida puede requerir la reparación de una herramienta, un cable o el sistema de control, en lugar de la sustitución de todo el brazo. La decisión debe basarse en las pruebas y los requisitos de recuperación.
Un brazo robótico industrial debe evaluarse como parte de la configuración completa de su controlador y su célula. Registre conjuntamente la identidad del brazo robótico y la del sistema de control antes de seleccionar las piezas.
Defina qué se va a sustituir
El término «brazo» puede referirse a un manipulador completo, un eslabón, un conjunto de muñeca o un kit educativo. Defina claramente a qué conjunto se refiere. Un conjunto suministrado sin cables, motores, registros de calibración o su controlador original puede requerir un trabajo de restablecimiento diferente al de un sistema robótico completo.
Registre si el equipo está destinado a producción, enseñanza o investigación. Estos usos pueden tener distintos requisitos de ciclo de trabajo, carga e integración. Una demostración de movimiento no demuestra que el equipo sea adecuado para la tarea original en fábrica.
Los registros de identificación deben preceder a cualquier afirmación de compatibilidad
| Registro | Equipo instalado | Sustitución propuesta |
|---|---|---|
| Identificación del brazo | Modelo completo, número de serie, opciones y revisión. | Identificación completa y configuración documentada. |
| Controlador y software | Modelo del controlador, software del sistema y opciones instaladas. | Pruebas de que el controlador instalado lo admite. |
| Hardware de accionamiento y realimentación | Etiquetas del motor, el servoaccionamiento, la realimentación y los cables. | Compatibilidad eléctrica y de realimentación documentada. |
| Instalación mecánica | Orientación de montaje, detalles de la base e interfaz de la herramienta. | Espacios disponibles para el montaje y la tarea confirmados. |
| Registros de recuperación | Copias de seguridad de programas, parámetros, calibración y sistemas de coordenadas. | Datos necesarios y procedimiento de recuperación del fabricante. |
Fotografíe las etiquetas completas en lugar de transcribir solo un nombre de modelo abreviado. Asegúrese de que los sufijos y las revisiones sean legibles. Si se desconoce algún dato, inclúyalo como pregunta pendiente para el proveedor o el ingeniero de servicio. Una apariencia similar no suple la falta de un registro de compatibilidad.
Compruebe la carga y el espacio de trabajo durante toda la tarea
La herramienta, la pinza, la pieza de trabajo y los equipos acoplados contribuyen a la carga. Compruebe la masa, el centro de gravedad y la inercia frente a los límites aplicables al modelo. Una única cifra de carga útil no describe todas las combinaciones permitidas. Conserve el modelo de carga utilizado durante la evaluación junto con el registro del equipo.
El alcance debe comprobarse teniendo en cuenta la orientación de la herramienta y el espacio libre. Revise la aproximación, la operación y la retirada, incluidos los dispositivos de sujeción cercanos y el movimiento de los cables. Un brazo más grande puede generar nuevas limitaciones de espacio; un brazo con un alcance similar puede tener límites articulares o movimientos de muñeca diferentes.
Referencias del fabricante por familia de modelos: FANUC robots por serie y la documentación del modelo concreto.
Para ver otro ejemplo de filtros por modelo, consulte robots industriales KUKA. Compare configuraciones completas en lugar de trasladar especificaciones de una marca a otra.
La compatibilidad del controlador, los accionamientos y los cables debe evaluarse en conjunto
El controlador debe ser compatible con el brazo y su configuración. Revise conjuntamente la alimentación, la realimentación, el hardware de los accionamientos, los conjuntos de cables y el software. Que un conector encaje no demuestra que coincidan la tensión, la asignación de pines, la realimentación o los parámetros de control.
Identifique también los ejes externos, las interfaces de proceso y la secuencia del PLC de la celda. Un robot que puede moverse manualmente de forma independiente puede seguir careciendo de las señales o funciones utilizadas en la producción automática. Incluya las funciones de protección y su validación en la revisión del sistema.
Las copias de seguridad y la calibración determinan el trabajo necesario para la recuperación
Conserve los programas y los registros del sistema antes de desmontar componentes o modificar la configuración. Determine qué registros corresponden al controlador, al brazo y a la herramienta. No debe suponerse que una copia de seguridad de un conjunto contenga los datos de calibración correctos para otro número de serie.
El método de recuperación depende del sistema. Determine si el trabajo requiere establecer las referencias de los ejes, calibración, comprobaciones de los sistemas de coordenadas, cambios en los datos de la herramienta o configuración de la aplicación. Registre el procedimiento del fabricante y la persona responsable de cada paso. No dé por hecho que restaurar un archivo completa la recuperación.
El punto central de la herramienta define una referencia de trabajo con respecto a la brida de la herramienta. Puede ser necesario comprobar la referencia de una herramienta sustituida o montada de nuevo, aunque el modelo del brazo no haya cambiado. Los sistemas de coordenadas de la pieza y los útiles también deben revisarse cuando cambie su posición física.
Hay una explicación del fabricante sobre los datos de referencia de la herramienta en Configuración del TCP de Universal Robots. El procedimiento para su controlador instalado puede ser diferente.
Evaluar el estado de un brazo usado o reparado
Solicite el historial de mantenimiento disponible, los registros de colisiones, las condiciones de almacenamiento y los detalles de los trabajos anteriores. Pregunte cómo se probó la unidad y qué equipos se utilizaron. Distinga un resultado observado de una afirmación general como «probado» o «en funcionamiento».
Un registro de pruebas útil identifica el brazo y el controlador, el software, la herramienta, la carga, la trayectoria, el tiempo de funcionamiento y las alarmas. Los resultados deben referirse a la aplicación prevista. Un vídeo sin estos datos puede mostrar el movimiento, pero no permite demostrar la repetibilidad, la compatibilidad ni el rendimiento en su celda.
Acuerde los criterios de aceptación antes de volver a poner el equipo en producción
- Confirme la identificación, el montaje y todas las conexiones necesarias según la configuración aprobada.
- Verifique los datos de recuperación y las funciones de protección mediante el procedimiento aplicable.
- Compruebe el movimiento pertinente, los puntos de referencia y el espacio de trabajo previsto en condiciones controladas.
- Ejecute trayectorias representativas con las cargas y condiciones de proceso acordadas.
- Registre las alarmas, los resultados de las mediciones, las restricciones pendientes y la decisión de entrega.
Defina los límites de aceptación y el método de medición antes de realizar las pruebas. Cuando corresponda, reproduzca las condiciones que pusieron de manifiesto el problema original. Una breve prueba de funcionamiento sin carga no equivale a verificar el ciclo de producción.
¿Reparar la unidad existente o sustituir el conjunto?
Compare el fallo diagnosticado, el alcance de la reparación, la disponibilidad de piezas y el trabajo necesario para restablecer el funcionamiento con la información disponible sobre la sustitución. Incluya la instalación y la validación en el trabajo, no solo el conjunto en sí. Solicite una evaluación específica del caso en lugar de asumir que la sustitución siempre es más rápida.
¿Puede un solo brazo para proyectos de robótica cubrir todas las aplicaciones?
Ningún brazo robótico sirve para todas las tareas. Un proyecto de investigación, una célula de paletizado y un proceso de pintura pueden requerir distintas características de movimiento, entorno e integración. Indique la tarea original y las condiciones necesarias antes de comparar equipos.
Para conocer los conceptos de movimiento y referencias, lea comprobaciones del movimiento del brazo robótico.
Para aislar el fallo antes de decidir sobre el conjunto, utilice la guía de reparación de brazos robóticos industriales.
Envíe las etiquetas, los registros de fallos y los detalles de las piezas de repuesto a través de página de contacto para aclarar los requisitos de evaluación y presupuesto.